
Robot gắp đồ từ thùng chứa: Hướng dẫn về thị giác 3D và trí tuệ nhân tạo (2026)
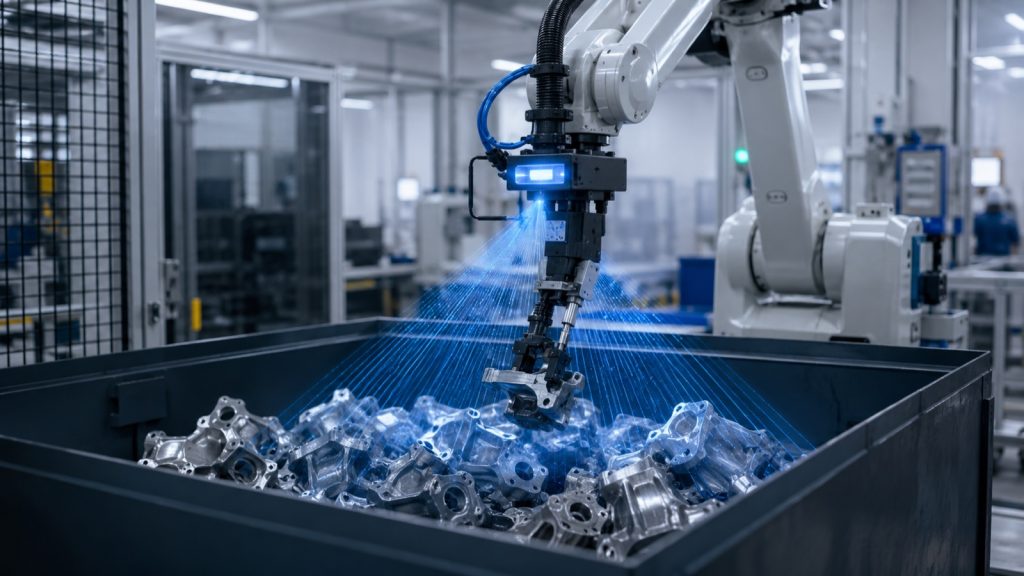
Cách thức hoạt động của robot gắp đồ trong thùng chứa vào năm 2026: Thị giác 3D tìm kiếm các bộ phận được xếp chồng ngẫu nhiên, AI lập kế hoạch gắp không va chạm và yếu tố nào quyết định tính khả thi.
Cobot chuyển đổi linh hoạt: Thay đổi biến thể chỉ trong vài phút, không phải hàng giờ.
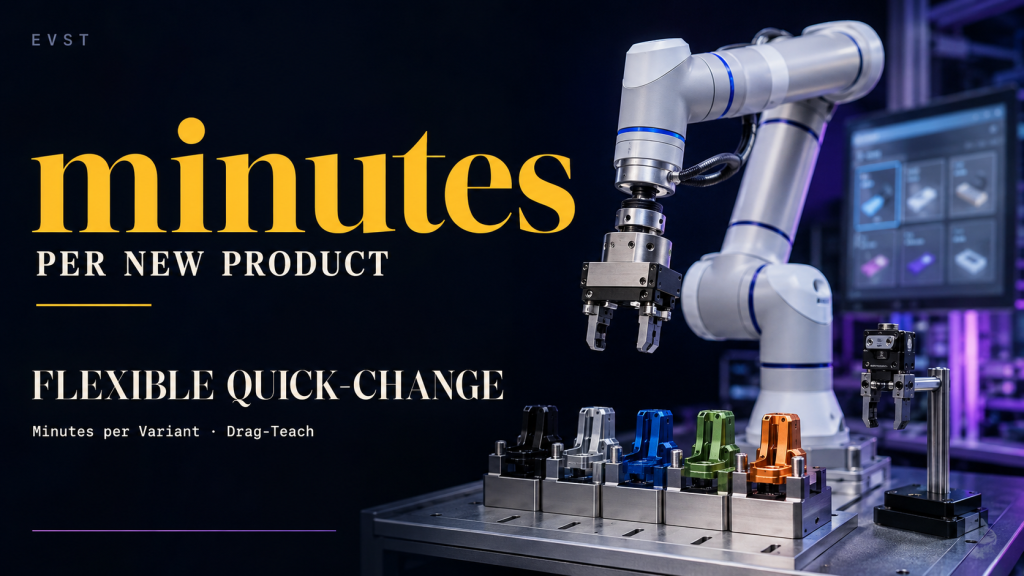
Sản xuất đa dạng sản phẩm, số lượng ít? Robot cộng tác có thể chuyển đổi các biến thể sản phẩm chỉ trong vài phút bằng thao tác kéo thả và thư viện công việc. Hãy xem cách chuyển đổi linh hoạt giúp giảm thời gian ngừng hoạt động.
Thị giác máy tính cho robot: Hướng dẫn 2D so với 3D (2026)
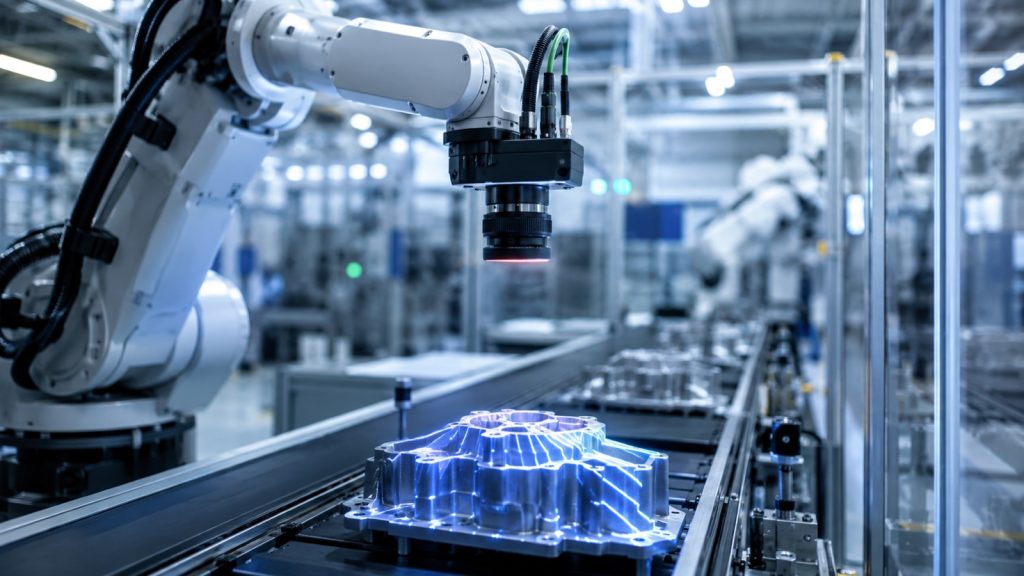
Thị giác máy tính dành cho robot năm 2026: sự khác biệt giữa thị giác 2D và 3D, khi nào mỗi loại phù hợp với việc chọn lọc và kiểm tra có hướng dẫn, và cách xác định một ô làm việc.