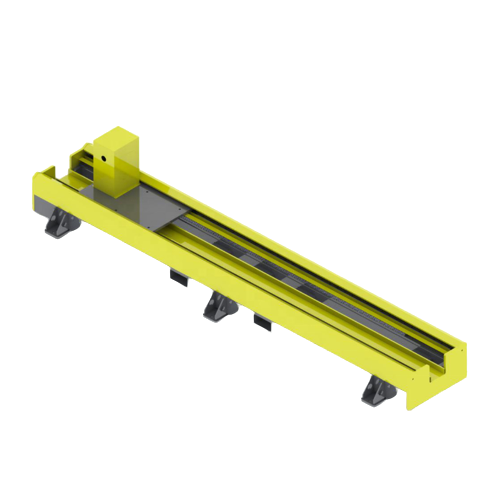
Hệ thống chuyển động tuyến tính được chế tạo theo đơn đặt hàng

Đường ray robot – Bộ truyền động robot 7 trục (RTU)

Mở rộng phạm vi hoạt động của robot trên nhiều máy móc, trạm làm việc hoặc các chi tiết gia công dài. EVST thiết kế các đường ray robot trên mặt đất, trên không và trên giàn phù hợp với robot của bạn, hành trình, tải trọng, chu kỳ làm việc, môi trường và điều kiện địa điểm.

Được thiết kế riêng cho từng dự án. Bố cục mặt đất, bầu trời và giàn khung Cấu hình bánh xích trên mặt đất với tải trọng định mức lên đến 6,000 kg.

Nó là gì

Thêm trục tuyến tính phối hợp vào robot của bạn

Ray dẫn hướng robot là một trục tuyến tính có động cơ, dùng để vận chuyển robot công nghiệp giữa các vị trí làm việc. Còn được gọi là bộ truyền tải robot trục thứ 7, nó mở rộng phạm vi làm việc của robot để một robot có thể phục vụ các chi tiết dài, nhiều máy móc hoặc các trạm xử lý riêng biệt. Các phiên bản gắn trên sàn cũng được gọi là ray dẫn hướng hoặc ray sàn.

Họ sản phẩm

Chọn bố cục phù hợp với khu vực làm việc.

Cấu trúc đường ray được lựa chọn dựa trên diện tích mặt bằng có sẵn, khả năng tiếp cận phôi, hướng đặt robot và đường đi của quy trình. Hệ thống mặt đất, hệ thống trên cao và hệ thống giàn được thiết kế phù hợp với robot, khối lượng lắp đặt và điều kiện của dự án.

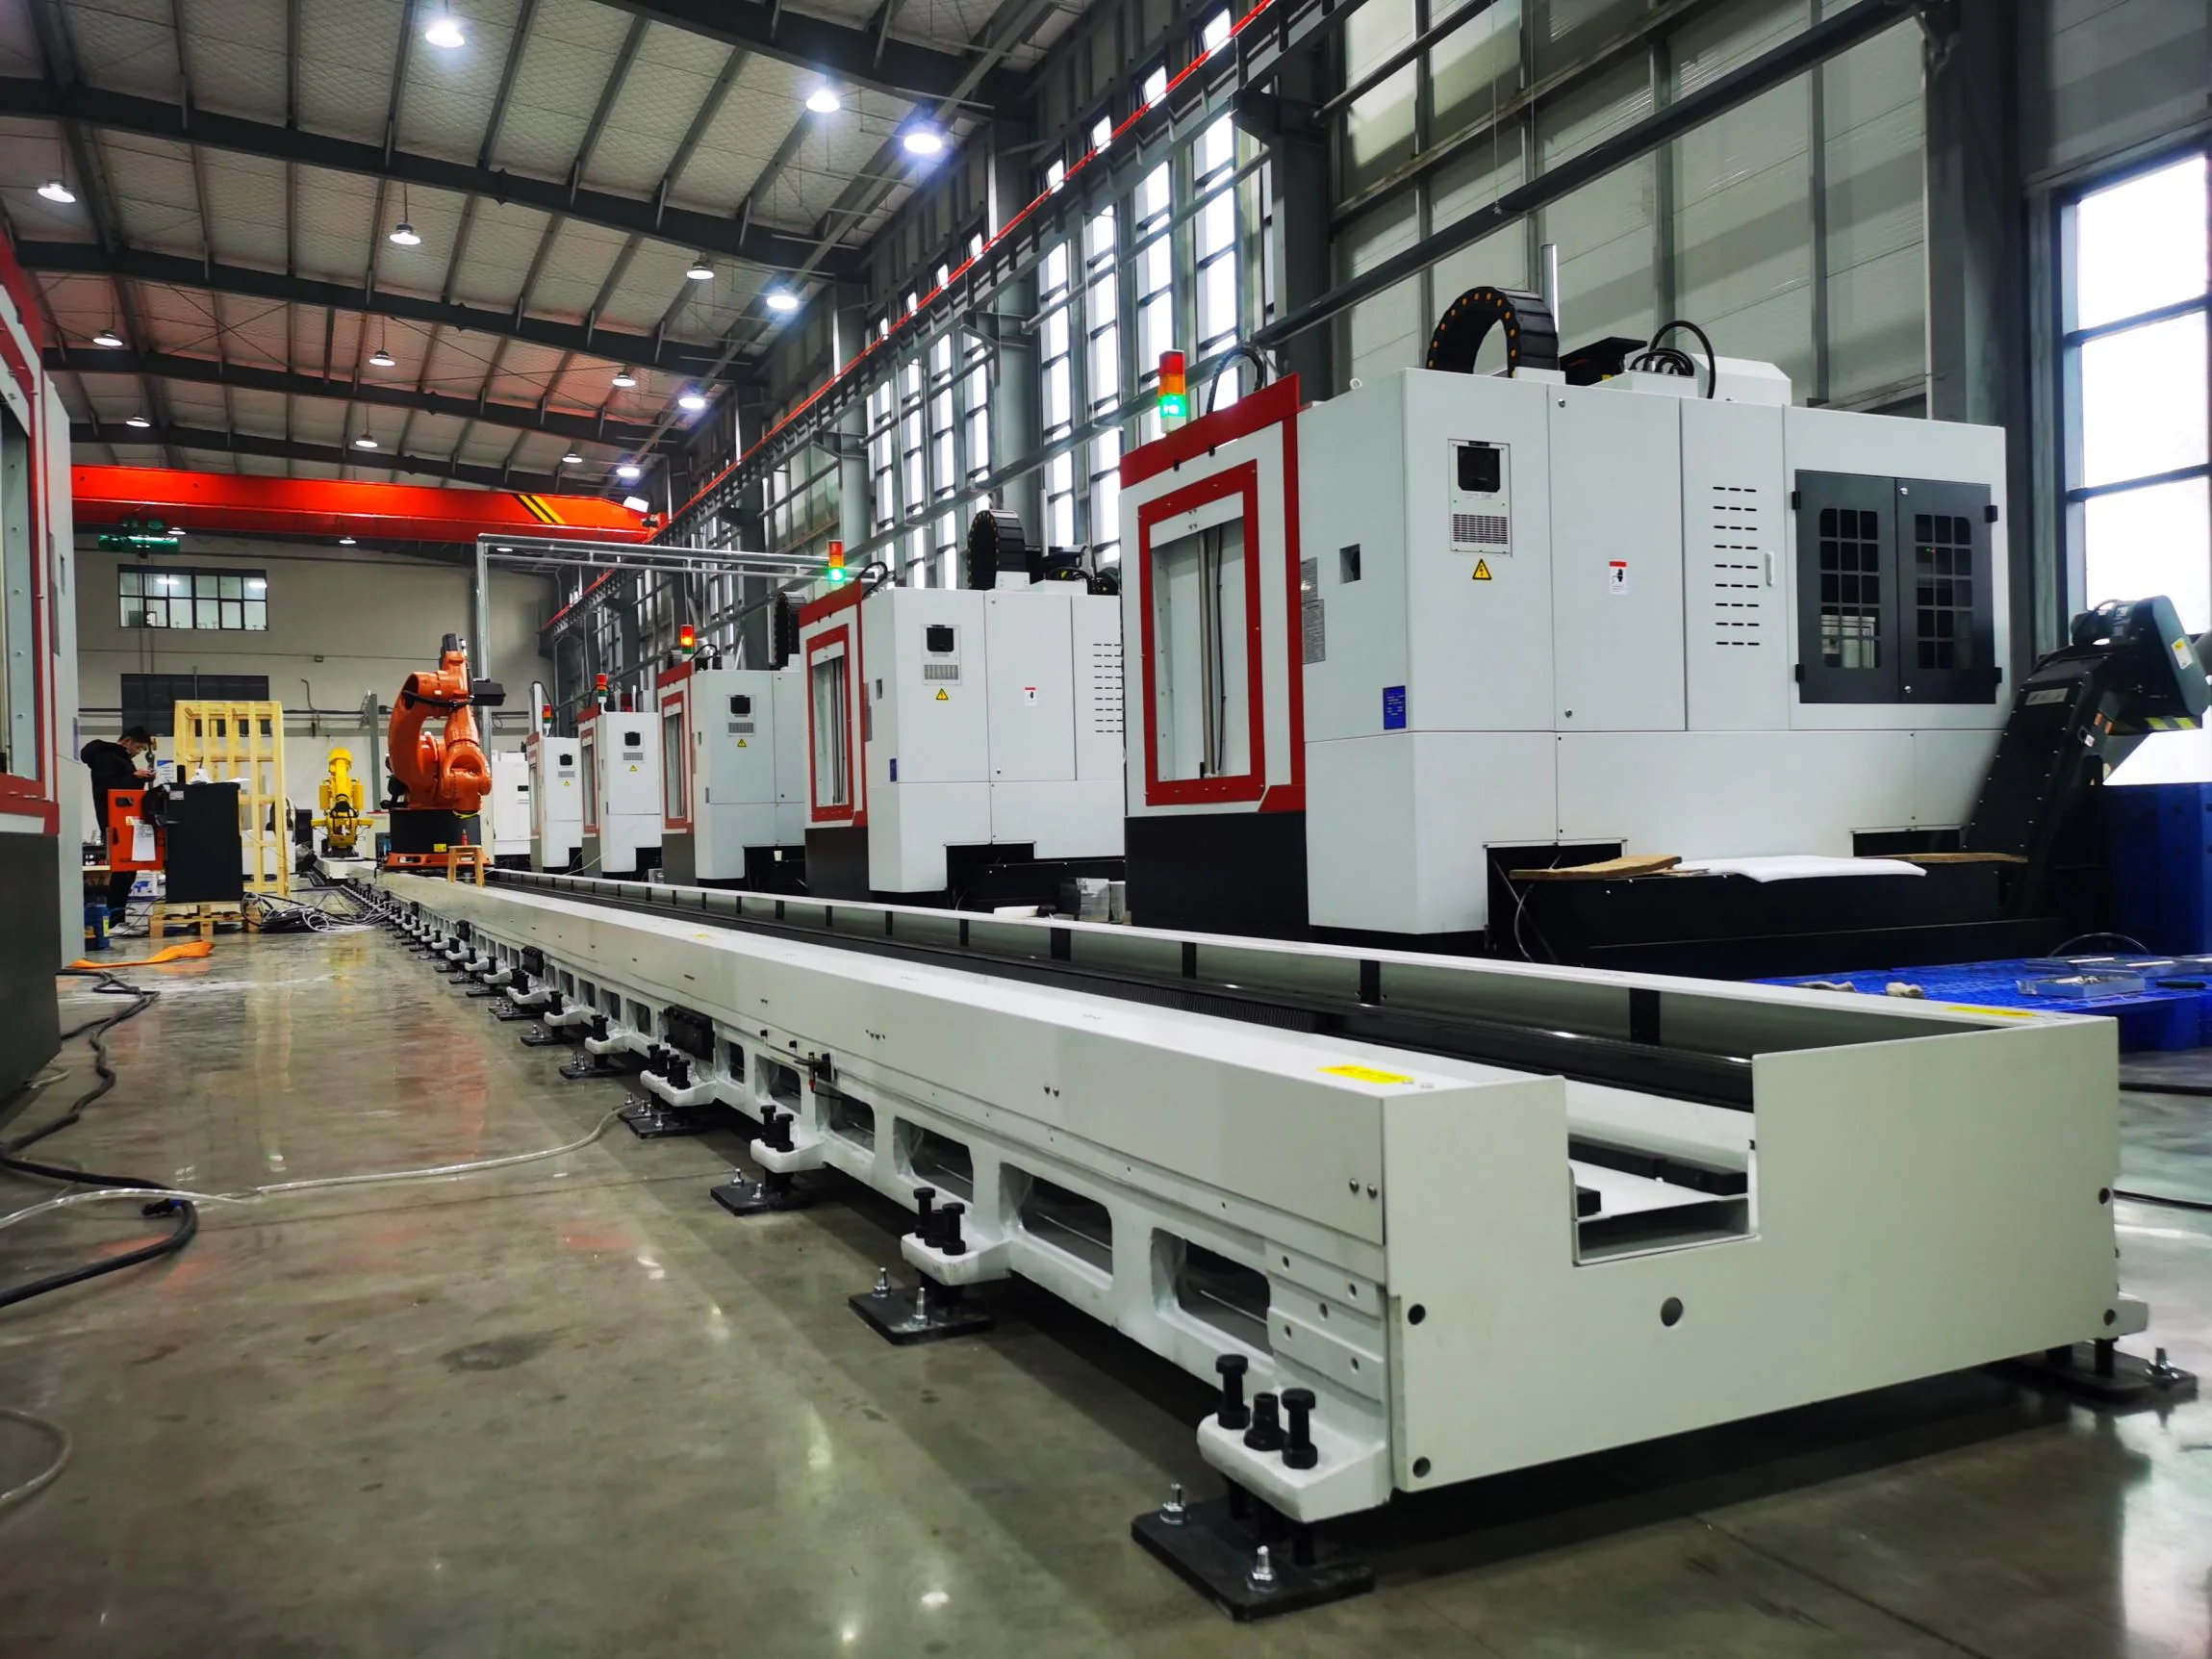
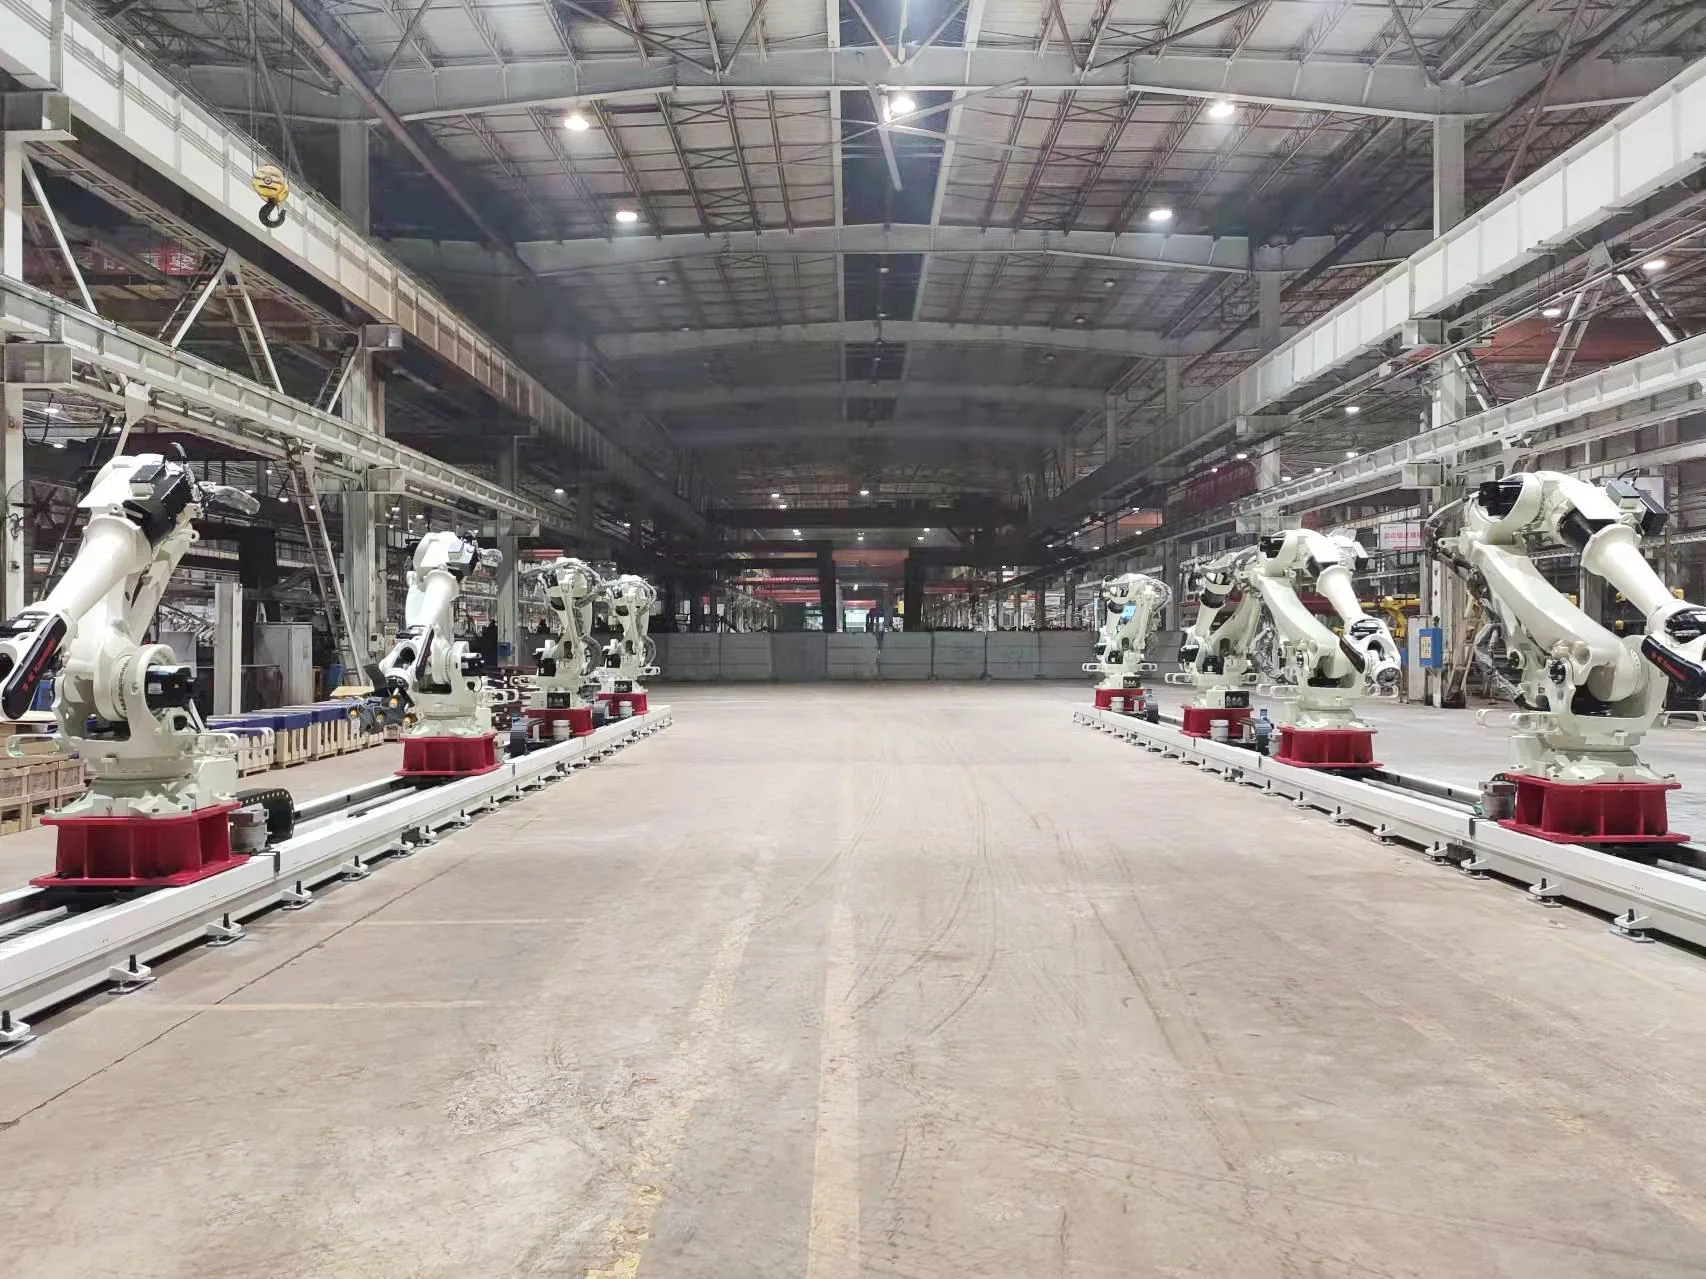
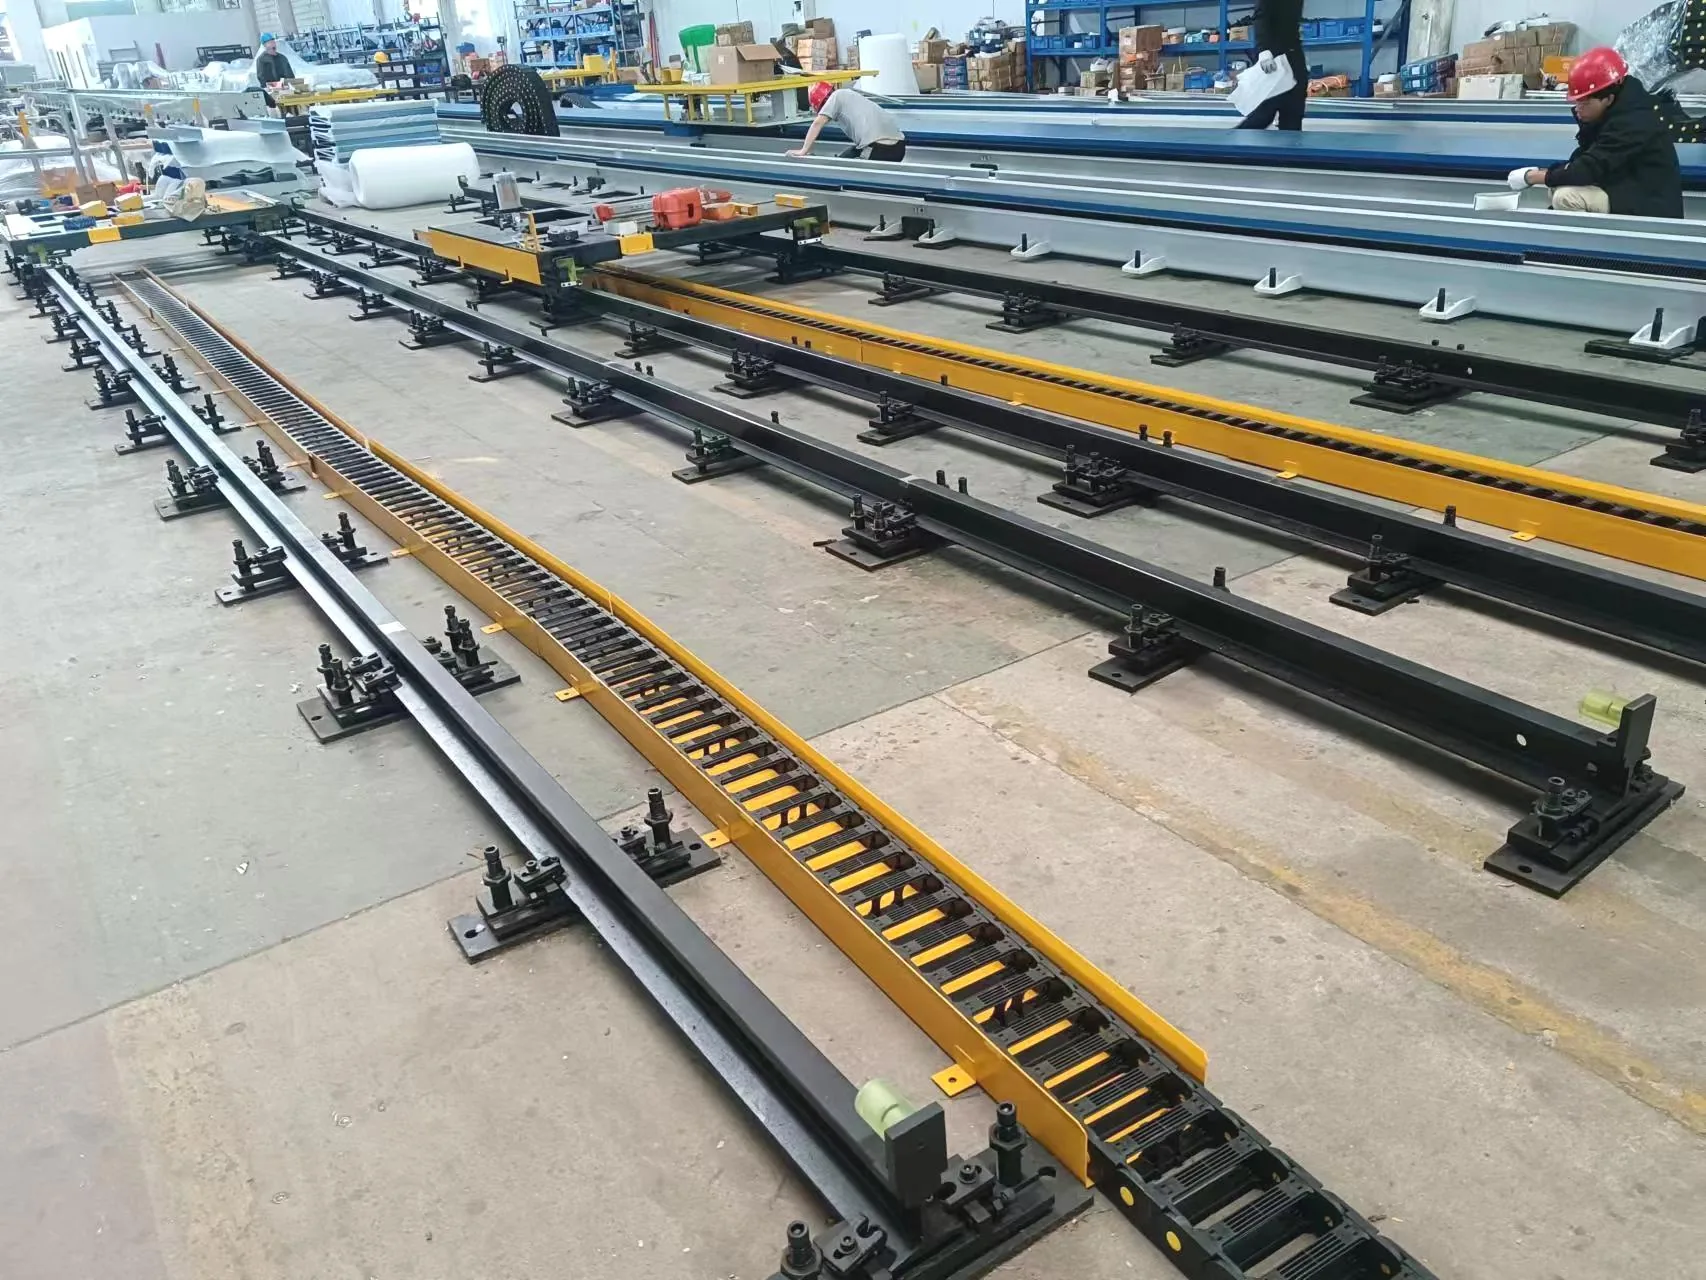
Các bánh xích robot gắn trên mặt đất đang được lắp ráp trong xưởng.

Đường sắt mặt đất

Ray dẫn hướng (ray gắn trên sàn)

Bản vẽ bố trí thực tế để di chuyển robot dọc theo máy móc, đồ gá hoặc các chi tiết gia công dài. Cấu trúc đế, hành trình và hệ thống bảo vệ được chỉ định cho dự án.

Hãy chọn khi: Ưu tiên hàng đầu là tạo điều kiện tiếp cận dễ dàng ở tầng trệt và có lối đi trực tiếp bên cạnh máy móc.
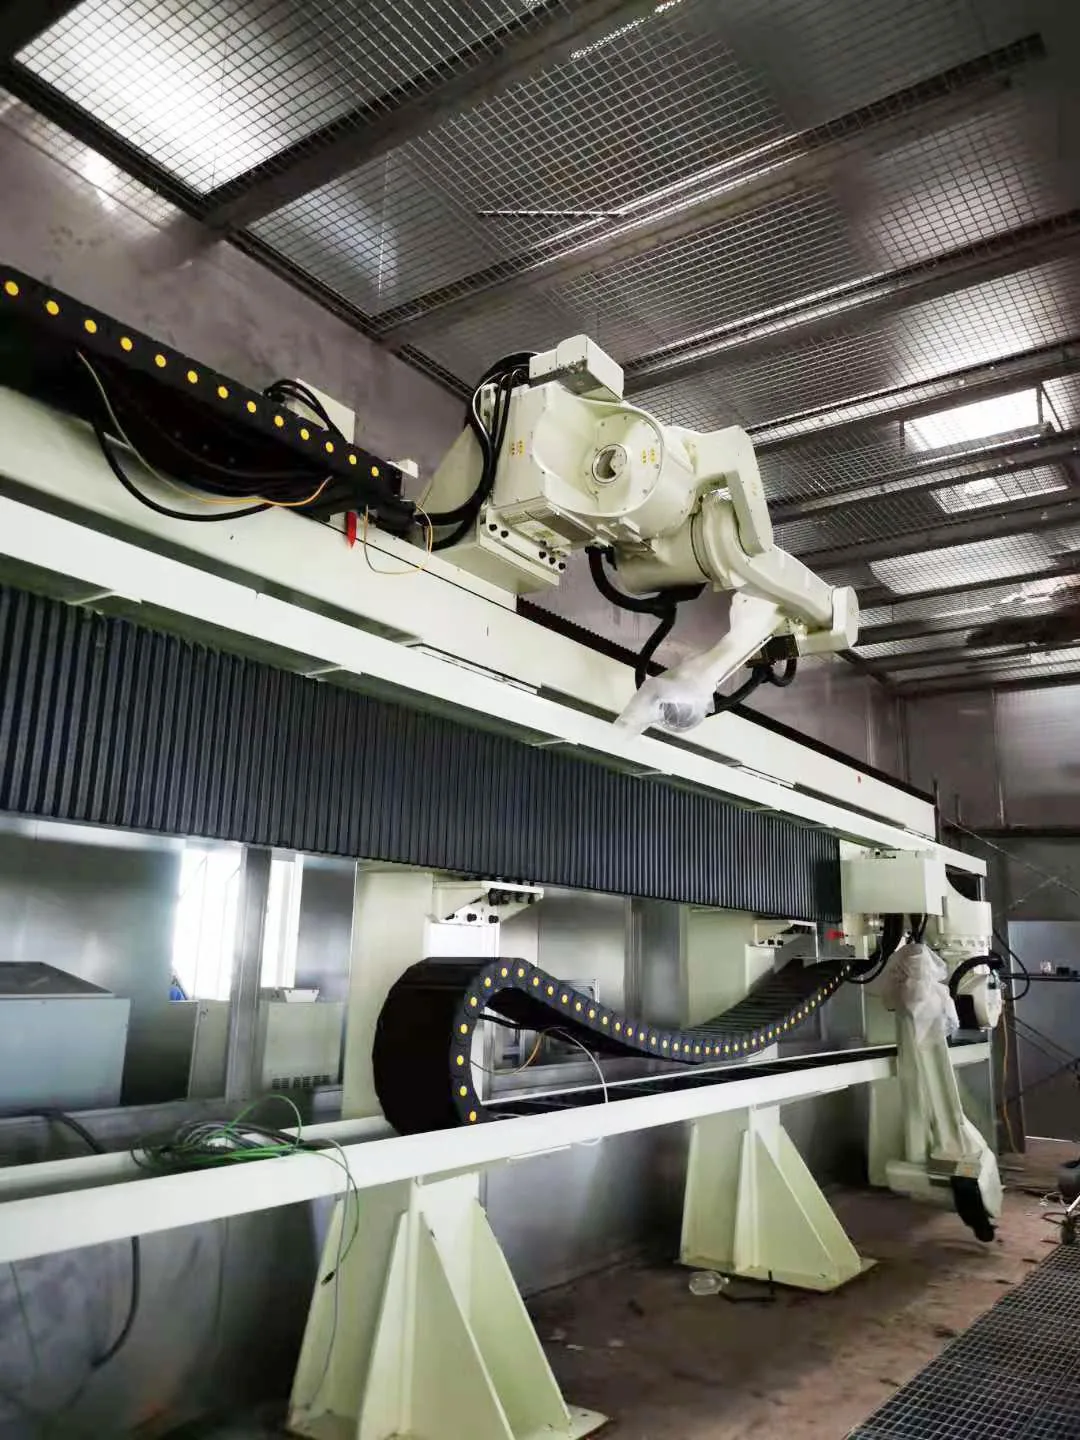
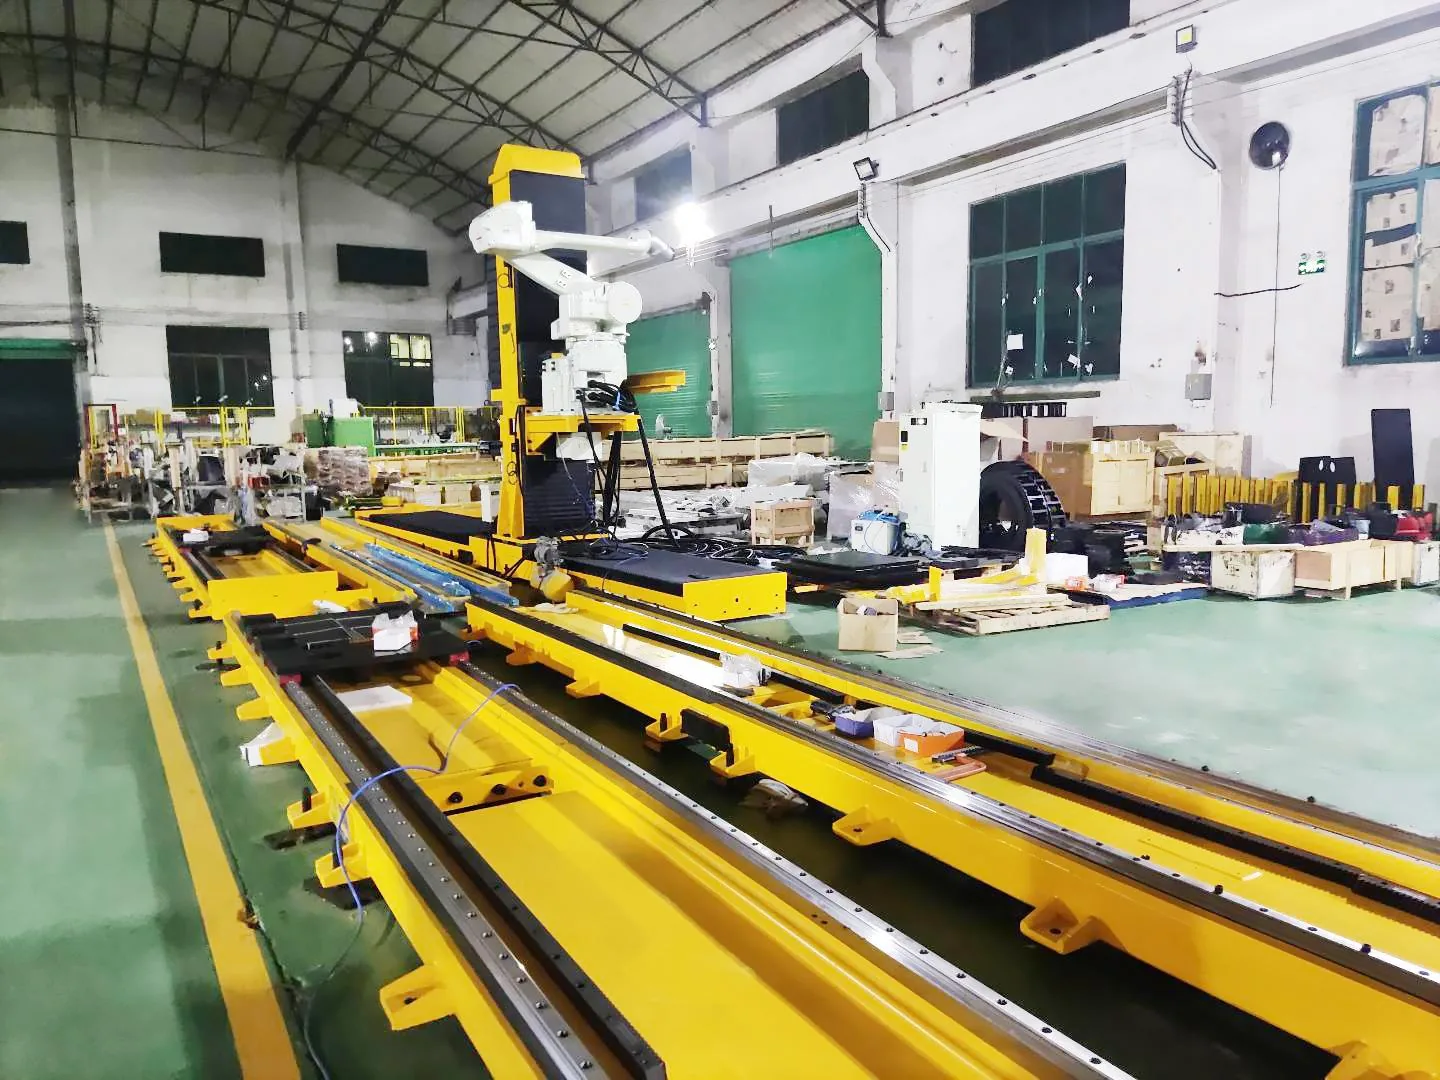
Đường ray nâng cho robot vận chuyển robot phía trên khu vực làm việc.

Đường sắt trên cao

Đường sắt trên cao (Sky Rail)

Di chuyển robot lên trên khu vực làm việc để duy trì lối đi trên sàn hoặc tiếp cận quy trình từ vị trí cao hơn. Cấu trúc và giao diện được thiết kế riêng cho hệ thống này.

Hãy chọn khi: Giải phóng không gian sàn hoặc tiếp cận quy trình từ trên cao đều quan trọng.

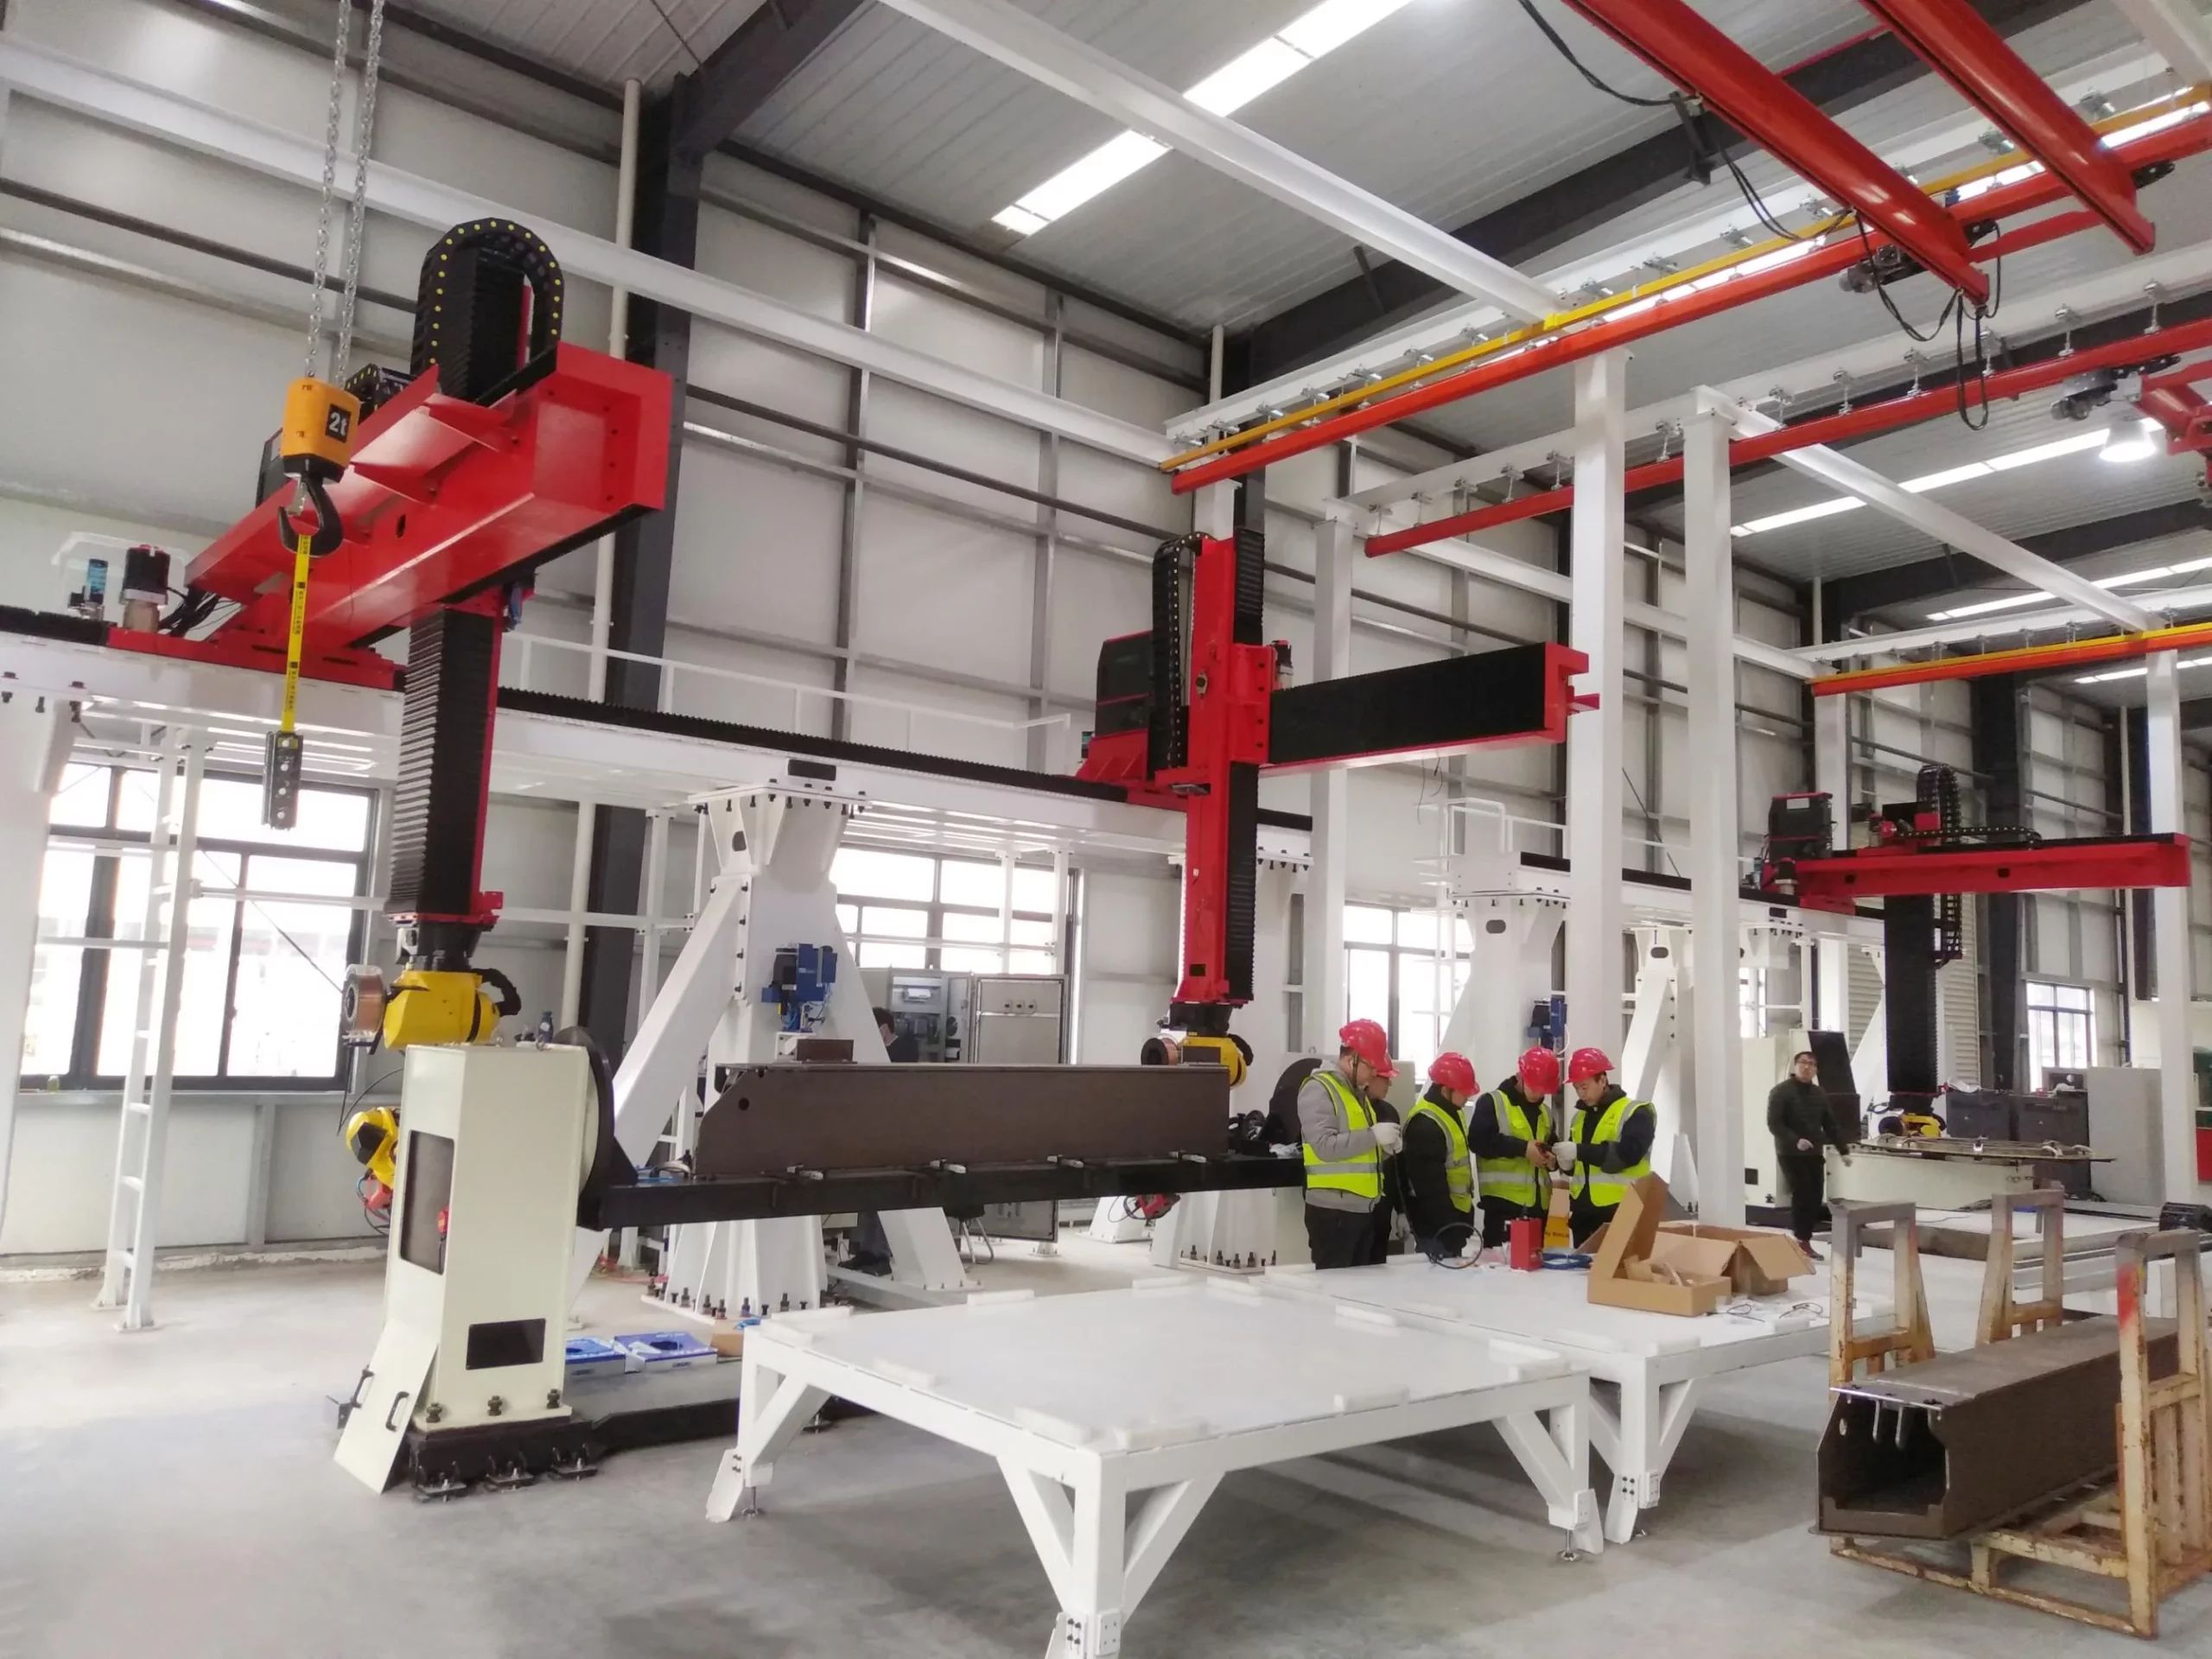
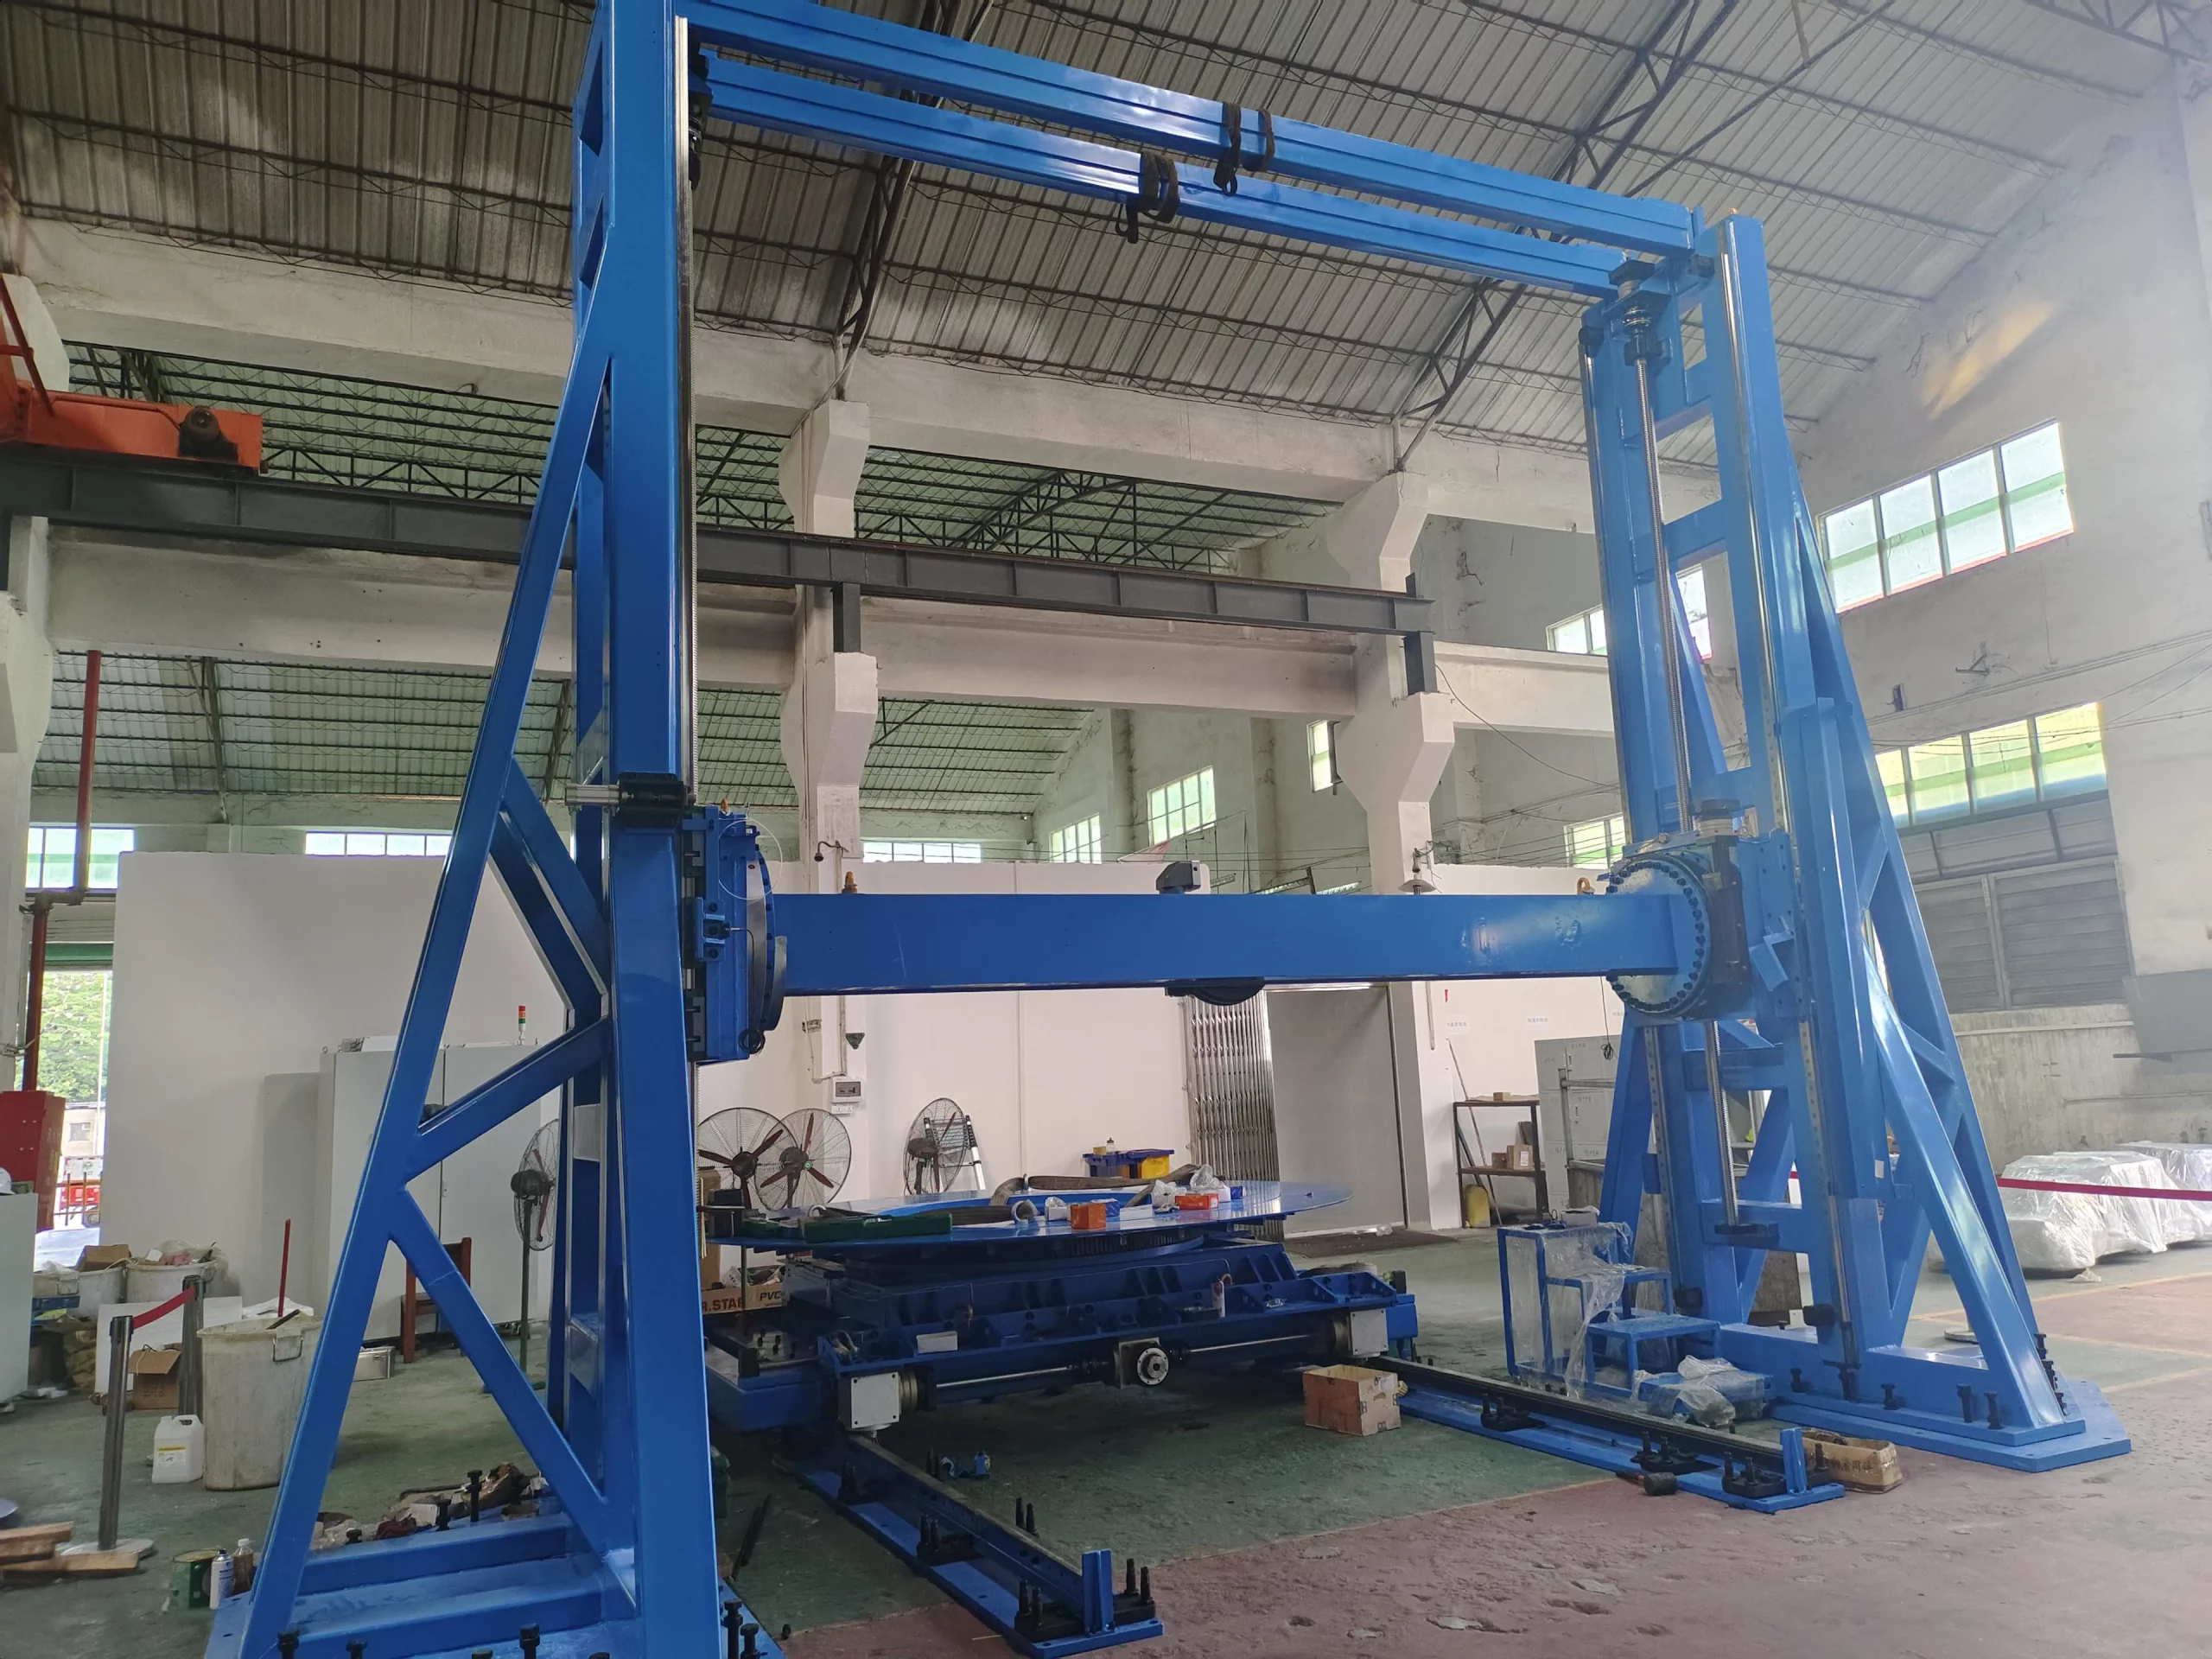
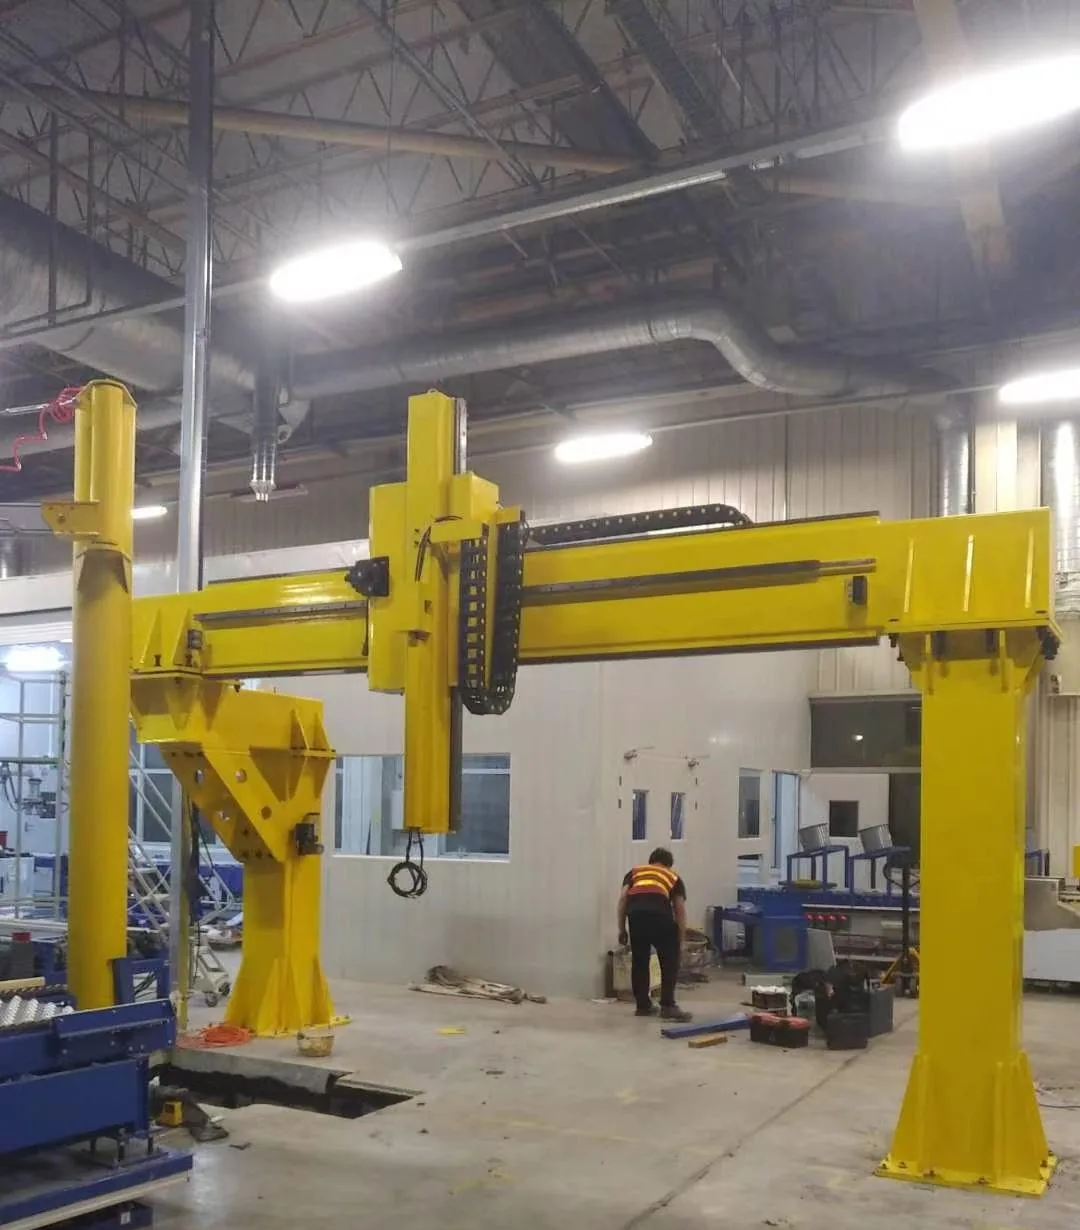
Cấu trúc đường ray robot dạng giàn được lắp đặt trong xưởng.

Thanh ray giàn

Hệ thống giàn và khung đỡ

Cấu trúc dạng cổng dành cho không gian làm việc lớn hơn và các bố trí chuyển động chuyên biệt theo ứng dụng. Nhịp, trục, giao diện và chi tiết kết cấu được thiết kế riêng cho từng dự án.

Hãy chọn khi: Một trục mặt đất duy nhất không thể bao phủ phạm vi cần thiết hoặc chuyển động phối hợp trên nhiều hơn một trục tuyến tính.

Tiến trình lựa chọn

Bảy yếu tố đầu vào cho một cấu hình khả thi

Một yêu cầu hữu ích không nhất thiết phải có bản đặc tả hoàn chỉnh. Hãy bắt đầu với yêu cầu vận hành và thông tin hiện có về địa điểm; sau đó, kích thước đường ray có thể được tính toán dựa trên khối lượng lắp đặt.

Ứng dụng và chi tiết gia công

Hãy mô tả quy trình, kích thước chi tiết, các trạm làm việc và cách robot cần tiếp cận công việc.

Robot và khối lượng đã lắp đặt

Cung cấp thông tin về hãng/mẫu robot, khối lượng thân robot, giá đỡ hoặc phụ kiện được gắn trên khung đỡ, và tải trọng của cổ tay robot.

Du lịch và tiếp cận

Hãy nêu rõ khoảng cách di chuyển hiệu quả cần thiết hoặc chia sẻ sơ đồ bố trí ô làm việc để có thể xem xét khoảng cách an toàn ở hai đầu và chiều dài đế robot.

Yêu cầu chuyển động

Chia sẻ tốc độ mục tiêu, độ lặp lại, chu kỳ hoạt động, điểm dừng và bất kỳ sự phối hợp cần thiết nào với bộ điều khiển robot.

Định hướng gắn kết

Hãy lựa chọn phương án ban đầu: đặt trên mặt đất, nâng cao, đảo ngược hoặc dạng giàn dựa trên hình dạng đường đi và quy trình thi công.

Môi trường và bảo vệ

Xác định các yếu tố như bụi, bắn tóe, chất lỏng, nhiệt độ và điều kiện vệ sinh ảnh hưởng đến việc lựa chọn vật liệu và bao che.

Trang web và giao diện

Cung cấp thông tin về điều kiện nền móng, tiện ích, không gian sẵn có, giao diện an toàn và các hạn chế về vận chuyển.

Cấu trúc và sự bảo vệ

Thi công phải tuân theo tải trọng và điều kiện môi trường.

EVST có thể cấu hình các phương pháp kết cấu hàn hoặc đúc và lựa chọn lớp bảo vệ bên ngoài phù hợp với khu vực làm việc. Sự lựa chọn cuối cùng phụ thuộc vào khối lượng chuyển động, nhịp, điều kiện quy trình và nhu cầu bảo trì.

Vỏ bảo vệ kín hoàn toàn
Bảo vệ ống thổi
Nắp đậy dạng tấm caro
Vỏ kim loại dạng tấm bán kín
Cấu trúc tùy chỉnh bằng thép không gỉ 304
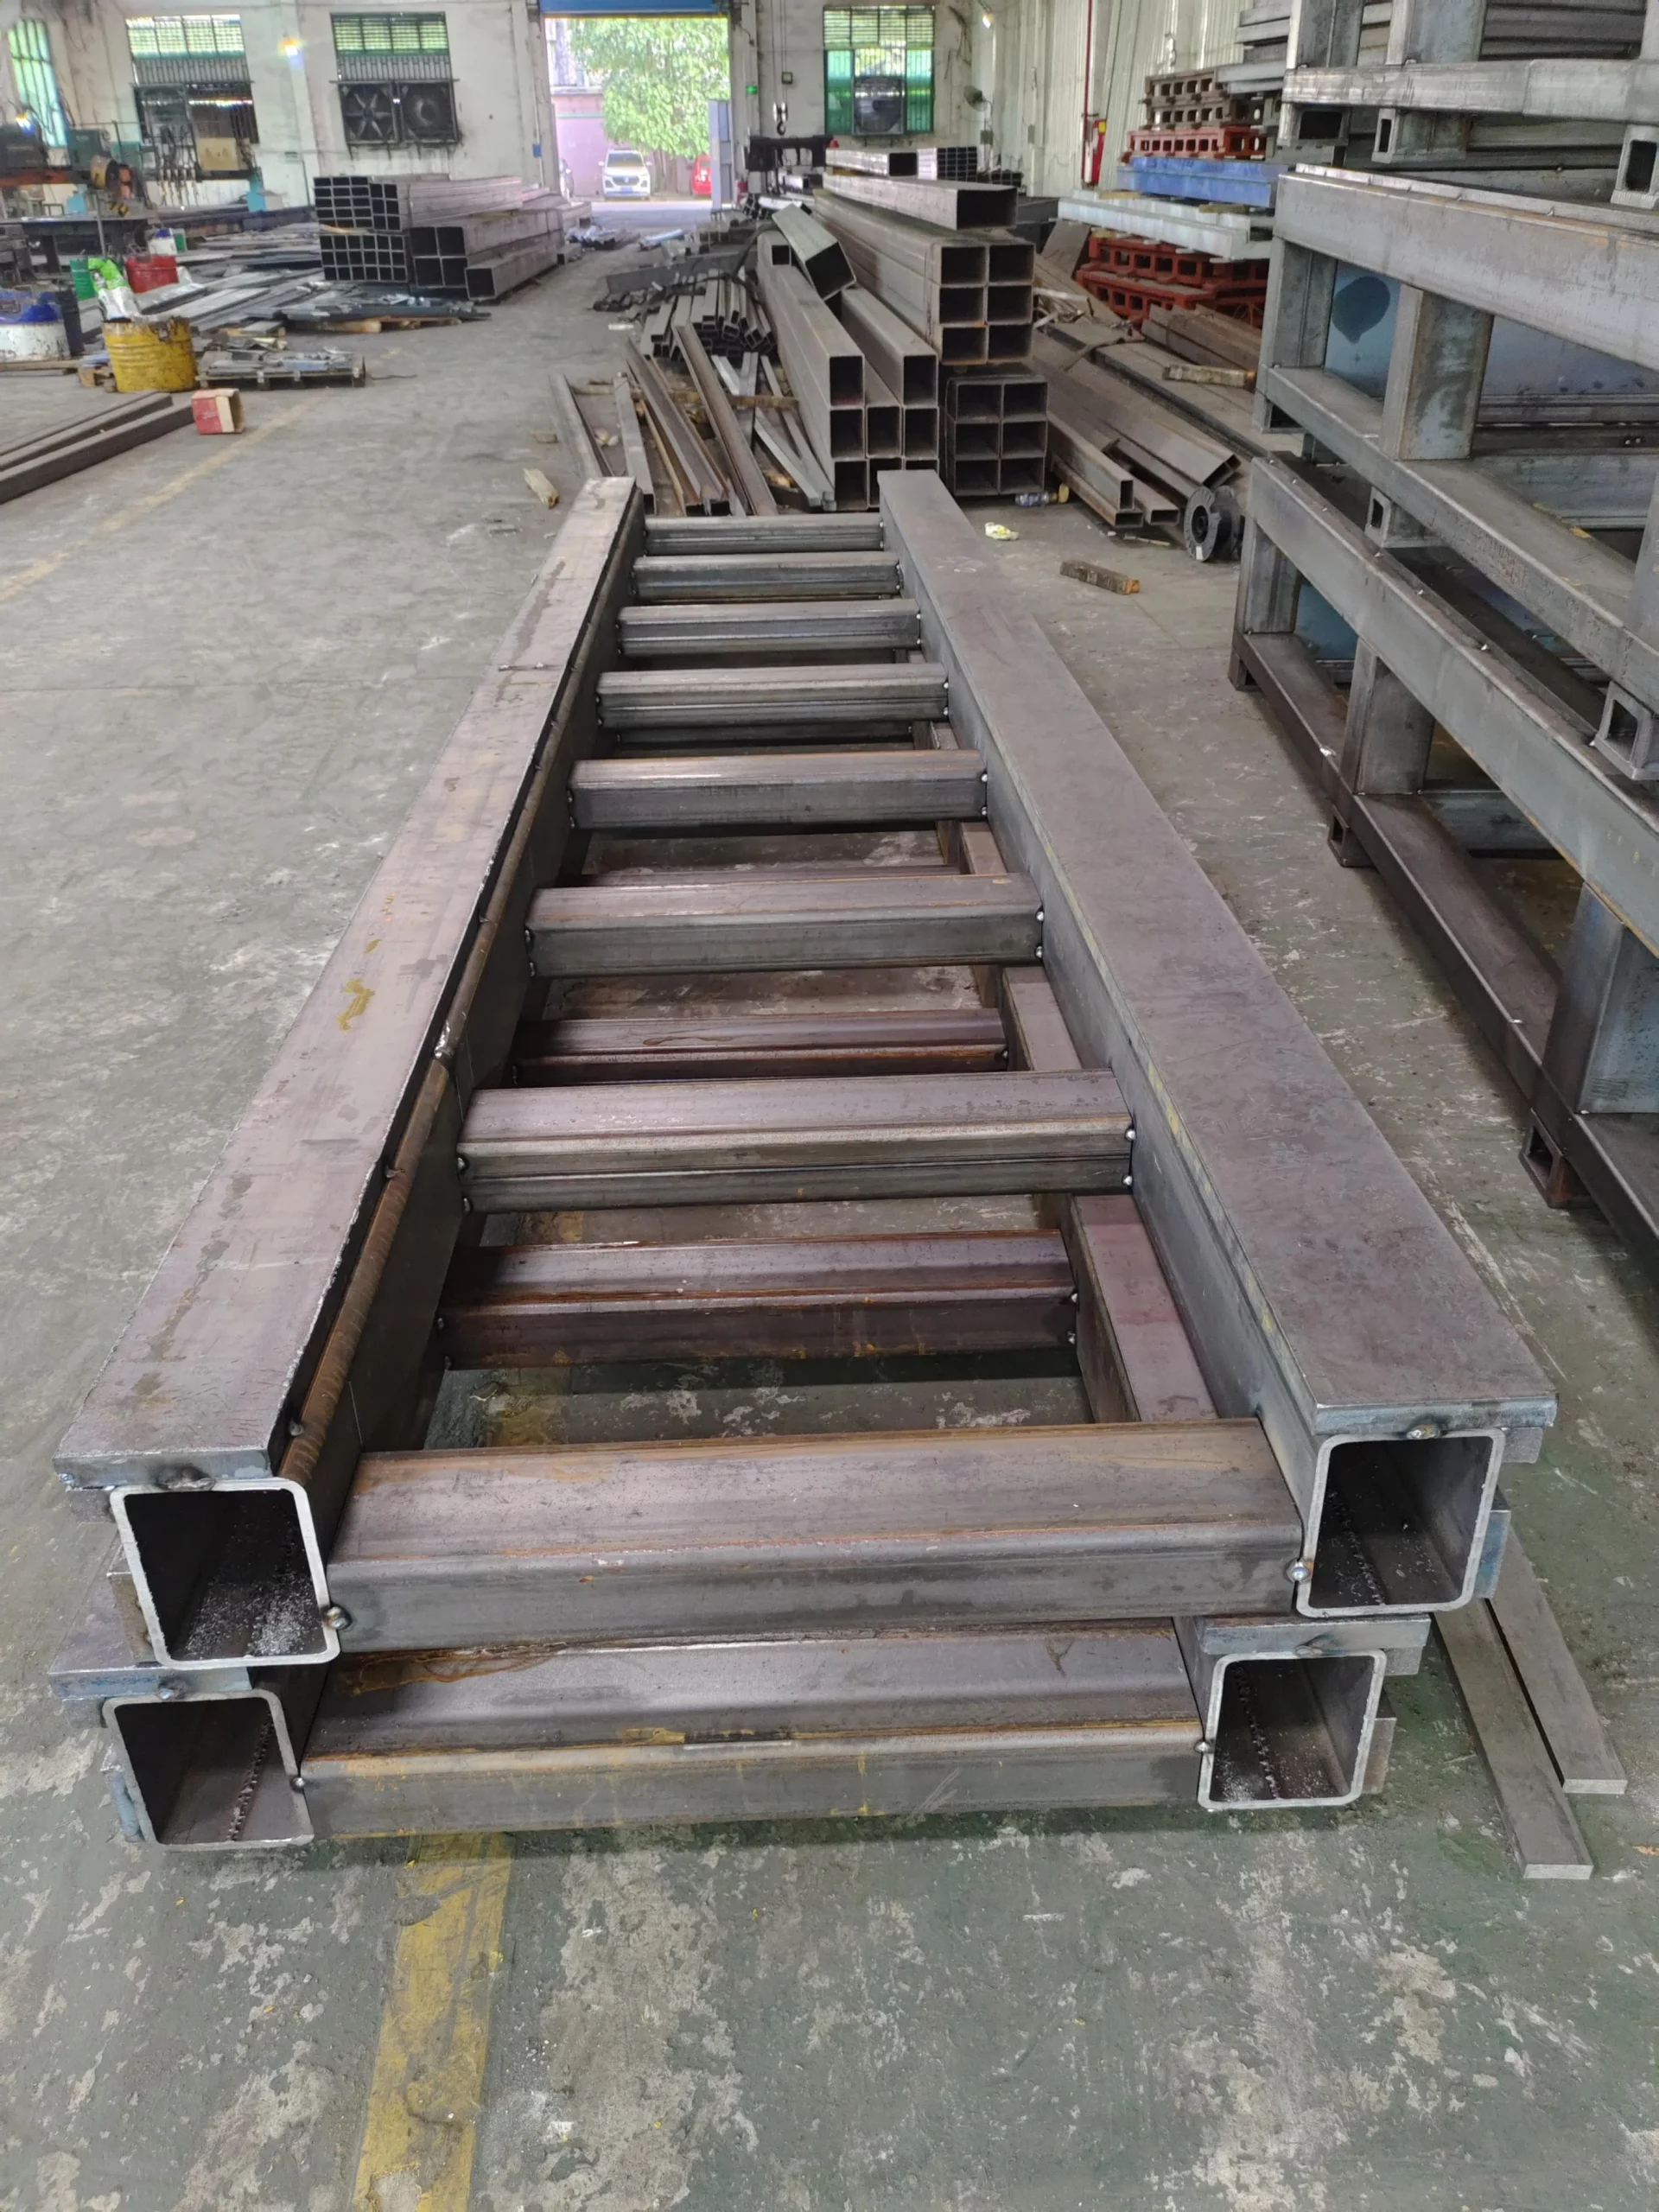
Khung ray thép hàn đang trong quá trình chế tạo

Cấu trúc hàn

Được chế tạo dựa trên chiều dài, giao diện và trường hợp tải trọng yêu cầu.

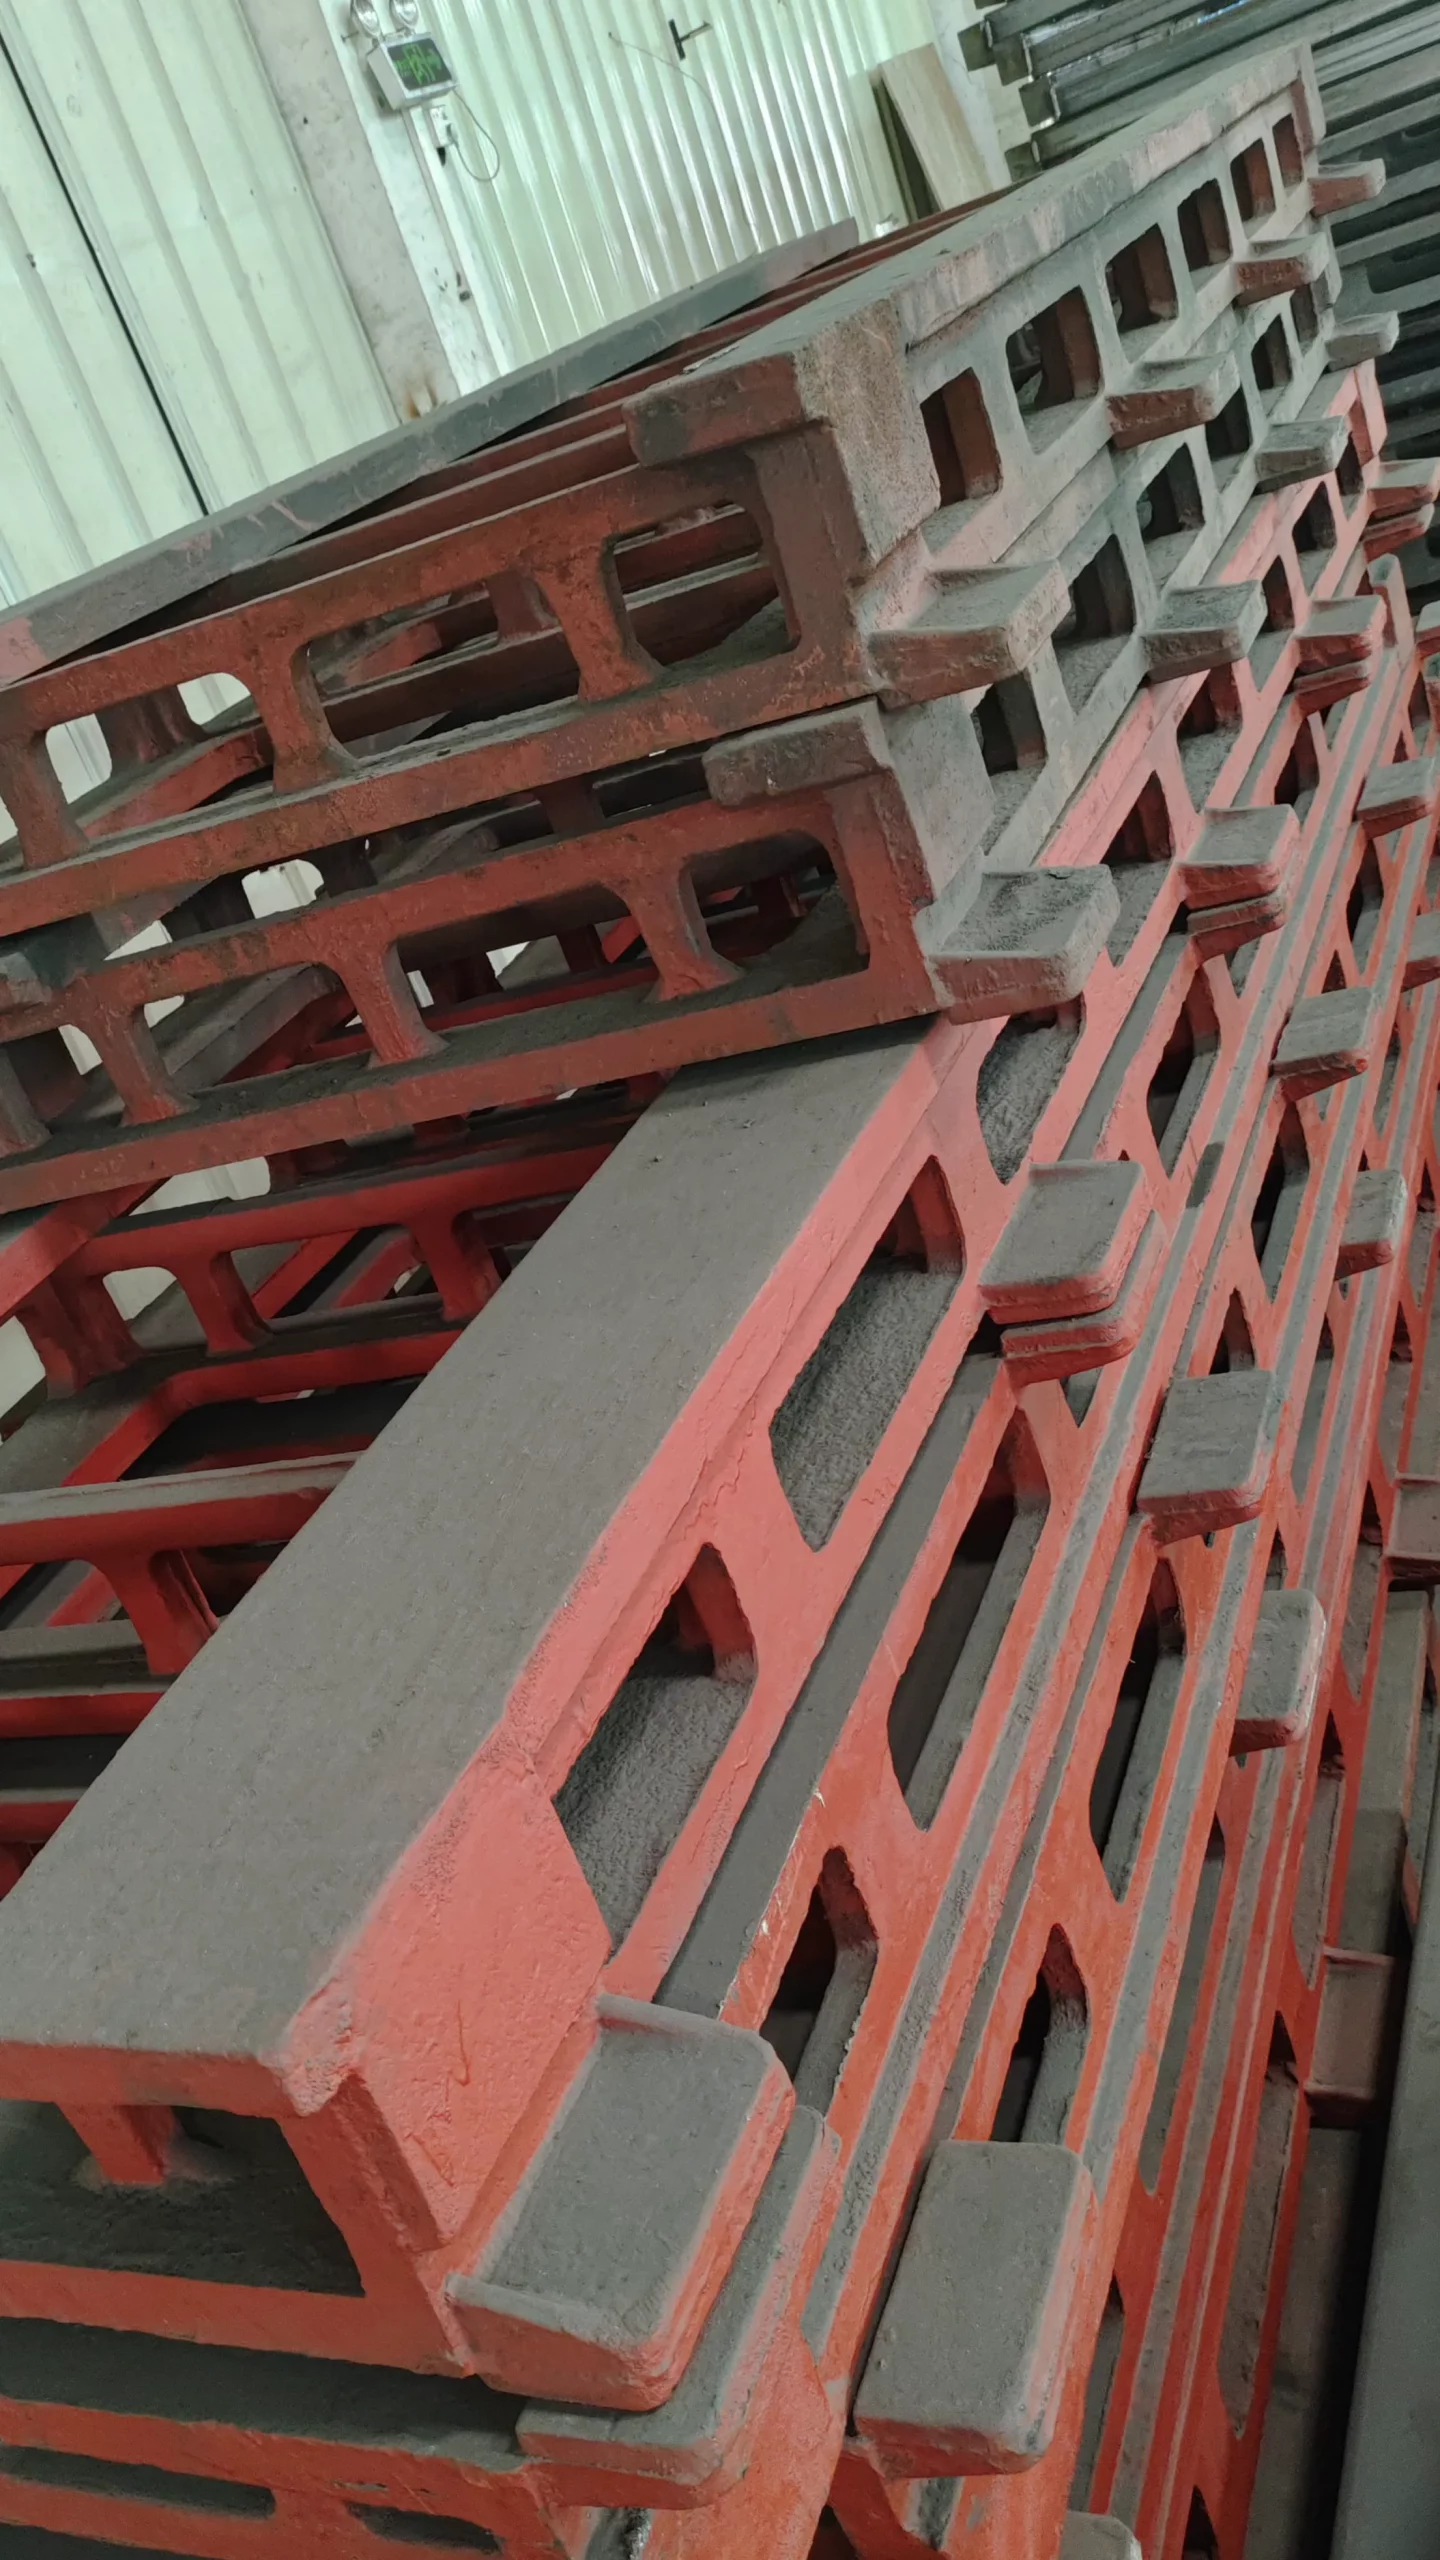
Đúc các cấu kiện đường ray kết cấu trước khi gia công.

Cấu trúc đúc

Có sẵn trong trường hợp cấu hình kỹ thuật yêu cầu các cấu kiện kết cấu đúc.

Ứng dụng

Di chuyển một robot đến nhiều vị trí hơn trong quy trình.

Đường ray robot được sử dụng khi quy trình dài hơn phạm vi làm việc cố định của robot hoặc khi một robot cần thực hiện công việc ở các vị trí khác nhau.

Chăm sóc máy móc

Cung cấp nguyên lý hoạt động cho một dãy máy công cụ từ một đường dẫn tuyến tính chung.

Hàn

Tiếp cận các cấu trúc dài, nhiều thiết bị cố định hoặc các trạm hàn riêng biệt.

Xử lý vật liệu

Di chuyển các bộ phận giữa các vị trí xử lý trong một dây chuyền sản xuất mở rộng.

Xếp hàng

Một đế robot di động duy nhất có thể thực hiện nhiều thao tác gắp và đặt vật phẩm tại nhiều vị trí khác nhau.

Phun thuốc

Di chuyển dọc theo các bề mặt cao hoặc dài trong khu vực làm việc khép kín.

Xử lý dây chuyền sấy pin

Di chuyển giữa các khu vực lưu trữ hoặc xử lý trong dây chuyền sản xuất pin.

Một đường ray, nhiều máy móc

Phối hợp hoạt động của robot với nhiều máy móc khác nhau trong trường hợp lập kế hoạch chu trình cho phép.

Xử lý linh kiện lớn

Sử dụng các bố trí mặt bằng trên mặt đất, trên cao hoặc dạng giàn để tiếp cận các khu vực làm việc rộng lớn hơn.

Dự án tùy chỉnh hạng nặng

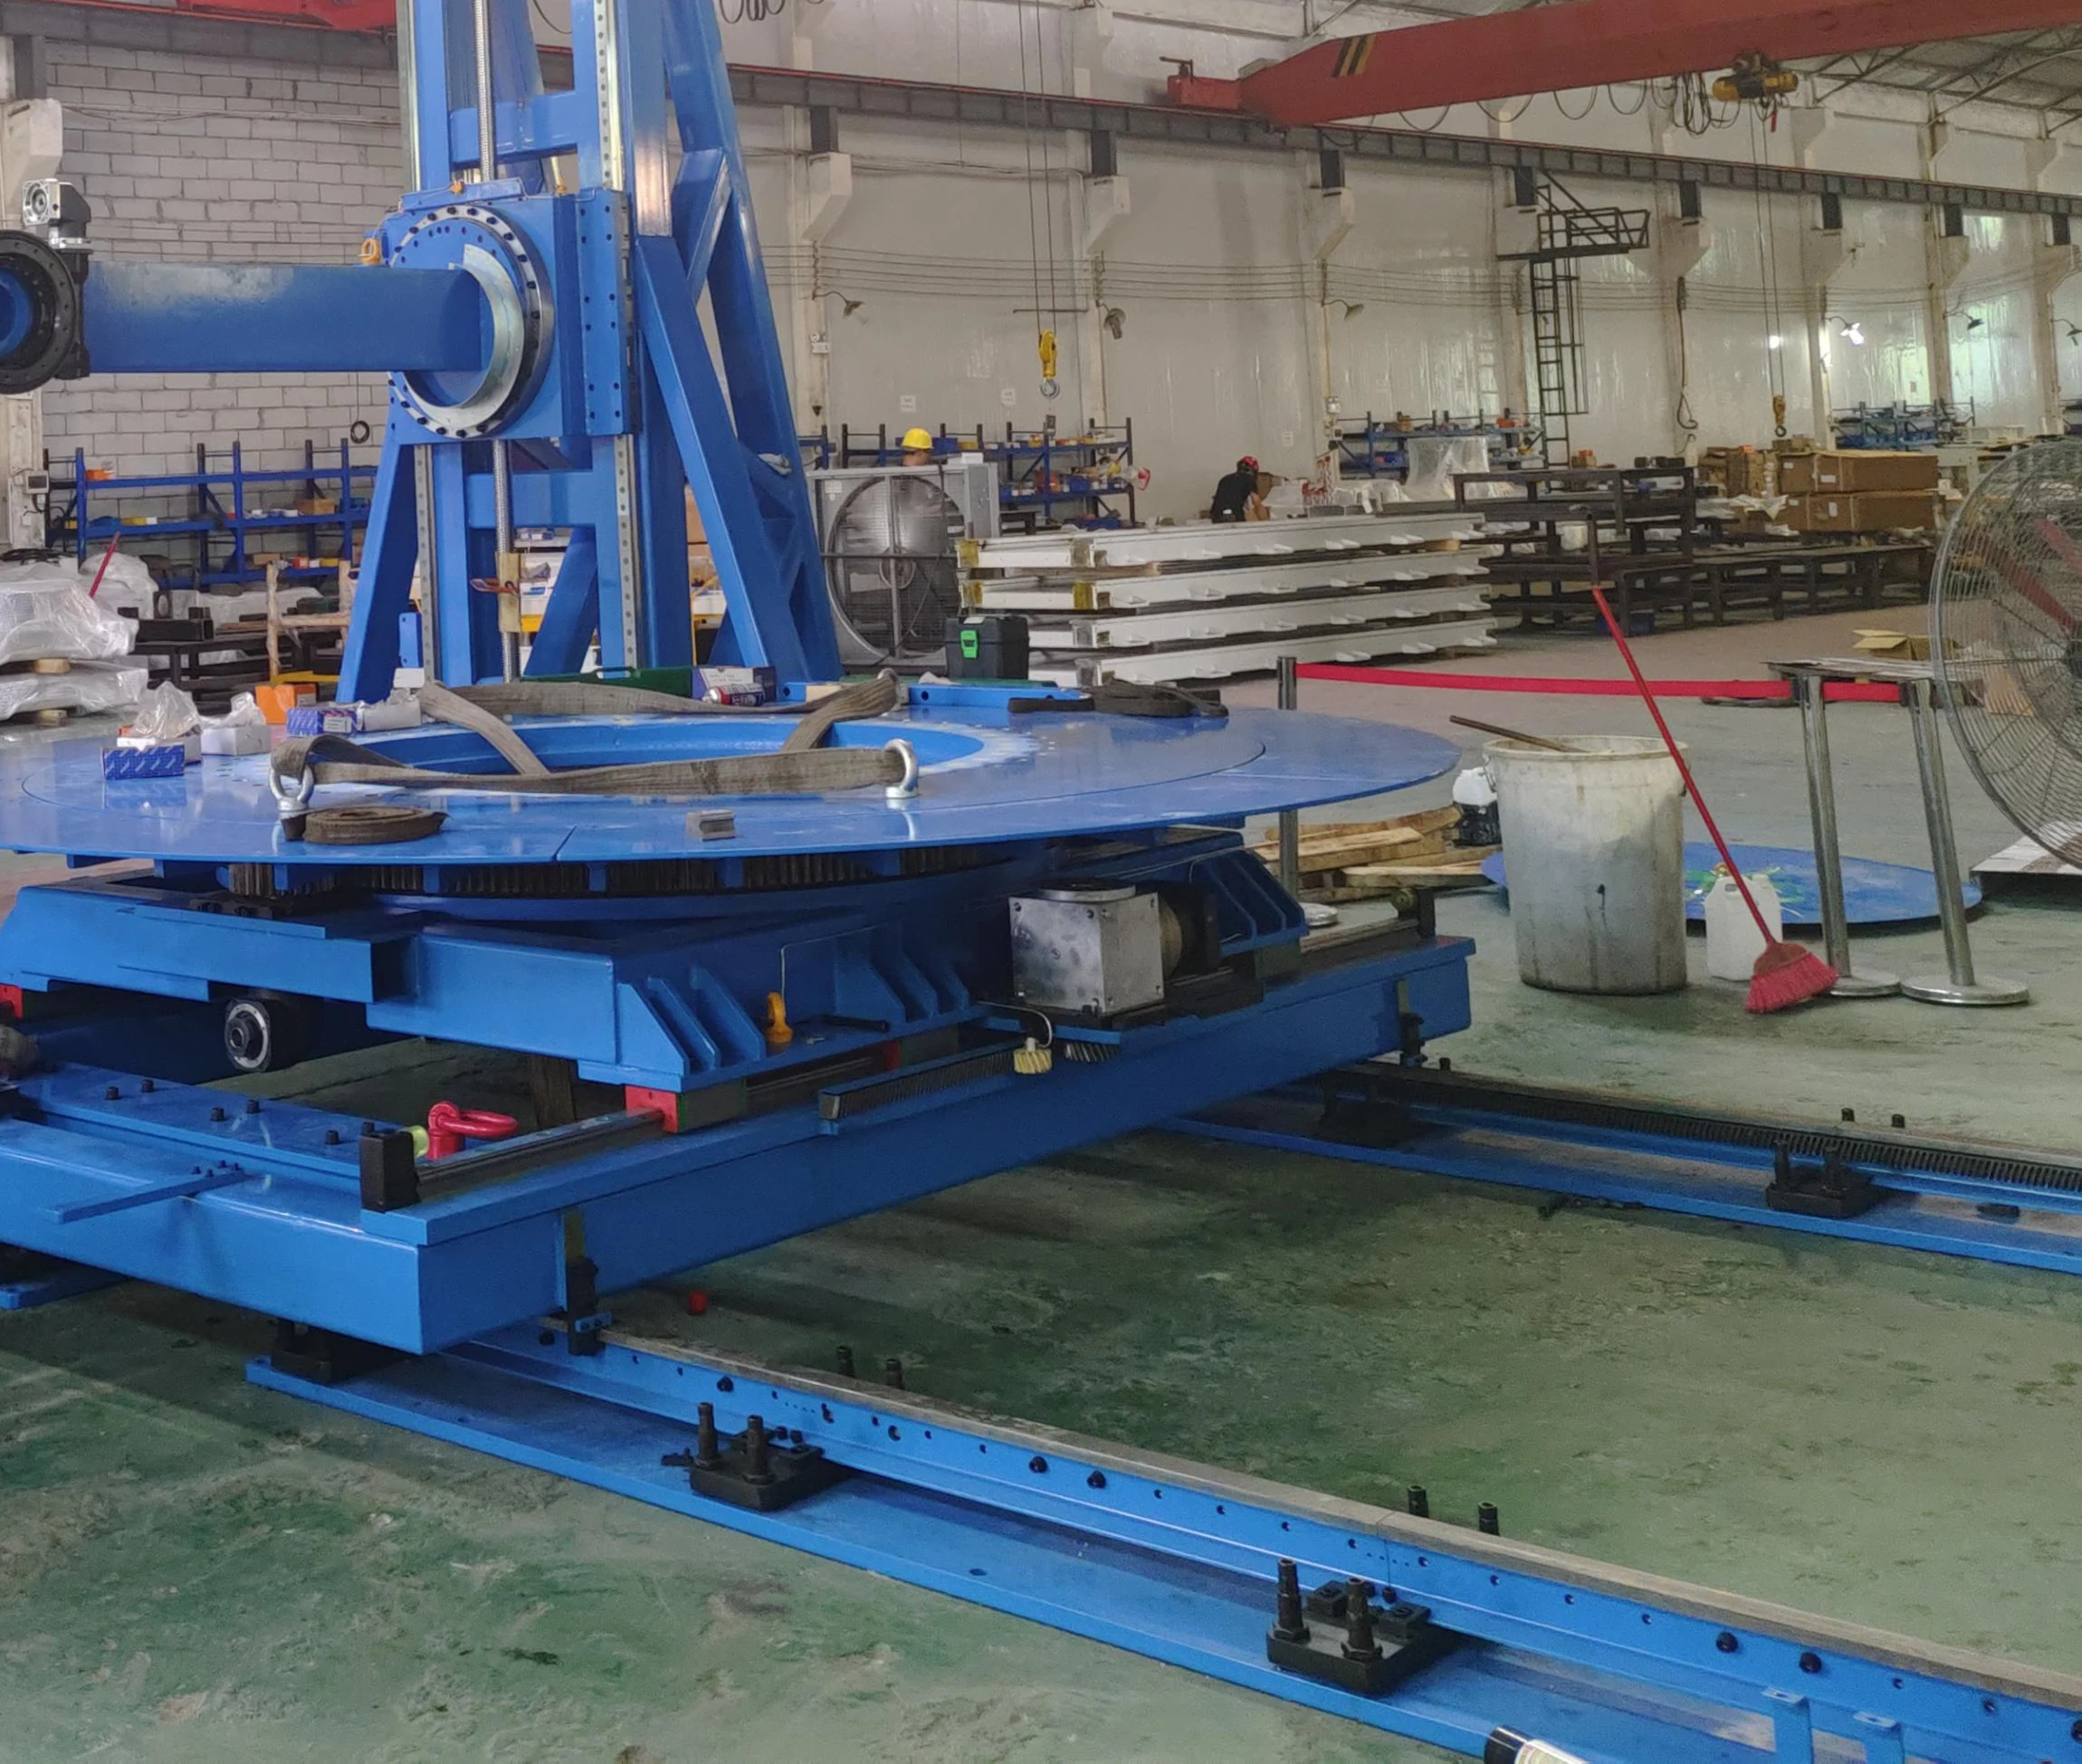
Hệ thống chuyển động khung giàn tùy chỉnh cho yêu cầu nâng hạ 10 tấn.

EVST đã chế tạo một hệ thống ray cầu trục tùy chỉnh cho ứng dụng nâng hạ 10 tấn. Đây chỉ là một ví dụ về dự án, không phải là đánh giá tiêu chuẩn sản phẩm hoặc lời hứa rằng bố cục tương tự sẽ phù hợp với ứng dụng khác.

Được thiết kế dựa trên trường hợp tải trọng dự án và phạm vi hoạt động thực tế.
Cấu trúc, trục và giao diện được xác định sau khi xem xét kỹ thuật.
Thông số công suất và chuyển động cuối cùng được xác nhận cho từng dự án.
Hệ thống chuyển động giàn nâng hạng nặng tùy chỉnh màu xanh lam trong xưởng sản xuất.
Thiết bị giàn và mô-đun đường ray tùy chỉnh trong xưởng sản xuất

Tại sao EVST

Cấu hình, chế tạo và kiểm tra trong một quy trình làm việc duy nhất.

Kỹ thuật ứng dụng thực tiễn, được hỗ trợ bởi hơn 15 năm kinh nghiệm của đội ngũ trong lĩnh vực hệ thống đường ray.

Các thông tin đầu vào về robot, tải trọng và bố trí được chuyển đổi thành kích thước bộ truyền động, cấu hình kết cấu và yêu cầu tích hợp trước khi thiết kế cuối cùng được phát hành.

Nhiều lần kiểm tra trong quá trình sản xuất

Việc kiểm tra ở các giai đoạn sản xuất quan trọng bao gồm vị trí lỗ, độ phẳng và điều kiện vận hành không tải để có thể xác định các vấn đề trước khi giao hàng.

Khả năng gia công cho các giao diện quan trọng

Nhiều nguồn lực gia công hỗ trợ kiểm soát kích thước cho các lỗ lắp đặt, bề mặt định vị và giao diện mô-đun ray.

Ủ giảm ứng suất

Các cấu kiện kết cấu trải qua quá trình ủ nhiệt để giảm ứng suất dư và hỗ trợ độ ổn định kích thước lâu dài.

Các câu hỏi thường gặp

Nguyên tắc cơ bản về lập kế hoạch đường đi cho robot

Đường đua robot là gì?

Ray dẫn hướng robot là một trục tuyến tính được điều khiển bằng động cơ, giúp di chuyển đế robot giữa các vị trí làm việc. Nó mở rộng phạm vi hoạt động của robot và cho phép một robot thực hiện một đường dẫn quy trình dài hơn hoặc nhiều trạm khác nhau.

Tôi nên chọn kiểu bố trí nào giữa kiểu mái vòm trên mặt đất, trên không và dạng giàn?

Bắt đầu với hình học quy trình và các ràng buộc của địa điểm. Hệ thống đường ray trên mặt đất dễ tiếp cận và trực tiếp; hệ thống đường ray trên không duy trì khả năng tiếp cận sàn hoặc hỗ trợ các hướng đặt ở vị trí cao; hệ thống giàn khung bao phủ các không gian làm việc lớn hơn, phù hợp với từng ứng dụng cụ thể. EVST xác nhận cấu trúc sau khi xem xét bố cục ô.

Tải trọng định mức của giá đỡ có giống với tải trọng của cổ tay robot không?

Không. Tải trọng định mức của giá đỡ áp dụng cho bệ di chuyển và bao gồm cả thân robot. Tải trọng cổ tay là tải trọng được xử lý tại mặt bích của robot. Cung cấp cả hai giá trị, cộng thêm bất kỳ bộ phận nâng hoặc thiết bị nào được gắn trên giá đỡ.

Tổng chiều dài đường ray có liên quan như thế nào đến hiệu quả di chuyển?

Hành trình di chuyển hiệu quả ngắn hơn tổng chiều dài của cụm đường ray vì đế robot và khoảng hở cần thiết ở hai đầu chiếm một phần chiều dài. Hành trình di chuyển cuối cùng được xác nhận từ bố cục của dây chuyền sản xuất.

Có thể tùy chỉnh chiều dài đường ray không?

Đúng vậy. Tài liệu tham khảo sử dụng các mô-đun 3, 4, 5 và 6 m, trong khi tổng chiều dài đường ray và hành trình hiệu quả được cấu hình cho dự án. Các bố trí dài hơn hoặc khác nhau yêu cầu xem xét kỹ thuật về kết cấu, các mối nối và địa điểm.

Những phương án bảo vệ nào có thể được xem xét?

Các tùy chọn có sẵn bao gồm vỏ bảo vệ kín hoàn toàn, dạng xếp, vỏ bằng tấm kim loại có hoa văn và vỏ bán kín bằng tấm kim loại. Việc chế tạo bằng thép không gỉ 304 theo yêu cầu cũng có thể được xem xét cho các dự án phù hợp.

Cần cung cấp thông tin gì về trang web?

Hãy chia sẻ thông tin về diện tích mặt bằng hiện có, thông tin về nền móng, tiện ích, vị trí máy móc và thiết bị, các hạn chế về quyền truy cập và bất kỳ giao diện an toàn hoặc điều khiển nào cần thiết. Ảnh chụp và bản vẽ khu vực thi công rất hữu ích cho việc xem xét ban đầu.

Tôi nên gửi những gì để được xem xét cấu hình ban đầu?

Vui lòng cung cấp thông tin về hãng sản xuất và kiểu máy robot, khối lượng lắp đặt, tải trọng cổ tay, hành trình yêu cầu, ứng dụng, tốc độ mục tiêu và độ lặp lại, chu kỳ hoạt động, môi trường, bố cục ưu tiên và bản vẽ mặt bằng hiện có.

Bắt đầu với yêu cầu

Chuẩn bị các đầu vào đường ray robot của bạn

Hãy gửi thông tin về kiểu robot, khối lượng lắp đặt, hành trình cần thiết, ứng dụng, chu kỳ làm việc, môi trường và bản vẽ bố trí ô làm việc (nếu có). EVST có thể đưa ra đề xuất cấu hình ban đầu và phản hồi về bố cục.

Gửi yêu cầu của bạn
Logo EVST
Tổng quan về quyền riêng tư

Trang web này sử dụng cookie để chúng tôi có thể cung cấp cho bạn trải nghiệm người dùng tốt nhất có thể. Thông tin cookie được lưu trữ trong trình duyệt của bạn và thực hiện các chức năng như nhận ra bạn khi bạn quay lại trang web của chúng tôi và giúp nhóm của chúng tôi hiểu những phần nào của trang web bạn thấy thú vị và hữu ích nhất.