Trạm làm việc mài và đánh bóng tự động bằng robot — Các mẫu mã, điều khiển lực và hút bụi
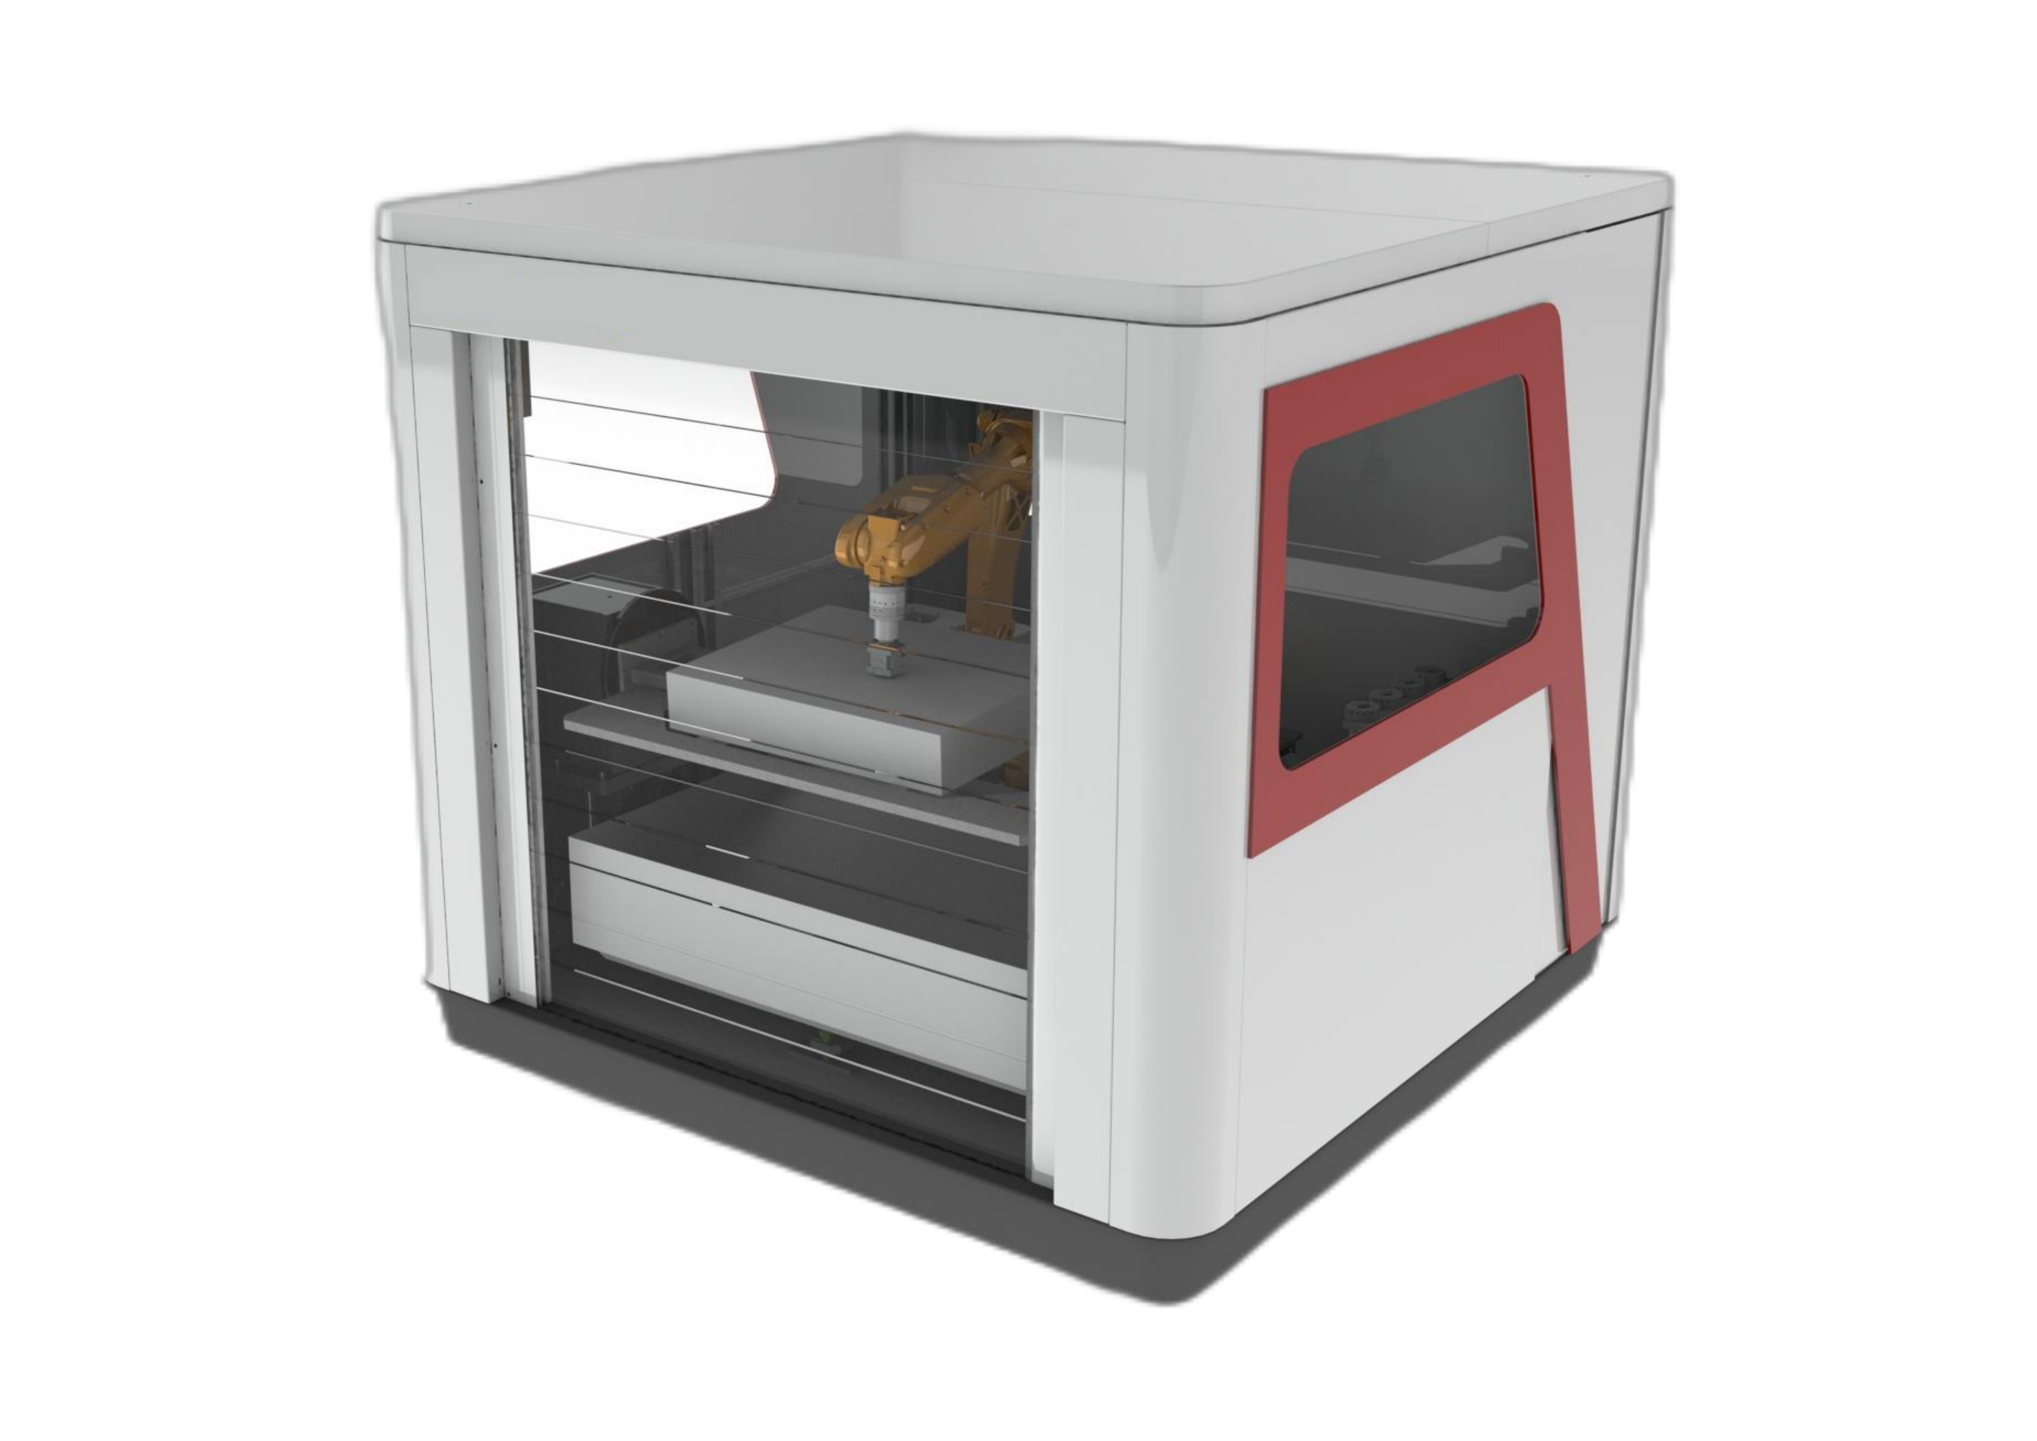
Trạm làm việc mài và đánh bóng tự động bằng robot sử dụng thân máy kín để ngăn bụi và bố cục dạng mô-đun để bảo trì, sửa đổi và nâng cấp, kết hợp quá trình hoàn thiện được điều khiển bằng robot với thiết bị điều khiển lực và hút bụi phù hợp.
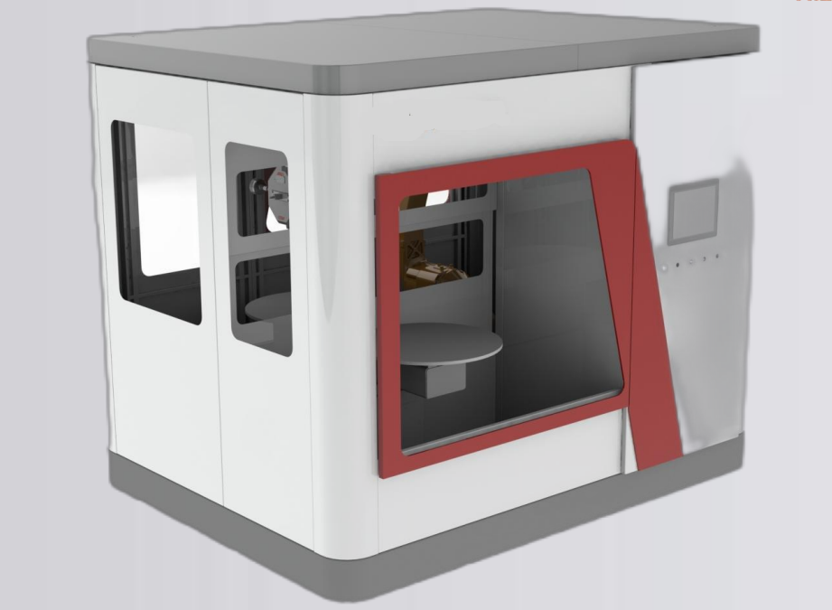
- Thân máy kín giúp hạn chế bụi trong quá trình hoàn thiện.
- Thiết kế dạng mô-đun cho phép dễ dàng tiếp cận để bảo trì, sửa đổi và nâng cấp sau này.
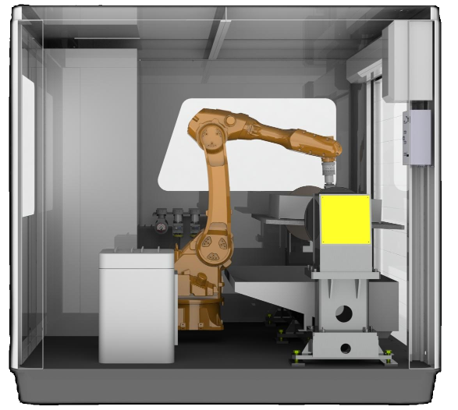
- Robot sẽ mang phôi để gia công hoàn thiện, đồng thời hỗ trợ cả việc loại bỏ bavia.
- Các chức năng giám sát bao gồm phát hiện dụng cụ và dây đai bị hỏng, tuổi thọ dụng cụ và năng lực sản xuất.
- Máy mài đai sử dụng hệ thống nâng hạ bằng khí nén theo tiêu chuẩn, còn hệ thống nâng hạ lực không đổi điều khiển điện tử có sẵn dưới dạng tùy chọn nâng cấp.
- Mặt bàn làm từ vật liệu hai lớp có thiết kế chống bụi.
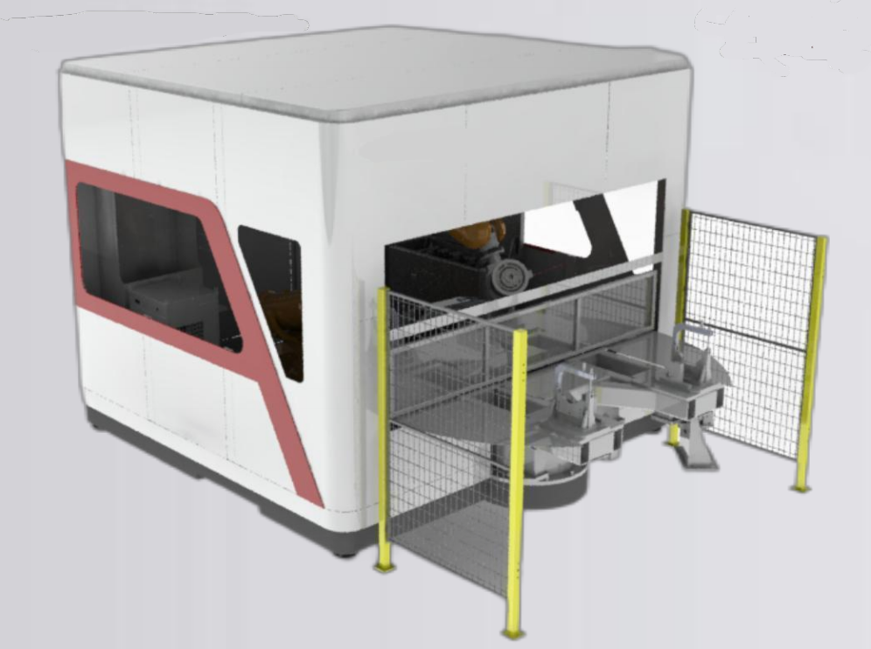
Gia công bằng cách giữ phôi hoặc bằng dụng cụ: bắt đầu với phôi gia công.
Robot mang bộ phận đó
Đối với các chi tiết có trọng lượng lên đến 30 kg, hệ thống giữ chi tiết có thể đưa trực tiếp phôi từ vị trí nạp liệu đến trạm hoàn thiện cố định. Điều này giúp giảm thiểu các bước xử lý cho mỗi chi tiết, trong khi các trạm xung quanh lại cần nhiều diện tích sàn hơn.
Robot mang theo dụng cụ
Trong kiểu bố trí giữ dụng cụ, robot sẽ đưa dụng cụ đến gần phôi lớn hơn hoặc nặng hơn. Bố cục có thể nhỏ gọn hơn, trong khi việc thay đổi dụng cụ và vật liệu mài mòn sẽ làm tăng thêm các bước trong chu trình gia công một chi tiết.
Con số 30 kg là giới hạn lựa chọn tuyến đường, không phải là trọng lượng tối đa cho phép của từng bộ phận đối với mỗi mô hình. Bảng mô hình bên dưới định nghĩa riêng tải trọng robot và trọng lượng bộ phận được khuyến nghị.
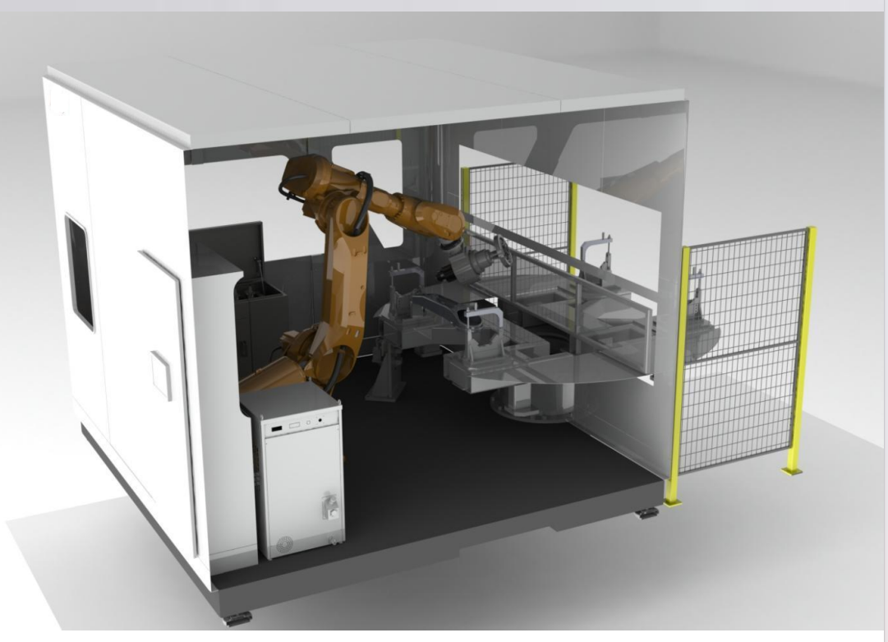
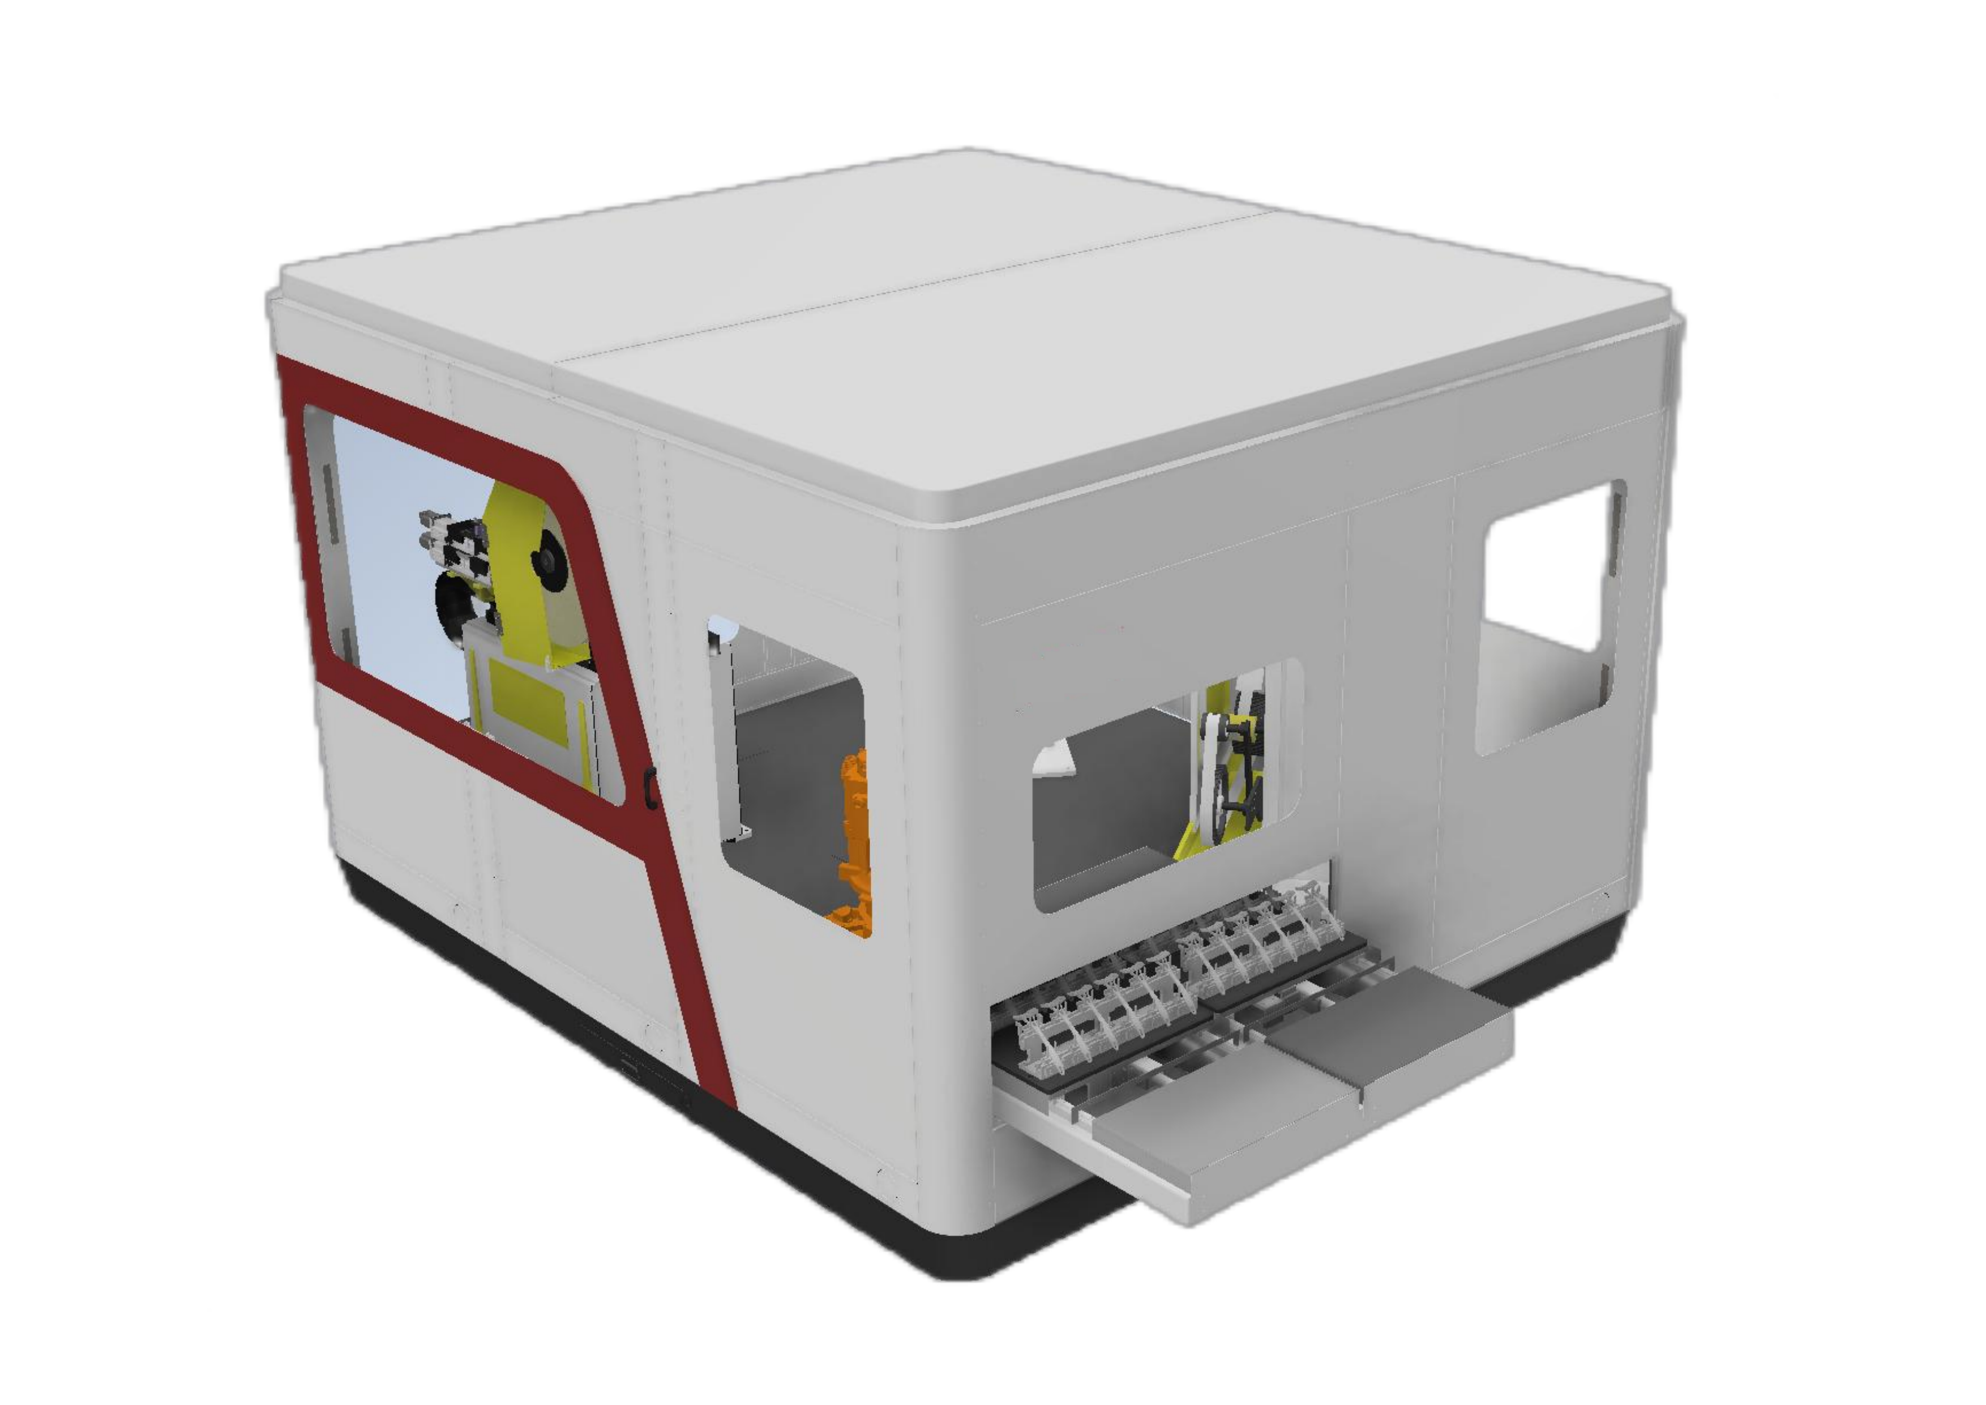
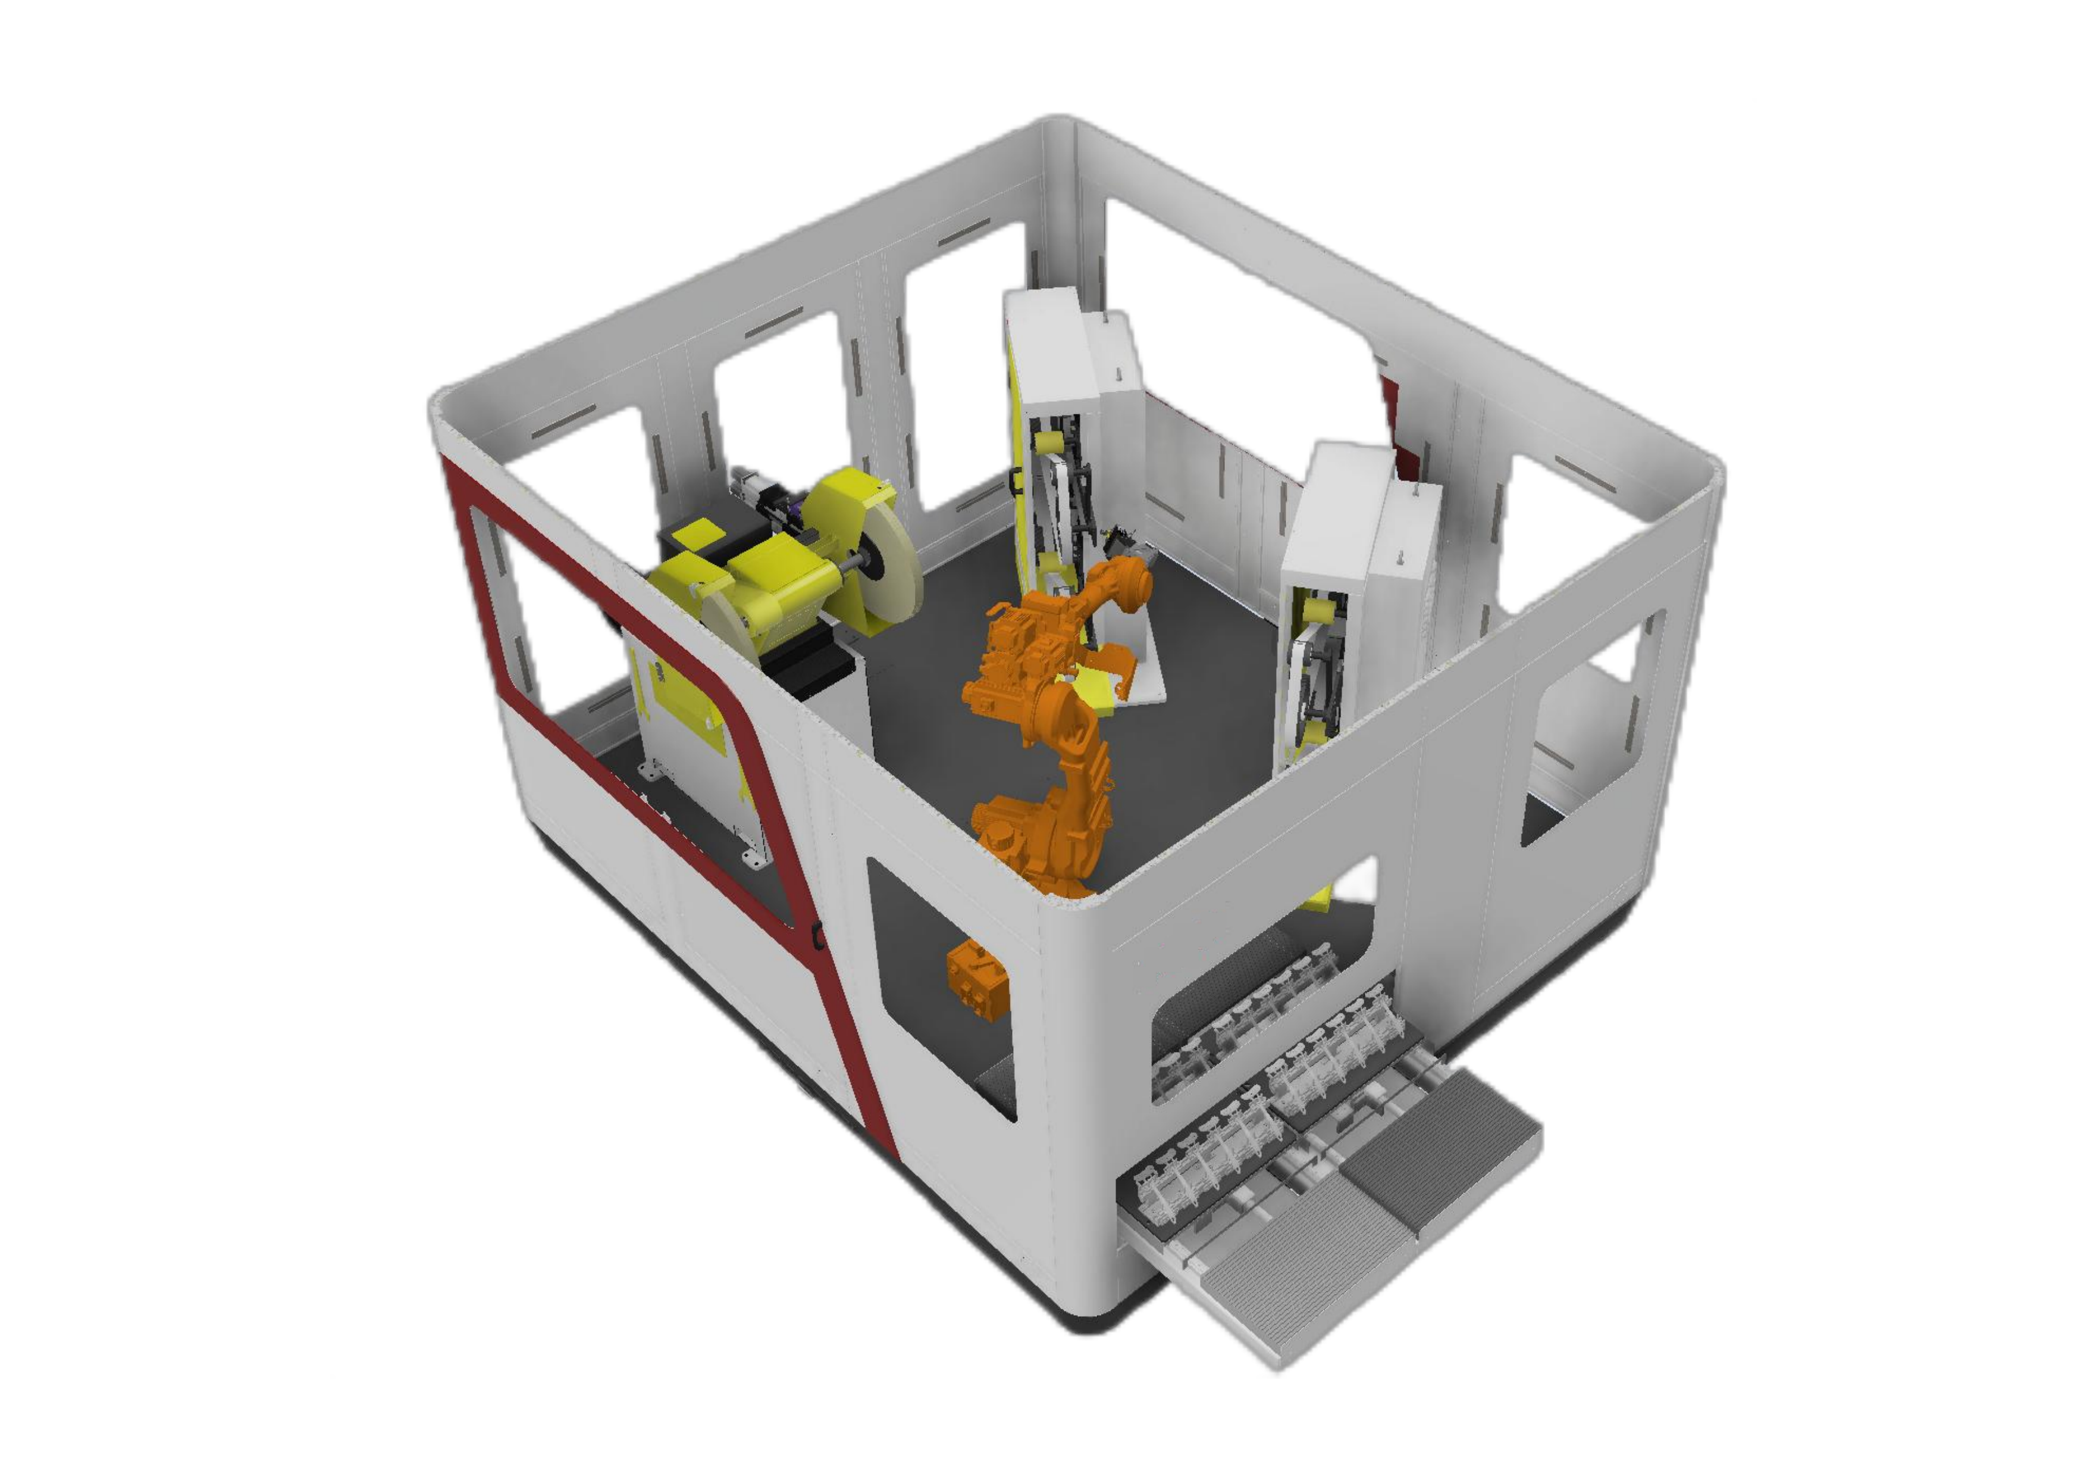
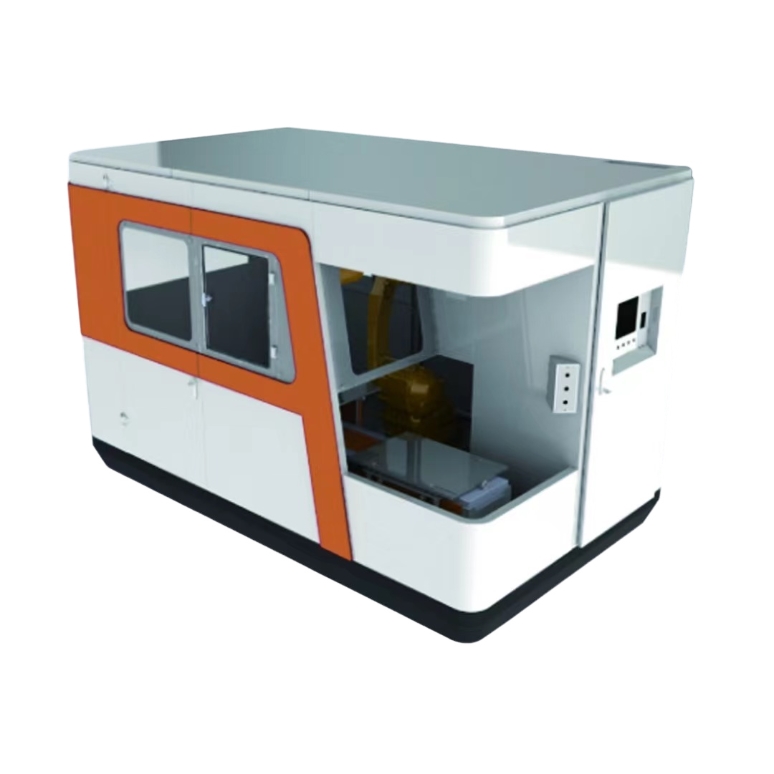
Thông số kỹ thuật của mô hình máy trạm
So sánh các phạm vi mô hình được hỗ trợ cho cấu hình giữ chi tiết. Kích thước chi tiết, trọng lượng chi tiết và tải trọng robot là các giới hạn riêng biệt; hãy chọn một hàng phù hợp với chi tiết gia công.
Cuộn ngang để so sánh từng trường.
| Mẫu | Tải trọng robot | trọng lượng một phần | Phần phong bì | Kích thước tổng thể | Công suất cung cấp / công suất định mức | Độ chính xác mài |
|---|---|---|---|---|---|---|
| EVSPG-10A | 10 kg | ≤3kg | 100 × 100 × 50 mm | 3450 × 2200 × 2260 mm | Điện áp xoay chiều 380 V / công suất 11.5 kW | ±0.1–0.2mm |
| EVSPG-20A | 20 kg | ≤7kg | 200 × 200 × 100 mm | 3450 × 2200 × 2260 mm | Điện áp xoay chiều 380 V / công suất 12.5 kW | ±0.1–0.2mm |
| EVSPG-30A | 30 kg | ≤15kg | 300 × 300 × 150 mm | 3450 × 2200 × 2260 mm | Điện áp xoay chiều 380 V / công suất 13.5 kW | ±0.1–0.2mm |
| vật liệu áp dụng | Đúc nhôm, phần cứng nhỏ | |||||
| Người máy công nghiệp | EVST | |||||
Mục độ chính xác mô tả độ chính xác khi mài. Các yêu cầu về chuyển động của robot được so sánh riêng bên dưới.
Mô-đun mài và đánh bóng tiêu chuẩn
Các mô-đun tiêu chuẩn bao gồm máy mài đai hai trạm, máy mài đai một trạm và máy đánh bóng một trạm. Các mô-đun đánh bóng đai rộng, chi tiết lớn và chi tiết nhỏ hỗ trợ kết hợp mô-đun, với các bố trí bù trừ tự động và nổi.
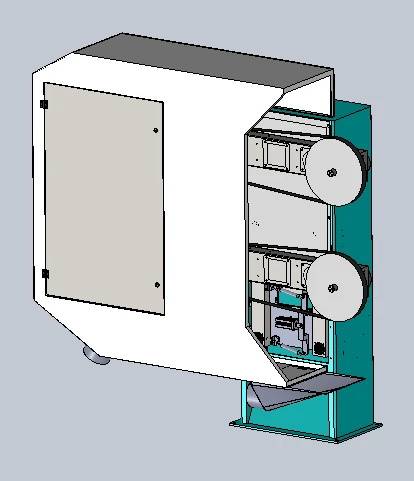
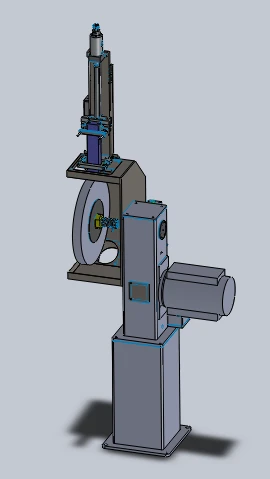
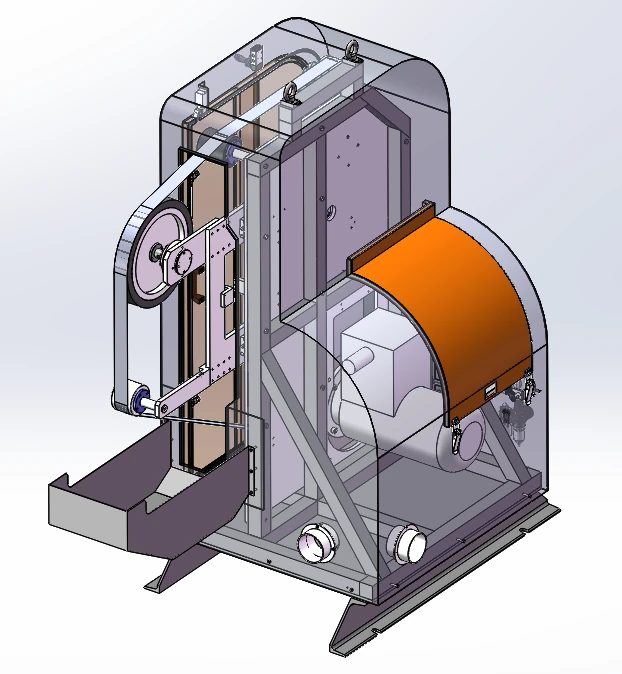
Một cấu hình máy mài đai sử dụng động cơ dẫn động chống cháy nổ 4 kW, tốc độ quay tối đa 2800 vòng/phút và đai mài mòn 2800 mm × 70 mm. Nó bao gồm hệ thống điều chỉnh hướng đai, kết nối phễu chứa bụi, hệ thống nâng hạ khí nén tiêu chuẩn với tùy chọn nâng cấp lực không đổi điện tử, và khả năng lắp đặt trục chính nổi.
Bảy nhóm sản phẩm tiêu dùng và vai trò của chúng
Việc lựa chọn vật tư tiêu hao phụ thuộc vào yêu cầu vận hành và hình dạng tiếp xúc. Các trạm khác nhau có thể được kết hợp để chuyển đổi giữa các bước loại bỏ vật liệu mài mòn và đánh bóng.
Đai mài mòn
Mài bằng đai dọc theo đường tiếp xúc đã chọn.
Bánh xe lật
Hoàn thiện bề mặt bằng phương pháp mài mòn sử dụng vật tư tiêu hao dạng bánh mài.
Bánh xe nylon
Đánh bóng bề mặt bằng trạm đánh bóng bằng bánh mài nylon.
Bánh xe sisal
Đánh bóng bánh xe theo trình tự hoàn thiện yêu cầu.
Bánh đánh bóng vải
Đánh bóng bằng máy đánh bóng có bánh xe vải.
Các Tập Tin
Mài cục bộ và loại bỏ bavia cạnh.
Máy phay
Gia công phay và loại bỏ vật liệu trước khi hoàn thiện các công đoạn tiếp theo.
Mài robot điều khiển lực
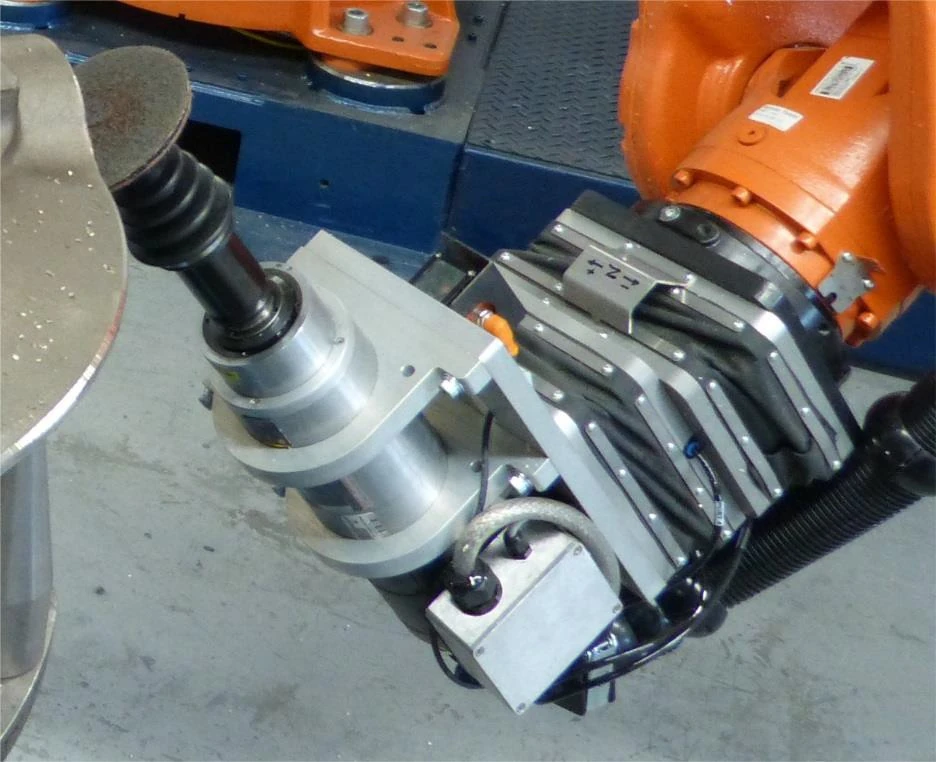
Tuân thủ khí nén thụ động
Van điều chỉnh tỷ lệ kiểm soát áp suất bên trong cơ cấu nổi, với cài đặt điều khiển được điều chỉnh phù hợp với tư thế của robot. Độ đàn hồi cơ học cho phép phạm vi nổi ±10 mm.
Phản hồi lực chủ động
Phản hồi lực điều chỉnh thiết bị nổi tiến hoặc lùi để duy trì tiếp xúc khi vị trí chi tiết, dung sai chi tiết hoặc độ mài mòn thay đổi. Phạm vi lực điều khiển có thể được yêu cầu.
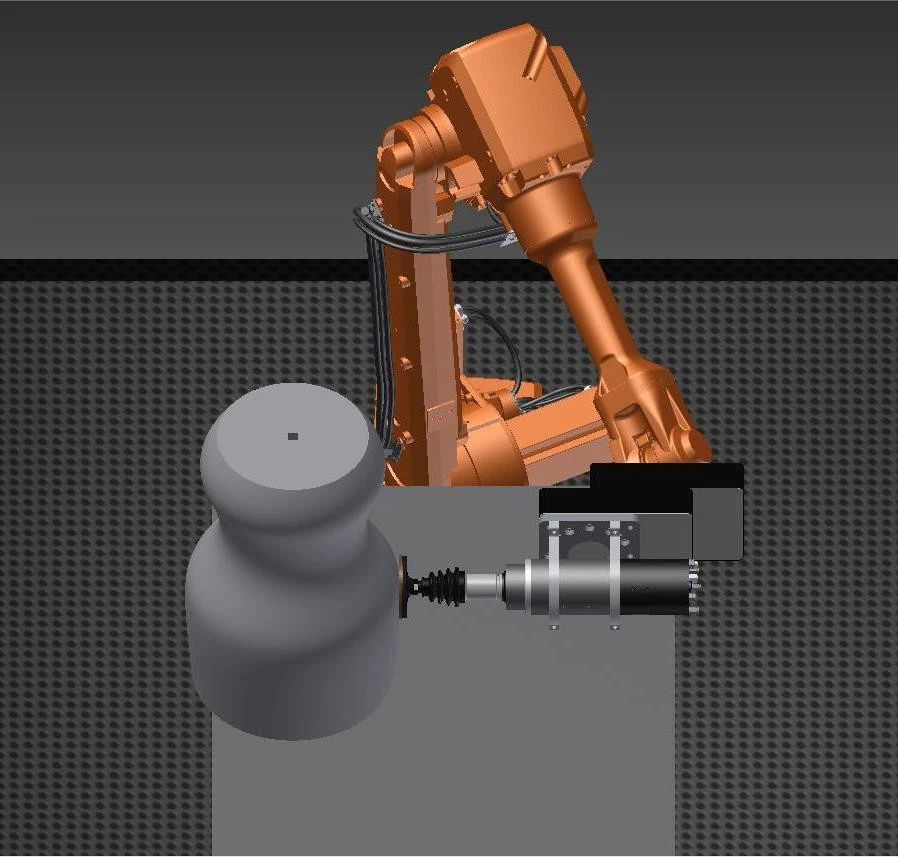
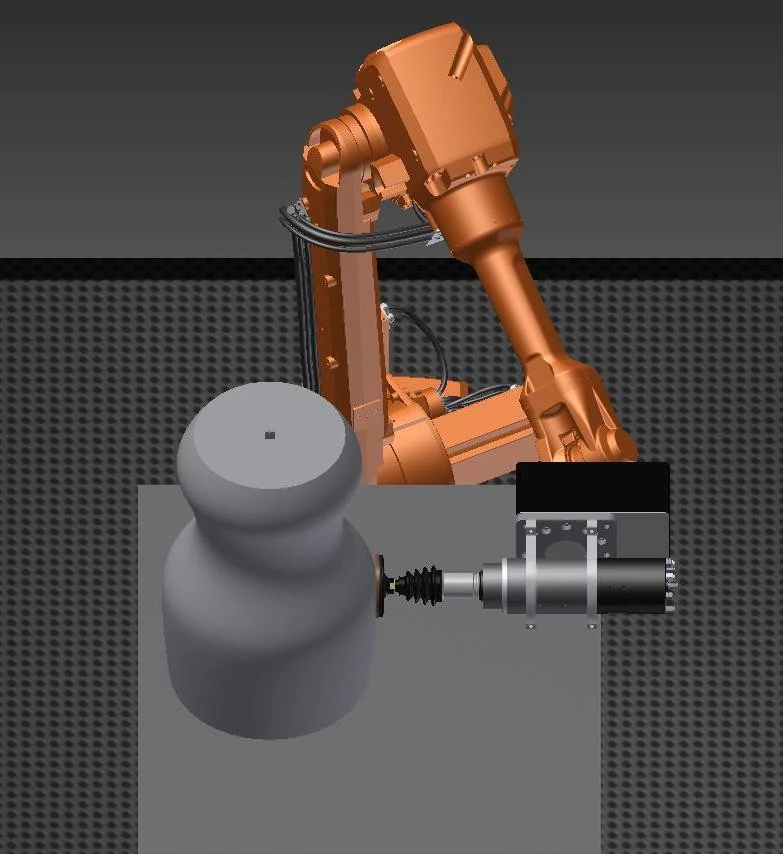
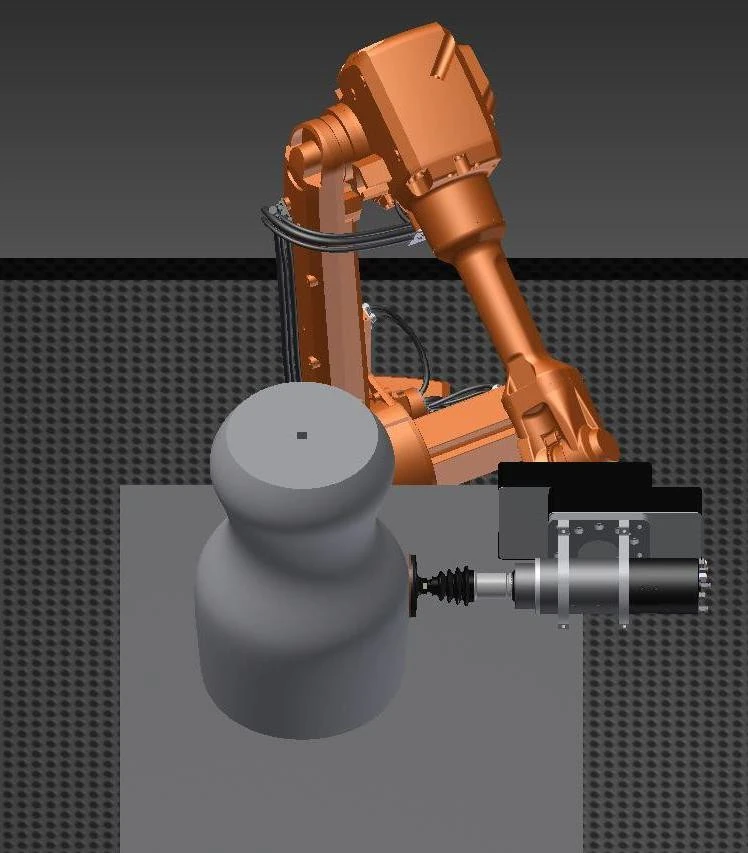
Tùy chọn công cụ điều khiển lực/vị trí toàn diện hỗ trợ thay đổi công cụ tự động và được thiết kế để hoạt động liên tục với khả năng bảo vệ IP65. Đây là các thông số kỹ thuật của tùy chọn công cụ, tách biệt với các yêu cầu đối với thân robot.
Các lựa chọn về dụng cụ và thiết bị kiểm soát lực
Các họ công cụ
- Trục quay nổi dao động
- Trục quay dao động
- Tệp xoay nổi
- Máy nghiền hạng nặng nổi điều khiển lực
- Máy mài đai điều khiển lực
- Máy mài đai cố định
Các dạng thiết bị điều khiển lực
- Thiết bị điều khiển lực ở mọi vị trí
- Máy mài điều khiển lực một chiều
- Máy mài điều khiển lực hai chiều hai trạm
- Thiết bị loại bỏ bavia điều khiển lực
Trục chính điện nổi hướng tâm là một lựa chọn giao diện dụng cụ khác. Hãy chọn dòng dụng cụ phù hợp với thao tác, hướng tiếp xúc và khả năng tiếp cận.
Hệ thống hút bụi và khu vực làm việc kín.
Cấu hình bộ lọc dạng hộp sử dụng phương pháp lọc áp suất âm, vật liệu lọc phủ PTFE và làm sạch bằng xung với hệ thống thu gom dạng ngăn kéo. Các thông số kỹ thuật được thể hiện bên dưới.
| Sản phẩm công nghệ | Giá trị tham số | đơn vị |
|---|---|---|
| Power | 7.5 | kW |
| Luồng khí | 8500 | m³ / h |
| Hộp mực lọc | 6 | hộp mực |
| khu vực Lọc | 66 | m² |
| Kích thước lọc | 0.3-1 | micron |
| Hiệu quả lọc | 99 | % |
| Áp suất khí nén | 0.4-0.6 | MPa |
| Thùng thu gom | × 40 2 | L |
| Mức độ tiếng ồn | 78 2 ± | dB |
| Kết nối đầu vào | × 4 200 | mm |
| Kích thước tổng thể | 1350 × 1100 × 2280 | mm |
| Cung câp hiệu điện thê | 380 | V |
| Cung cấp tần số | 50 | Hz |
Giao diện vỏ bọc và bụi
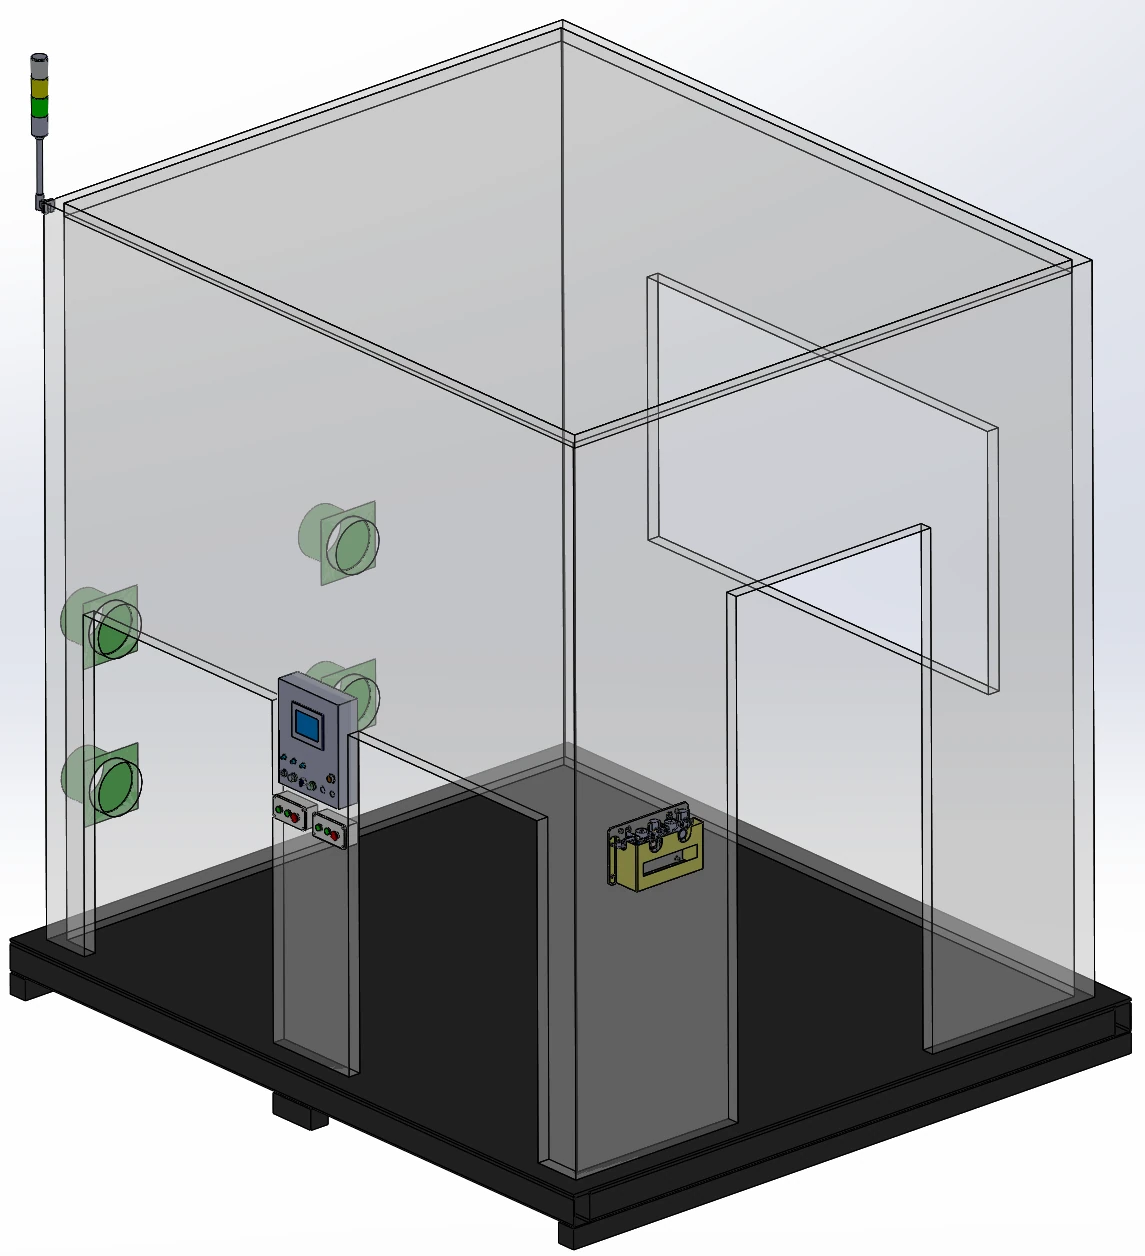
Vỏ tủ được làm bằng khung nhôm định hình với các tấm kim loại, bao gồm cửa sổ quan sát bằng acrylic dày 5 mm, hệ thống chiếu sáng và 4 cổng hút gió. Bảng điều khiển, hộp nút xác nhận tải, cửa bảo trì và đế bằng thép carbon Q235 có lối lên cho xe nâng hoàn thiện bố cục.
Hút ẩm và kiểm soát bụi tích hợp
Hút bụi ướt là một phương pháp khả thi cho bụi nhôm và magie. Thân máy trạm có thể chứa bụi nhờ lớp vỏ ngoài, thiết kế bàn hai lớp chống bụi và các kết nối với phễu chứa bụi; phát hiện bụi và cảnh báo là các tùy chọn cấu hình.
Yêu cầu về chuyển động và bảo vệ của robot
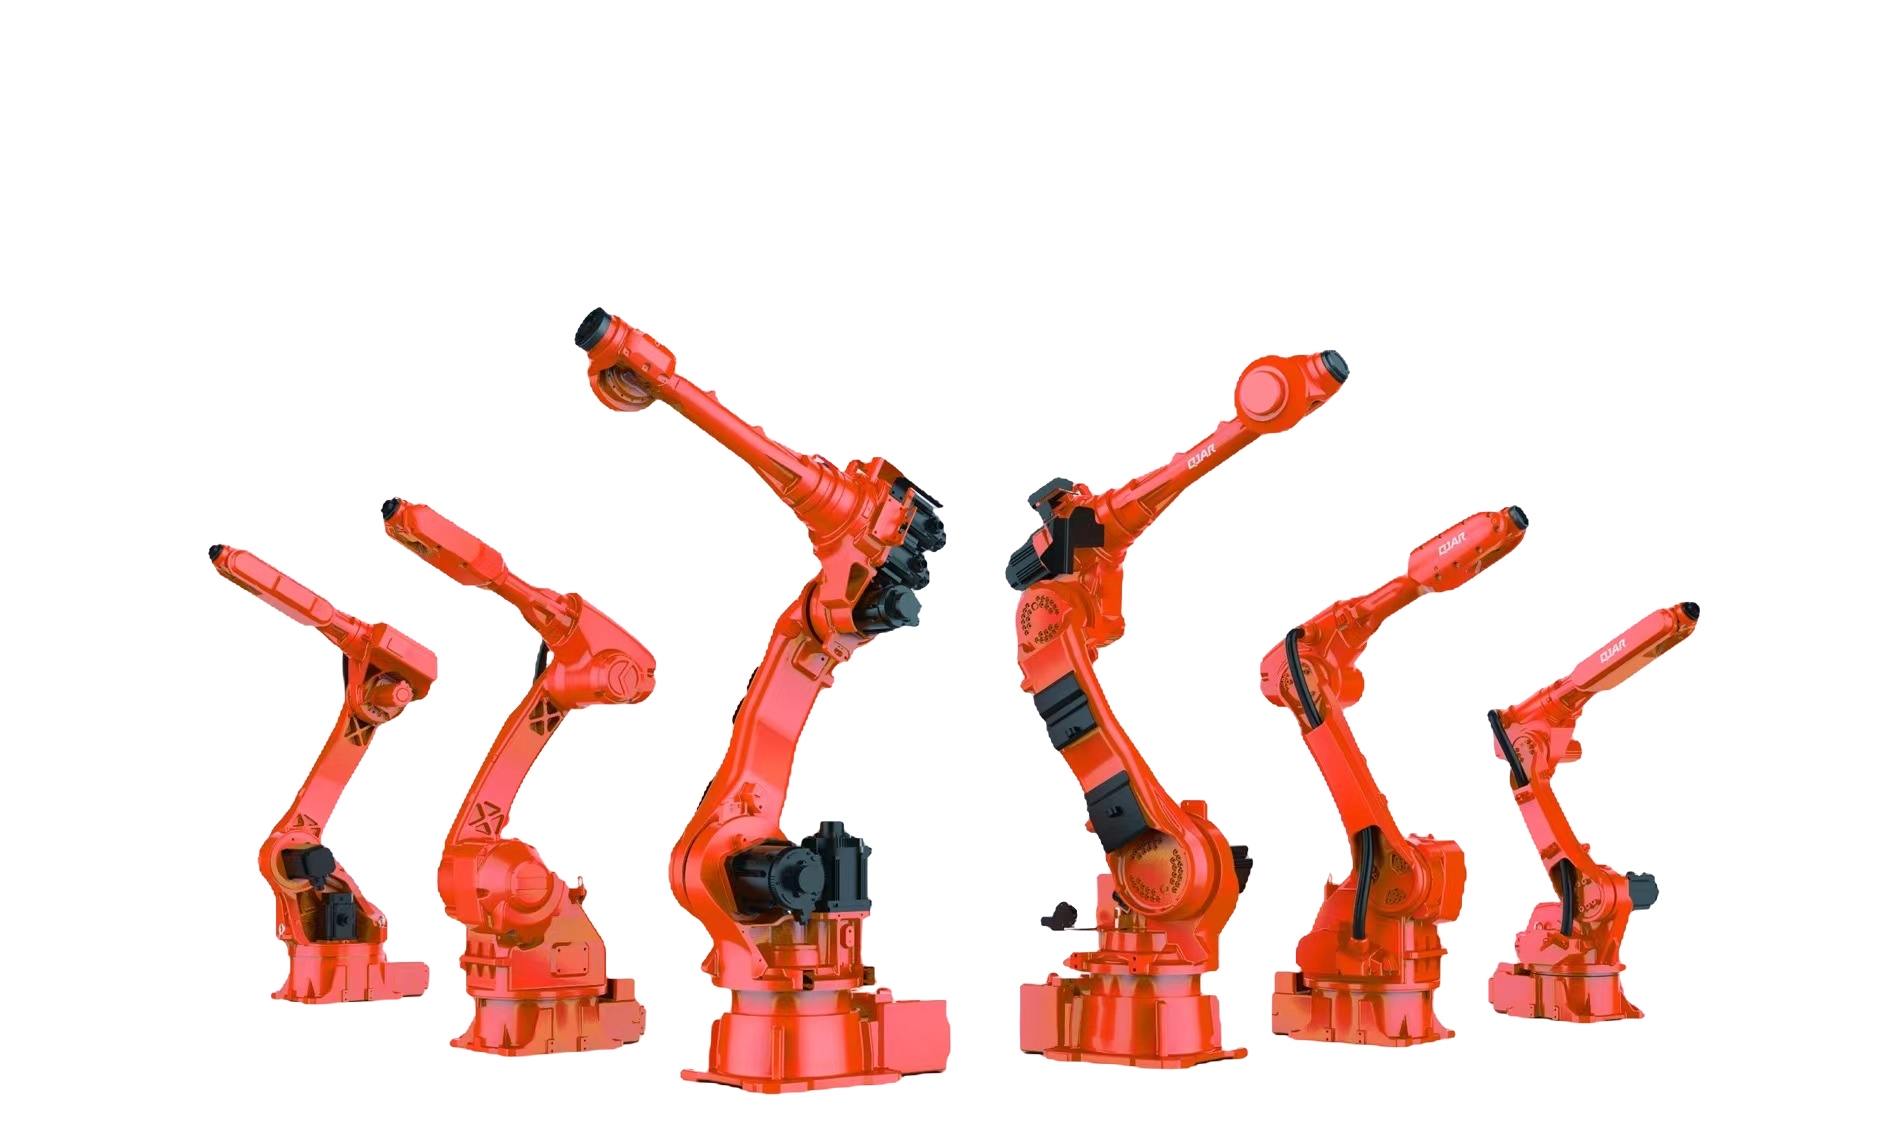
Hãy chọn robot sáu trục cho ứng dụng, sử dụng các yêu cầu về chuyển động và bảo vệ này như một danh sách kiểm tra so sánh. Đây là các điều kiện lựa chọn robot, tách biệt với độ chính xác mài của trạm làm việc và phạm vi lực tiếp xúc được kiểm soát.
- Khả năng lặp lại của robot
- ± 0.02 mm
- Tốc độ tuyến tính hiệu quả
- ≥5 m/s
- Độ chính xác TCP
- 0.2 mm
- Độ chính xác của đường đi
- ≤0.2 mm Ở tốc độ mài lên đến 300 mm/s
- Bảo vệ robot
- IP67
- Tham chiếu tải tiếp điểm
- 3–10 kg
Giám sát tình trạng trực tuyến
Tình trạng vật tư tiêu hao và dụng cụ
Các chức năng có sẵn bao gồm phát hiện đứt dây đai, phát hiện gãy dụng cụ và quản lý tuổi thọ dụng cụ. Bôi trơn dụng cụ có thể được tích hợp cho cấu hình dụng cụ mài đã chọn.
Tình hình sản xuất
Quản lý năng lực sản xuất bổ sung cho việc giám sát vật tư tiêu hao. Xem xét các tín hiệu cần thiết và quyền truy cập bảo trì cùng với bố cục công cụ và vỏ thiết bị đã chọn.
Hoàn thiện đường nối FSW
Các mối hàn FSW của khay pin nhôm
Một ứng dụng điển hình là mài các mối hàn ma sát khuấy trên khay pin bằng nhôm bằng robot.
Hoàn thiện FSW hai mặt
Một ứng dụng hai mặt riêng biệt kết hợp trục chính điều khiển lực, bộ định vị quay và hệ thống hút ướt để mài 6 đường hàn ma sát khuấy (FSW): 3 ở mặt trước và 3 ở mặt sau.
Các hoạt động hoàn thiện khung liên quan
Các công đoạn liên quan đến khung pin bao gồm phay mặt hàn, loại bỏ bavia và mài các mặt làm kín sau khi phay.
Dây chuyền mài tự động: giao diện trạm làm việc
Khi lập kế hoạch cho dây chuyền mài tự động, hãy bắt đầu với giao diện trạm làm việc: vị trí chi tiết đầu vào, đường truyền tải, kết nối hút và các tín hiệu được chia sẻ với thiết bị xung quanh. Điều chỉnh bố cục sao cho phù hợp với trình tự hoàn thiện và khả năng tiếp cận cần thiết cho việc thay dao và bảo trì.
Cầm bằng tay hay cầm bằng dụng cụ — tôi nên chọn cách nào cho phần cần cắt của mình?
Sử dụng phương pháp kẹp phôi làm điểm khởi đầu lựa chọn cho các chi tiết có trọng lượng lên đến 30 kg, sau đó kiểm tra trọng lượng chi tiết cụ thể theo từng kiểu máy, khả năng kẹp giữ và đường gia công hoàn thiện. Các chi tiết lớn hơn hoặc nặng hơn phù hợp với phương pháp kẹp bằng dụng cụ. Bảng thông số kỹ thuật của từng kiểu máy đưa ra giới hạn trọng lượng chi tiết hẹp hơn so với tiêu chí phương pháp chung này.
Mỗi mô hình trạm làm việc hỗ trợ tải trọng robot và trọng lượng linh kiện tối đa là bao nhiêu?
Ba hàng mô hình này ghép tải trọng robot là 10, 20 và 30 kg với trọng lượng chi tiết được khuyến nghị lần lượt lên đến 3, 7 và 15 kg. Tải trọng robot và trọng lượng chi tiết là các trường lựa chọn khác nhau; hãy sử dụng cả hai cùng với vùng bao bọc chi tiết.
Hệ thống nổi thụ động hay điều khiển lực chủ động — bộ phận của tôi cần loại nào?
Hệ thống điều chỉnh khí nén thụ động cung cấp chuyển động nổi cơ học. Phản hồi lực chủ động điều chỉnh độ dịch chuyển để bù đắp cho sự thay đổi vị trí chi tiết, dung sai chi tiết và hao mòn vật tư tiêu hao trong khi vẫn duy trì tiếp xúc. Chọn phương pháp tiếp cận xung quanh bề mặt và sự biến đổi của nó.
Lực tiếp xúc tối đa cho phép là bao nhiêu?
Phạm vi lực tiếp xúc được kiểm soát theo yêu cầu. Hãy thảo luận về vật liệu phôi, hình dạng hình học, dụng cụ gia công và bề mặt mục tiêu trước khi chọn cấu hình kiểm soát lực.
Cần có hệ thống hút bụi nào để xử lý bụi nhôm và magie?
Phương pháp hút ướt là một lựa chọn khả thi cho bụi nhôm và magie. Hãy thảo luận về vật liệu và quy trình khi lựa chọn thiết bị hút và bao che; thông số kỹ thuật của bộ lọc dạng hộp mô tả một cấu hình riêng biệt.