
Cấu hình dây chuyền hàn robot cho các chi tiết nhỏ và trung bình
Một hệ thống hàn robot bố trí robot, thiết bị xử lý, thiết bị kẹp phôi, bộ điều khiển và các biện pháp an toàn xung quanh một nhóm chi tiết xác định. Trang này so sánh sáu cách bố trí khép kín dựa trên chuyển động của phôi, kích thước bao quanh và số lượng robot. Việc tích hợp ở cấp độ linh kiện và kỹ thuật bố trí được đề cập trong các hướng dẫn kỹ thuật được liên kết.
Chọn lọc theo chuyển động của chi tiết gia công trước tiên.
Sáu cách bố trí bao gồm lật, xoay ngang, định vị đa trục và xoay có điểm tựa ở hai đầu. Bắt đầu với logic lựa chọn ở đây, sau đó sử dụng các thẻ và bảng chi tiết để so sánh các giá trị khả dụng.
Pin lật rộng hai trạm
Một robot đảm nhiệm hai vị trí lật cho các chi tiết hình chữ nhật dài hơn bên trong một phòng hàn kín hoàn toàn.
Pin lật hai trạm nhỏ gọn
Kích thước khung gá nhỏ hơn vẫn giữ nguyên nguyên tắc lật hai vị trí cho các bộ phận nhỏ gọn.
Buồng quay ngang hai trạm
Sự quay ngang tạo ra các mặt hàn hình tròn hoặc được đánh dấu cho một hoặc hai robot.
Tế bào định vị ba trục thẳng đứng
Ba trục điều khiển định hướng lại một giá đỡ hình chữ nhật dài trong khi vẫn giữ nguyên các giao diện cần thiết cho phòng hàn kín hoàn toàn.
Tế bào định vị ba trục ngang
Khả năng xoay ngang kết hợp với các trục định vị bổ sung giúp bao phủ phạm vi chiếu sáng rộng hơn.
Hệ thống robot kép đầu máy - đuôi máy
Hai robot hoạt động xung quanh hai bộ định vị được hỗ trợ ở hai đầu, có khả năng di chuyển vào/ra tự động và điều chỉnh chiều dài.
Xem xét từng sự sắp xếp so với gia đình thực tế.
Kích thước được thể hiện bằng phạm vi bao phủ của đồ gá hoặc phôi gia công cho từng cấu hình. Các dụng cụ cuối cùng, khả năng tiếp cận mối hàn và khoảng cách an toàn vẫn phụ thuộc vào từng dự án cụ thể.
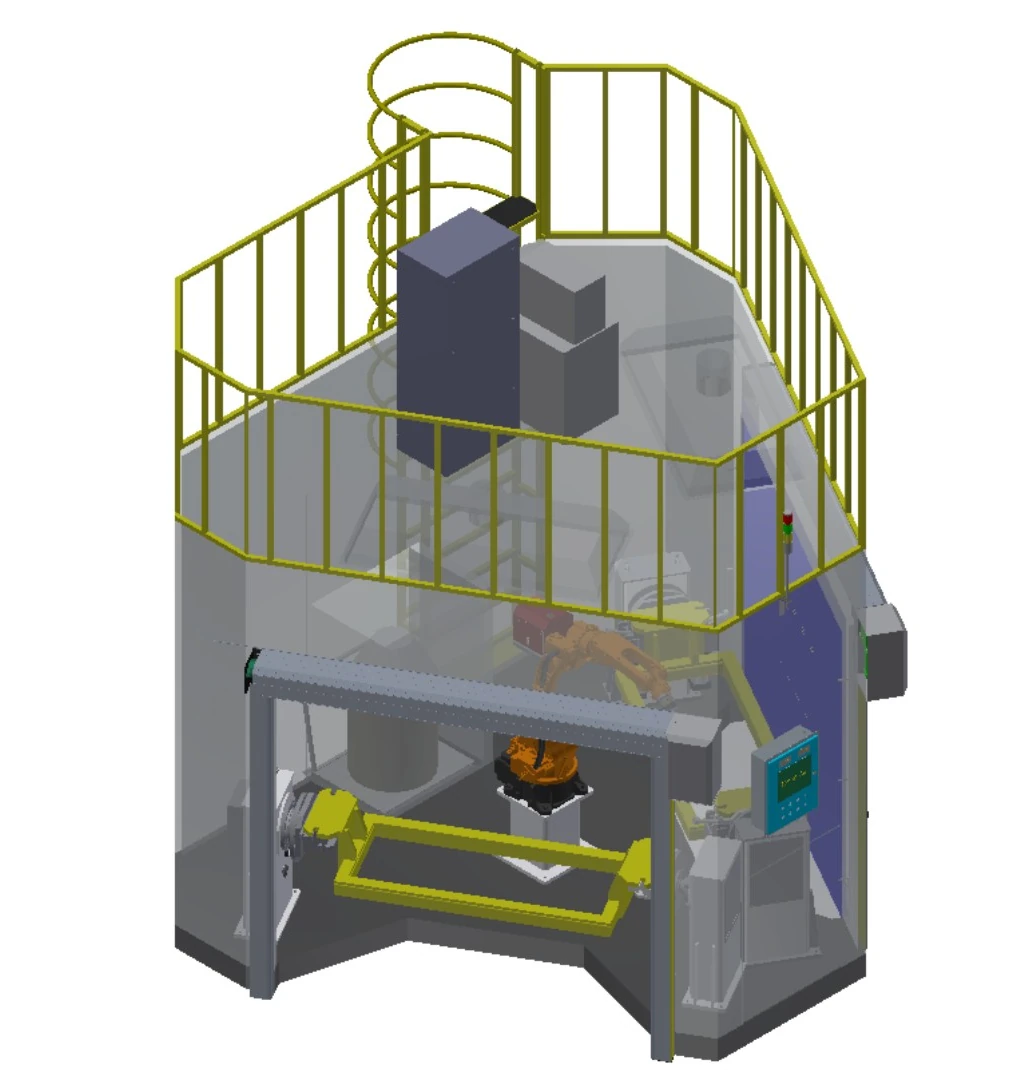
Pin lật rộng hai trạm
Một robot đảm nhiệm hai vị trí lật cho các chi tiết hình chữ nhật dài hơn bên trong một phòng hàn kín hoàn toàn.
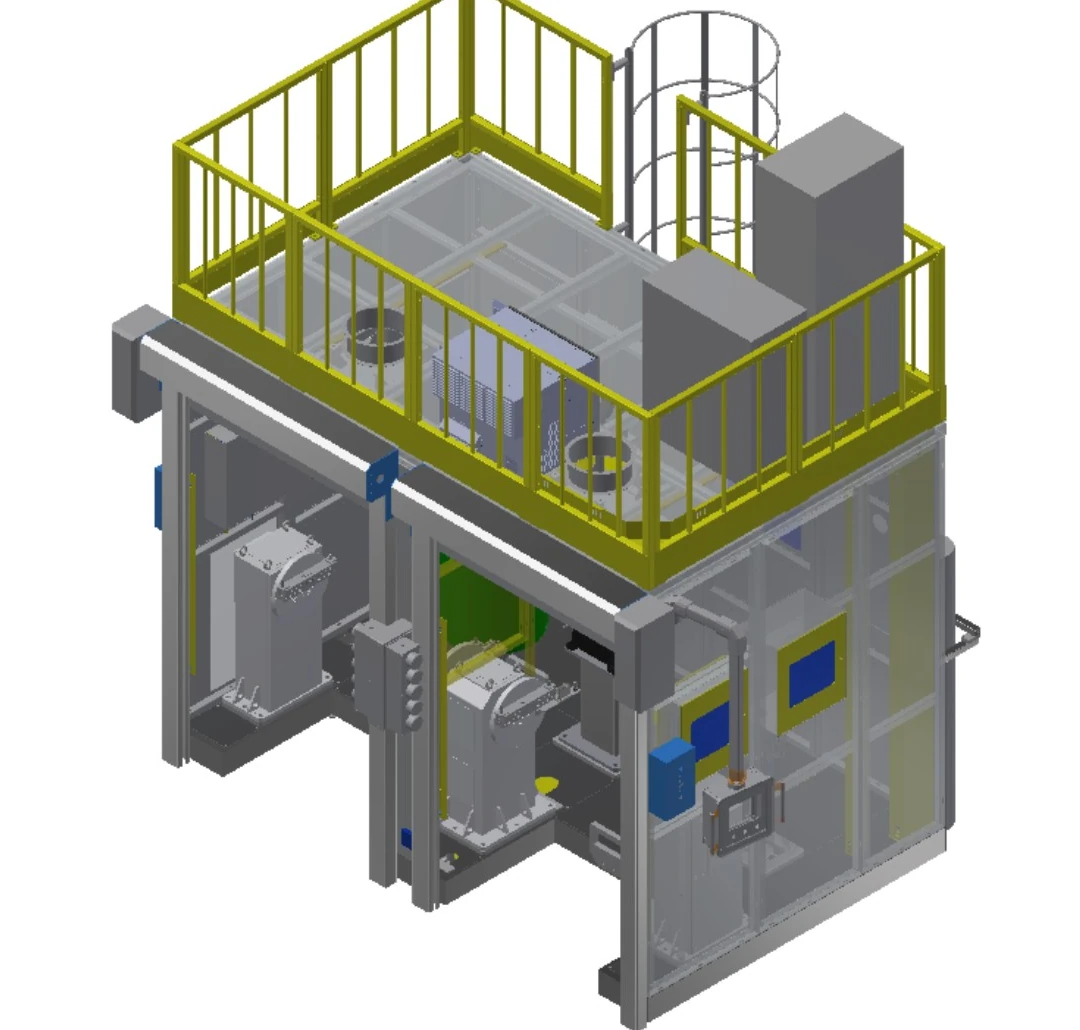
Pin lật hai trạm nhỏ gọn
Kích thước khung gá nhỏ hơn vẫn giữ nguyên nguyên tắc lật hai vị trí cho các bộ phận nhỏ gọn.
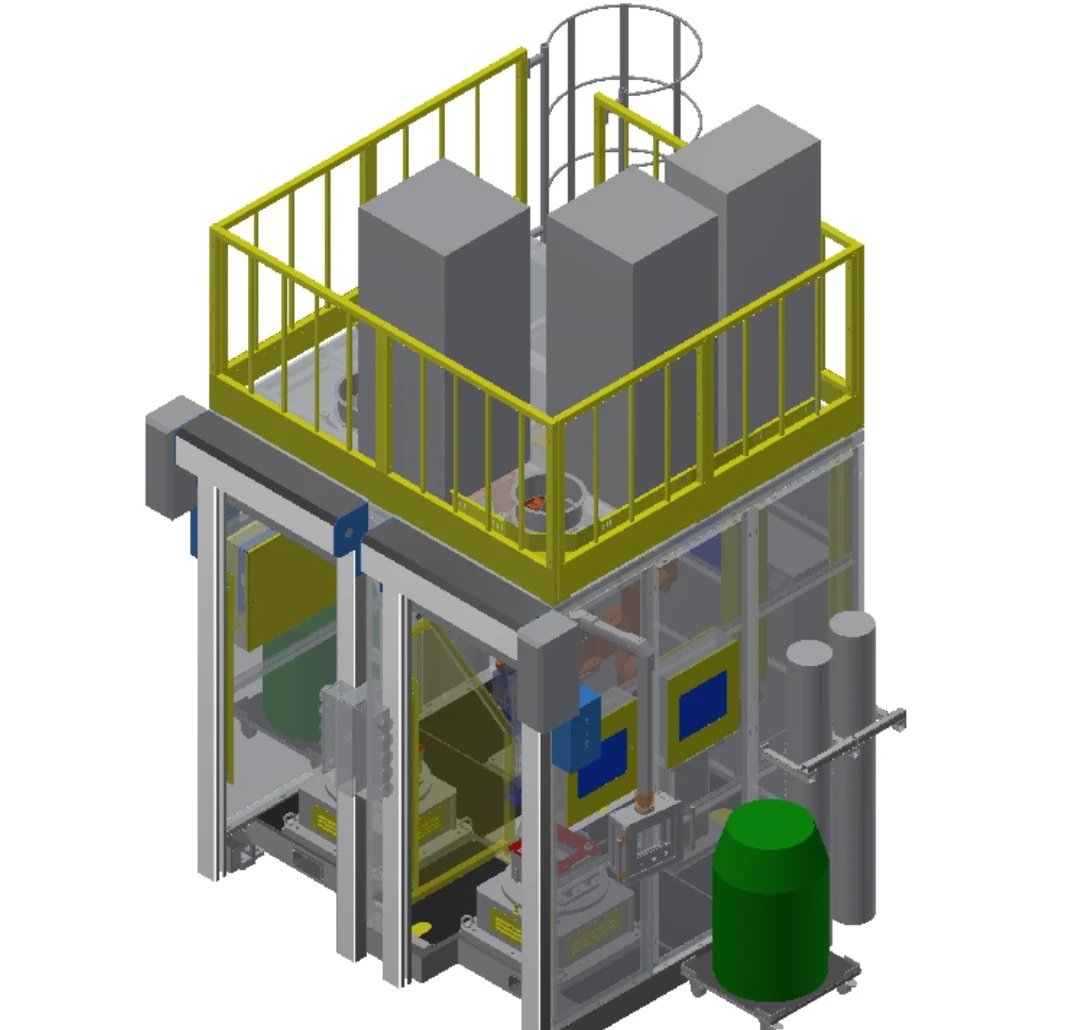
Buồng quay ngang hai trạm
Sự quay ngang tạo ra các mặt hàn hình tròn hoặc được đánh dấu cho một hoặc hai robot.
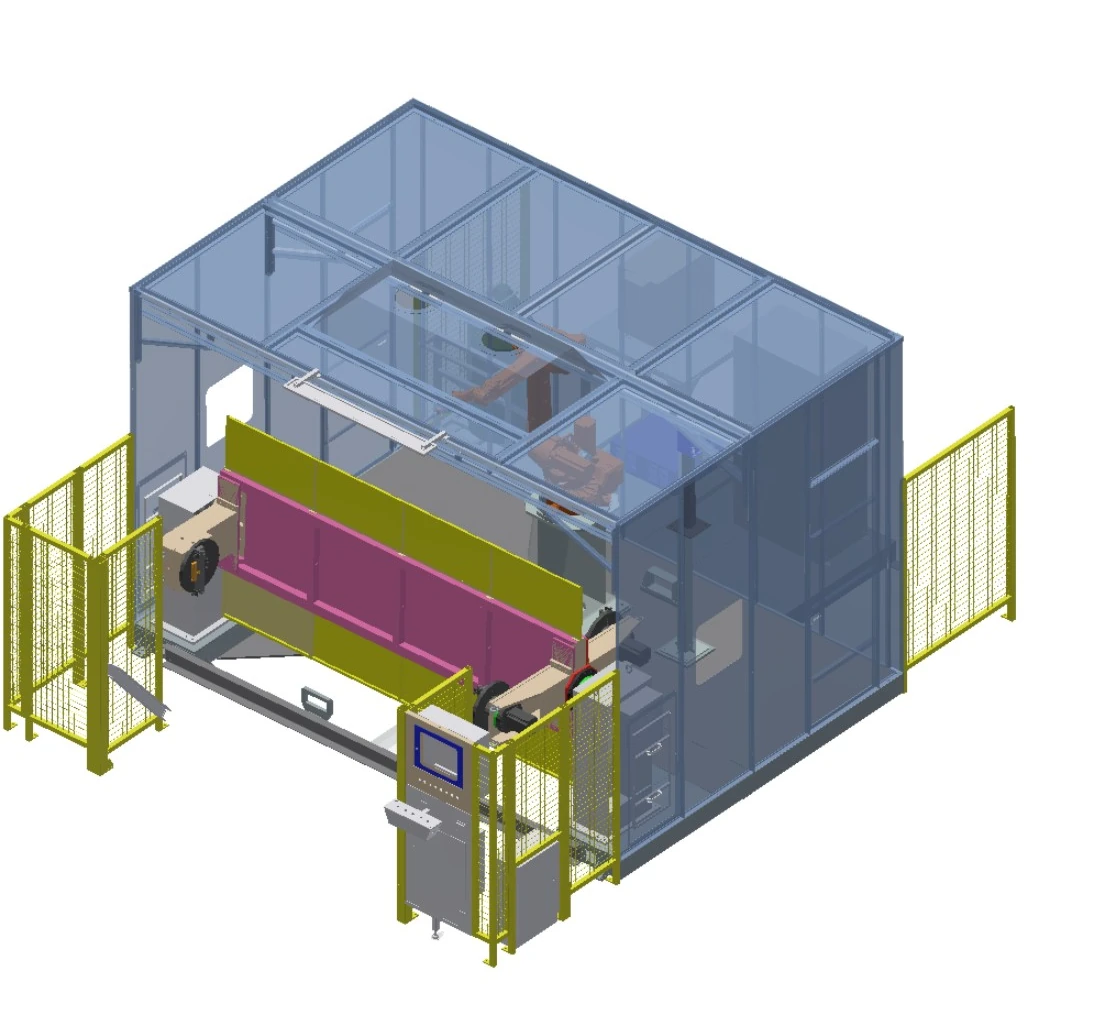
Tế bào định vị ba trục thẳng đứng
Ba trục điều khiển định hướng lại một giá đỡ hình chữ nhật dài trong khi vẫn giữ nguyên các giao diện cần thiết cho phòng hàn kín hoàn toàn.
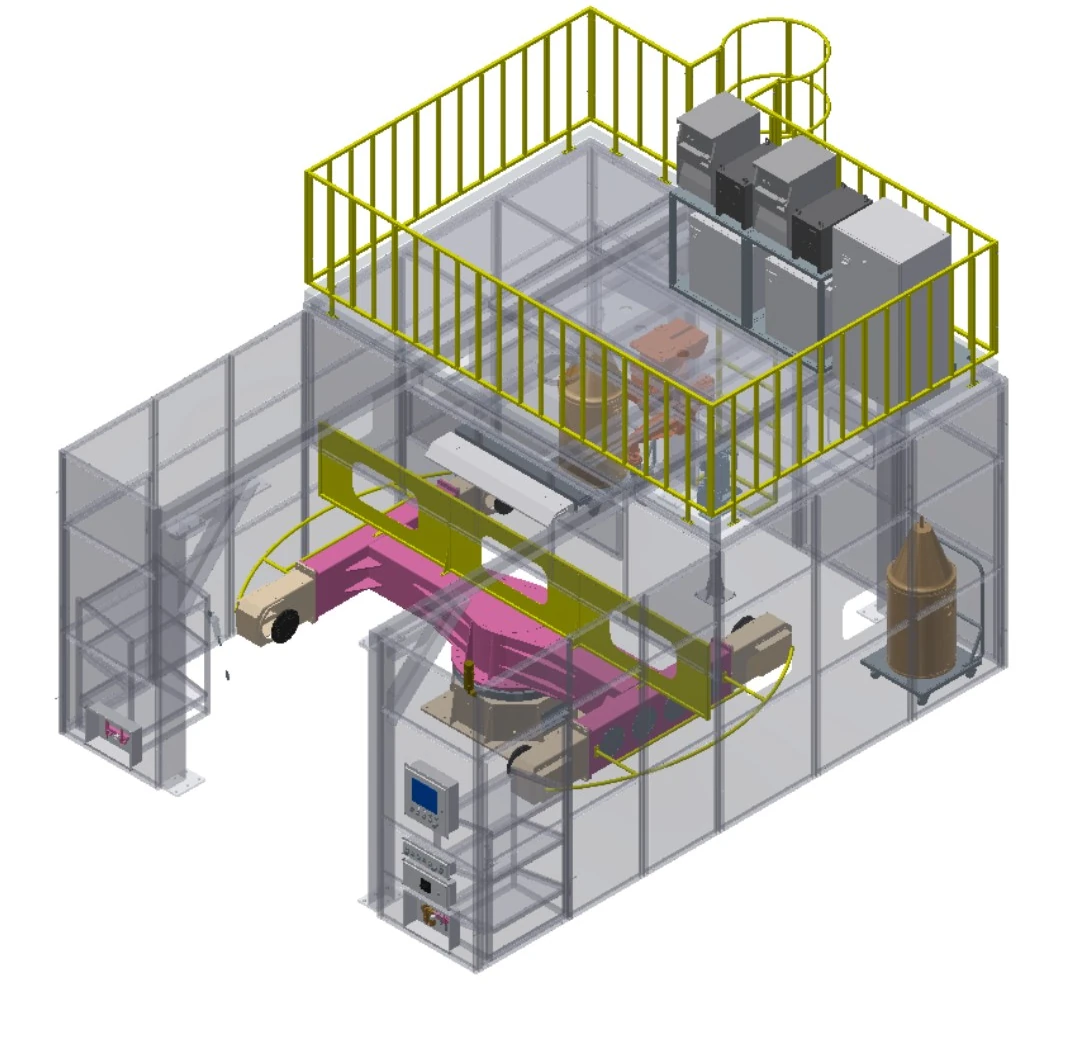
Tế bào định vị ba trục ngang
Khả năng xoay ngang kết hợp với các trục định vị bổ sung giúp bao phủ phạm vi chiếu sáng rộng hơn.
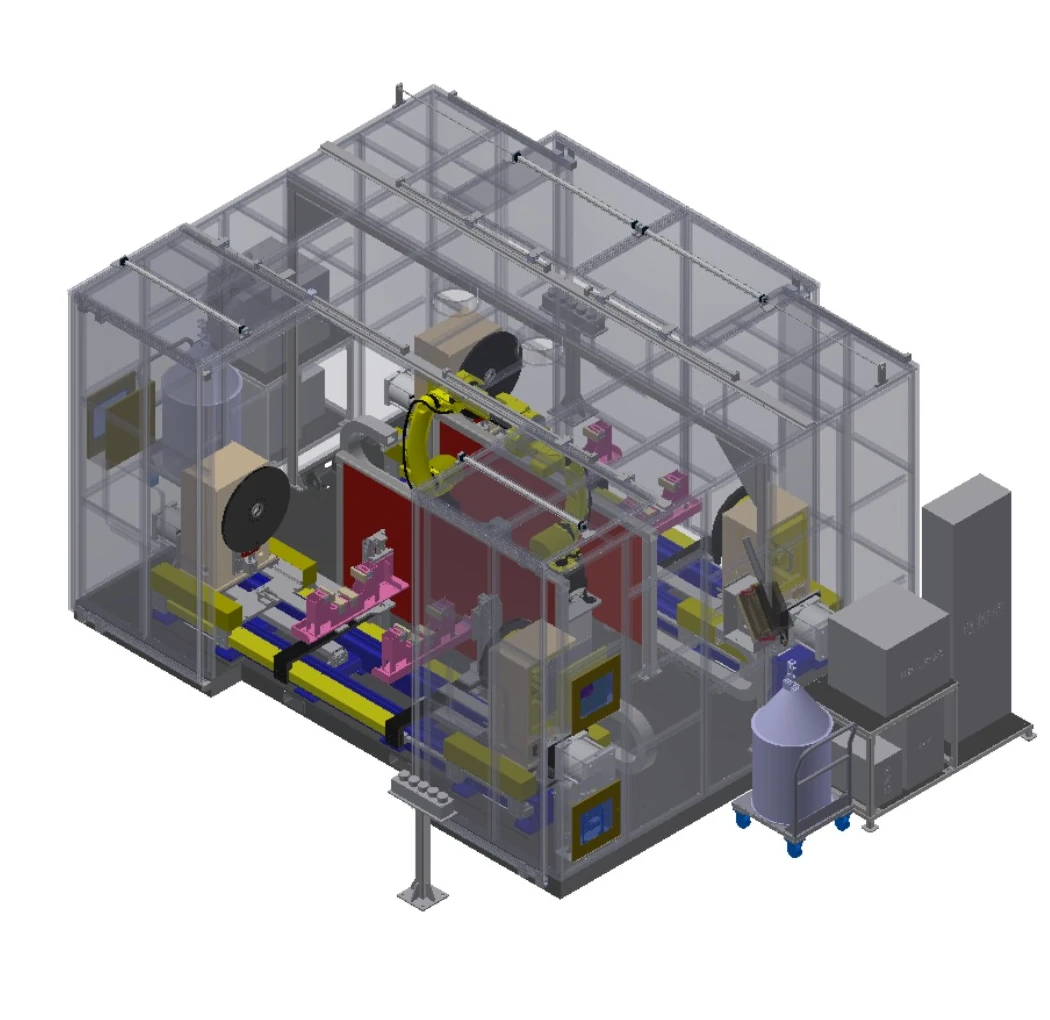
Hệ thống robot kép đầu máy - đuôi máy
Hai robot hoạt động xung quanh hai bộ định vị được hỗ trợ ở hai đầu, có khả năng di chuyển vào/ra tự động và điều chỉnh chiều dài.
So sánh sáu cách bố trí trên cùng một tập hợp các ô.
| Row | Cấu hình mô tả | Robot | tầm tay | Bố trí vị trí | Phụ tải | Phong bì áp dụng | Trạm |
|---|---|---|---|---|---|---|---|
| A | Pin lật rộng hai trạm | 1 | 1.4 m / 2 m (tùy chọn) | Lật một trục | 500 kg | Kích thước giá đỡ: 1.8 m × 0.8 m | 2 bộ định vị |
| B | Pin lật hai trạm nhỏ gọn | 1 | 1.4 m | Lật một trục | 500 kg | Kích thước giá đỡ: 0.8 m × 0.5 m | 2 bộ định vị |
| C | Buồng quay ngang hai trạm | 1 hoặc 2 | 1.4 m | Bàn xoay ngang một trục | 500 kg | Góc xoay ≤1 m; chiều cao ≤0.5 m | 2 bộ định vị |
| D | Tế bào định vị ba trục thẳng đứng | 1 hoặc 2 | 1.4 m / 2 m (tùy chọn) | Bộ định vị ba trục lật dọc | 500 kg | Kích thước giá đỡ: 2.4 m × 0.8 m | 1 định vị |
| E | Tế bào định vị ba trục ngang | 1 hoặc 2 | 1.4 m / 2 m (tùy chọn) | Bộ định vị ba trục xoay ngang | 500 kg | Kích thước giá đỡ: 2.2 m × 1 m | 1 định vị |
| F | Hệ thống robot kép đầu máy - đuôi máy | 2 | 1.4 m / 2 m (tùy chọn) | Đầu máy - đuôi máy một trục | 500 kg | Góc quay ≤1 m; chiều dài ≤2 m | 2 bộ định vị |
Các chữ cái chỉ là nhãn hàng trong bảng; tên cấu hình mô tả là các định danh công khai.
Hãy đọc mỗi tên như một lựa chọn chuyển động của phôi.
Lật một trục
Xoay một chi tiết cố định quanh một trục điều khiển để hiển thị các mặt hàn khác nhau.
Xoay ngang
Xoay phôi trên bàn nằm ngang để trình bày theo hình tròn hoặc theo vị trí cố định.
Định vị ba trục
Bổ sung chuyển động có kiểm soát khi một vòng quay đơn lẻ không thể cung cấp hướng cần thiết.
Giá đỡ đầu máy - đuôi máy
Giá đỡ hỗ trợ các bộ phận dài hơn ở cả hai đầu để điều khiển chuyển động quay dọc.
Định dạng robot đơn
Ghép một robot với thiết bị cố định và trình tự trạm đã được xác định.
Định dạng robot kép
Sử dụng phạm vi phủ sóng phối hợp từ hai phía khi việc tiếp cận và xem xét va chạm cho phép.
Đánh giá độ phù hợp dựa trên tình trạng bao bì và các điều kiện chung.
Linh kiện xe
Các bộ phận xe năng lượng mới hoặc xe thương mại hạng nhẹ và trung bình có tính năng định vị lặp lại.
Bộ phận thiết bị xây dựng
Các bộ phận được chế tạo có hình dạng phù hợp với cách bố trí đã chọn.
Các kết cấu hàn thép nhỏ hơn
Các bộ phận kết cấu được định vị để hàn đa mặt bên trong một buồng kín.
Các thành phần của tàu
Các bộ phận quay được sàng lọc theo đường kính, chiều dài và khả năng tiếp cận đường hàn.
Bộ phận máy nông nghiệp
Các quy trình chế tạo lặp đi lặp lại với các mốc chuẩn và yêu cầu định hướng cụ thể.
Các bộ phận thiết bị môi trường
Các nhóm chi tiết được đánh giá dựa trên hình học, vật liệu, các mối nối và sự biến đổi đầu vào.
Xác nhận khả năng bảo vệ và giám sát bằng kính viễn vọng di động.
Mỗi trong sáu cấu hình đều được xây dựng bên trong một phòng hàn kín hoàn toàn. Biện pháp bảo vệ cuối cùng vẫn tuân theo đánh giá rủi ro ứng dụng, tiêu chuẩn tại công trường và yêu cầu nghiệm thu.
Giao diện phòng
Xác nhận các giao diện lắp đặt của hệ thống điều khiển chính, điều khiển không khí, chiếu sáng, cửa cuốn tự động và hệ thống hút khói.
Vận hành và dịch vụ
Xác định vị trí xếp dỡ hàng, trạm vận hành và lối tiếp cận bảo trì xung quanh bố trí đã chọn.
Cảm biến hiện diện tùy chọn
Đánh giá khả năng của màn chắn ánh sáng an toàn trong trường hợp áp dụng cho cấu hình đã chọn.
Giám sát trạng thái quy trình
Các tùy chọn bao gồm giám sát sự hiện diện của dây dẫn, áp suất khí nén và lưu lượng khí bảo vệ.
Tùy chọn vị trí đường may
Tính năng theo dõi đường may bằng laser để định vị vị trí có sẵn như một tùy chọn dự án.
Xác nhận dự án
Hoàn thiện các biện pháp bảo vệ, giao diện và logic chấp nhận thông qua đánh giá rủi ro đã được phê duyệt.
Xây dựng cấu hình ban đầu với bốn quyết định.
Xác định chi tiết gia công
Chia sẻ bản vẽ, vật liệu, vị trí mối nối, các biến thể và tình trạng ban đầu.
Đặt phong bì
Xác nhận chiều dài, chiều rộng, đường kính quay, chiều cao và trọng tải của giá đỡ.
Chọn chuyển động một phần
So sánh các kiểu bố trí máy tiện lật, quay ngang, ba trục và đầu máy - đuôi máy.
Xác nhận phạm vi tế bào
Đảm bảo sự đồng bộ giữa số lượng robot, thiết bị xử lý, hệ thống điều khiển, cảm biến, thiết bị kẹp phôi và các biện pháp an toàn.
Chuyển danh sách rút gọn thành định nghĩa dự án.
Cấu hình này là kiến trúc ban đầu. Phạm vi cuối cùng được xác định dựa trên chi tiết gia công, quy trình hàn, giao diện nhà máy và kế hoạch nghiệm thu.
Xem xét đơn đăng ký
Xác nhận các bộ phận, mối nối, mốc định vị, biến thể và các ràng buộc tại công trường.
Khái niệm cấu hình
Xác định chuyển động của chi tiết, trình tự các trạm, số lượng robot và tương tác giữa người vận hành.
Quy trình và kiểm soát
Căn chỉnh thiết bị hàn, bộ điều khiển, hệ thống giám sát và giao diện nhà máy theo đúng thông số kỹ thuật.
Giữ và bảo vệ phôi
Chi tiết về thiết bị, phương pháp xếp dỡ, giao diện phòng và các biện pháp bảo vệ dự án.
Định nghĩa chấp nhận
Thống nhất các bộ phận thử nghiệm, điều kiện, tài liệu và tiêu chí nghiệm thu.
Hỗ trợ dự án
Điều phối việc lập tài liệu, đào tạo và hỗ trợ sau giao hàng trong phạm vi đã thỏa thuận.
Các câu hỏi cần trả lời trước khi phê duyệt cấu hình
Tôi nên bắt đầu với cấu hình ô nào?
Bắt đầu từ hình dạng phôi và chuyển động cần thiết của chi tiết, sau đó xem xét lật màn hình, quay ngang, bố trí đa trục hoặc bố trí đầu máy - đuôi máy.
Có thể cấu hình một hoặc hai robot không?
Danh mục sản phẩm được hiển thị bao gồm các cấu hình robot đơn, một hoặc hai robot và robot kép. Số lượng cuối cùng phụ thuộc vào khả năng tiếp cận mối hàn, trình tự thực hiện và việc xem xét nguy cơ va chạm.
Liệu các thiết bị hàn được ưa chuộng có thể được tích hợp không?
Có thể đánh giá theo từng thông số kỹ thuật. Chia sẻ thiết bị và giao diện quy trình dự kiến để xác nhận khả năng tương thích, kiểm soát và ranh giới trách nhiệm.
Cần cung cấp những gì để hồ sơ xin việc được xem xét?
Cung cấp bản vẽ, vật liệu, mối nối, các biến thể chi tiết, hướng lắp đặt yêu cầu, trình tự quy trình, giao diện tại công trường và kỳ vọng nghiệm thu.
Các tùy chọn cảm biến có giống nhau trên mọi cấu hình không?
Không. Các tùy chọn phụ thuộc vào thỏa thuận và yêu cầu dự án tương ứng; chúng không nên được sao chép cho toàn bộ danh mục đầu tư.
Hãy sử dụng phần thực để bắt đầu cuộc thảo luận về cấu hình.
Chia sẻ bản vẽ, kích thước phôi, quy trình hàn, thiết kế gá lắp và các ràng buộc tại công trường để EVST có thể xây dựng điểm khởi đầu cho một dây chuyền hàn robot.