
Trạm làm việc robot hàn hạng nặng dành cho các chi tiết lớn và nặng.
Một trạm làm việc hạng nặng cần đáp ứng các yêu cầu về trọng lượng chi tiết, kích thước, xoay, tiếp cận đường nối và gia công nhiều bước. Trang này so sánh tám cách bố trí khác nhau để nhóm dự án có thể thu hẹp danh sách các phương án định vị chi tiết và chuyển động bên ngoài xuống còn một lựa chọn kỹ thuật khả thi.
Xác định nhóm các bộ phận lớn trước khi lựa chọn chuyển động thiết bị.
Sử dụng các nhóm chi tiết gia công này để xác định các yêu cầu về chiều dài, đường kính, trọng lượng, tải trọng và khả năng tiếp cận mối hàn.
Sử dụng bốn ràng buộc để quyết định cách trình bày phần đó.
Tải trọng và bao bì
Kiểm tra khối lượng phôi và đồ gá cùng lúc, sau đó xác định chiều dài, chiều rộng và đường kính quay.
Luân chuyển và hỗ trợ
Chọn kiểu bố trí đầu-đuôi máy, cột đôi hoặc hình chữ L dựa trên trọng tâm và các điểm đỡ.
Truy cập và chuyển động bên ngoài
Chỉ xem xét chuyển động trên sàn, trên cao hoặc lộn ngược khi vị trí cố định của robot không thể bao phủ chiều dài hoặc chiều cao cần thiết.
Quy trình nhiều bước
Các chức năng cảm biến tiếp xúc, theo dõi hồ quang và hàn nhiều lớp nhiều lần hàn có sẵn dưới dạng phần mềm hàn hồ quang tùy chọn trên toàn bộ nhóm máy hàn hạng nặng.
Sắp xếp tám phương án theo vị trí, hành trình và khả năng tiếp cận từ trên cao.
Đây là lộ trình kỹ thuật dựa trên các ràng buộc, chứ không phải là ma trận các thẻ sản phẩm tương đương.
Bài thuyết trình do người định vị dẫn dắt
Hãy bắt đầu bằng việc xác định cách bộ phận đó phải xoay hoặc nghiêng.
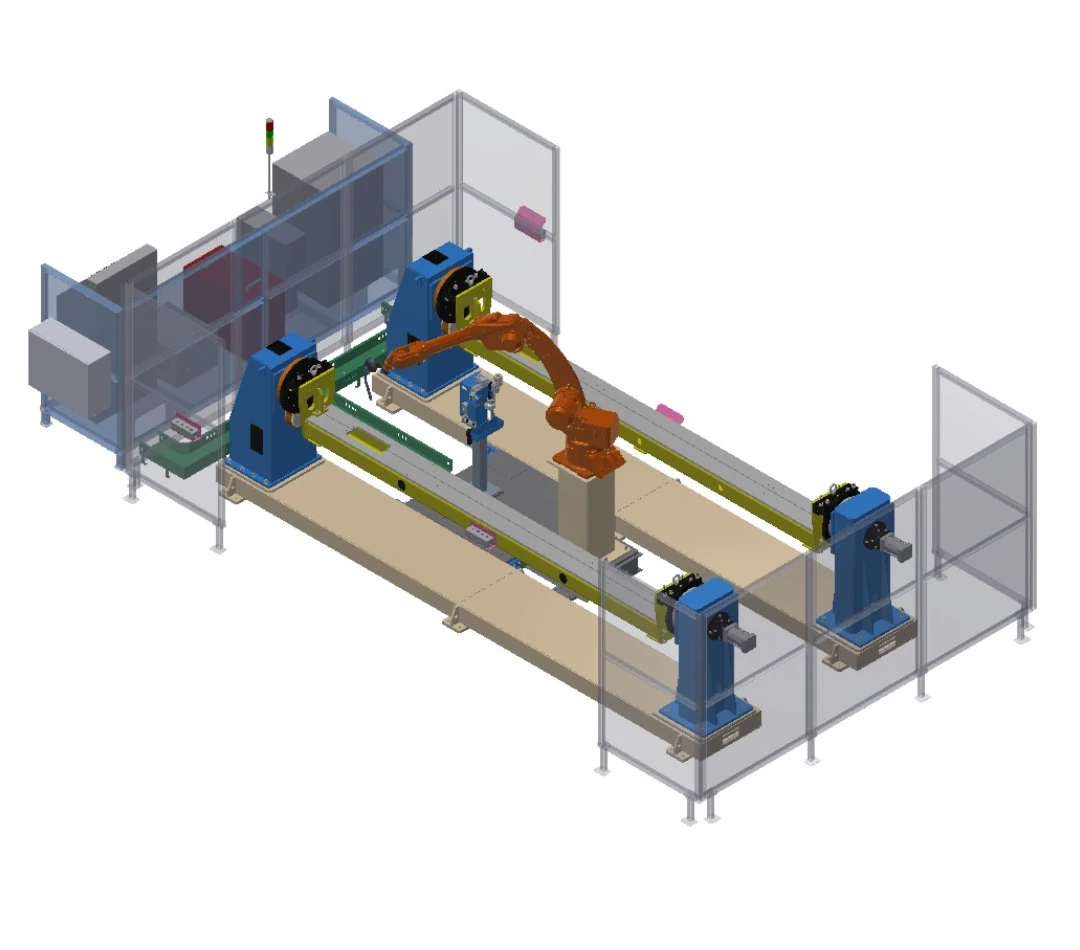
Trạm làm việc đầu máy - đuôi máy hai vị trí
Hai bộ định vị đầu máy và đuôi máy cho phép luân phiên đưa chi tiết vào vị trí với hệ thống kẹp đuôi máy bằng khí nén.
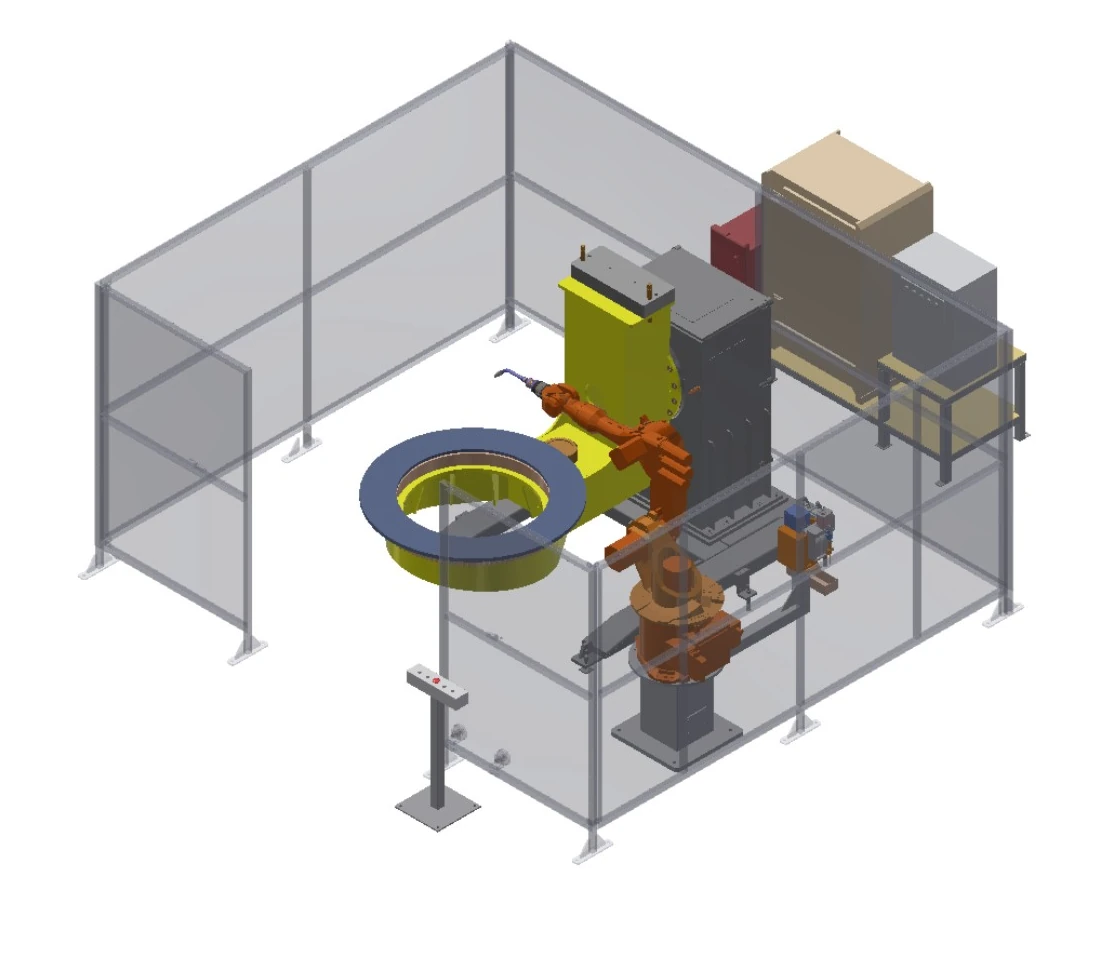
Trạm làm việc định vị chữ L hai trục
Bộ định vị chữ L hai trục xoay và nghiêng đồ gá để tiếp cận mối hàn đa mặt.
Bảo hiểm hỗ trợ du lịch
Thêm chức năng điều khiển chuyển động khi một vị trí robot không thể bao phủ chiều dài hoặc chiều cao yêu cầu.
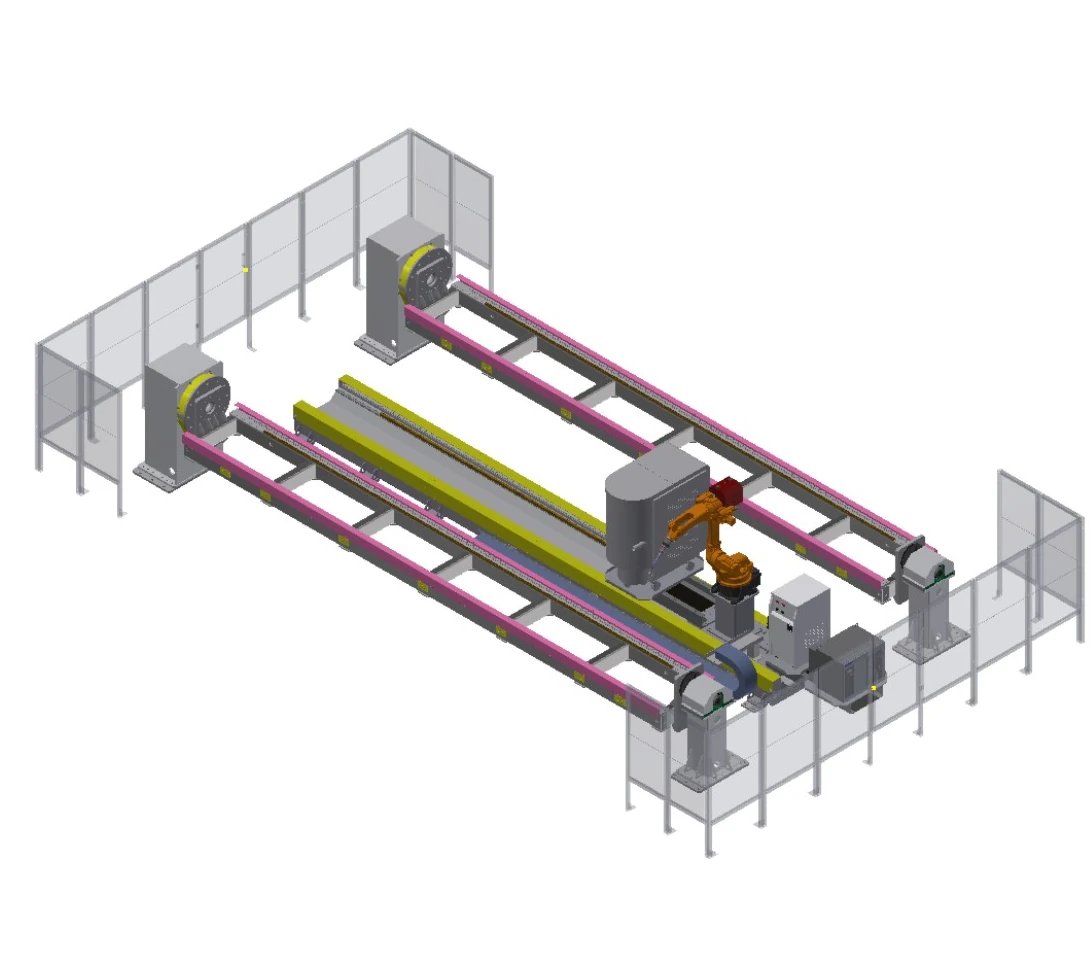
Trạm làm việc trục di chuyển phôi dài
Trục di chuyển trên sàn mở rộng phạm vi hoạt động của robot dọc theo vùng bố trí rộng sáu mét được điều khiển bởi hai bộ định vị đầu và đuôi máy.
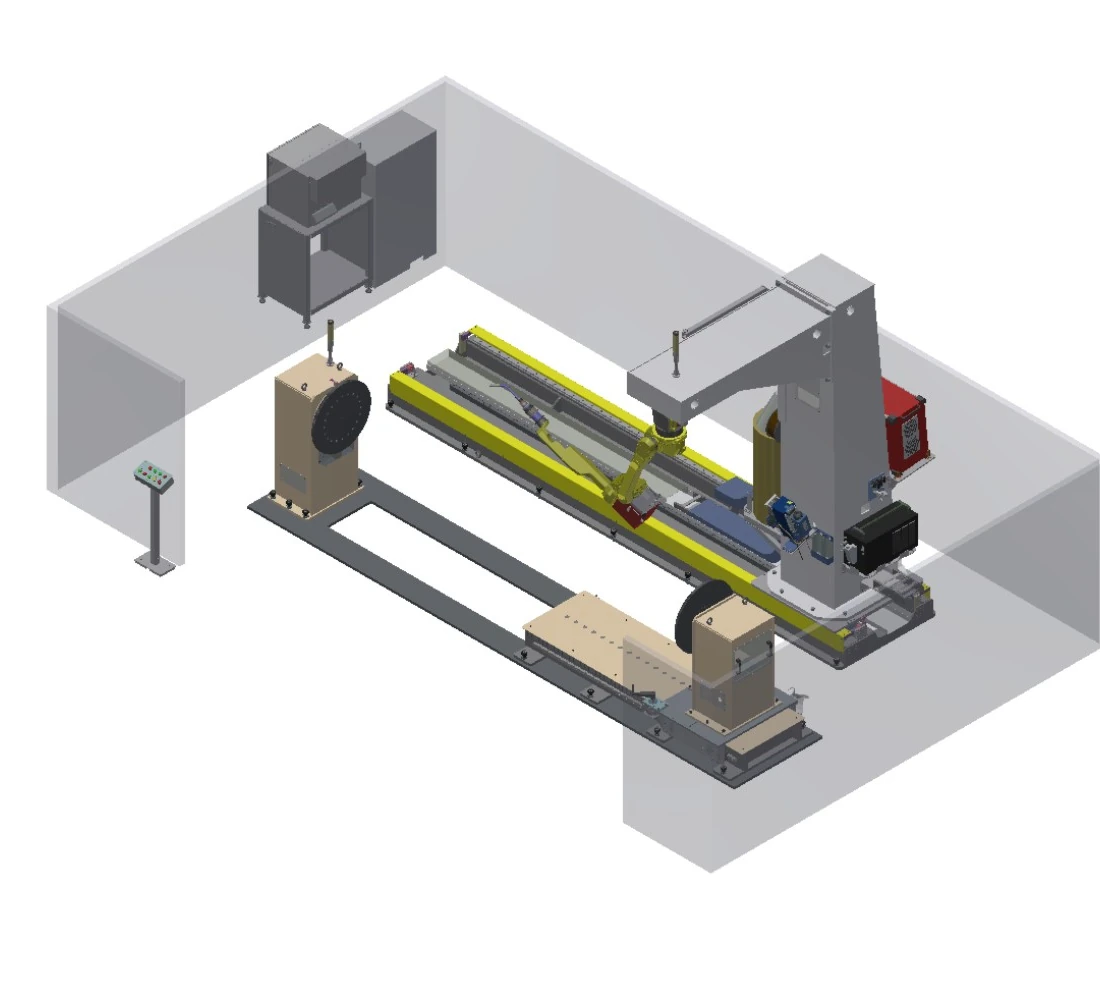
Trạm làm việc di động khung chữ C ngược
Khung chữ C ngược và trục di chuyển giúp mở rộng khả năng tiếp cận dọc theo chi tiết, trong khi ụ đỡ phôi cho phép điều chỉnh chiều dài.
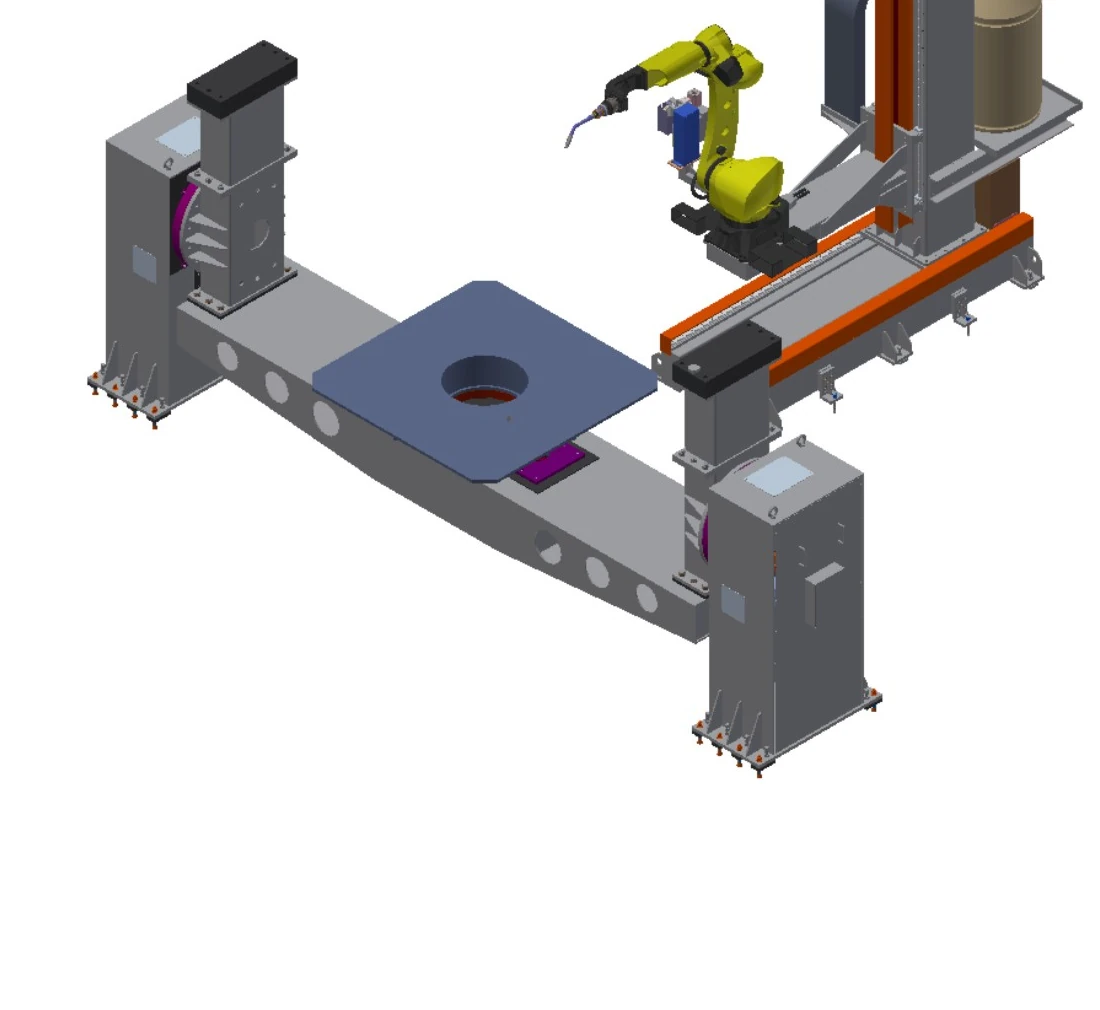
Trạm làm việc di chuyển trên sàn hai trục
Cơ cấu chuyển động trục Y và Z kết hợp với bộ định vị cột đôi có khả năng chịu tải từ hai đến năm tấn.
Truy cập từ trên cao và truy cập ngược
Di chuyển robot phía trên hoặc xung quanh phôi khi điều kiện tiếp cận và khoảng trống là yếu tố quyết định thiết kế.
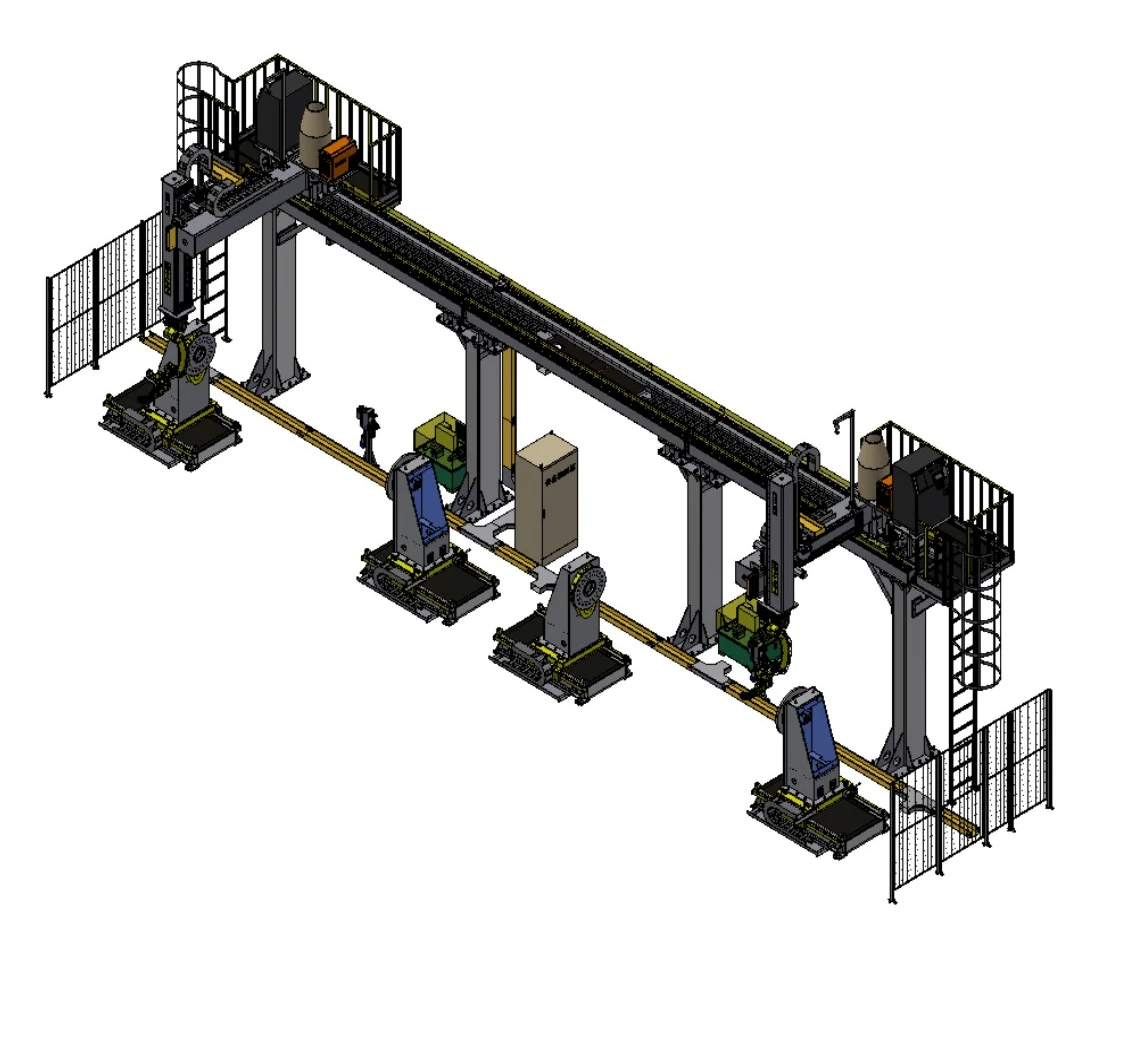
Trạm làm việc di chuyển trên cao đa trục
Các trục chuyển động trên cao có thể lựa chọn kết hợp với một hoặc hai bộ định vị đầu và đuôi máy hạng nặng để gia công các chi tiết quay lớn.
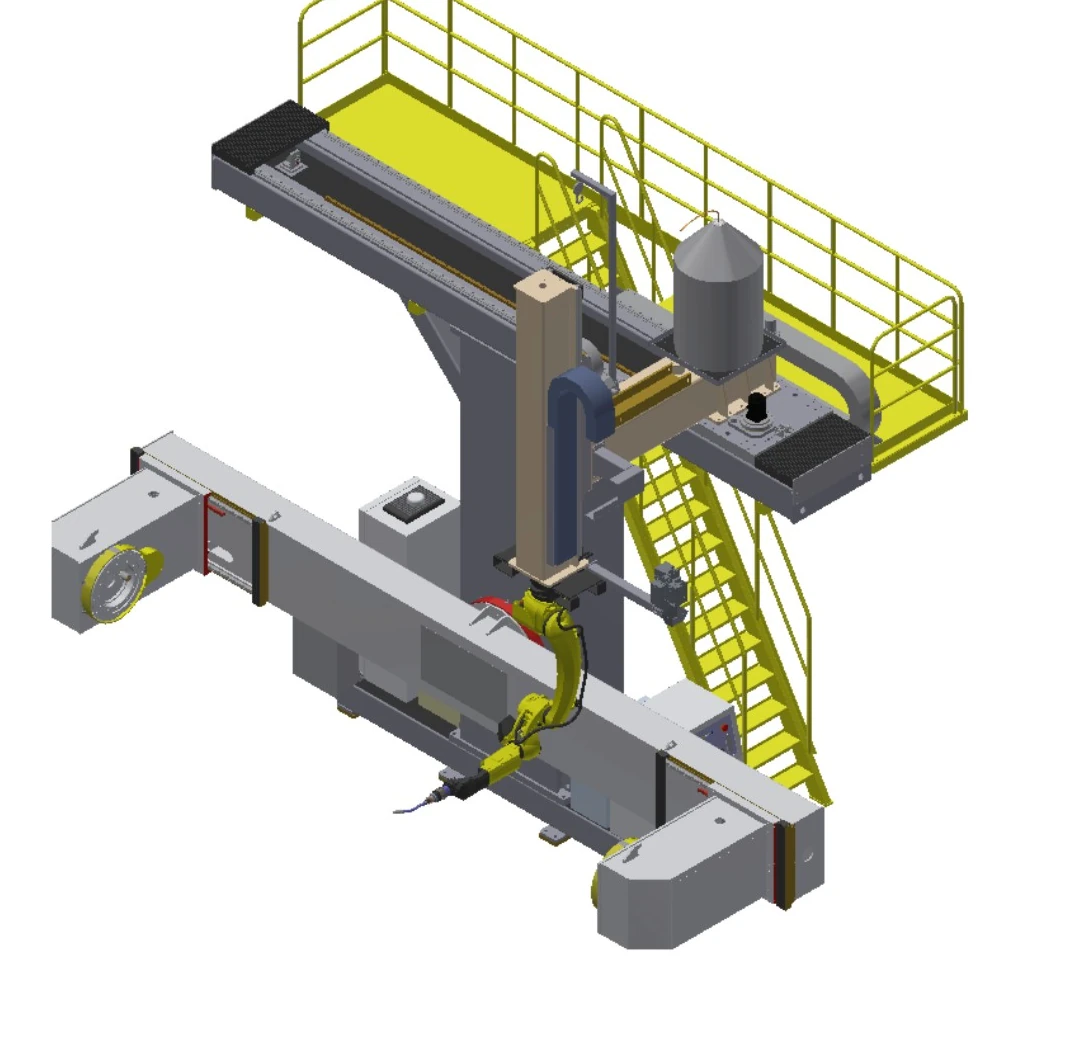
Trạm làm việc trên cao hình chữ T
Cơ cấu chuyển động trên cao hai trục phục vụ cho bộ định vị gắn bên hông dùng cho các chi tiết quay có đường kính trung bình.
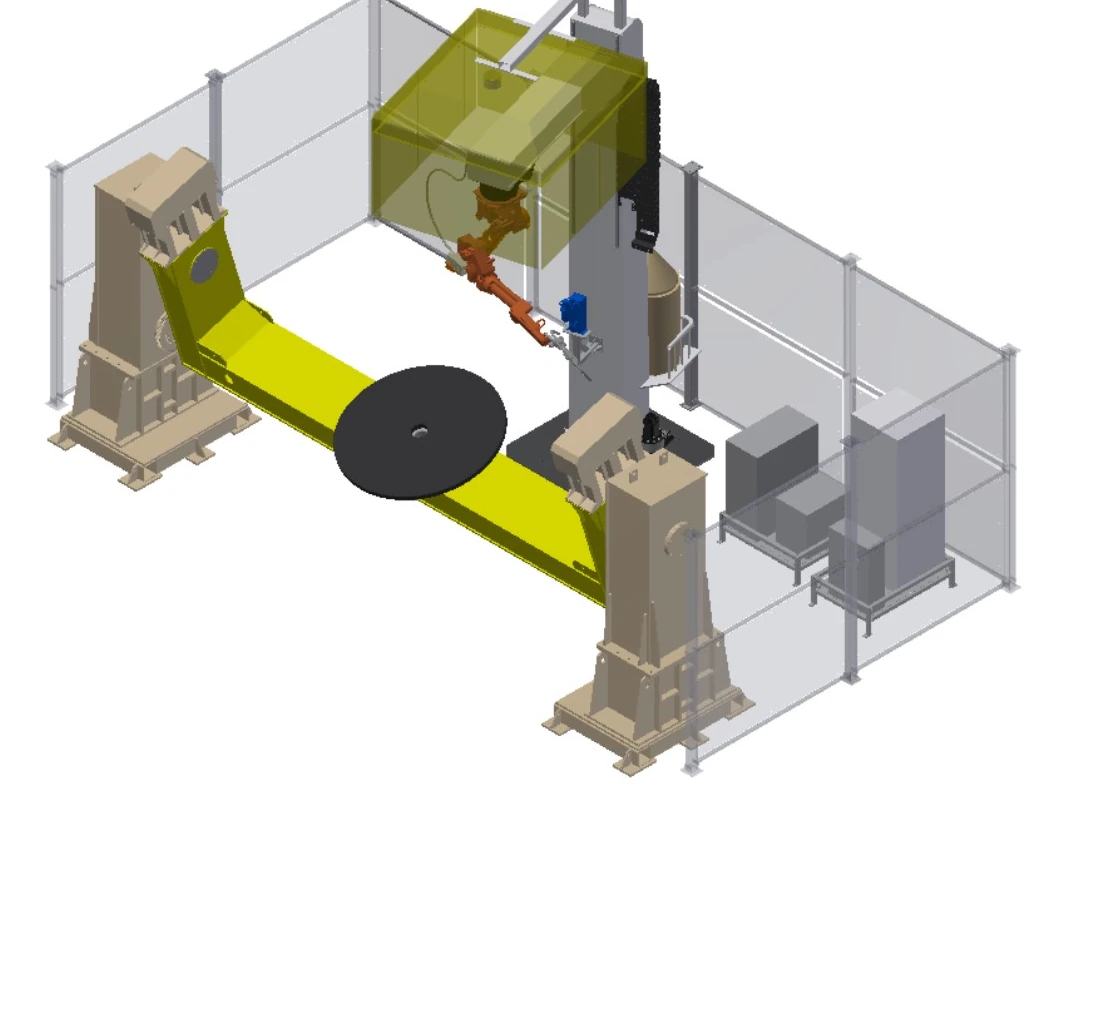
Trạm làm việc khung chữ C đảo ngược xoay
Khung chữ C ngược có thể xoay giúp tăng khả năng di chuyển theo chiều dọc và tiếp cận góc độ xung quanh phạm vi tải trọng định vị cao nhất trong nhóm này.
So sánh các trường tải, bao, chuyển động bên ngoài và bảo vệ.
| Row | Cấu hình mô tả | tầm tay | Tải trọng định vị | Bao bì phôi | Chuyển động bên ngoài | Bố trí vị trí | Trường bảo vệ |
|---|---|---|---|---|---|---|---|
| A | Trạm làm việc trục di chuyển phôi dài | 2 m | 1–3 tấn | Kích thước giá đỡ: 6 m × 1.5 m | Di chuyển 5 m | Đầu máy - đuôi máy, 2 đơn vị | Hàng rào bán kín |
| B | Trạm làm việc đầu máy - đuôi máy hai vị trí | 2 m | 1–3 tấn | Kích thước giá đỡ: 3 m × 1.5 m | Đầu máy - đuôi máy, 2 đơn vị | Hàng rào bán kín | |
| C | Trạm làm việc di động khung chữ C ngược | 1.4 m / 2 m (tùy chọn) | 1–3 tấn | Kích thước giá đỡ: 4 m × 1 m | Di chuyển 4 m | Đầu máy - đuôi máy; điều chỉnh đuôi máy 1.5 m | Hàng rào bán kín |
| D | Trạm làm việc định vị chữ L hai trục | 1.4 m / 2 m (tùy chọn) | 1 tấn / 2 tấn (tùy chọn) | Bộ định vị L hai trục | Hàng rào bán kín | ||
| E | Trạm làm việc di chuyển trên cao đa trục | 1.4 m / 2 m (tùy chọn) | 1–5 tấn | Độ xoay ≤3 m | X 2–30 m; Y 1–2 m; Z 1–2 m | Đầu máy - đuôi máy, 1 hoặc 2 đơn vị | Hàng rào bán kín |
| F | Trạm làm việc trên cao hình chữ T | 1.4 m / 2 m (tùy chọn) | 1–3 tấn | Độ xoay ≤1.8 m | X 3–4 m; Z 1–2 m | Đầu máy và đuôi máy gắn bên hông; điều chỉnh 0.5 m | |
| G | Trạm làm việc di chuyển trên sàn hai trục | 1.4 m / 2 m (tùy chọn) | 2–5 tấn | Độ xoay ≤3 m | Y 1.5 m; Z 1.5 m | Hai trục, cột đôi; điều chỉnh 0.5 m | |
| H | Trạm làm việc khung chữ C đảo ngược xoay | 1.4 m / 2 m (tùy chọn) | 3–10 tấn | Độ xoay ≤3 m | Z 1–2 m; xoay ±90° | Hai trục, cột đôi; điều chỉnh 0.5 m | Hàng rào bán kín |
Xây dựng khái niệm bảo vệ xoay quanh vấn đề hậu cần và sự vận động bên ngoài.
Việc bảo vệ các bộ phận nặng không phải là một phần tiêu chuẩn trong danh sách phụ kiện. Nó phải được xem xét cùng với việc nâng hạ, bốc xếp, các nhiệm vụ bảo trì, kiểm soát khói và di chuyển có kiểm soát.
Sự cách ly và các khóa liên động
Xác định các biện pháp bảo vệ xung quanh khu vực di chuyển tối đa, vị trí đặt thiết bị, khu vực bốc dỡ hàng và lối vào của nhân viên.
Nâng hạ và tiếp cận các bộ phận lớn
Xác nhận đường đi của cần cẩu, cửa hoặc khu vực mở, việc vận chuyển phôi và việc tháo dỡ bất thường.
Giao diện khói và quy trình
Cần bao gồm hệ thống thu gom khói hàn, tiện ích, môi chất xử lý và hệ thống làm mát thiết bị trong toàn bộ thiết kế.
Bảo trì và xác thực
Cung cấp các điều kiện được kiểm soát cho việc bảo dưỡng, vệ sinh mỏ hàn, điều chỉnh thiết bị và kiểm tra chức năng an toàn.
Xác định vị trí các bộ phận và sơ đồ đường nối trước khi xác định phạm vi thiết bị.
Đánh giá từng phần
Bản vẽ, khối lượng, trọng tâm, các khớp nối, các biến thể và điều kiện đầu vào.
Khái niệm định vị
Các giới hạn về hỗ trợ, xoay, tải và giao diện đồ gá.
Nghiên cứu truy cập
Tư thế robot, chuyển động bên ngoài, va chạm và khả năng tiếp cận dịch vụ.
Quy trình và bảo vệ
Quy trình hàn, cảm biến, khói hàn, khóa liên động và tương tác giữa các nhân viên.
Định nghĩa chấp nhận
Thống nhất các bộ phận, đường nối, điều kiện thử nghiệm, tài liệu và phương pháp quyết định.
Bốn kịch bản hàn công nghiệp với các ràng buộc khác nhau
Các trường hợp nghiên cứu chỉ minh họa các nhóm linh kiện, cách bố trí và trọng tâm quy trình; chúng không xác định khách hàng, gói thiết bị cố định hoặc cam kết về hiệu suất.
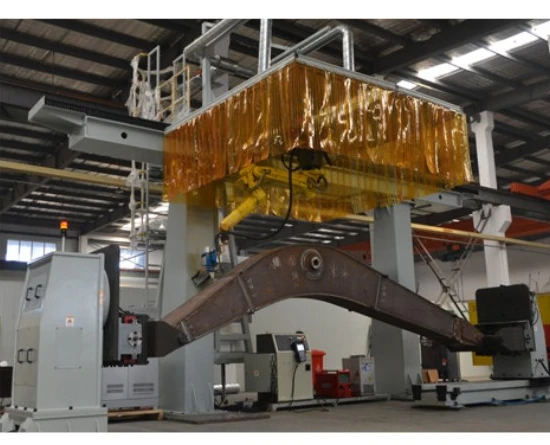
Cần cẩu và dầm thiết bị xây dựng
Hỗ trợ các đoạn cấu tạo dài, điều phối chuyển động bên ngoài và đảm bảo việc tiếp cận mối hàn phù hợp với sơ đồ mối nối thực tế.
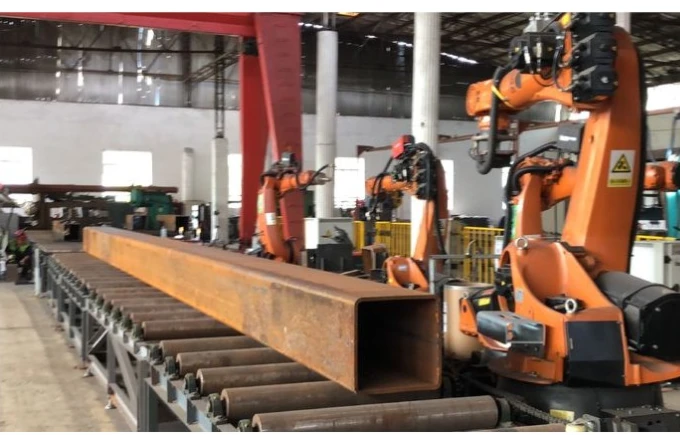
Các tiết diện kết cấu thép
Lập kế hoạch tiếp cận đa phía cho các phần hộp và cấu hình kết cấu mà không coi một thiết bị cố định nào là thiết bị đa năng.
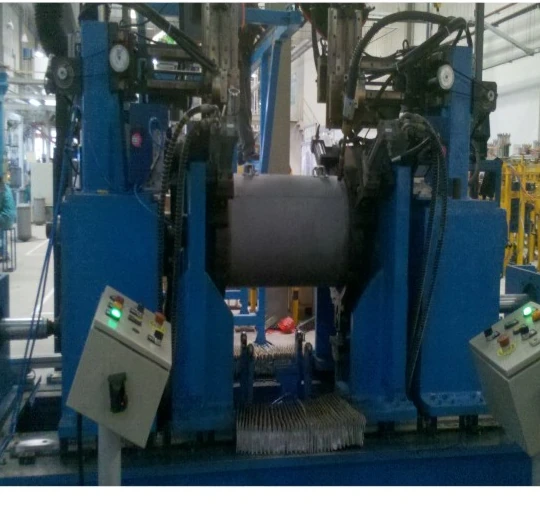
Vỏ bình chịu áp lực
Sử dụng phương pháp trình bày xoay có kiểm soát cho các đường nối hình trụ đồng thời xác nhận đường kính, giá đỡ và phương pháp tải.
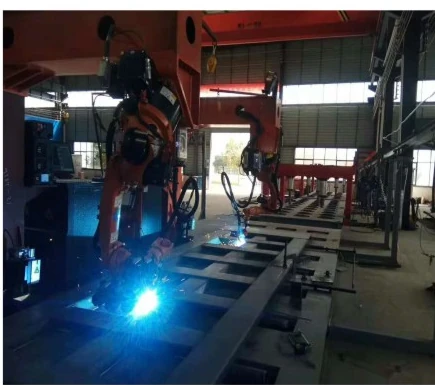
Các sản phẩm chế tạo xe thương mại
Phân tách các thùng chứa, khung và cấu trúc thân xe thành các nhóm chi tiết riêng biệt trước khi chọn phương pháp kẹp phôi và quy trình làm việc tại các trạm.
Các vấn đề kỹ thuật cần được giải quyết trước khi thiết kế ý tưởng.
Phạm vi dung lượng được sàng lọc như thế nào?
Cung cấp khối lượng phôi, khối lượng đồ gá, trọng tâm, phương pháp đỡ và hướng động. Các tính toán kỹ thuật dự án sẽ xác định phạm vi áp dụng.
Khi nào nên xem xét việc sử dụng chuyển động robot bên ngoài?
Hãy cân nhắc khi một vị trí lắp đặt không thể đáp ứng chiều dài, chiều cao hoặc góc nối cần thiết, sau đó xem xét khả năng va chạm, độ cứng và khả năng tiếp cận để bảo trì.
Các chi tiết dài hoặc có đường kính lớn được trình bày như thế nào?
So sánh các khái niệm định vị đầu máy - đuôi máy, cột đôi và các khái niệm định vị khác với các yếu tố hỗ trợ, đường kính quay, điều chỉnh chiều dài, tải trọng và giao diện đồ gá.
Cần chuẩn bị những gì cho bài đánh giá về hàn nhiều lớp?
Cung cấp thông tin về chuẩn bị mối nối, vật liệu, độ dày, chất độn, trình tự các lớp hàn, yêu cầu gia nhiệt trước hoặc giữa các lớp hàn, cùng với chiến lược cảm biến và lập trình.
Việc bảo vệ các bộ phận nặng được phát triển như thế nào?
Việc đánh giá rủi ro nên dựa trên các yếu tố như chuyển động tối đa, tải trọng, nâng hạ, ra vào của nhân viên, kiểm soát khói và các nhiệm vụ bảo trì.
Các mẫu trưng bày có thể được đặt hàng theo gói cố định không?
Chúng là những điểm khởi đầu về mặt kỹ thuật. Các khía cạnh cơ khí, điện, quy trình, thiết bị, bảo vệ và phạm vi nghiệm thu phải được xác nhận so với sản phẩm thực tế.
Bắt đầu với dữ liệu về phôi và bản đồ đường hàn.
Chia sẻ thông tin về phạm vi chi tiết, khối lượng, trọng tâm, các khớp nối, phương pháp tải và các ràng buộc tại công trường để EVST có thể xây dựng điểm khởi đầu cho trạm làm việc robot hàn hạng nặng.