
Lập trình thông minh - Miễn phí Robot phun sơn (Hệ thống giảng dạy từ xa)
Hệ thống robot phun sơn thông minh không cần lập trình kết hợp tay cầm điều khiển từ xa và hộp điều khiển: người vận hành chỉ cần thực hiện thao tác phun sơn một lần, và hệ thống sẽ ghi lại chuyển động đó để robot có thể thực hiện lại chính xác theo tỷ lệ 1:1 với độ chính xác đã được quy định, mà không cần chỉnh sửa mã.
Nó có thể tự động tạo mã chương trình từ đường dẫn được chỉ định, giảm thiểu công việc lập trình và gỡ lỗi tại chỗ cho các ứng dụng phù hợp.
Đây là việc thay thế lớp điều khiển, chứ không phải là một phụ kiện giảng dạy bổ sung.
Hệ thống này thay thế bộ điều khiển lập trình cầm tay và bộ điều khiển robot truyền thống, sau đó kết nối trực tiếp với các động cơ servo bên trong thùng robot. Tay cầm lập trình và hộp lập trình hoạt động cùng nhau để ghi lại đường đi đã được trình diễn.
 Máy tính công nghiệp
 tay cầm giảng dạy
 Hộp dạy học
 mô-đun IO
Buổi trình diễn biến thành chuyển động robot
Ba cách để tạo đường phun cho robot
Sự khác biệt thực tế nằm ở việc người vận hành phải di chuyển những gì, cách mô tả đường đi và liệu việc chỉnh sửa mã có phải là một phần của nhiệm vụ hay không.
| sự so sánh | Dạy lập trình mặt dây chuyền | Dạy Drag | Dạy học từ xa không cần lập trình |
|---|---|---|---|
| Đầu vào đường dẫn | Chỉnh sửa mã từng điểm | Di chuyển đầu robot bằng tay | Minh họa bằng tay cầm điều khiển từ xa. |
| Tương tác của người vận hành | Cần có kiến thức lập trình. | Người điều khiển hướng dẫn robot bằng tay. | Người điều khiển và robot vẫn giữ khoảng cách vật lý trong suốt quá trình giảng dạy. |
| Người vận hành đang xử lý hàng hóa | Việc tạo đường đi diễn ra ở mặt dây chuyền. | Quán tính và lực cản của robot vẫn tồn tại trong suốt quá trình trình diễn. | Tay cầm không làm tăng quán tính hoặc lực cản của cánh tay robot. |
| Hình dạng phức tạp/đa dạng | Công việc phát triển lộ trình dài hơn | Việc điều khiển thủ công phức tạp vẫn mang theo quán tính và sức cản của robot. | Có thể ghi lại luồng phun tự nhiên mà không cần chỉnh sửa mã. |
| Ranh giới | Tất cả các phương pháp đều vẫn yêu cầu kỹ thuật ứng dụng, bảo vệ robot và xác thực quy trình. | ||
Tầm với của cánh tay robot không đồng nghĩa với phạm vi phun hiệu quả.
Yêu cầu về góc phun 30°, 45° hoặc 90° tạo ra một tập hợp các điểm hiệu quả khác nhau. Tăng số bậc tự do phù hợp có thể mở rộng vùng sử dụng được.
Các thông số giảng dạy và giao tiếp
Các giá trị này mô tả hệ thống giảng dạy từ xa. Chúng không phải là độ lặp lại của robot, độ dày lớp phủ hoặc thông số kỹ thuật chất lượng của sản phẩm hoàn thiện.
| Tham số | Giá trị đã được phê duyệt | Sự giải thích |
|---|---|---|
| Dạy về độ chính xác của sự dịch chuyển | Khoảng 2–5 mm ở vùng lõi; khoảng 10 mm gần rìa. | Cần phải đọc cả các số liệu cốt lõi và các số liệu ngoại vi cùng nhau. |
| Tư thế | Độ chính xác trong phạm vi 1°; sai số ±60° | Mô tả tư thế cầm tay khi dạy học đã được đo đạc. |
| Giao tiếp servo | EtherCAT; RJ45 | Giao tiếp trực tiếp với các bộ điều khiển servo EtherCAT. |
| Giao tiếp PLC | TCP/IP; RJ45 | Dùng để giao tiếp với PLC hoặc hệ thống máy chủ. |
| Phạm vi giảng dạy | Đối với một hệ thống lắp đặt đảo ngược, phạm vi lý thuyết là một nửa không gian hình cầu. | Trong thực tế, phạm vi sử dụng hữu ích sẽ nhỏ hơn một chút. |
| Hướng cài đặt | ví dụ, đảo ngược hoặc nằm ngang | Vị trí cuối cùng phụ thuộc vào robot, người vận hành và khu vực làm việc. |
Lưu ý khi lựa chọn: hành vi động, động học robot, cài đặt quy trình và các ràng buộc của ô làm việc cần được xác nhận cụ thể cho từng dự án.
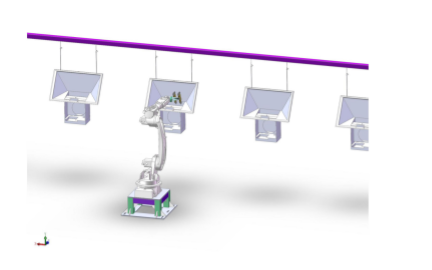
Phối hợp chuyển động của robot với dây chuyền sản xuất thay đổi.
Trong phiên bản theo dõi đường dây, hệ thống sẽ theo dõi sự thay đổi tốc độ của dây treo, dây mặt đất hoặc các đường dây khác. Nếu dây dừng lại do tốc độ giảm xuống bằng không, robot sẽ tạm dừng cùng với dây và tắt máy phun; khi chuyển động tiếp tục, nhiệm vụ phun thuốc sẽ được thực hiện. Trình tự dừng/tiếp tục được ghi lại được thiết kế sao cho không để lại dấu vết tại khớp phun.
Theo dõi tốc độ
Robot di chuyển theo đường dẫn đang hoạt động.
Tạm dừng và đóng lại
Khi tốc độ dây phun bằng không, tạm dừng và tắt máy phun.
Sơ yếu lý lịch
Tiếp tục khi dây chuyền chuyển động trở lại.
Các tín hiệu J4/J5 riêng biệt phối hợp điều khiển không khí, lớp phủ và tĩnh điện.
Hệ thống điều khiển độc lập cho phép quy trình tuần tự hóa việc thổi khí và phủ lớp thay vì chuyển đổi mọi thứ cùng một lúc. Trình tự điển hình là mở cửa thổi khí trước khi phủ lớp, sau đó đóng cửa phủ lớp trước khi thổi khí để tránh bắn tóe và nhỏ giọt.
Hệ thống này làm gì—và không thay thế điều gì
Việc xác định ranh giới rõ ràng giúp đưa ra các quyết định về cải tạo và tích hợp đáng tin cậy hơn.
Lập trình, không phải tầm nhìn
Hệ thống ghi lại và phát lại các đường dẫn đã được mô phỏng. Nó không tự động nhận diện các chi tiết gia công đang thay đổi.
Các dòng sản phẩm pha trộn cần tầm nhìn
Sản xuất đa mô hình đòi hỏi một hệ thống nhận dạng hình ảnh riêng biệt để gửi kết quả gia công thông qua giao thức TCP/IP.
Chỉ servo EtherCAT
Kiến trúc servo robot phải sử dụng EtherCAT. Các loại bus xung và các loại bus khác hiện chưa được hỗ trợ.
Phạm vi giới hạn cung ứng: Hệ thống giảng dạy từ xa không bao gồm thân robot hoặc súng phun. Khả năng tương thích, bảo vệ robot, thiết bị phủ, yêu cầu khu vực nguy hiểm và xác nhận quy trình vẫn là một phần của quá trình xem xét toàn diện hệ thống.
Xem robot phun sơn thực hiện lại một đường đi được lập trình thủ công.
Cả hai video minh họa đều được đăng tải trên kênh YouTube của EVST.
Tính năng mới! Robot phun sơn với hệ thống dạy học điều khiển từ xa
Hướng dẫn sử dụng tay cầm điều khiển từ xa.
Robot phun sơn học hỏi từ quá trình dạy thủ công như thế nào?
Ghi lại đường đi thủ công và phát lại chuyển động của robot.
Được thiết kế để thay thế các bộ phận và tạo ra các đường phun phức tạp.
Phương pháp giảng dạy không cần lập trình phù hợp nhất khi người vận hành đã hiểu rõ quy trình phun nhưng việc tạo đường phun theo cách truyền thống làm chậm quá trình chuyển đổi.
Câu hỏi về robot phun sơn không cần lập trình
“Không cần lập trình” nghĩa là gì?
Người vận hành điều khiển từ xa để mô phỏng đường phun, và hệ thống ghi lại chuyển động để robot có thể phát lại mà không cần chỉnh sửa mã lập trình. Việc thiết lập ứng dụng và kiểm định kỹ thuật vẫn cần được thực hiện.
Hệ thống này có thể nâng cấp một robot phun sơn hiện có không?
Việc nâng cấp chỉ khả thi khi robot sử dụng kiến trúc servo EtherCAT tương thích. Cần xem xét kỹ vỏ robot, bộ điều khiển servo, hệ thống an toàn và giao diện tế bào trước khi lựa chọn.
Dạy học từ xa khác với dạy học theo kiểu drag như thế nào?
Phương pháp dạy bằng cách kéo cần người vận hành phải di chuyển đầu robot. Phương pháp dạy từ xa sử dụng một tay cầm riêng biệt, do đó quá trình trình diễn không bị ảnh hưởng bởi quán tính hoặc lực cản của cánh tay robot và người vận hành vẫn giữ khoảng cách vật lý với robot.
"Không cần lập trình" có nghĩa là không cần đào tạo người vận hành phải không?
Không. Nó loại bỏ việc chỉnh sửa mã khỏi quá trình dạy vẽ đường đi, nhưng người vận hành vẫn cần được đào tạo ngắn gọn về hệ thống và phải hiểu quy trình phun, phôi gia công và giới hạn hoạt động của robot.
Nó có thể được sử dụng cho sơn tĩnh điện không?
Hệ thống giảng dạy tạo ra chuyển động của robot; bản thân nó không quyết định quy trình phủ sơn. Các thiết bị phun bột, tĩnh điện, điều kiện buồng phun và các yêu cầu về khu vực nguy hiểm phải được xem xét như một hệ thống hoàn chỉnh.
Nó có thể hỗ trợ sản xuất mô hình hỗn hợp không?
Đúng vậy, nhưng có một hạn chế quan trọng: cần có một hệ thống nhận dạng hình ảnh riêng biệt để xác định chi tiết gia công và truyền kết quả qua TCP/IP để có thể gọi đường dẫn đã lưu tương ứng.
Độ chính xác trong giảng dạy có giống với khả năng lặp lại của robot không?
Không. Các giá trị diện tích lõi 2–5 mm và diện tích cạnh khoảng 10 mm được nêu mô tả phép đo dịch chuyển trong quá trình huấn luyện. Độ lặp lại của robot và kết quả phủ lớp là các thông số kỹ thuật riêng biệt.
Điểm khác biệt giữa bộ phận mở rộng đầu cánh tay robot và đường ray robot là gì?
Bộ phận mở rộng xoay ở đầu cánh tay robot giúp tăng tính tự do định hướng ở đầu robot. Hệ thống ray robot, thường được gọi là trục thứ 7 trên mặt đất, di chuyển toàn bộ robot dọc theo một đường ray. Chúng giải quyết các hạn chế khác nhau về tầm với và hướng.
Xác định robot, quy trình và ô làm việc trước khi lựa chọn.
Hãy gửi mô hình robot và kiến trúc servo, hình dạng phôi, súng phun và quy trình phủ, đường đi yêu cầu, hành vi trên dây chuyền sản xuất, khu vực dạy học khả dụng và bố cục ô sản xuất. EVST có thể xem xét liệu việc dạy học từ xa không cần lập trình có phù hợp với ứng dụng hay không.