
Cấu hình trạm làm việc robot hàn: Hệ thống dạng ô, ray và khung giàn
Trạm làm việc robot hàn kết hợp robot, thiết bị hàn, hệ thống xử lý phôi, đồ gá, bộ điều khiển và các biện pháp an toàn xoay quanh một nhu cầu sản xuất cụ thể. Trung tâm lựa chọn này so sánh bốn nhóm cấu hình và chuyển thông tin chi tiết dành riêng cho ứng dụng đến các trang chuyên dụng. Sử dụng các liên kết trong trang để chuyển từ các ràng buộc về phôi sang kiến trúc phù hợp.
Hãy bắt đầu bằng cách đặt đơn đăng ký vào một trong bốn gia đình.
Mỗi thẻ danh mục sử dụng cùng các trường thông tin để xác định lộ trình lựa chọn. Các giá trị số và điều kiện kỹ thuật được giữ nguyên trong các phần liên quan bên dưới.
Tế bào sáng và trung bình
- Khởi đầu tập luyện
- Các nhóm tóc có thể lặp lại, phần tóc mỏng và trung bình.
- Định nghĩa chuyển động
- Lật cục bộ, xoay hoặc định vị đa trục
- Đánh giá tiếp theo
- Tiếp tục theo lộ trình cấu hình ánh sáng
Các nhà ga lớn và có tải trọng cao
- Khởi đầu tập luyện
- Các chi tiết gia công dài, có kích thước lớn hoặc khối lượng lớn
- Định nghĩa chuyển động
- Định vị tải trọng cao và tầm với mở rộng của robot
- Đánh giá tiếp theo
- Tiếp tục theo lộ trình kỹ thuật các bộ phận lớn
Hệ thống đường ray trên mặt đất, đường ray trên cao và giàn giáo
- Khởi đầu tập luyện
- Các khu vực dài, rộng hoặc cao nằm ngoài phạm vi một vị trí robot cố định.
- Định nghĩa chuyển động
- Robot di chuyển trên các trục ngoài tuyến tính
- Đánh giá tiếp theo
- So sánh bốn kiến trúc hệ thống di động
Bộ định vị và phụ kiện
- Khởi đầu tập luyện
- Các bộ phận yêu cầu định hướng ổn định và định vị lặp lại.
- Định nghĩa chuyển động
- Di chuyển bộ phận và duy trì các mối quan hệ chung
- Đánh giá tiếp theo
- Xem xét lại chuyển động của phôi và các giới hạn giữ phôi.
Bốn yếu tố ràng buộc xác định tuyến đường xuất phát hữu ích nhất.
Bắt đầu bằng việc xác định kích thước và chiều dài của phôi, sau đó đưa tải trọng kết hợp của phôi và đồ gá vào phép tính định vị. Tiếp theo, xác định các trục chuyển động và phạm vi bao phủ của robot cần thiết trên bản đồ đường hàn. Cuối cùng, thu hẹp cấu trúc bằng cách chọn quy trình hàn và hình dạng mối nối; tên cấu hình chỉ là điểm khởi đầu để xác nhận dự án.
Phong bì và chiều dài
Hãy quyết định xem một vị trí đặt robot cố định có thể bao phủ tất cả các đường may cần thiết hay không.
Định vị tải
Hãy coi phôi gia công, đồ gá và hướng động là một bài toán tải trọng duy nhất.
Trục chuyển động
Phân biệt giữa việc di chuyển chi tiết, di chuyển robot hoặc kết hợp các trục ngoài.
Quy trình hàn áp dụng
Kiểm tra kỹ mối nối và ranh giới thiết bị trước khi thực hiện hàn hồ quang argon, hàn che chắn bằng khí hoặc hàn laser.
Các cấu hình khép kín dành cho các dòng linh kiện có thể lặp lại.
Khi kích thước phôi và tải trọng phù hợp với việc lật cục bộ, xoay ngang, định vị đa trục hoặc hỗ trợ đầu máy - đuôi máy, hãy bắt đầu với cấu hình ở cấp độ ô. Trang chuyên dụng này so sánh sáu cách bố trí khác nhau trong khi vẫn giữ các quyết định về đồ gá, số lượng robot và biện pháp an toàn phù hợp với từng dự án cụ thể.
Cấu hình dây chuyền hàn robot cho các chi tiết gia công nhỏ và trung bình.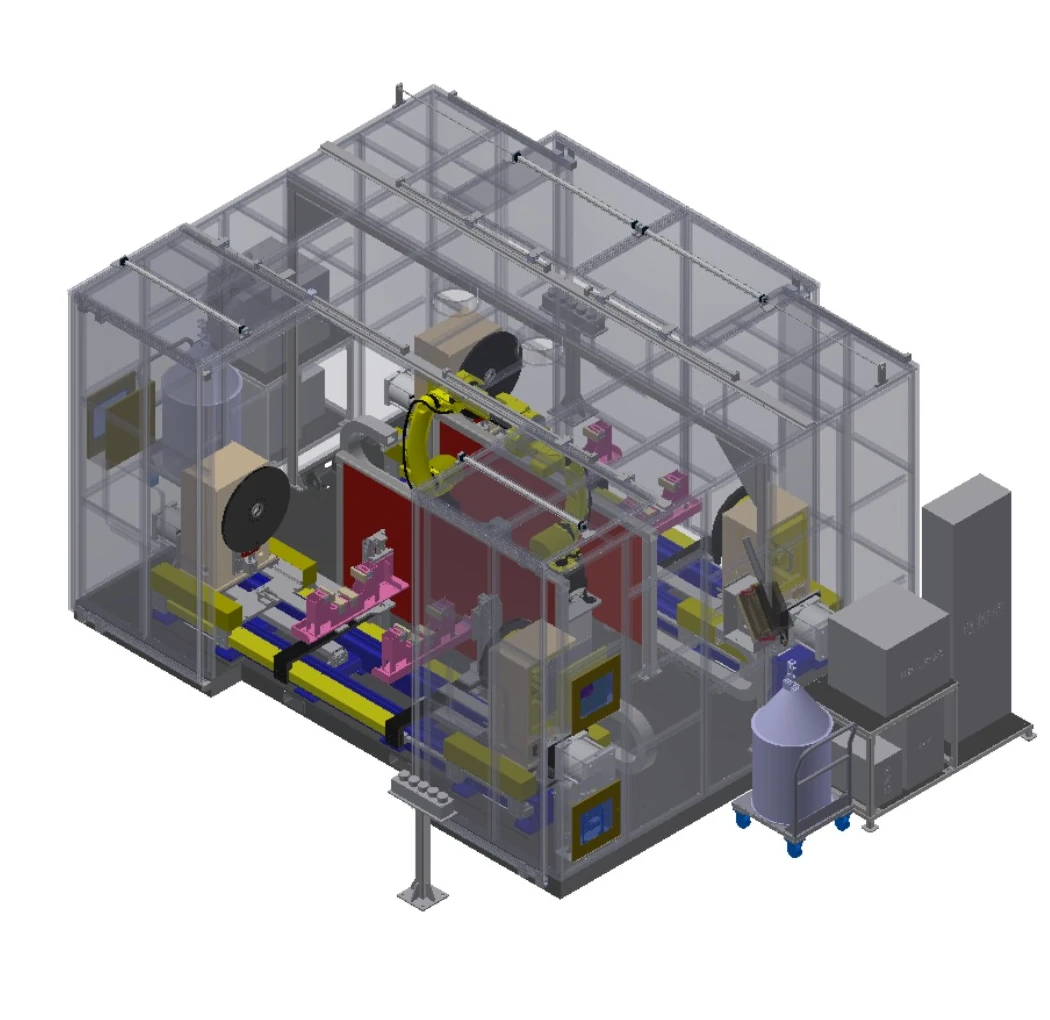
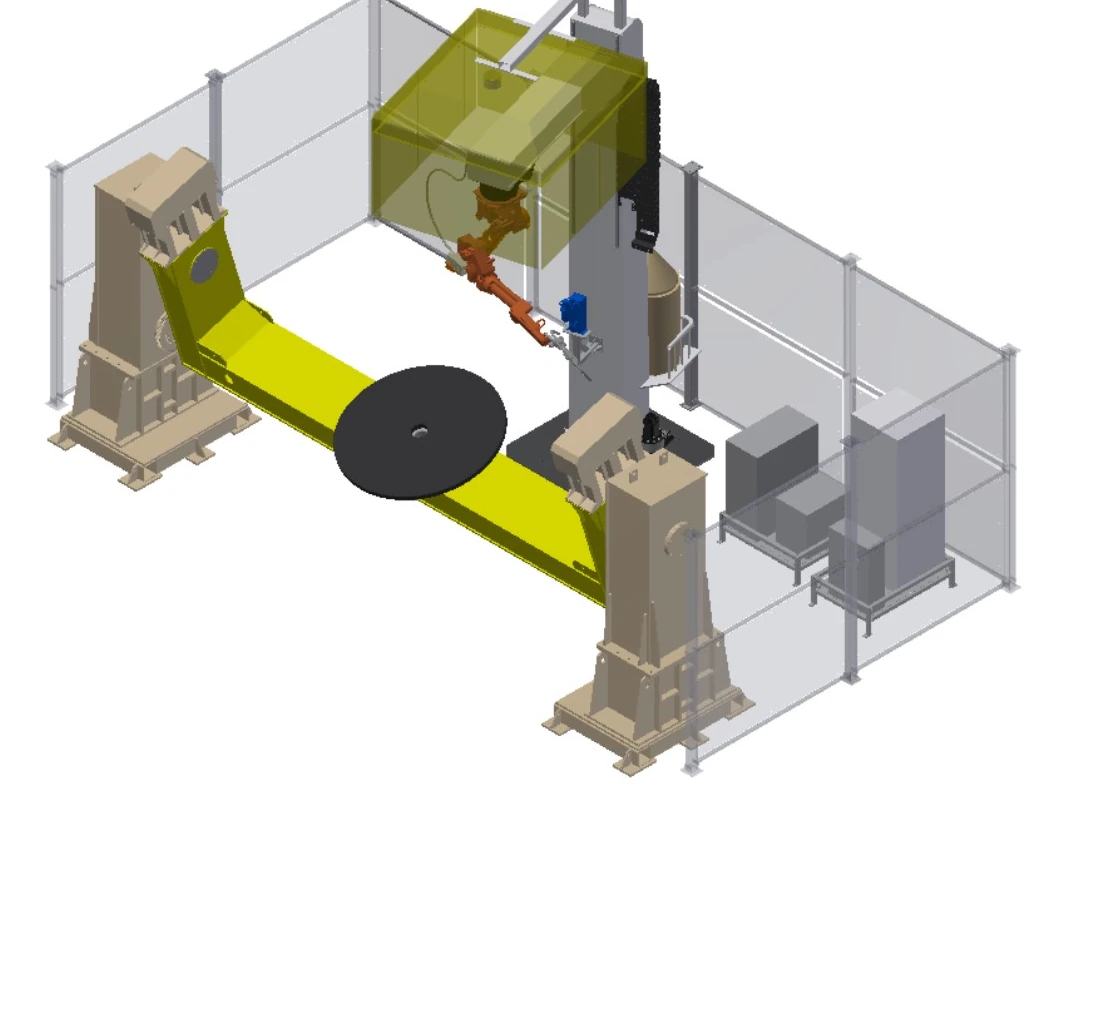
Các trạm được thiết kế chuyên dụng cho các bộ phận dài, lớn hoặc có khối lượng lớn.
Khi chiều dài, khối lượng, đường kính quay hoặc phương pháp tải vượt quá giới hạn thông thường của ô, hãy bắt đầu từ các ràng buộc về hỗ trợ, định vị, chuyển động bên ngoài và bảo vệ. Trang chuyên dụng này trình bày tám điểm khởi đầu kỹ thuật thay vì các gói thiết bị cố định.
Trạm làm việc robot hàn hạng nặng dành cho các bộ phận lớn và nặngBốn kiểu kiến trúc đường ray trên mặt đất, đường ray trên cao và giàn đỡ.
Khi một vị trí cố định của robot không thể bao phủ chiều dài, chiều cao hoặc khoảng cách cần thiết, các trục ngoài tuyến tính sẽ đưa robot đến khu vực đường nối. Bốn kiến trúc này giải quyết các vấn đề như di chuyển thẳng đứng trên sàn, di chuyển ngược trên sàn, di chuyển đa trục trên cao và phạm vi bao phủ rộng của giàn.
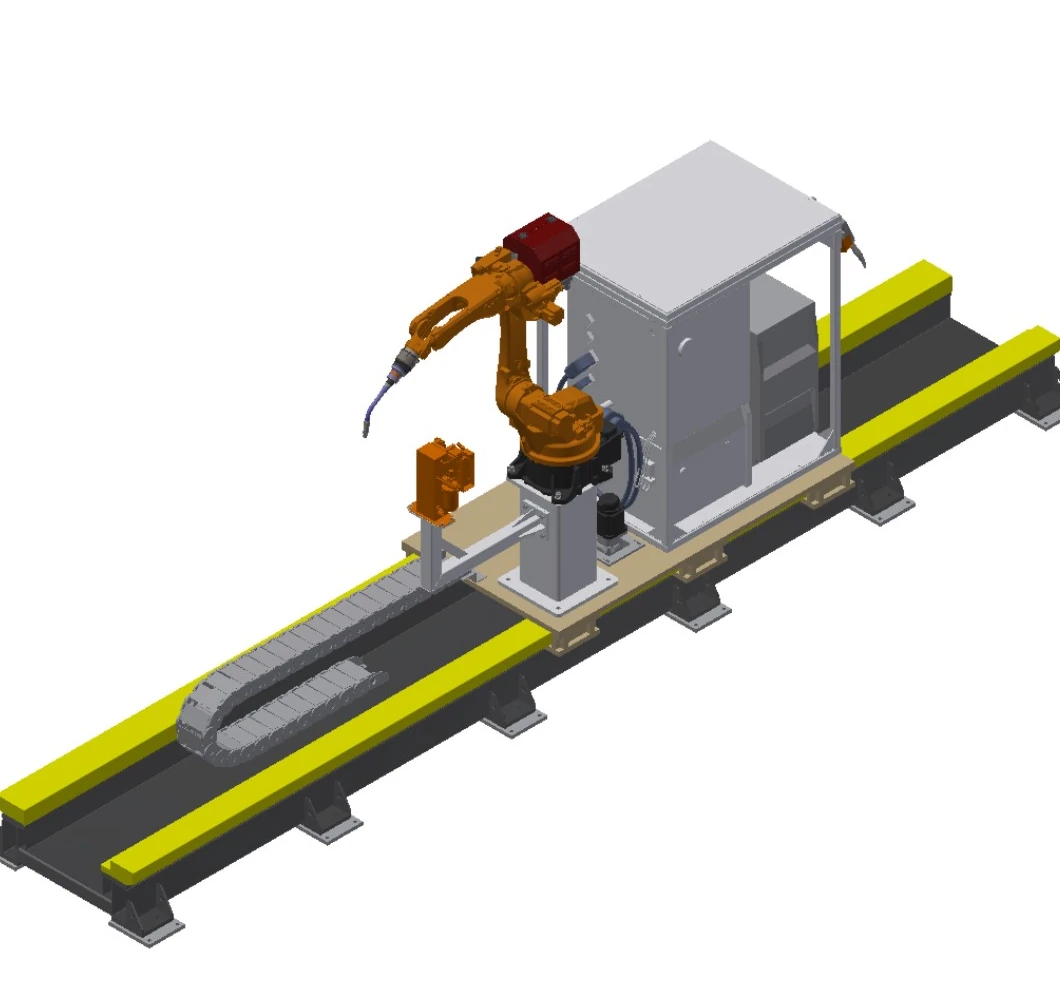
Hệ thống hàn ray trên mặt đất thẳng đứng
Mở rộng phạm vi hoạt động của robot dọc theo các chi tiết gia công dài trong khi vẫn giữ cho robot đứng thẳng trên giá đỡ gắn trên sàn.
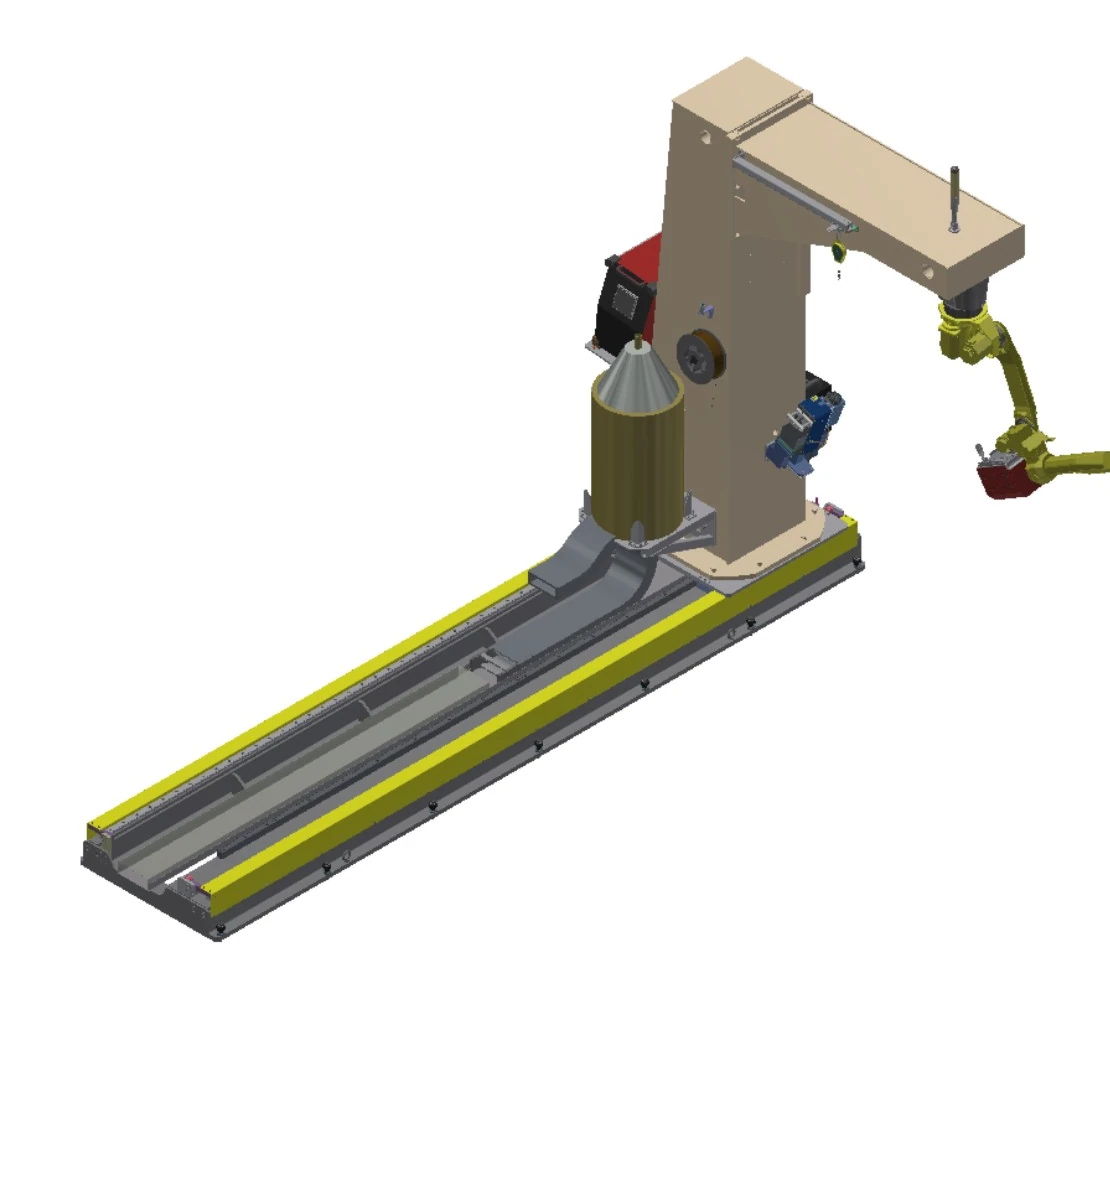
Hệ thống hàn ray mặt đất đảo ngược
Kết hợp khả năng di chuyển trên sàn với khung chữ C ngược khi cần tiếp cận phía trên dọc theo một chi tiết gia công dài.
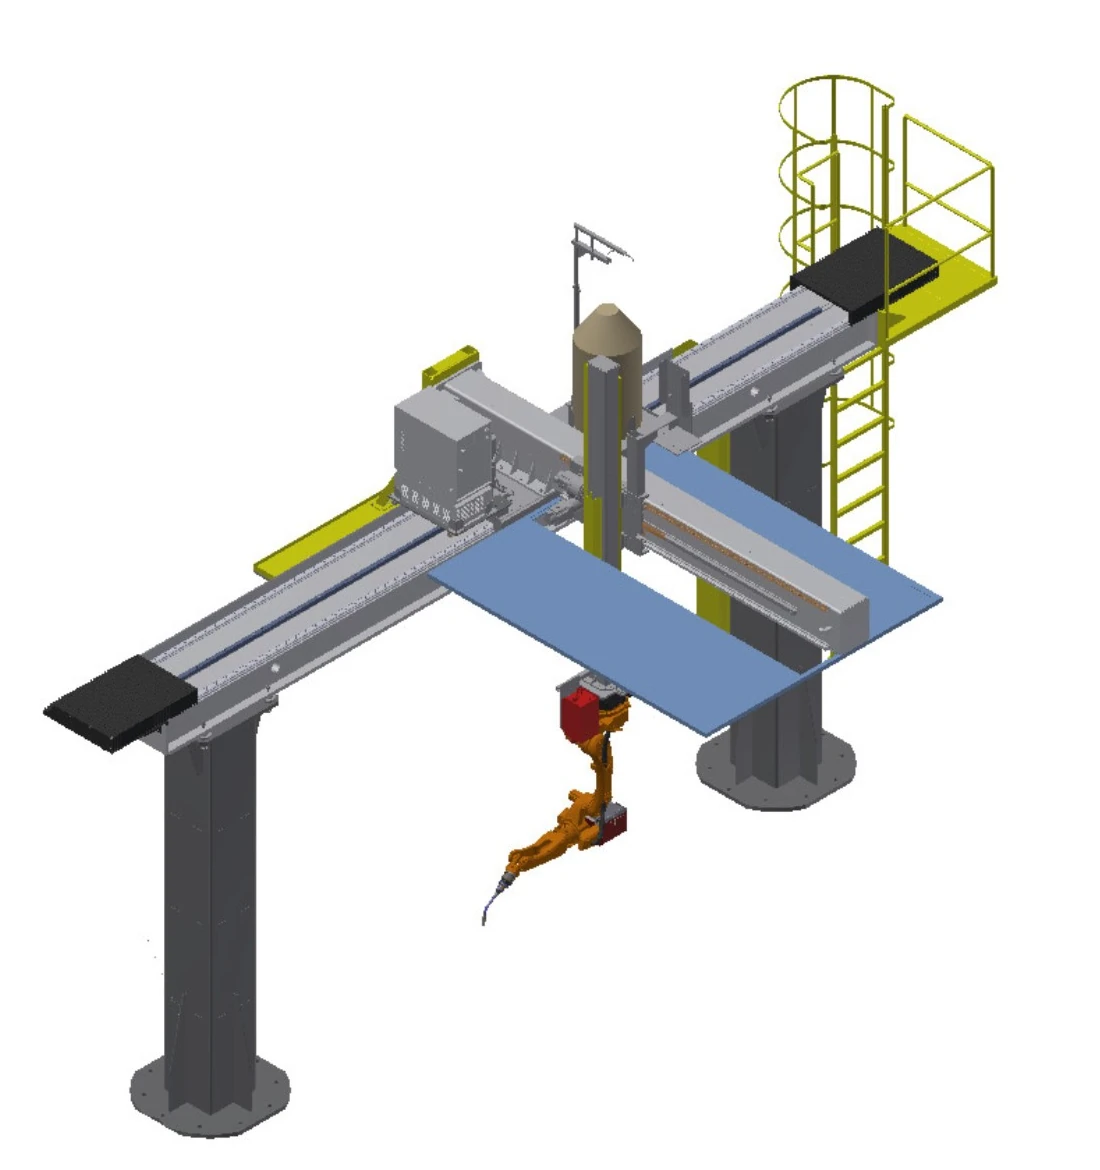
Hệ thống hàn đường ray trên không đảo ngược
Di chuyển robot lộn ngược phía trên khu vực làm việc theo các tổ hợp trục có thể lựa chọn về chiều dài, tầm với ngang và chiều cao.
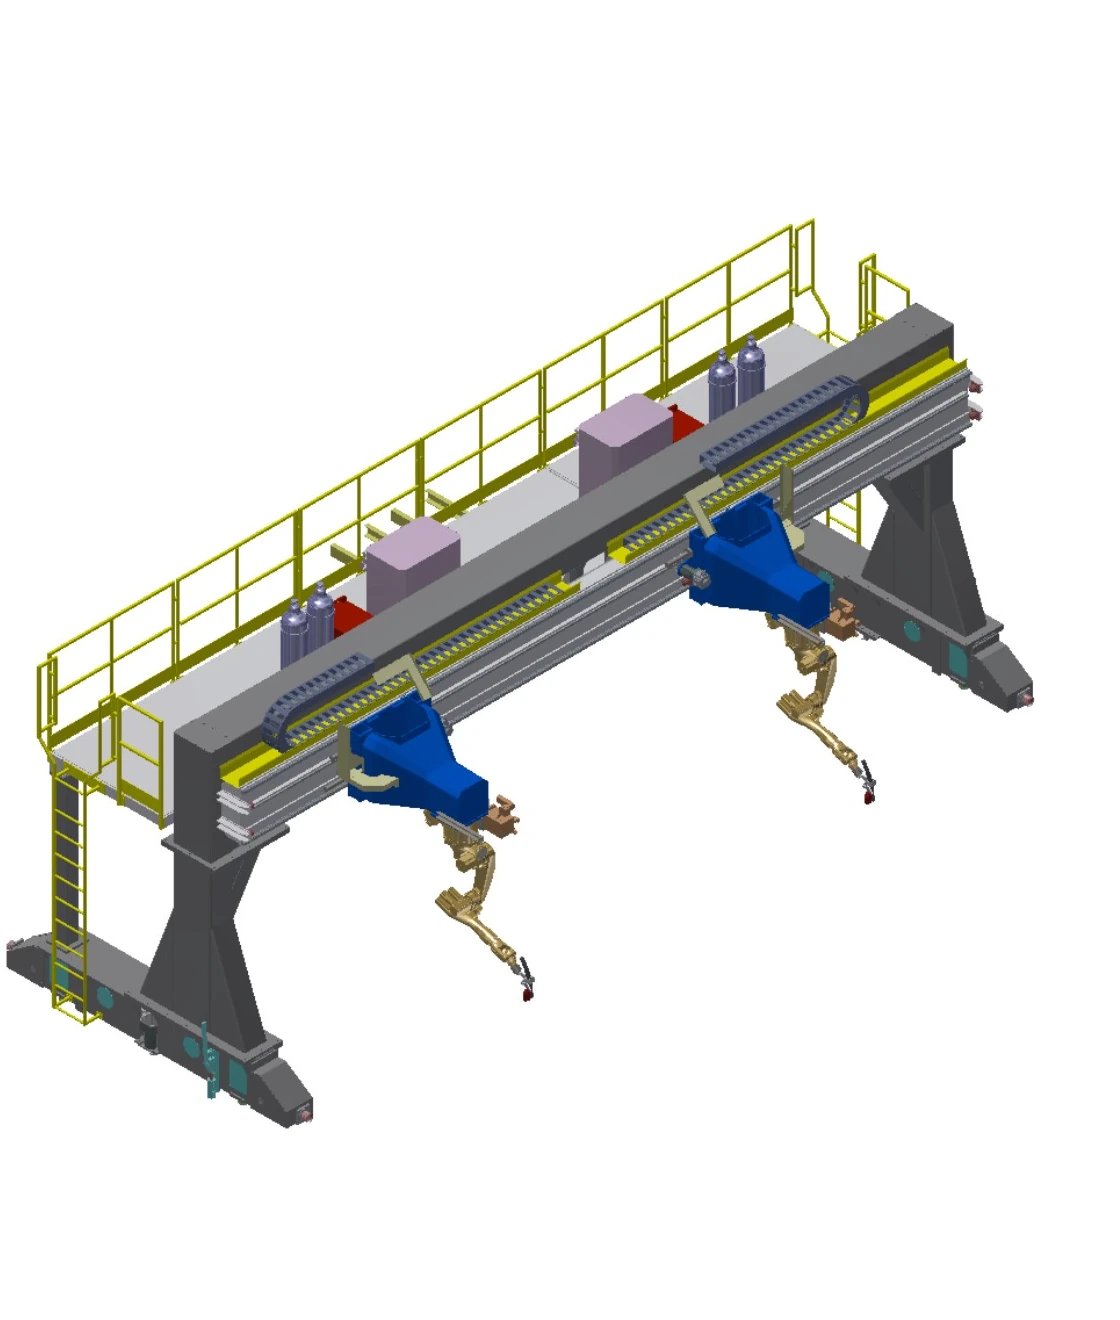
Hệ thống hàn giàn ngược
Tạo ra vùng làm việc phía trên rộng với hành trình trục Y dài và hệ thống truyền động kép đồng bộ cho các khu vực làm việc lớn.
So sánh bốn hệ thống di động trên cùng một tập hợp các cánh đồng.
Các giá trị hành trình là phạm vi tùy chọn. Tổ hợp trục cuối cùng, tải trọng, nền móng, phần mềm xử lý và phạm vi theo dõi vẫn phụ thuộc vào từng dự án cụ thể.
| Row | WELFARE | Chuyển động | Du lịch | Tải trọng định mức | Tốc độ | Độ lặp lại | Trục ngoài | Các tùy chọn và điều kiện kỹ thuật |
|---|---|---|---|---|---|---|---|---|
| A | Hệ thống hàn ray trên mặt đất thẳng đứng | Ray nối đất; một trục ngoài tuyến tính | Khoảng cách di chuyển hiệu quả 2–30 m, tùy chọn | 1 t | 0–15 m / phút | ± 0.15 mm | 1 bộ | Đế robot và giá đỡ cho bộ điều khiển, thiết bị hàn, tang cuốn dây và bộ làm sạch mỏ hàn; cáp mềm kéo dài; phần mềm cảm biến tiếp xúc, theo dõi hồ quang và hàn nhiều lớp nhiều đường; theo dõi đường hàn bằng laser |
| B | Hệ thống hàn ray mặt đất đảo ngược | Đường ray tiếp đất nặng với khung chữ C ngược; một trục ngoài tuyến tính | Khoảng cách di chuyển hiệu quả 2–30 m, tùy chọn | 3.5 t | 0–15 m / phút | ± 0.15 mm | 1 bộ | Khung chữ C ngược với đế robot và giá đỡ cho bộ điều khiển, thiết bị hàn, tang cuốn dây và bộ làm sạch mỏ hàn; cáp mềm kéo dài; phần mềm cảm biến tiếp xúc, theo dõi hồ quang và hàn nhiều lớp nhiều đường; theo dõi đường hàn bằng laser |
| C | Hệ thống hàn đường ray trên không đảo ngược | Di chuyển trên cao theo trục X/Y/Z; các trục có thể được kết hợp thành 1X, 2Y hoặc 3Z. | X 2–30 m; Y 1–2 m; Z 1–2 m, tùy chọn | 0.4 t | Tốc độ mỗi trục: 0–15 m/phút | Mỗi trục có độ lệch ±0.15 mm. | 3 đặt | Giá đỡ cho bộ điều khiển, thiết bị hàn, trống dây và dụng cụ làm sạch mỏ hàn; thang và bệ kiểm tra; cáp mềm kéo dài; tủ hút khói gắn trần tùy chọn; phần mềm cảm biến tiếp xúc, theo dõi hồ quang và hàn nhiều lớp; theo dõi đường hàn bằng laser |
| D | Hệ thống hàn giàn ngược | Khung máy có thể di chuyển theo trục X/Y/Z; các trục có thể được kết hợp thành 1X, 2Y hoặc 3Z; truyền động kép đồng bộ trên trục Y. | Nhịp <10 m; X ≤9 m; Y ≤100 m; Z 1–2 m, tùy chọn | 0.4 tấn mỗi robot | Tốc độ mỗi trục: 0–15 m/phút | Mỗi trục có độ lệch ±0.15 mm. | 4 đặt | Ray dẫn hướng chịu tải nặng P43 được mài chính xác và nền móng dự án do người dùng thiết kế; giá đỡ cho bộ điều khiển, thiết bị hàn, tang cuốn dây và máy làm sạch mỏ hàn; thang và bệ kiểm tra; cáp mềm kéo dài; phần mềm cảm biến tiếp xúc, theo dõi hồ quang và hàn nhiều lớp; theo dõi đường hàn bằng laser |
Coi các thiết bị định vị và đồ gá như một chuỗi chi tiết gia công.
Bộ định vị đưa từng mối nối đến vị trí thích hợp để hàn; bộ gá định vị các bộ phận và liên tục duy trì mối quan hệ giữa chúng. Cả hai đều phải được xác nhận bằng cách cho phép robot tiếp cận, trình tự hàn, tải và bảo vệ.
Khái niệm định vị
Các loại bàn cố định như bàn xoay ngang, bộ phận lật, giá đỡ đầu và đuôi máy, và bộ định vị đa trục. Khối lượng phôi và đồ gá kết hợp, trọng tâm, phạm vi quay và khoảng cách giữa mỏ hàn và phôi xác định khái niệm áp dụng.
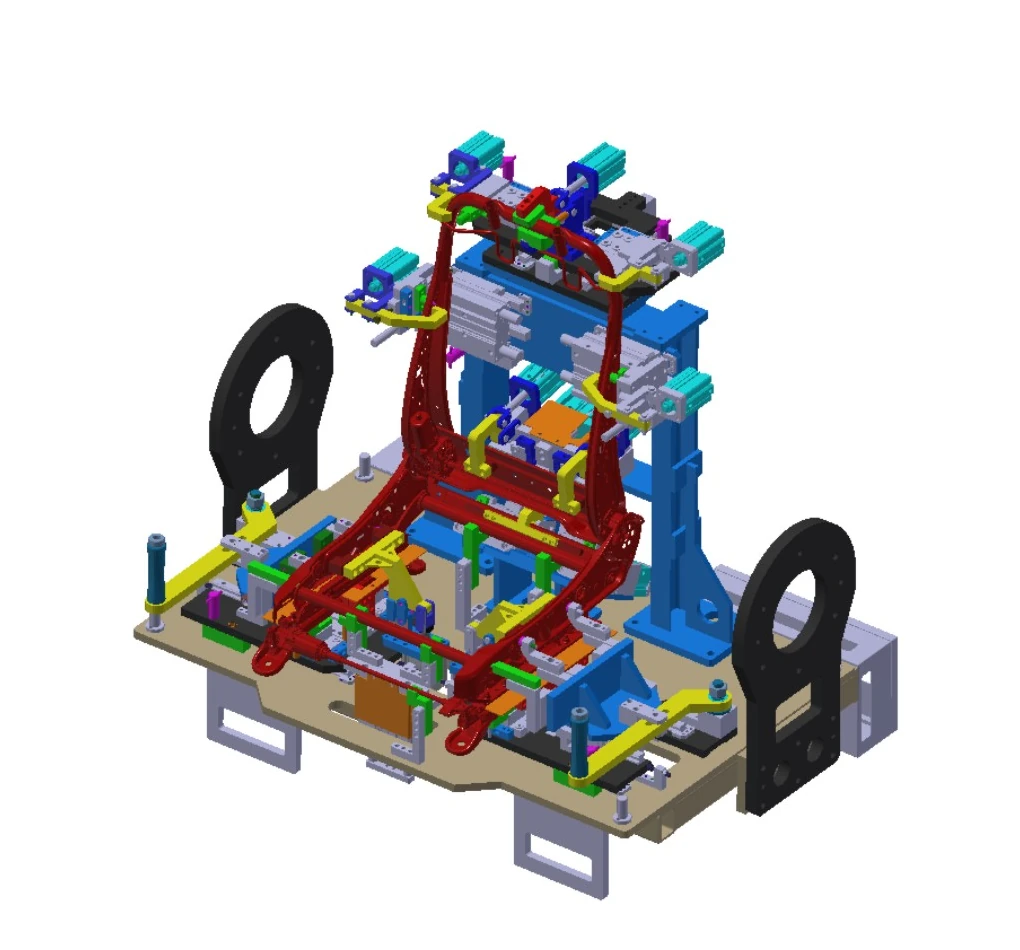
Kỹ thuật chế tạo đồ gá
Thiết kế thay đổi nhanh chóng có thể duy trì giao diện để cập nhật sản phẩm. Khung kết cấu cần độ cứng và độ bền đủ, các kết cấu hàn trải qua quá trình xử lý lão hóa, và mỗi thành phần được định vị và kẹp độc lập để duy trì mối quan hệ trên bản vẽ.
Sử dụng bốn câu hỏi để xác định bản vẽ kỹ thuật tiếp theo.
Chi tiết đó lớn cỡ nào?
Cung cấp kích thước tối thiểu và tối đa của bao bì, chiều dài, hướng tải và phân bố đường may.
Vật tải nào cần di chuyển?
Kết hợp khối lượng phôi và đồ gá, sau đó cộng thêm trọng tâm và hướng động.
Cần những trục nào?
Hãy quyết định xem nên di chuyển chi tiết, di chuyển robot, hay sử dụng đường ray trên mặt đất, đường ray trên cao hoặc hệ thống di chuyển bằng khung giàn.
Quy trình nào được áp dụng?
Chia sẻ vật liệu, mối nối, phương pháp hàn, yêu cầu chất lượng và quy trình thay thế.
Khi phạm vi mở rộng đến nhịp độ dây chuyền, chuyển giao giữa các trạm và điều phối cấp hệ thống, hãy tiếp tục đến... dây chuyền sản xuất hàn thông minh.
Hãy chọn gia đình nào bạn muốn xem xét trước tiên.
Loại nào phù hợp với các chi tiết lặp lại có kích thước nhỏ hoặc trung bình?
Bắt đầu với các tế bào kín có kích thước nhỏ và trung bình, sau đó thu hẹp đường đi bằng cách lật, xoay hoặc định vị linh kiện đa trục.
Loại nào phù hợp với các bộ phận dài, có kích thước lớn hoặc chịu tải trọng cao?
Hãy bắt đầu với quy trình thiết kế gia công chi tiết lớn và cung cấp dữ liệu về khối lượng, trọng tâm, điểm tựa, tải trọng và phân bố đường hàn.
Khi nào thì nên so sánh hệ thống đường ray mặt đất, đường ray trên không và hệ thống giàn nâng?
Hãy sử dụng phương pháp so sánh hệ thống di động khi một vị trí robot cố định không thể bao phủ được chiều dài, chiều cao hoặc khoảng cách cần thiết.
Các câu hỏi phức tạp về kẹp giữ phôi và đồ gá nên được đặt ở đâu?
Khi định hướng, định vị lặp lại hoặc giao diện thay đổi là những ràng buộc chính, hãy bắt đầu với phần bộ định vị và phụ kiện.
Chuyển từ nhóm ứng dụng sang lớp thông tin tiếp theo.
Sử dụng trang này để chọn nhóm cấu hình, sau đó mở trang sản phẩm hoặc trang kỹ thuật liên quan. Nếu bản vẽ đã sẵn sàng, hãy bắt đầu thảo luận ứng dụng trực tiếp.
Bắt đầu từ phần thực tế và bản đồ đường nối.
Chia sẻ bản vẽ, phạm vi kích thước và khối lượng, các mối nối, quy trình, kỳ vọng về nhịp độ, phương pháp xếp dỡ và các ràng buộc tại công trường để EVST có thể lập cấu hình ban đầu.