
Hệ thống tự động loại bỏ bavia cho sản phẩm đúc khuôn: Hệ thống robot, máy chuyên dụng và mài theo đường quét.
Hệ thống robot tự động loại bỏ bavia là một hệ thống có dụng cụ cầm tay, trong đó robot mang trục chính hoặc đầu mài xung quanh chi tiết đúc được cố định vào một giá đỡ hoặc bộ định vị cố định.
Thảo luận về sản phẩm của bạn →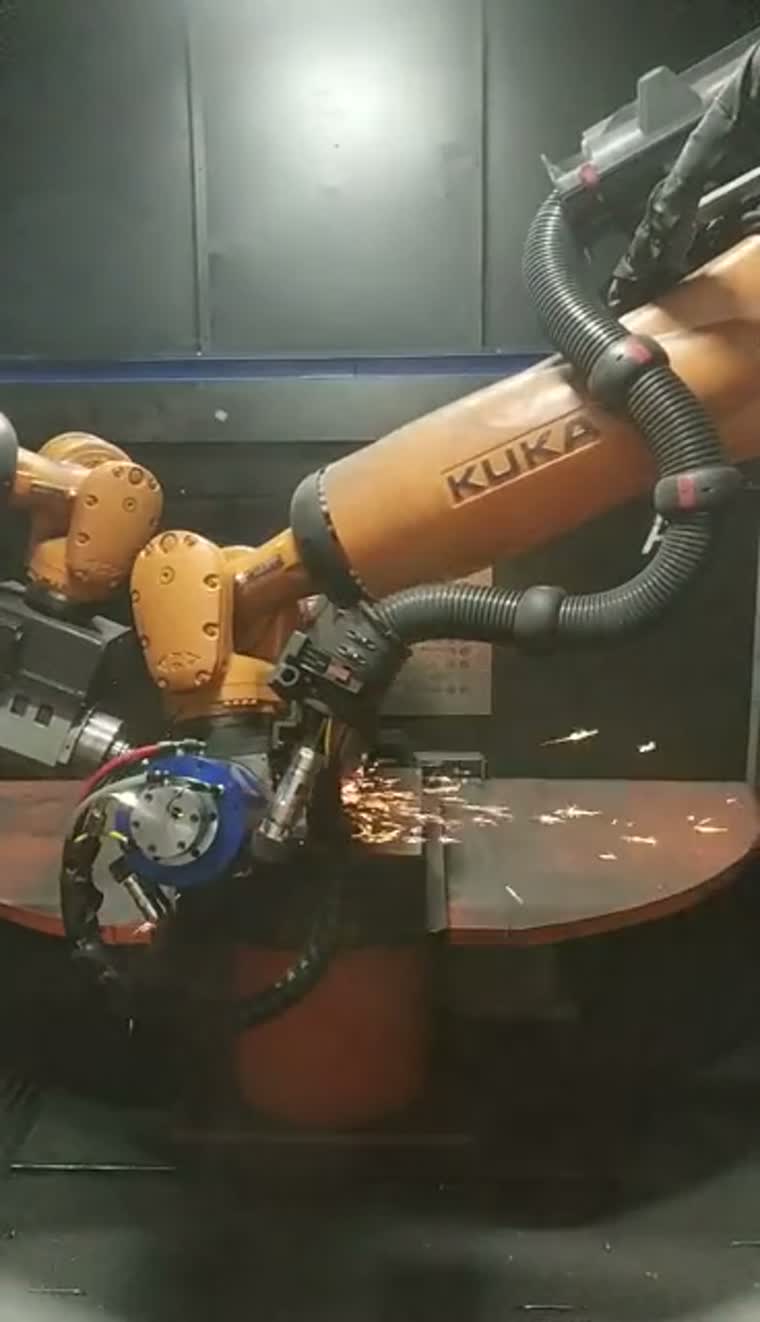
Hãy bắt đầu với quá trình đúc và những hạn chế của nó.
Các loại chi tiết gia công điển hình bao gồm khối động cơ, đầu xi lanh, vỏ hộp số và vỏ mô tơ. Khả năng kẹp phôi, khoảng hở khi gia công và phương pháp tiếp cận dụng cụ quyết định bố cục của dây chuyền gia công.
Các sản phẩm đúc đầu vào có thể khác nhau về hình dạng và vị trí đường phân khuôn. Hãy xem xét các sản phẩm đúc tiêu biểu, các mốc chuẩn của đồ gá và các khu vực cần gia công trước khi chọn phương pháp xử lý.
Khối lượng phôi tối đa: theo yêu cầu.
Kích thước tối đa của phôi và phạm vi gia công tiện: theo yêu cầu.
Cách bố trí kẹp bằng dụng cụ có thể phù hợp với các chi tiết gia công khó di chuyển qua các dụng cụ hoàn thiện cố định; quyết định về đường dẫn xử lý cũng phụ thuộc vào khả năng tiếp cận và việc cố định.
Bố trí ô, tùy chọn điều khiển lực và hút bụiCấu hình ô và quyền truy cập công cụ
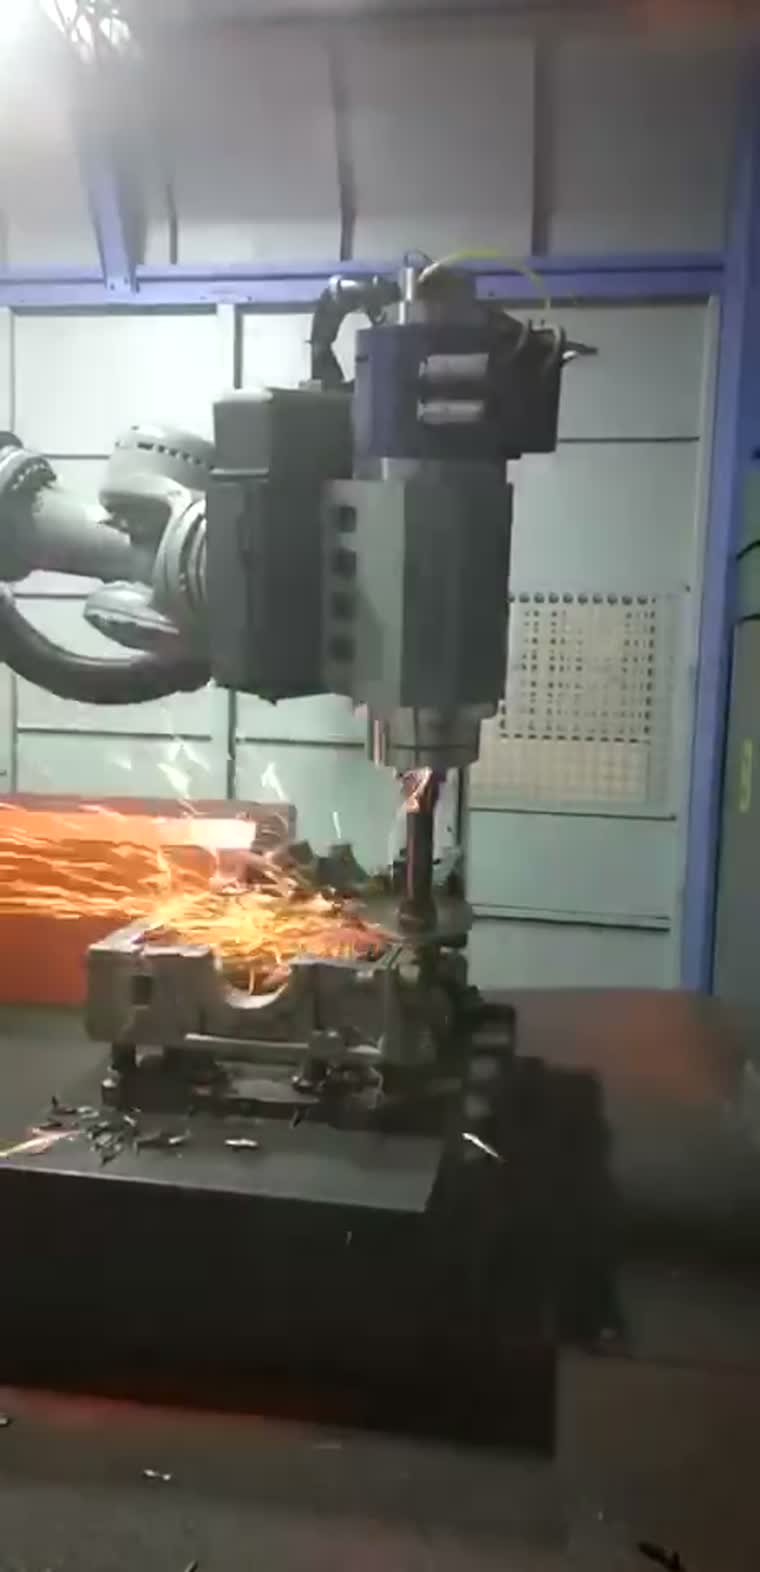
Cấu hình ô lắp ráp kết hợp dụng cụ được robot giữ với đồ gá cố định, bộ định vị hoặc bàn xoay luân phiên. Hướng tiếp cận dụng cụ và khả năng tiếp cận vật đúc sẽ định hình cách bố trí.
Các tùy chọn trục chính nổi, thay dao tự động và kho chứa dao có thể được lựa chọn dựa trên các thao tác yêu cầu và loại phôi gia công.
Phạm vi lực tiếp xúc được kiểm soát: theo yêu cầu.
Bố trí ô, tùy chọn điều khiển lực và hút bụiVỏ đúc khuôn
Các đường cắt bỏ bavia xử lý bavia thừa, đường phân khuôn và phần còn sót lại của khuôn đúc; sự biến đổi vật liệu đầu vào và khả năng tiếp cận dụng cụ định hình quy trình.
Động cơ và hệ thống truyền động
Các khối động cơ và đầu xi lanh có thể yêu cầu các dụng cụ khác nhau cho các cạnh ngoài và lỗ bên, bao gồm cả định vị bằng hình ảnh và thay đổi dụng cụ khi quy trình yêu cầu.
Linh kiện ô tô và xe máy
Các nhóm linh kiện đúc có thể được đánh giá cho một dây chuyền robot hoặc một máy chuyên dụng, có xét đến tính tương đồng của các đồ gá và tần suất thay đổi của sản phẩm.
Sản xuất động cơ
Việc loại bỏ bavia trên vỏ động cơ là một ứng dụng điển hình cho việc tích hợp robot và máy chuyên dụng, với điểm chuẩn kẹp và khả năng tiếp cận cạnh được xác định cho từng loại vỏ động cơ.
So sánh tế bào robot với máy chuyên dụng
| Họ phôi | Cấu hình | Trục và vị trí | Tính linh hoạt khi chuyển đổi | Hỗn hợp sản xuất |
|---|---|---|---|---|
| Vỏ đúc lớn | Tế bào robot | Chuyển động khớp nối của dụng cụ; phôi gia công cố định hoặc được định vị. | Thay đổi dụng cụ và đồ gá cho các loại vỏ khác nhau. | Các gia đình hỗn hợp với nhiều đặc điểm khác nhau |
| Các họ thành phần đúc lặp lại | Máy chuyên dụng | Trục tọa độ; vị trí đơn hoặc xen kẽ | Các thiết bị chiếu sáng chuyên dụng với lịch thay thế định kỳ. | Các lần chạy lặp lại trong một họ xác định |
| Các thành phần nhỏ có hình dạng phức tạp | Máy chuyên dụng | Các trục tọa độ và vị trí được đánh chỉ mục | Thay đổi công cụ trong phạm vi linh kiện được hỗ trợ | Các tác vụ xử lý đường viền lặp đi lặp lại |
| Các thành phần cỡ trung bình và lớn | Máy chuyên dụng | Bố trí tuyến tính hoặc xoay theo chỉ số | Thiết lập quy trình và đồ gá chuyên dụng cho từng bộ phận | Trình tự xử lý được xác định |
Cuộn ngang để so sánh tất cả các trường.
Máy móc chuyên dụng ở cấp độ giải pháp
Các máy chuyên dụng cung cấp chuyển động công cụ phối hợp với các vị trí gia công đơn lẻ, xen kẽ hoặc theo chỉ số. Chúng được đánh giá ở cấp độ giải pháp xoay quanh nhóm chi tiết và bố trí đồ gá.
Các ví dụ về sản phẩm gia công bao gồm vỏ điện thoại, mô-đun camera, vỏ đầu thu kỹ thuật số, tay nắm cửa và các linh kiện nhựa ô tô.
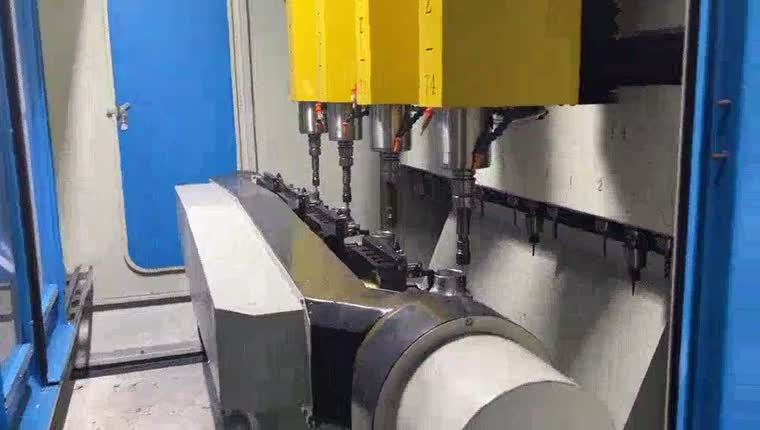
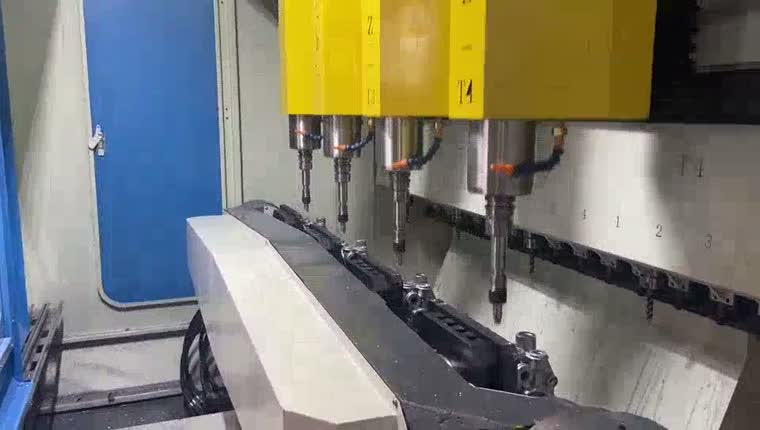
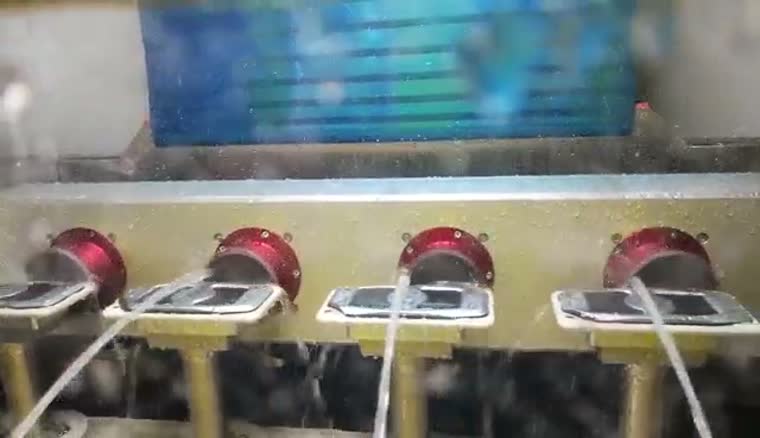
Có phương pháp gia công ướt phù hợp cho các công đoạn hoàn thiện đường viền, sử dụng chất lỏng xung quanh dụng cụ và các đồ gá quay. Tính phù hợp phụ thuộc vào vật liệu và độ hoàn thiện yêu cầu.
Đối với các bộ phận trục, cần xem xét quá trình chuyển đổi từ hàn sang mài cạnh khi lập kế hoạch về đồ gá và trình tự gia công.
Hàn trục và xử lý sau hànMài EVST Scan-to-Path
Công nghệ mài EVST Scan-to-Path tạo ra đường mài từ các đường viền phôi được quét trong các vùng xử lý đã xác định; tuy nhiên, nó không loại bỏ nhu cầu xác định quy trình, kiểm tra đồ gá hoặc kiểm tra chi tiết thành phẩm.
Đối với robot mài không cần lập trình, mục tiêu giảm thiểu là việc lập trình đường đi từng điểm thủ công. Việc lựa chọn dụng cụ, phạm vi quét, ranh giới quy trình và tiêu chí chấp nhận vẫn cần được thiết lập.
Thảo luận về sản phẩm của bạn →Từ đường viền được quét đến khâu thực hiện
Quét phôi, xác định đường viền trong vùng gia công đã định nghĩa và tạo đường dẫn cho robot thực hiện. Đường dẫn phải được kiểm tra so với vị trí đặt gá và công cụ đã chọn.
Ghi lại đường viền của phôi trong vùng đã chọn.
Xác định cạnh gia công và tạo đường chạy dao.
Thực thi đường dẫn đã chọn bằng công cụ liên hệ đã chọn.
Sơ đồ khái niệm · Các bước yêu cầu xác thực phôi và tế bào.
Việc thực thi được điều khiển bằng lực hỗ trợ tiếp xúc trong suốt quá trình tạo đường dẫn; các tùy chọn điều khiển lực và thông số kỹ thuật của chúng được lựa chọn cùng với cấu hình ô rộng hơn.
Bố trí ô, tùy chọn điều khiển lực và hút bụiThị giác ba chiều và các đường dẫn thích ứng
Việc tạo ảnh và xử lý ba chiều có thể xây dựng mô hình phôi và điều chỉnh đường dẫn theo sự thay đổi không gian. Xử lý không cần CAD là tùy chọn, trong đó đường viền và quy trình có thể được xác định từ bản quét; kiểm tra sản phẩm cũng là tùy chọn.
Thời gian quét theo phạm vi phủ sóng và điều kiện thử nghiệm đã thỏa thuận: theo yêu cầu.
Độ chính xác quét theo điều kiện vật liệu, hình dạng và thử nghiệm đã thỏa thuận: theo yêu cầu.
Phát hiện laser và bù sai lệch
Phương pháp phát hiện điểm bằng laser có thể so sánh chi tiết hiện tại với chi tiết trước đó và bù trừ sự sai lệch vị trí tại đường phân khuôn. Sự so sánh này liên quan đến độ lệch giữa các chi tiết, chứ không phải độ lệch so với mô hình CAD.
Việc đo độ nhô của mối hàn bằng laser có thể cung cấp thông tin về bù vị trí và phối hợp với dụng cụ hoàn thiện trong quá trình gia công đường hàn. Chiến lược đo lường và loại bỏ vật liệu phải phù hợp với mối nối.
Lập trình và mô phỏng ngoại tuyến
Lập trình ngoại tuyến chuẩn bị đường đi của robot khi rời khỏi khu vực làm việc. Kiểm tra va chạm và mô phỏng mã hỗ trợ việc xem xét trước khi bộ xử lý hậu kỳ tạo ra chương trình dành riêng cho bộ điều khiển.
Xác định công cụ, đồ gá và đường đi của robot.
Xem xét các va chạm và mô phỏng chương trình.
Xuất mã điều khiển, sau đó xác thực trên ô.
Sơ đồ khái niệm · Các bước yêu cầu xác thực phôi và tế bào.
Mô phỏng hỗ trợ quá trình chuẩn bị; chương trình robot, hình dạng dụng cụ và đồ gá vẫn cần được kiểm chứng trên dây chuyền sản xuất thực tế.
Mài sau hàn và mài đường hàn
Quá trình mài mối hàn bằng robot có thể sử dụng đầu mài được giữ bởi robot xung quanh khung nhôm. Bộ gá này hỗ trợ tiếp cận mối hàn trong khi dụng cụ di chuyển theo đường dẫn loại bỏ vật liệu đã chọn.
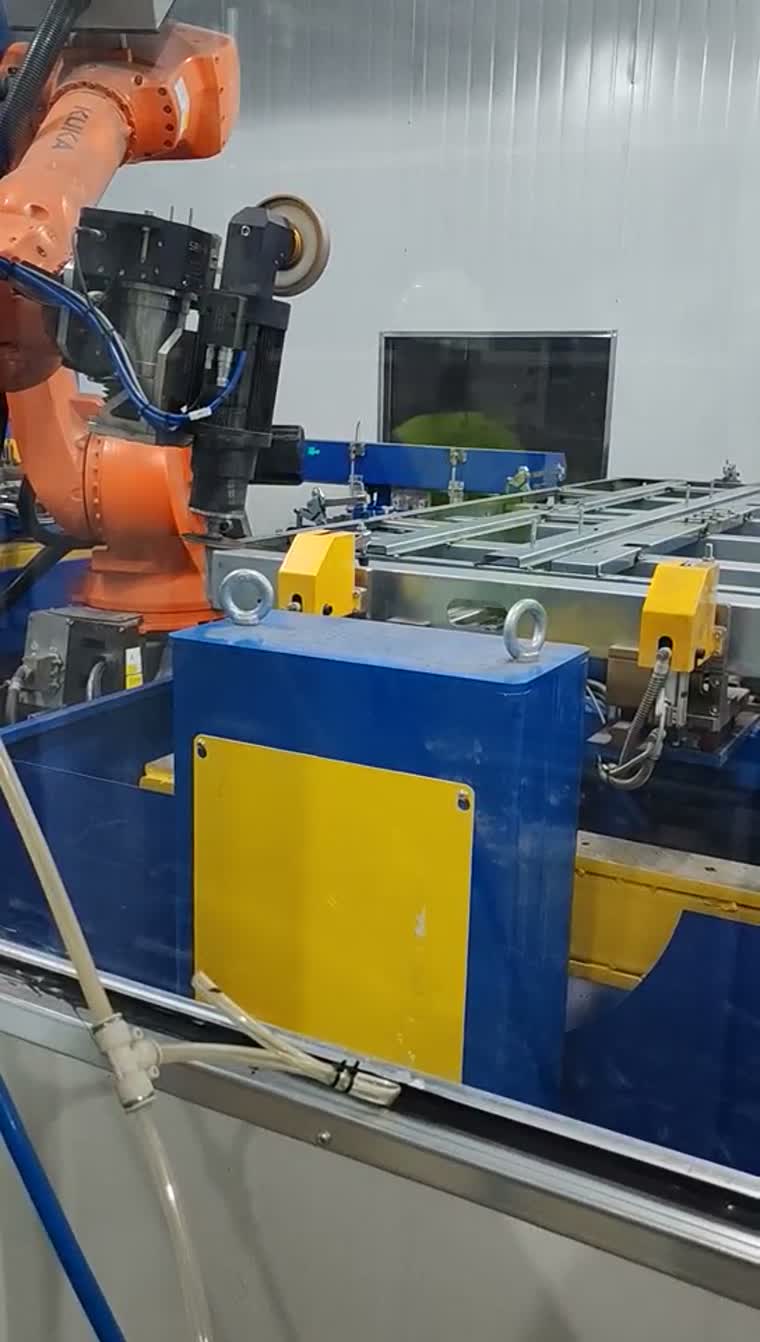
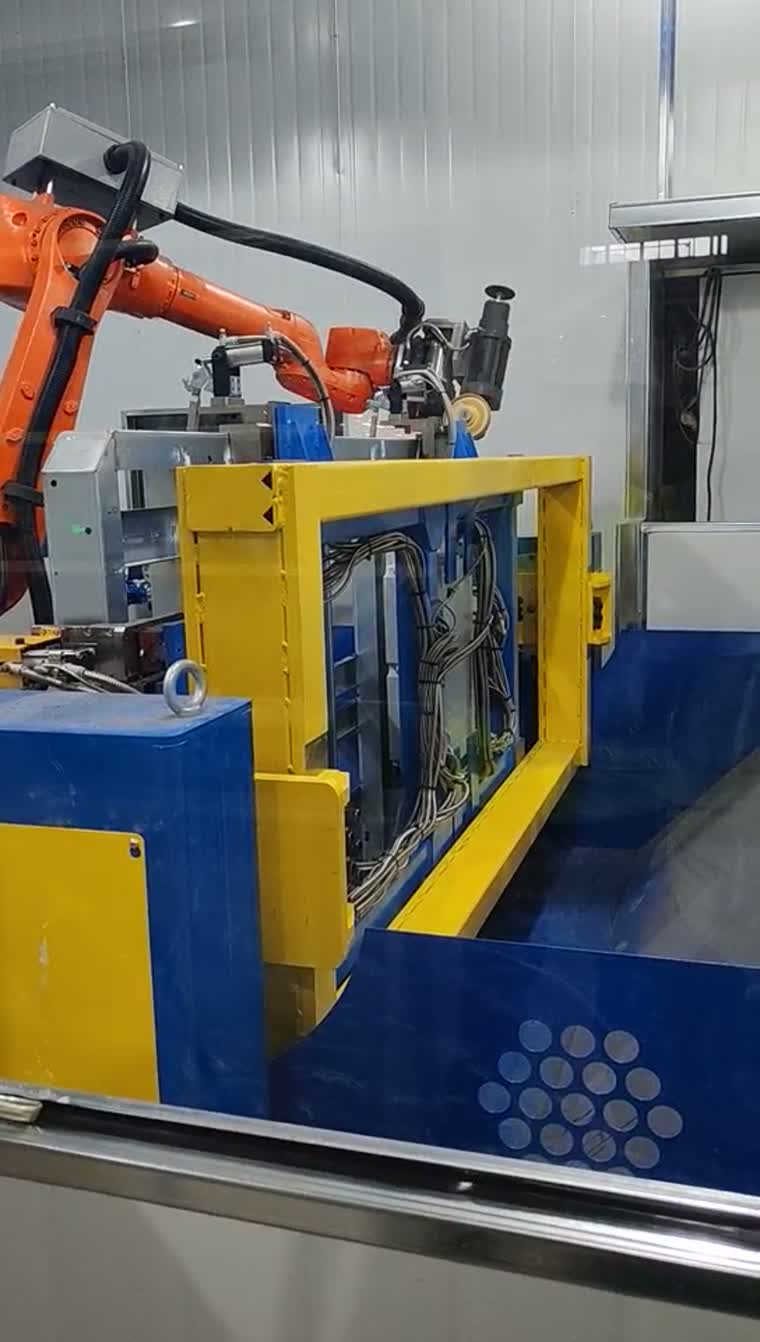
Hoàn thiện mối hàn ma sát khay pin là một quy trình liên quan với các yêu cầu về dụng cụ và quy trình riêng.
Hoàn thiện khay pin và các tùy chọn quy trình liên quanCác ứng dụng điển hình và phạm vi tích hợp
Các ứng dụng điển hình bao gồm làm sạch cạnh vỏ đúc, loại bỏ bavia các bộ phận động cơ và hoàn thiện mối hàn khung. Phạm vi cung cấp được xác định dựa trên các đồ gá, dụng cụ, tích hợp robot và xác nhận quy trình.
Giao diện xếp dỡ hàng được xác định với thiết bị ở phía thượng nguồn và hạ nguồn.
Hãy chia sẻ các chi tiết mẫu tiêu biểu, các cạnh hoặc mối hàn cần gia công, các mốc chuẩn của đồ gá và các tiêu chí chấp nhận để bắt đầu quá trình xem xét cấu hình.
Những câu hỏi cần đặt ra trước khi lựa chọn thiết bị loại bỏ bavia
"Không cần lập trình" thực sự có nghĩa là gì — không cần giảng dạy, hay không cần mô hình CAD?
Điều này có nghĩa là tạo ra đường dẫn quy trình từ các đường viền được phát hiện để giảm thiểu việc hướng dẫn từng điểm một. Làm việc mà không cần mô hình CAD sản phẩm là một cấu hình tùy chọn; các đồ gá, công cụ và nghiệm thu quy trình vẫn cần được xác nhận.
Làm thế nào để tạo đường chạy dao khi chi tiết đúc khác nhau giữa các bộ phận?
Quá trình quét xác định đường viền liên quan trong một vùng xử lý được xác định. Việc tạo đường dẫn sử dụng đường viền đó, trong khi một bố trí phát hiện phù hợp có thể bù đắp cho sự khác biệt giữa các chi tiết. Hình học nằm ngoài phạm vi cần được xem xét lại quy trình.
Khi nào thì máy mài cạnh chuyên dụng có thể vượt trội hơn hệ thống robot tự động?
Việc đánh giá một máy chuyên dụng rất đáng giá khi các nhóm chi tiết, đồ gá và trình tự gia công lặp đi lặp lại. Một hệ thống robot có thể được đánh giá khi việc tiếp cận, cách tiếp cận dụng cụ hoặc sự kết hợp sản phẩm yêu cầu một bố trí khác; hãy so sánh chúng trên các chi tiết gia công thực tế.
Quá trình loại bỏ bavia và mài sau hàn có thể thực hiện trong cùng một dây chuyền sản xuất không?
Chúng có thể được xem xét trong một khái niệm chung nếu các thiết bị cố định, khả năng tiếp cận công cụ và yêu cầu quy trình tương thích với nhau. Việc kết hợp chúng là một quyết định của dự án, chứ không phải là một khả năng tiêu chuẩn được giả định cho mọi bố cục.
Cần thay đổi công cụ nào cho sản xuất đa mô hình?
Trước tiên, hãy xác định các thao tác và công cụ cần thiết cho từng nhóm chi tiết. Sau đó, có thể cấu hình hệ thống thay dao tự động và kho dao dựa trên sự kết hợp đó, bao gồm cả việc kiểm tra khả năng tiếp cận và khoảng trống gá lắp.
Liệu công nghệ tạo đường dẫn thị giác có thể được trang bị thêm cho một trạm thu phát sóng di động hiện có không?
Tính phù hợp của việc nâng cấp được đánh giá theo từng trường hợp cụ thể. Kiểm tra giao diện điều khiển robot, khả năng truy cập quét, hiệu chuẩn, hình dạng công cụ và khả năng tương thích của đồ gá trước khi xác định phương án nâng cấp; chỉ riêng việc trình diễn quét không đủ để xác định khả năng tương thích của hệ thống.