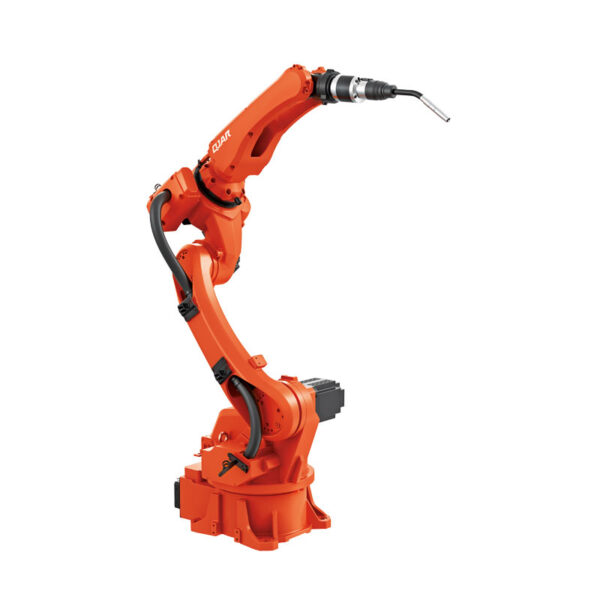
Tải trọng 6kg Khoảng cách tiếp cận 1538mm Cánh tay robot QJR6-1500

  • Thiết kế rất nhỏ gọn, lắp đặt linh hoạt với vị trí nối đất hoặc nghịch đảo.
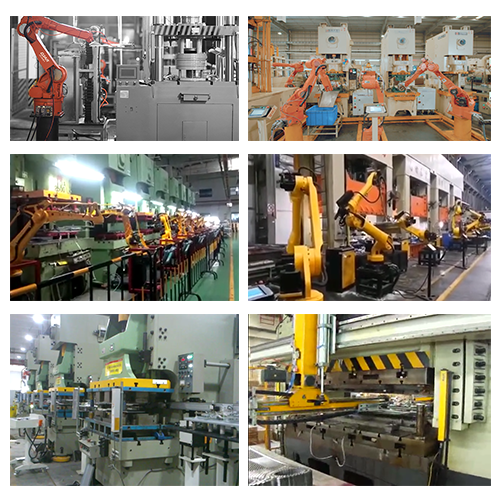
  • Robot 6 trục có không gian làm việc rộng rãi, tốc độ chạy cao, độ chính xác định vị lặp lại cao, thích hợp cho việc phun, bốc dỡ, xử lý, phân loại, lắp ráp và nhiều ứng dụng khác.
  • Độ chính xác định vị lặp lại: ± 0.05mm
  • Sải tay: 1538mm
  • Tải trọng: 6kg

Thông số kỹ thuật

Mẫu
QJR6-1500
Số trục 6
Khối hàng 6kg
Lặp lại định vị ± 0.05mm
Sải tay tối đa 1538mm
Phạm vi chuyển động J1 ± 168 °
J2 +159°, ﹣93°
J3 + 95°,-125
J4 ± 185 °
J5 ± 115 °
J6 ± 360 °
Tốc độ tối đa J1 234 ° / s
J2 234°
J3 240 ° / s
J4 372 ° / s
J5 630 ° / s
J6 687 ° / s
Mô men xoắn cho phép J4 28Nm
J5 28Nm
J6 26.4N · m
Thời điểm quán tính J4 1.1kg·mXNUMX
J5 1kg·mXNUMX
J6 0.7kg·mXNUMX
Trọng lượng cơ thể robot 170kg
Công suất điện 2.9kVA
Điện nguồn 220 pha 10V ±XNUMX%
Nội Kích 600 * 480 * 920mm
Tủ Trọng lượng 95kg
Biểu mẫu cài đặt Gắn đất/Trần
Ứng dụng Xử lý, lắp ráp, phân loại, bốc xếp, v.v.
Logo EVST
Tổng quan về quyền riêng tư

Trang web này sử dụng cookie để chúng tôi có thể cung cấp cho bạn trải nghiệm người dùng tốt nhất có thể. Thông tin cookie được lưu trữ trong trình duyệt của bạn và thực hiện các chức năng như nhận ra bạn khi bạn quay lại trang web của chúng tôi và giúp nhóm của chúng tôi hiểu những phần nào của trang web bạn thấy thú vị và hữu ích nhất.