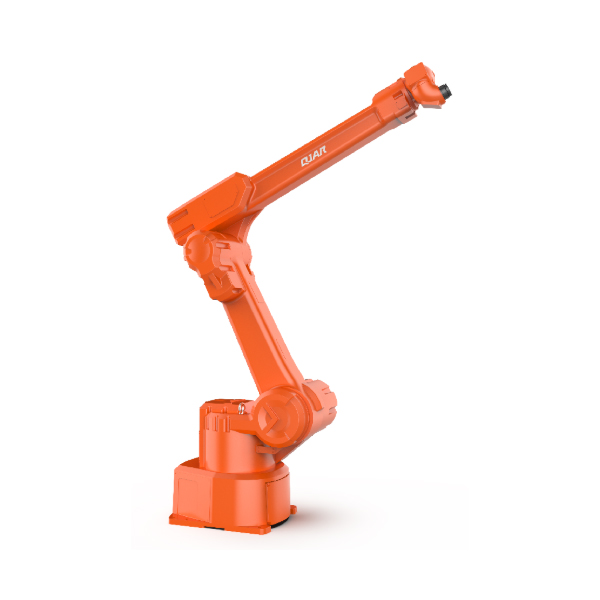
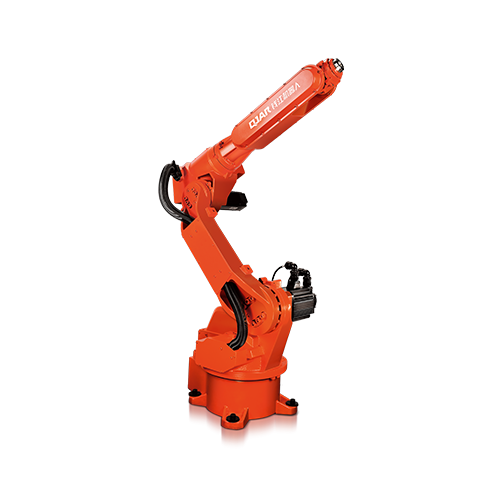
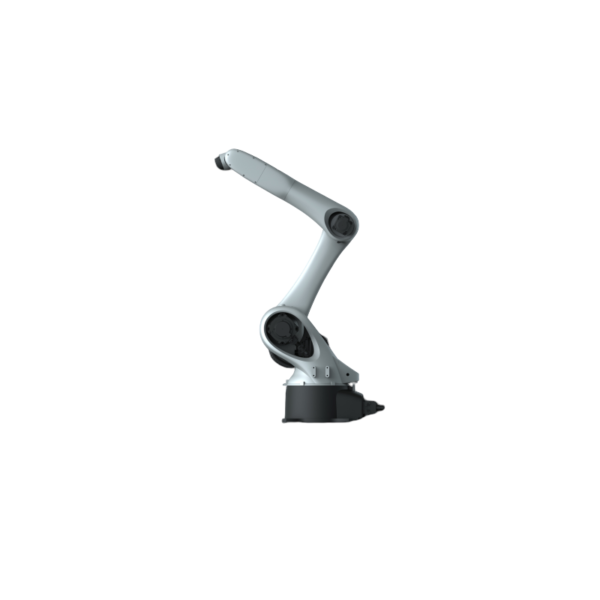
| Mẫu | QJR6-2700P | ||
| Số trục |
|
||
| Khối hàng | 6kg | ||
| Lặp lại định vị | ± 0.5mm | ||
| Sải tay tối đa | 2701mm | ||
| Phạm vi chuyển động | J1 | ± 95º | |
| J2 | ﹢102°,﹣53° | ||
| J3 | ﹢80°,﹣80° | ||
| J4 | ± 260º | ||
| J5 | ± 270º | ||
| J6 | ± 260º | ||
| Tốc độ tối đa | J1 | 108 ° / s | |
| J2 | 103 ° / s | ||
| J3 | 115 ° / s | ||
| J4 | 360 ° / s | ||
| J5 | 360 ° / s | ||
| J6 | 360 ° / s | ||
| Mô men xoắn cho phép | J4 | 46 N · m | |
| J5 | 45 N · m | ||
| J6 | 27 N · m | ||
| Thời điểm quán tính | J4 | 3.9 kg·mXNUMX | |
| J5 | 3.9 kg·mXNUMX | ||
| J6 | 1.3 kg·mXNUMX | ||
| Trọng lượng cơ thể robot | 400kg | ||
| Công suất điện | 4.4kVA | ||
| Điện nguồn | 220 pha 10V ±XNUMX% | ||
| Nội Kích | 600 * 480 * 1270mm | ||
| Tủ Trọng lượng | 120kg | ||
| Biểu mẫu cài đặt | Mặt đất gắn kết | ||
| Ứng dụng | Đối với hội họa, không có điểm dị biệt, giúp cho việc lập chương trình dạy học trở nên dễ dàng hơn rất nhiều. | ||