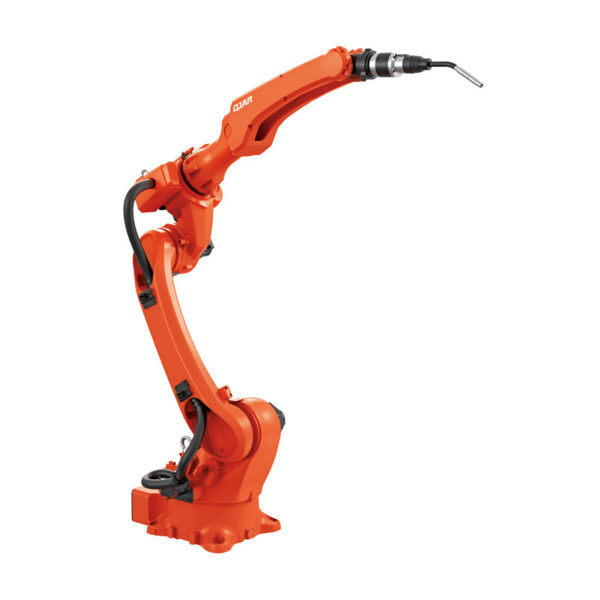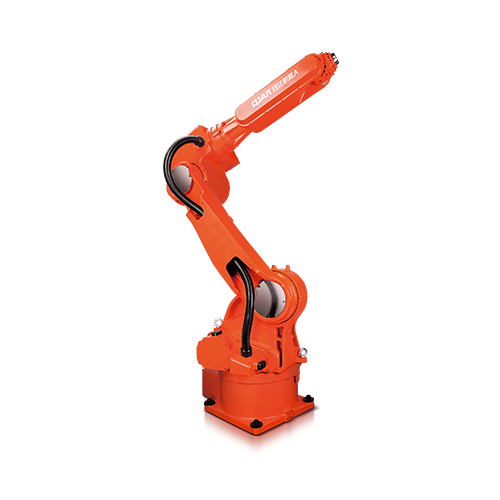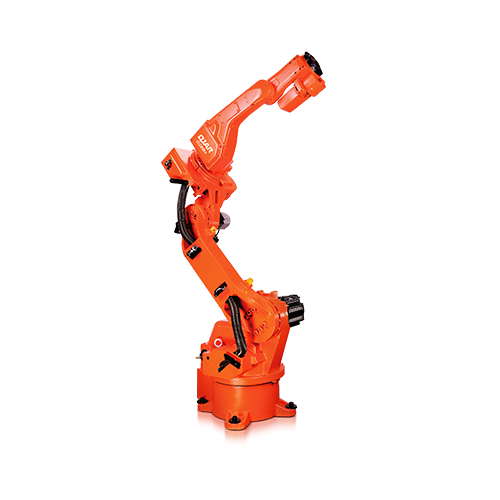


| Mẫu | QJRH4-1A | |
| Số trục | 6 | |
| Khối hàng | 4kg | |
| Lặp lại định vị | ± 0.03mm | |
| Sải tay tối đa | 1410.5mm | |
| Phạm vi chuyển động | J1 | ± 168º |
| J2 | ﹢150°,﹣89° | |
| J3 | ﹢85°,﹣111° | |
| J4 | ± 167º | |
| J5 | ﹢58°,﹣217° | |
| J6 | ± 360º | |
| Tốc độ tối đa | J1 | 201 độ/giây |
| J2 | 201 độ/giây | |
| J3 | 235 độ/giây | |
| J4 | 350 độ/giây | |
| J5 | 355 độ/giây | |
| J6 | 481 độ/giây | |
| Mô men xoắn cho phép | J4 | 10.51N.m |
| J5 | 10.51N.m | |
| J6 | 2.94N.m | |
| Thời điểm quán tính | J4 | 0.38kg.mXNUMX |
| J5 | 0.38kg.mXNUMX | |
| J6 | 0.03kg.mXNUMX | |
| Trọng lượng cơ thể robot | 150kg | |
| Công suất điện | 2.7VA | |
| Nội Kích | 580 * 600 * 960mm | |
| Tủ Trọng lượng | 130kg | |
| nguồn | Ba pha bốn dây | |
| Biểu mẫu cài đặt | Mặt đất, trần | |
| Ứng dụng | Hàn | |