
Bởi Nhóm Kỹ thuật Ứng dụng EVST • Cập nhật lần cuối ngày 12 tháng 6 năm 2026 • Được xem xét bởi bộ phận kỹ thuật hoàn thiện robot của EVST
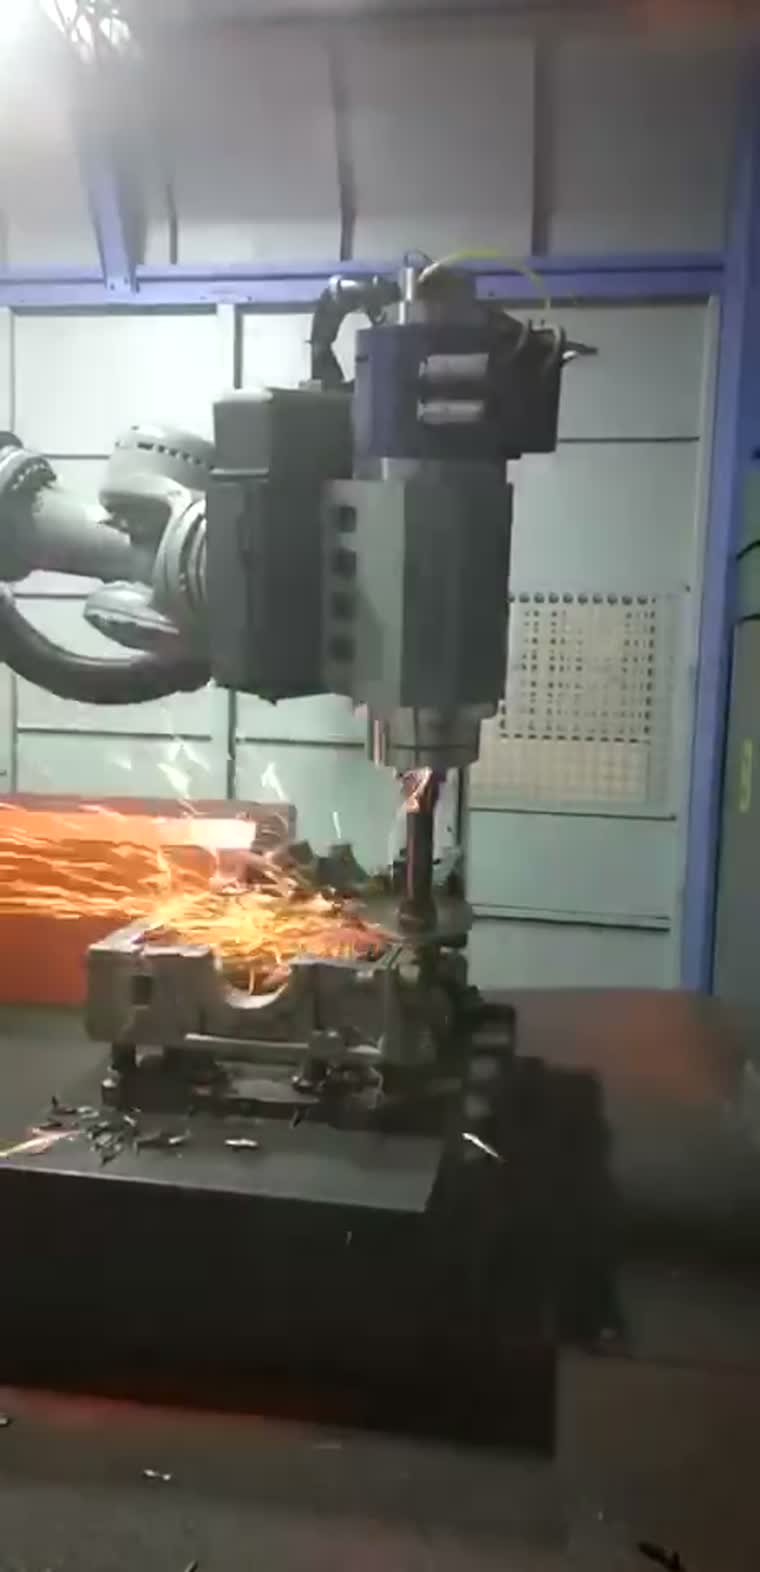
Robot mài và loại bỏ bavia cho các sản phẩm đúc bằng nhôm sử dụng công nghệ quét 3D để tạo mô hình cho từng sản phẩm trước khi mài, sau đó tính toán đường mài cho chính xác chi tiết đó — nhờ vậy, dụng cụ sẽ đi theo vị trí thực tế của bavia và bavia đường phân khuôn thay vì lặp lại một chương trình cố định. Bavia được loại bỏ chỉ trong một lần mài, các cạnh được mài mịn và đồng đều, và các sản phẩm đạt tiêu chuẩn đồng nhất bất kể sự khác biệt giữa các sản phẩm đúc. Hướng dẫn này giải thích lý do tại sao nhôm đúc khó loại bỏ bavia bằng tay, cách thức hoạt động của công nghệ loại bỏ bavia bằng thị giác 3D thích ứng và vị trí ứng dụng của nó.
Những điểm chính
- Các gờ thừa và gờ phân tách trên các sản phẩm đúc khuôn nằm ở những vị trí khác nhau, do đó một chương trình gia công cố định cứng nhắc có thể bỏ sót hoặc gia công quá mức.
- Đầu máy có khả năng quan sát 3D sẽ quét từng chi tiết trước tiên và điều chỉnh đường chạy dao theo thời gian thực — dao sẽ di chuyển đến vị trí có gờ.
- Nhôm đúc mềm và dễ làm kẹt dụng cụ; các thông số mài và lực tiếp xúc được điều chỉnh cho phù hợp.
- Các vết gờ và bavia được loại bỏ chỉ trong một lần gia công với độ đồng nhất cao giữa các sản phẩm, loại bỏ sự phụ thuộc vào kỹ năng của người thợ lành nghề.
- Bụi và các hạt kim loại nhỏ được thu giữ trong một buồng kín hoàn toàn, giúp cải thiện chất lượng không khí và an toàn tại xưởng sản xuất.
Dành cho các quản lý dây chuyền hoàn thiện và kỹ sư quy trình xử lý các sản phẩm đúc nhôm. Bao gồm quy trình loại bỏ bavia bằng robot thích ứng với thị giác 3D; áp dụng cho các khớp nối, khung phụ, khối xi lanh và vỏ động cơ.
Vì sao việc loại bỏ bavia trên vật đúc nhôm khó thực hiện bằng tay?
Quá trình đúc khuôn tạo ra các vết thừa dọc theo đường phân khuôn và các gờ xung quanh các cổng, lỗ và các cạnh đã được cắt gọt. Ba điều khiến việc gia công thủ công trở nên khó khăn:
- Vị trí của vết xước có thể khác nhau. Sự lệch hướng giữa các lần đúc, sự thay đổi về độ hoàn thiện và sự hao mòn của dụng cụ khiến cho phần nhựa thừa không bao giờ nằm chính xác ở cùng một vị trí — vì vậy người ta phải tìm lại nó trên mỗi chi tiết.
- Nhôm mềm và dẻo. Nó làm đầy vật liệu mài rất nhanh và tạo ra vết xước thay vì cắt sạch, vì vậy cảm giác và lực ấn rất quan trọng.
- Nơi này bụi bặm và lặp đi lặp lại. Bụi nhôm mịn, rung động và sự mệt mỏi làm giảm cả sự thoải mái của người vận hành và tính nhất quán của kết quả trong suốt ca làm việc.
Kết quả là chất lượng phụ thuộc vào tài năng của một người kỳ cựu và giảm sút khi người chơi mệt mỏi.
Cách thức hoạt động của công nghệ loại bỏ bavia thích ứng bằng thị giác 3D
EVST đo các tế bào hoàn thiện bằng một Phương pháp quét trước: hãy để robot xem phần trước khi mài, thay vì giả định mọi chi tiết đúc đều ở cùng một vị trí. Trình tự:
| Bước | Điều gì xảy ra |
|---|---|
| 1 · Quét | Một đầu dò 3D sẽ quét vật đúc đã được nạp và tạo ra một mô hình chính xác của bộ phận đó. |
| 2 · Kế hoạch | Hệ thống sẽ tính toán đường đi của việc loại bỏ bavia và vị trí cần làm tròn các cạnh cho chi tiết đó. |
| 3 · Thích nghi | Do vị trí gờ cắt thay đổi tùy từng chi tiết, quá trình quét sẽ tự động điều chỉnh theo thời gian thực — dụng cụ sẽ bám sát theo vị trí gờ cắt thực tế. |
| 4 · Loại bỏ bavia | Phần gờ thừa và gờ phân tách được loại bỏ trong một lần cắt; các cạnh được cắt mịn và đồng đều. |
Vì đường đi được tạo ra từ quá trình quét thay vì phát lại một cách mù quáng, nên những biến thể về sự phù hợp có thể làm hỏng một chương trình cố định sẽ được tự động hấp thụ.
Điều khiển thủ công so với robot di chuyển theo đường cố định so với điều khiển thích ứng bằng thị giác 3D
| mài thủ công | Robot đường đi cố định | Robot thích ứng thị giác 3D | |
|---|---|---|---|
| Xử lý sự khác biệt giữa các bộ phận | Vâng, theo cảm nhận. | Xay không kỹ - xay hụt/xay quá kỹ | Vâng, quá trình quét đã sửa lỗi. |
| Tính nhất quán giữa các bộ phận | Thấp (mệt mỏi) | Trung bình | Cao |
| Điều chỉnh bằng nhôm mềm | Người vận hành cảm nhận | đã sửa | Các thông số + lực tiếp xúc được điều chỉnh |
| Tiếp xúc với bụi | Cao | Kèm | Khu vực giam giữ khép kín hoàn toàn |
| Phù hợp nhất | Các trường hợp ngoại lệ, chỉnh sửa lại. | Các bộ phận giống hệt nhau, được lắp ráp chắc chắn | Sản xuất các chi tiết đúc khuôn có kích thước khác nhau với số lượng lớn. |
Các thông số và lực tiếp xúc, được điều chỉnh cho nhôm đúc.
Độ mềm của nhôm đúc được xử lý trong quá trình gia công, chứ không bị bỏ qua: vật liệu mài/chải, tốc độ trục chính và... bắt buộc liên lạc Các thông số được thiết lập cho hợp kim sao cho dụng cụ cắt gờ mà không làm quá tải hoặc làm xước vật liệu nền mềm. Hệ thống điều khiển lực linh hoạt cho phép dụng cụ di chuyển theo cạnh thực chứ không phải cạnh danh nghĩa.
Nơi nó phù hợp
Các sản phẩm đúc nhôm có khối lượng sản xuất trung bình đến cao, biến đổi linh hoạt sẽ thu được lợi ích lớn nhất:
- Khớp lái và khung phụ — Các bộ phận đúc khung gầm có đường phân khuôn phức tạp.
- Khối xi lanh và đầu xi lanh — Các chi tiết đúc hệ thống truyền động có nhiều cạnh và lỗ.
- Vỏ động cơ và bơm — Các chi tiết đúc thành mỏng mà việc mài quá mức sẽ tốn kém.
Phôi gia công được giữ nguyên vị trí trong khi robot thực hiện toàn bộ quy trình loại bỏ bavia; bụi và các mảnh vụn nhỏ được thu gom trong buồng kín.
Các câu hỏi thường gặp
Liệu phương pháp này có hiệu quả nếu mỗi sản phẩm đúc đều hơi khác nhau? Đúng vậy — đó chính là mục đích của việc quét trước. Đường chạy dao được tạo ra cho từng chi tiết từ bản quét 3D, do đó sự khác biệt giữa các lần đúc được bù đắp thay vì làm hỏng chương trình đã định sẵn.
Sao không dùng robot có đường đi cố định? Một chương trình định vị cố định giả định rằng gờ luôn nằm ở cùng một vị trí. Trên các sản phẩm đúc khuôn thì không phải vậy, vì vậy một chương trình định vị mù sẽ bỏ sót phần thừa hoặc mài quá mức phần đế mềm. Quá trình quét loại bỏ giả định đó.
Việc mài nhôm có làm tắc nghẽn dụng cụ không? Nhôm đúc có thể chịu được tải trọng dụng cụ nếu gia công tương tự như thép. Vật liệu, tốc độ và lực tiếp xúc được điều chỉnh riêng cho hợp kim này, đó là lý do tại sao quy trình được thiết lập cho nhôm chứ không phải tái sử dụng từ dây chuyền sản xuất thép.
Còn bụi thì sao? Buồng làm việc được bao kín hoàn toàn, bụi và các mảnh kim loại nhỏ được giữ lại, đảm bảo quá trình làm việc không ảnh hưởng đến vùng hô hấp của người vận hành.
Nó có thể làm mềm các cạnh, chứ không chỉ loại bỏ phần nhựa thừa? Đúng vậy — cùng một đường dẫn có thể được chia nhỏ và làm mịn các cạnh để tạo ra kết quả đồng nhất, điều mà thường khó thực hiện một cách nhất quán bằng tay.
Mang đi
Khi vị trí gờ thừa thay đổi giữa các sản phẩm đúc, một chương trình cố định không thể đáp ứng được và việc loại bỏ gờ thừa bằng tay không thể duy trì tính nhất quán. Việc quét từng chi tiết trước cho phép robot chỉ loại bỏ gờ thừa ở những vị trí thực sự có gờ thừa — đảm bảo gờ thừa sạch, các cạnh đồng đều, hết chi tiết này đến chi tiết khác. Đây là EVST — chúng tôi giúp quá trình loại bỏ bavia trên các sản phẩm đúc nhôm trở nên ổn định và có thể lặp lại.
EVST sản xuất các hệ thống robot tự động hoàn thiện và loại bỏ bavia, bộ định vị mối hàn và hệ thống ray dẫn hướng (trục thứ 7) cho các nhà sản xuất công nghiệp. Bài viết này là một phần trong thư viện ứng dụng robot công nghiệp của chúng tôi.