
Bộ phần mềm hàn robot: Lập trình ngoại tuyến, mô phỏng và bản sao kỹ thuật số (2026)
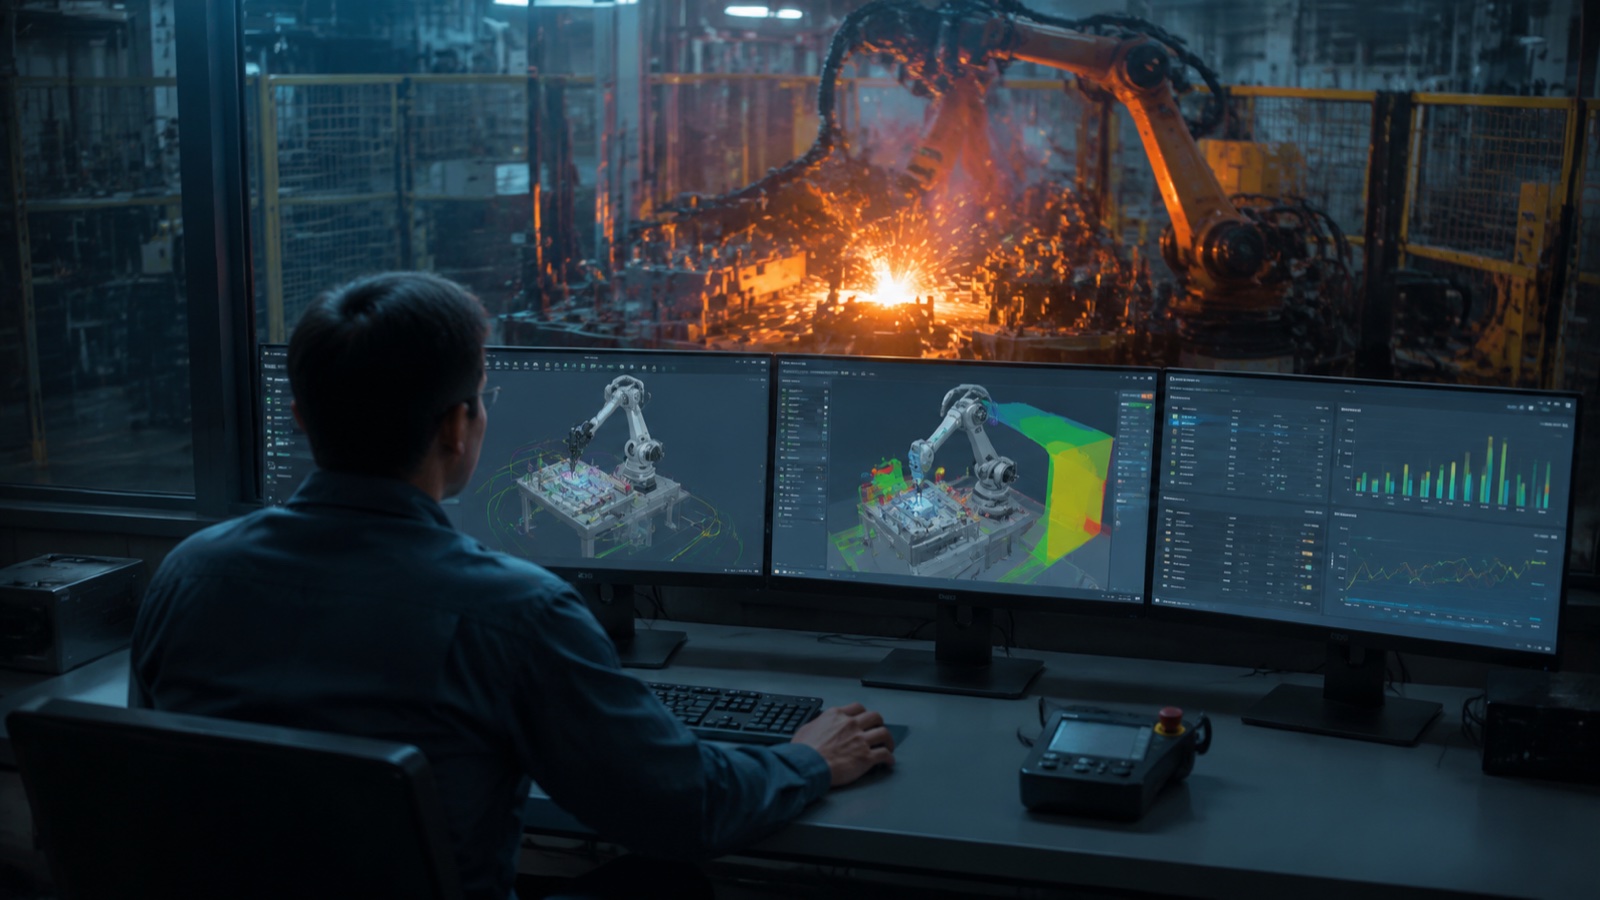
Bộ phần mềm hàn robot năm 2026 có bốn lớp: (1) lập trình ngoại tuyến (OLP) để lập kế hoạch đường đi, bao gồm các công cụ từ RobotStudio và RoboGuide đến Octopuz và DELMIA; (2) mô phỏng và xác thực thời gian chu kỳ trước khi chương trình được đưa vào dây chuyền sản xuất; (3) nền tảng song sinh kỹ thuật số (Siemens Tecnomatix, Rockwell Emulate3D, NVIDIA Omniverse) duy trì sự tương đồng thời gian thực với ô vật lý; và (4) hệ thống AI không cần dạy tự động tạo đường hàn từ dữ liệu CAD hoặc quét 3D, rút ngắn thời gian thiết lập từ nhiều ngày xuống còn vài phút.
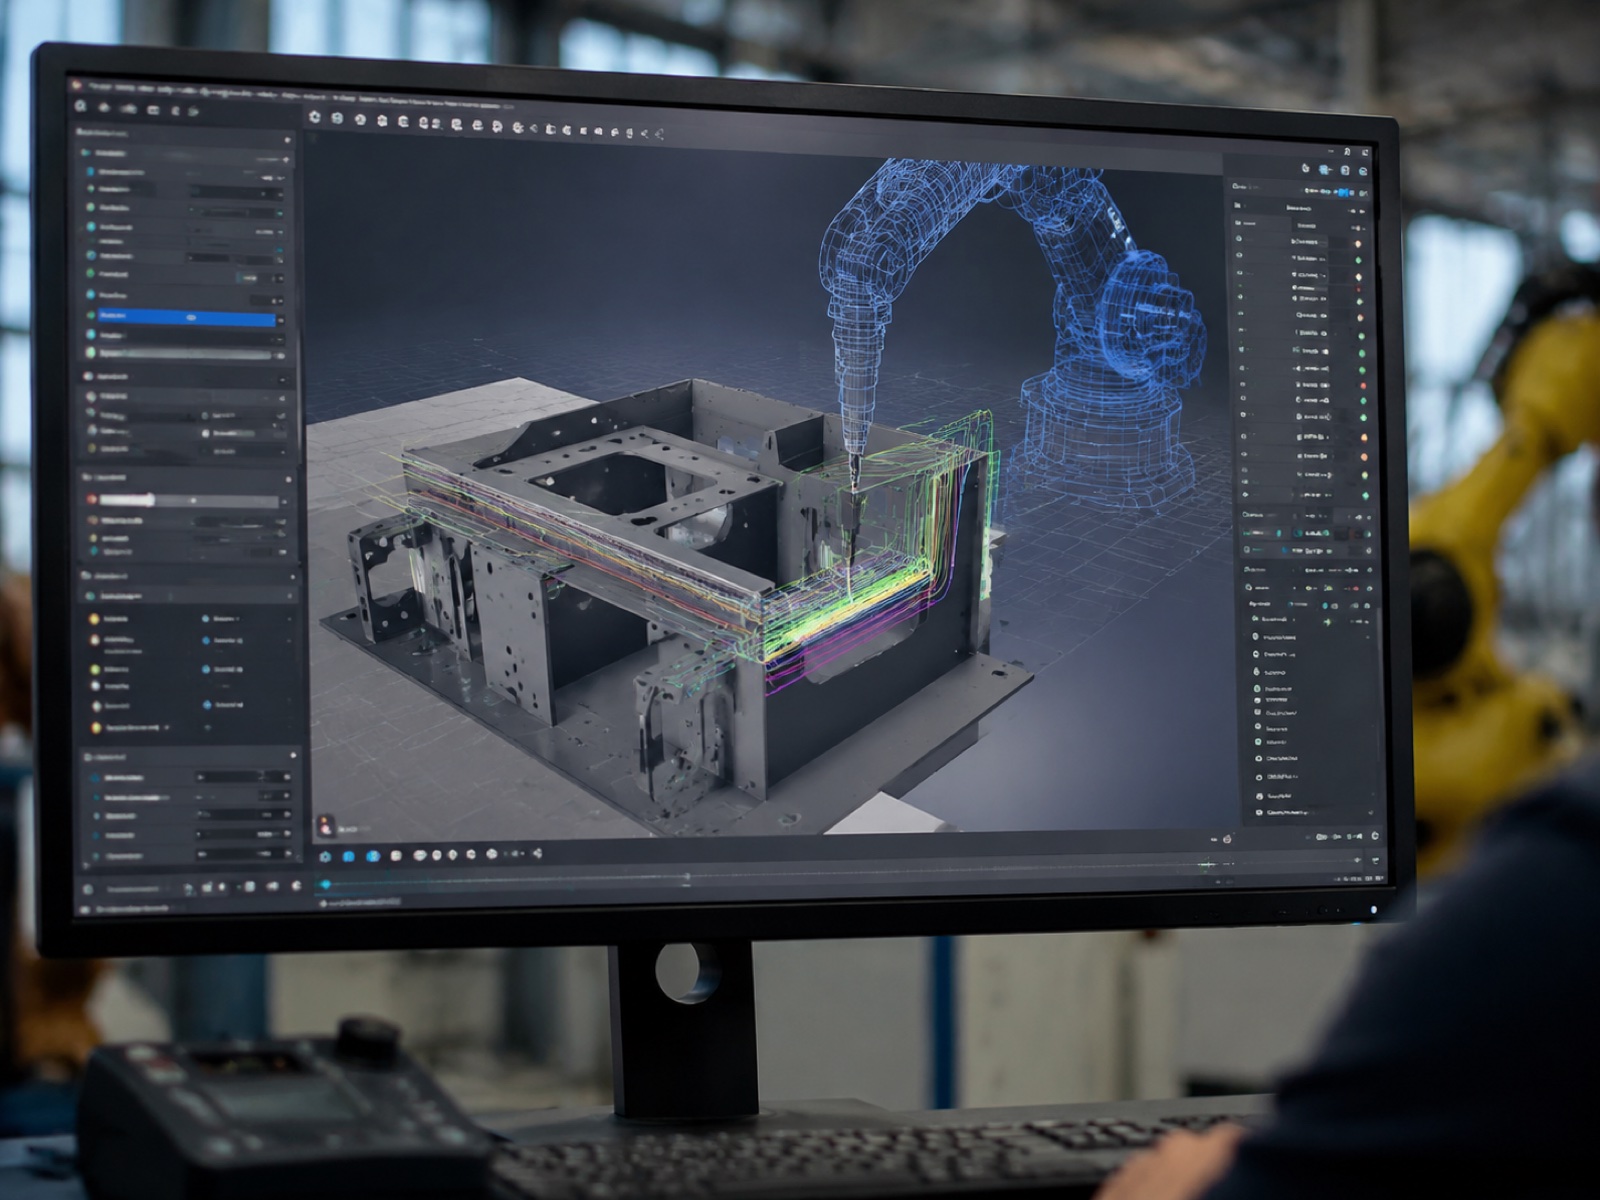
1. Lập trình ngoại tuyến (OLP): Công cụ gốc của nhà cung cấp và công cụ trung lập của nhà cung cấp
Lập trình ngoại tuyến cho hàn robot chuyển việc xác định đường đi từ dây chuyền sản xuất đến trạm làm việc của kỹ sư. Kỹ sư nhập mô hình CAD của phôi, định vị robot ảo, xác định hướng mỏ hàn, tốc độ di chuyển và các thông số chuyển động, chạy kiểm tra va chạm và khả năng tiếp cận, sau đó xuất mã điều khiển đã được xử lý hậu kỳ để tải lên. Hệ thống robot vật lý vẫn tiếp tục sản xuất trong khi công việc lập trình đang được tiến hành, đây là lý do kinh tế chính cho việc sử dụng lập trình ngoại tuyến so với lập trình thủ công.
Theo dữ liệu của IFR World Robotics, tỷ lệ ứng dụng OLP trong số người dùng robot hàn hồ quang tại các nhà cung cấp cấp 1 ngành ô tô đã tăng từ khoảng 40% vào năm 2020 lên ước tính 65% hoặc hơn vào năm 2025, nhờ vào vòng đời sản phẩm ngắn hơn và sự đa dạng ngày càng tăng của các hình dạng mối hàn trên vỏ pin xe điện và khung kết cấu.
Nền tảng OLP gốc của nhà cung cấp
Mỗi nhà sản xuất robot lớn đều cung cấp môi trường mô phỏng và OLP riêng, được tích hợp chặt chẽ với bộ điều khiển và nhân điều khiển chuyển động độc quyền của hãng:
- Phòng thu Robot ABBRobotStudio là nền tảng OLP gốc của nhà cung cấp được sử dụng rộng rãi nhất trên toàn cầu, với khả năng tạo mã RAPID tích hợp, hỗ trợ chuyển động phối hợp và thư viện nguồn hàn bao gồm các giao diện Fronius, Lincoln và Miller. Bộ điều khiển ảo của RobotStudio chạy cùng phần mềm với bộ điều khiển vật lý IRC5/OmniCore, giúp thu hẹp khoảng cách giữa mô phỏng và thực tế trong dự đoán thời gian chu kỳ.
- Hướng dẫn Robot FANUCBộ phần mềm mô phỏng của FANUC hỗ trợ đầy đủ ngôn ngữ TP (teach pendant) và bao gồm WeldPRO, một mô-đun chuyên dụng cho hàn để tối ưu hóa hướng mỏ hàn và lập kế hoạch đường hàn nhiều lớp. RoboGuide thường được nhắc đến trong quy trình kiểm định của các nhà sản xuất thiết bị gốc (OEM) tại các xưởng sửa chữa thân xe ô tô.
- Yaskawa MotoSim EG-VRCBộ điều khiển robot ảo của MotoSim mô phỏng nhân điều khiển chuyển động Yaskawa DX200/YRC1000, cho phép dự đoán thời gian chu kỳ khớp với kết quả thực tế trong phạm vi ±5%.
- KUKA SimĐược tích hợp với công cụ cấu hình I/O KUKA.WorkVisual, cho phép mô phỏng bố cục ô sản xuất hoàn chỉnh, từ chuyển động của robot đến logic PLC an toàn.
- Universal Robots URSim, một phần mềm mô phỏng dành cho dòng robot cộng tác UR, phù hợp với các ứng dụng hàn kim loại mỏng và các thiết lập hàn cộng tác, trong đó cánh tay robot UR điều khiển mỏ hàn MIG ở chu kỳ làm việc thấp hơn.
Hạn chế chính của OLP (Open-Process Learning) do nhà cung cấp tự phát triển là sự phụ thuộc vào một nền tảng duy nhất: mỗi nền tảng chỉ tạo ra mã cho thương hiệu của riêng mình. Các hệ thống kết hợp nhiều thiết bị (robot ABB, trục định vị FANUC) yêu cầu các bộ xử lý hậu kỳ bổ sung hoặc một lớp trung lập với nhà cung cấp ở phía trên.
Nền tảng OLP trung lập với nhà cung cấp
Các công cụ trung lập với nhà cung cấp tạo ra mã đã được xử lý hậu kỳ cho nhiều thương hiệu robot khác nhau từ một môi trường dựa trên CAD duy nhất. Đối với hàn, các nền tảng được chỉ định phổ biến nhất là:
- bạch tuộcĐược thiết kế đặc biệt cho hàn hồ quang và hàn điểm, với thư viện thông số hàn và logic tối ưu hóa đường đi có tính đến các ràng buộc về góc tiếp cận của mỏ hàn. Hỗ trợ hơn 40 thương hiệu robot và được sử dụng rộng rãi trong các xưởng gia công cơ khí nặng và xưởng sản xuất bình áp lực.
- Thành phần trực quanMạnh mẽ trong mô phỏng bố trí và lập kế hoạch dây chuyền đa robot; chức năng chuyên dụng cho hàn thông qua các mô-đun bổ sung. Thường được lựa chọn khi ưu tiên là năng suất tổng thể của dây chuyền hơn là quản lý chi tiết các thông số mỏ hàn.
- FastSuite Edition 2 (Cenit)Được thiết kế cho các hệ thống robot đa năng phức tạp và các ứng dụng đòi hỏi quy trình xử lý chuyên sâu; tích hợp với Siemens Tecnomatix Process Simulate để kết nối với mô hình song sinh kỹ thuật số.
- RoboDKMột lựa chọn OLP giá rẻ hơn, dễ tiếp cận hơn, hỗ trợ hơn 500 mẫu robot. Ít toàn diện hơn về các tính năng chuyên dụng cho hàn (trình tự hàn nhiều lớp, xuất thông số WPS) nhưng được sử dụng rộng rãi trong các xưởng gia công và môi trường giáo dục do chi phí ban đầu thấp.
- DELMIA Robotics (Hệ thống Dassault)Là một phần của nền tảng 3DEXPERIENCE, cho phép lập trình robot trong cùng một môi trường với thiết kế sản phẩm và lập kế hoạch sản xuất. Đây là lựa chọn tối ưu nhất khi cần tích hợp PLM và truy xuất nguồn gốc MBOM, như trong các xưởng thân xe OEM ô tô.
- Mô phỏng quy trình (Siemens Tecnomatix)Đây là phần mềm hàng đầu trong các chương trình sản xuất thân xe (BIW) cho ngành công nghiệp ô tô, nơi cùng một công cụ được sử dụng cho cả lập trình ngoại tuyến và mô phỏng sản xuất. Nó hỗ trợ các chuỗi thao tác đa robot phối hợp và có cầu nối kỹ thuật số song sinh tích hợp sẵn với lớp mô phỏng nhà máy Tecnomatix.
So sánh giữa ứng dụng gốc của nhà cung cấp và ứng dụng trung lập của nhà cung cấp: So sánh
| kích thước | Phần mềm tích hợp sẵn của nhà cung cấp (RobotStudio, RoboGuide, MotoSim, KUKA Sim) | Trung lập với nhà cung cấp (Octopuz, DELMIA, Visual Components, RoboDK) |
|---|---|---|
| Phạm vi phủ sóng thương hiệu Robot | Thương hiệu độc quyền (sản xuất theo đơn đặt hàng) | Đa thương hiệu (40–500+ mẫu tùy thuộc vào loại dụng cụ) |
| Độ chính xác của bộ điều khiển | Bộ điều khiển ảo chính xác — độ chính xác mô phỏng-thực tế cao nhất | Mô hình xử lý hậu kỳ — độ chính xác phụ thuộc vào chất lượng của bộ xử lý hậu kỳ. |
| Các tính năng đặc thù của hàn | Sâu (WPS gốc, thư viện quy trình, giao diện nguồn điện) | Đa dạng; Octopuz và Process Simulate là những phần mềm mạnh nhất; RoboDK có nhiều hạn chế. |
| Tích hợp PLM/MES | Chỉ giới hạn trong hệ sinh thái OEM | Thành thạo DELMIA / Process Simulate; REST/OPC-UA trong các lĩnh vực khác. |
| Giá vé (mang tính tham khảo) | 5,000–15,000 USD/năm (thường được bao gồm trong giá mua robot) | 8,000–30,000 USD/năm tùy thuộc vào độ sâu của mô-đun. |
| Phù hợp nhất | Đội robot đơn thương hiệu, khối lượng OLP cao, xưởng sửa chữa thân xe OEM | Các đội xe hỗn hợp nhiều thương hiệu, xưởng gia công, cơ sở sản xuất yêu cầu theo dõi nguồn gốc PLM. |
Theo nghiên cứu thị trường tự động hóa hàn của Interact Analysis, thị trường phần mềm hàn robot toàn cầu (bao gồm OLP, mô phỏng và bản sao kỹ thuật số) được định giá khoảng 1.4 tỷ USD vào năm 2024 và dự kiến sẽ đạt 2.6 tỷ USD vào năm 2029, trong đó phân khúc tạo đường dẫn được hỗ trợ bởi trí tuệ nhân tạo (AI) được xác định là phân khúc tăng trưởng nhanh nhất. Các công cụ OLP không phụ thuộc vào nhà cung cấp đang chiếm thị phần ngày càng tăng trong lĩnh vực chế tạo chung phi ô tô khi các đội robot đa thương hiệu trở nên phổ biến hơn.
2. Mô phỏng và xác thực chu kỳ thời gian
Mô phỏng bao gồm lớp phân tích chạy trước khi mã lệnh đến bộ điều khiển sản xuất. Các công cụ mô phỏng OLP hiện đại giải quyết bốn chế độ lỗi cụ thể mà phương pháp lập trình trực tiếp không thể phát hiện cho đến khi robot đã ở trong ô sản xuất:
Phát hiện va chạm
Kiểm tra va chạm kiểm tra mỏ hàn, hệ thống dây cáp và các khớp nối robot so với phôi, đồ gá, bộ định vị và cấu trúc dây chuyền sản xuất tại mọi điểm trên đường dẫn đã lập trình. Trên thực tế, đây là nơi hầu hết các chương trình OLP mới tạo ra các lỗi: mỏ hàn tiến đến phía sau mối hàn rãnh sâu và khuỷu tay robot va chạm với khung đồ gá tại một điểm trông có vẻ thông thoáng trên bản vẽ 2D. Mô phỏng phát hiện lỗi này trong vài phút; việc phát hiện ra nó trong quá trình thử nghiệm sản xuất có thể làm hỏng mỏ hàn trị giá từ 2,000 đến 5,000 USD và làm chậm quá trình vận hành vài ngày.
Khả năng tiếp cận và tránh điểm kỳ dị
Bố cục ô robot có thể trông đúng về mặt hình học nhưng vẫn chứa các đoạn đường đi mà robot đi qua hoặc gần điểm kỳ dị ở cổ tay (một cấu hình trong đó hai trục khớp thẳng hàng, gây ra chuyển động không xác định về mặt toán học). Hầu hết các công cụ OLP đều làm nổi bật các vùng có nguy cơ điểm kỳ dị trong bản xem trước đường đi và cho phép kỹ sư điều chỉnh góc mỏ hàn hoặc vị trí đế robot để định tuyến xung quanh chúng trước khi tiến hành thử nghiệm thực tế.
Dự đoán thời gian chu kỳ
Theo quan sát trong ngành, dự đoán thời gian chu kỳ trong các nền tảng mô phỏng OLP hiện đại đạt độ chính xác ±5–8% so với thời gian chu kỳ đo được thực tế khi mô hình động học robot và các thông số chuyển động của bộ điều khiển được cấu hình chính xác. Sai số còn lại chủ yếu đến từ cài đặt độ dốc tăng/giảm tốc và các đoạn cắt không khí gần các điểm kỳ dị nơi robot giảm tốc độ xuống dưới tốc độ tối đa. Hiệu chỉnh các thông số chuyển động mô phỏng dựa trên một lần chạy mẫu sản xuất duy nhất giúp giảm sai số dự đoán xuống ±3% hoặc tốt hơn đối với các hình dạng mối hàn góc tiêu chuẩn. Độ chính xác này rất quan trọng vì việc ước tính quá cao 10% thời gian chu kỳ trên một chi tiết sản xuất số lượng lớn có thể làm mất vài tuần năng suất mỗi năm.
Phối hợp nhiều robot
Trong trường hợp hai hoặc nhiều robot cùng làm việc trên một chi tiết (thường gặp trong các dây chuyền sản xuất thân xe và kết cấu ô tô), mô phỏng trở nên bắt buộc chứ không phải là tùy chọn. Việc phối hợp hai robot trên cùng một đồ gá đòi hỏi phải quản lý vùng xung đột: người lập kế hoạch phải xác định các vùng loại trừ để ngăn chặn việc hai cánh tay robot cùng lúc đi vào và sắp xếp trình tự tiếp cận mỏ hàn sao cho cả hai robot duy trì thời gian hàn tối đa mà không phải chờ đợi không cần thiết. Nếu không có mô phỏng, việc lập kế hoạch này không thể được xác thực nếu không tiến hành các thử nghiệm thực tế rộng rãi.
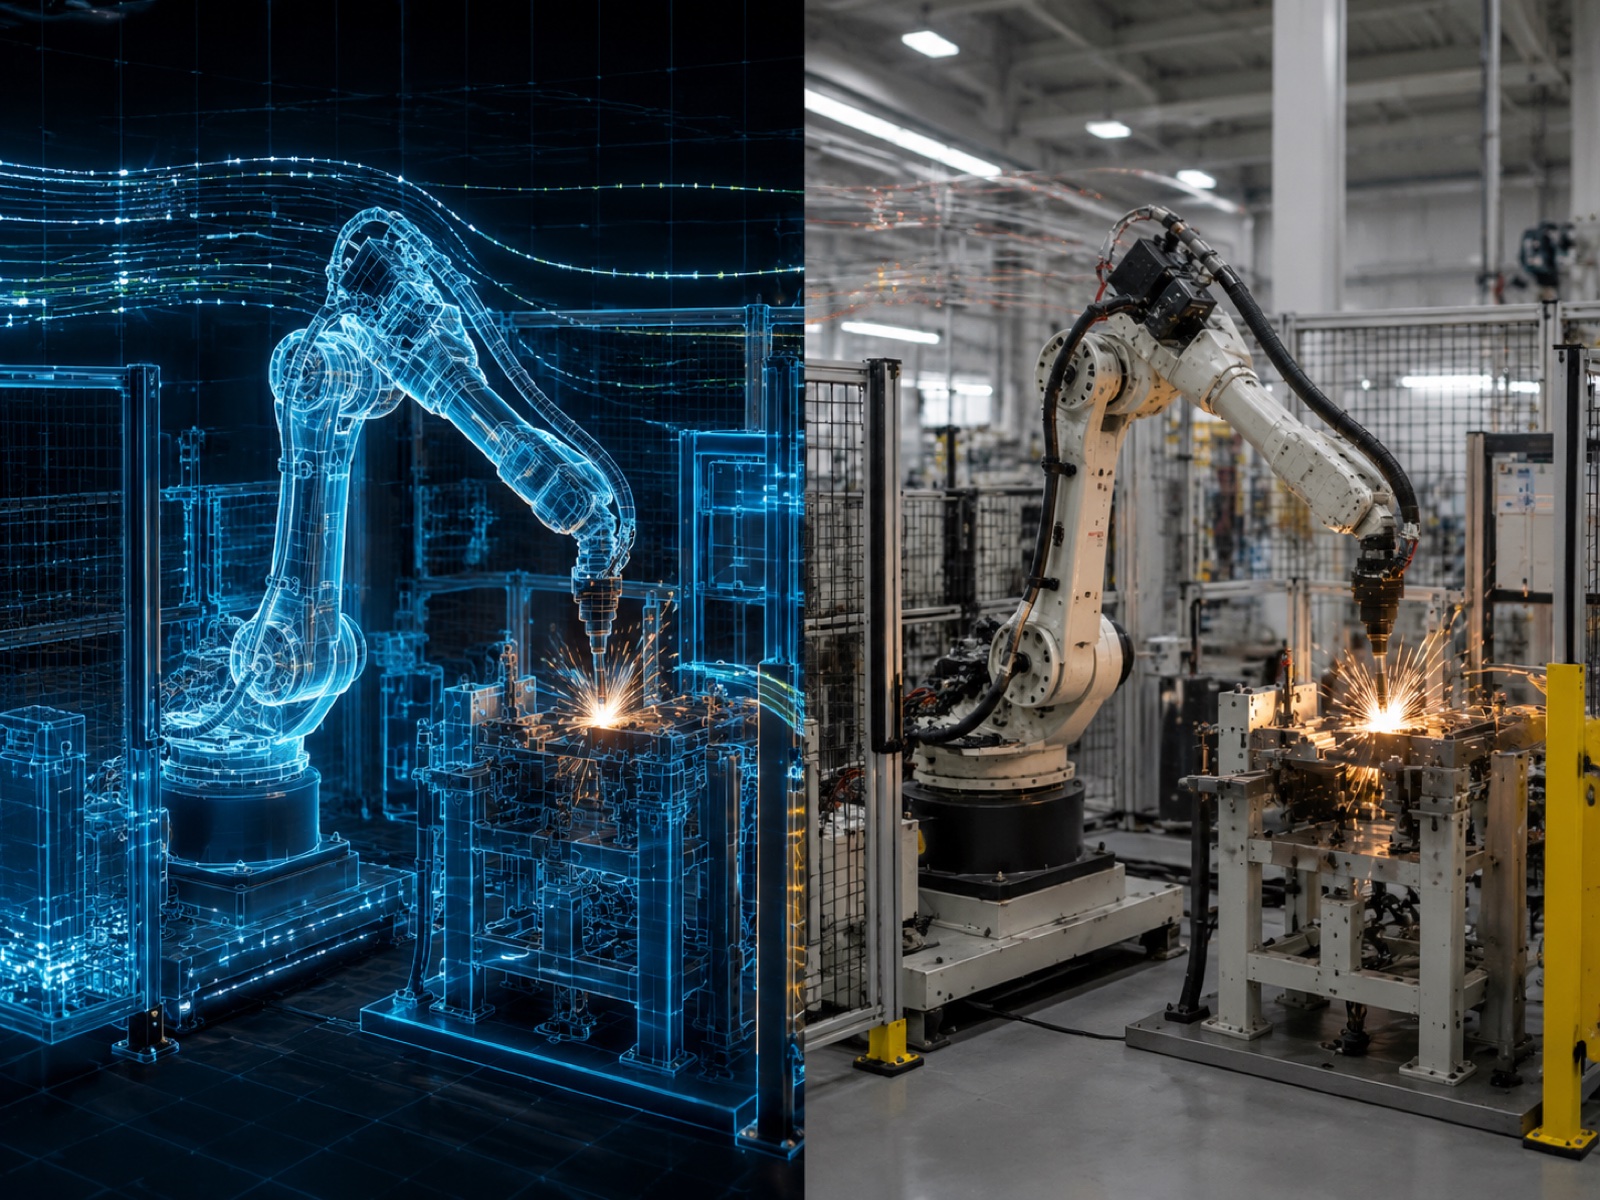
3. Bản sao kỹ thuật số: Đảm bảo tính tương đồng về năng lực sản xuất trong thời gian thực
Mô hình song sinh kỹ thuật số mở rộng quá trình mô phỏng từ việc kiểm tra trước khi triển khai một lần duy nhất thành một mô hình hoạt động liên tục của hệ thống. Điểm khác biệt chính: quá trình mô phỏng chỉ chạy một lần và sau đó hệ thống vật lý sẽ tiếp quản; mô hình song sinh kỹ thuật số duy trì liên kết dữ liệu hai chiều để mô hình ảo phản ánh vị trí thực tế của robot, góc định vị, các thông số cung tròn và các chỉ số cảm biến trong thời gian thực.
Tùy chọn nền tảng
Ba nền tảng được lựa chọn phổ biến nhất cho mô hình song sinh kỹ thuật số của dây chuyền hàn vào năm 2026:
- Phần mềm mô phỏng nhà máy/quy trình Siemens TecnomatixTecnomatix là nhà cung cấp hiện tại trong các chương trình OEM ô tô. Tecnomatix kết nối với Cổng thông tin Tự động hóa Tích hợp Toàn diện (TIA) của Siemens và bộ điều khiển SINUMERIK/SIMATIC thông qua OPC-UA, hỗ trợ giám sát thông lượng theo thời gian thực, phân tích dòng vật liệu và phát hiện điểm nghẽn trên toàn bộ dây chuyền sản xuất, chứ không chỉ riêng từng ô robot.
- Rockwell Automation Emulate3DĐây là công cụ mô phỏng sự kiện rời rạc và bản sao kỹ thuật số tích hợp với logic PLC Studio 5000, cho phép tế bào ảo chạy mã bậc thang PLC thực tế trong chế độ mô phỏng trước khi lắp đặt vật lý. Thường được chỉ định trong các nhà máy sản xuất chung ở Bắc Mỹ, nơi hệ thống điều khiển Rockwell Allen-Bradley là tiêu chuẩn nhà máy.
- NVIDIA Omniverse Isaac SimIsaac Sim là một mô phỏng robot chính xác về mặt vật lý được xây dựng trên Universal Scene Description (USD), với khả năng kết xuất dò tia theo thời gian thực và tích hợp ROS 2 gốc. Isaac Sim đang ngày càng được chú ý như một nền tảng cho các dây chuyền hàn được tăng cường bởi trí tuệ nhân tạo, nơi mà bản sao kỹ thuật số cũng phải đóng vai trò là bộ tạo dữ liệu tổng hợp để huấn luyện các mô hình thị giác 3D và mạng nơ-ron lập kế hoạch đường đi.
Các trường hợp ứng dụng trong hàn
Kiểm thử kịch bản "Điều gì sẽ xảy ra nếu": Một biến thể phôi mới xuất hiện giữa chừng quá trình sản xuất. Mô hình kỹ thuật số cho phép kỹ sư quy trình xác thực chương trình OLP đã được sửa đổi so với cấu hình dây chuyền sản xuất thực tế, bao gồm trạng thái gá lắp hiện tại và độ lệch hiệu chuẩn bộ định vị, trước khi làm gián đoạn sản xuất. Việc thử nghiệm thay đổi đường đi mà thông thường cần 4 giờ thử nghiệm thực tế có thể được thực hiện trong vòng chưa đầy 30 phút trên mô hình kỹ thuật số.
Bảo trì dự đoán: Mô hình song sinh kỹ thuật số theo dõi sự sai lệch thời gian chu kỳ theo thời gian. Sự gia tăng dần thời gian chu kỳ trên chuỗi định vị chuyển động phối hợp, mà không có bất kỳ thay đổi nào trong cài đặt vận tốc robot, là một chỉ báo sớm đáng tin cậy về sự hao mòn của động cơ servo định vị hoặc sự sai lệch độ lệch của bộ mã hóa. Phát hiện điều này trước khi nó gây ra lỗi vị trí hàn sẽ giảm thời gian ngừng hoạt động ngoài kế hoạch.
Vòng phản hồi MES: Dữ liệu mô hình song sinh kỹ thuật số (số mối hàn hoàn thành mỗi ca, thời gian hoạt động của hồ quang, sự kiện dừng do lỗi) được đưa vào hồ sơ sản xuất MES, cho phép truy xuất nguồn gốc đến từng mối hàn. Điều này ngày càng cần thiết trong ngành hàng không vũ trụ và chế tạo bình áp lực, nơi các yêu cầu của hệ thống chất lượng ISO 3834 quy định phải liên kết hồ sơ quy trình hàn với các lệnh sản xuất cụ thể.
Theo dữ liệu về các trường hợp sử dụng Omniverse Industrial do NVIDIA công bố, tính đến đầu năm 2026, hơn 700 công ty công nghiệp đã sử dụng Omniverse cho các ứng dụng tạo bản sao kỹ thuật số và dữ liệu tổng hợp, trong đó thao tác robot và mô phỏng dây chuyền hàn nằm trong ba hạng mục ứng dụng hàng đầu. Khả năng kết xuất chính xác về mặt vật lý của Isaac Sim cho phép các mô hình thị giác 3D được huấn luyện trên các cảnh hàn tổng hợp có thể được chuyển sang các dây chuyền thực tế với việc thu thập thêm dữ liệu thực tế ở mức tối thiểu.
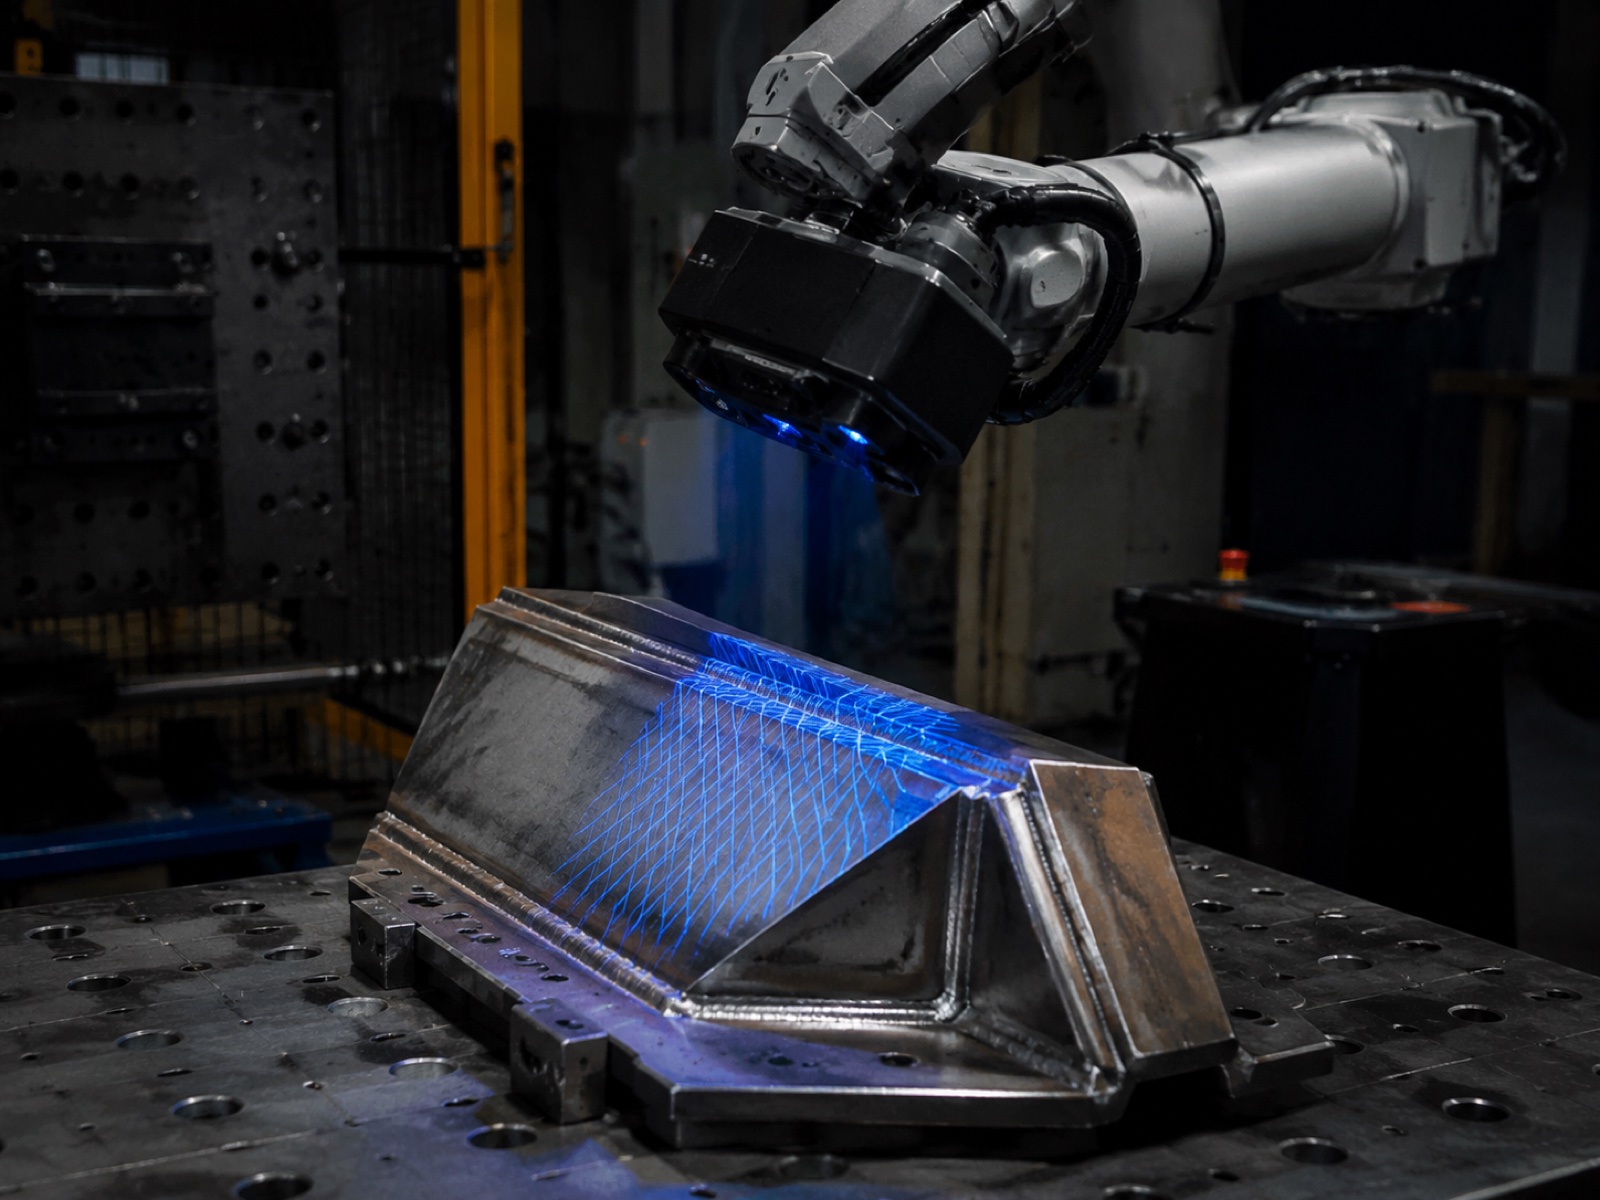
4. Trí tuệ nhân tạo và hệ thống không cần dạy: Tự động tạo đường đi từ bản quét 3D
Lớp thứ tư của bộ phần mềm hàn năm 2026 chuyển hoàn toàn việc tạo đường đi từ trạm làm việc kỹ sư: máy quét 3D hoặc camera ánh sáng cấu trúc thu thập hình ảnh phôi, trích xuất hình dạng đường hàn và tự động tạo chương trình robot, mà không cần định nghĩa điểm tham chiếu thủ công. Thời gian lập trình được rút ngắn từ hàng giờ (OLP) xuống còn vài phút.
Cách thức hoạt động của quét 3D thành đường dẫn
Quy trình cốt lõi gồm ba giai đoạn. Đầu tiên, máy quét ánh sáng cấu trúc hoặc máy quét thời gian bay tạo ra đám mây điểm dày đặc của phôi. Thứ hai, các thuật toán phát hiện đường hàn (được huấn luyện trên các tập dữ liệu hình học mối hàn đã được chú thích) xác định loại mối nối, hướng và khe hở lắp ghép. Thứ ba, bộ lập kế hoạch đường đi tạo ra các điểm định vị mỏ hàn, góc tiếp cận, tốc độ di chuyển và các thông số đường hàn dưới dạng chương trình robot, áp dụng các quy tắc quy trình từ thư viện quy trình hàn được tải sẵn.
Các hệ thống hoạt động trong lĩnh vực này bao gồm Inrotech AdaptiveARC (một chuyên gia của Đan Mạch với kinh nghiệm triển khai mạnh mẽ trong hàn tấm thép dày trong đóng tàu), bộ tính năng SmartShot của ABB (được tích hợp trong mô-đun hàn của RobotStudio để tạo hồ quang thích ứng trên các hình dạng mối nối đã biết), và hệ thống hàn EVS-AI của EVST, kết hợp mô-đun quét tự động 3D với công cụ thông minh tự học, điều khiển chuyển động EtherCAT 1 kHz và thư viện quy trình hàn RX bao gồm các hình dạng mối hàn điển hình được tải trước và các chuỗi nhiều lớp. Hệ thống EVS-AI của EVST đạt chứng nhận CE, SGS và TUV của bên thứ ba, phù hợp cho người mua muốn tích hợp vào các hệ thống chất lượng được chứng nhận.
Các phương pháp tiếp cận mô hình nền tảng
Ở giai đoạn nghiên cứu và thử nghiệm ban đầu, các mô hình nền tảng VLA (thị giác-ngôn ngữ-hành động) như pi-zero của Physical Intelligence và GR00T của NVIDIA đang được đánh giá để tạo đường hàn. Các mô hình này học các hành vi thao tác từ các tập dữ liệu minh họa đa nhiệm lớn và về nguyên tắc, có thể khái quát hóa cho các hình dạng mối hàn mới mà không cần huấn luyện lại. Tính đến năm 2026, các phương pháp VLA trong hàn vẫn đang ở giai đoạn thử nghiệm công nghiệp ban đầu: hành vi suy luận ngẫu nhiên và khả năng giải thích hạn chế của các đường dẫn do mạng nơ-ron tạo ra tạo ra rào cản cho việc triển khai trong các ứng dụng yêu cầu khả năng truy xuất nguồn gốc theo tiêu chuẩn ISO 3834 hoặc AWS D1.1 về quy trình hàn. Các hệ thống quét-tạo đường dẫn xác định, trong đó thuật toán tạo đường dẫn có thể được kiểm toán và các thông số hàn được lấy từ thư viện WPS đủ điều kiện, là lựa chọn sẵn sàng cho sản xuất trong thời gian ngắn sắp tới.
Khi nào Teach-Free hiệu quả so với khi OLP vẫn thắng thế
| Điều kiện | Không cần lập trình / Quét 3D thành đường dẫn | Hướng dẫn sử dụng OLP |
|---|---|---|
| Phần hình học | Các mối nối thông thường (mối nối góc, mối nối thẳng, mối nối chồng) trên thép carbon hoặc nhôm. | Các rãnh đa lớp phức tạp, hợp kim đặc biệt (hợp kim song pha, titan, Inconel) |
| Sự khác biệt giữa các bộ phận | Sai số lắp ráp vừa phải — cần điều chỉnh đường đi thích ứng trong mỗi chu kỳ | Độ lặp lại chính xác của chi tiết cố định — đường dẫn được lập trình sẵn là đủ. |
| Khối lượng | Đa dạng sản phẩm, số lượng sản xuất thấp; thường xuyên giới thiệu các bộ phận mới. | Sản phẩm có khối lượng lớn, ổn định; OLP được khấu hao qua nhiều chu kỳ. |
| Khả năng truy xuất nguồn gốc WPS | Thích hợp khi thư viện quy trình bao gồm WPS | Cần thiết cho ngành hàng không vũ trụ, bình chịu áp lực (ghi chép kiểm toán nghiêm ngặt) |
| Kỹ năng lập trình viên | Cấp độ người vận hành: quét, xác nhận, chạy | Yêu cầu kỹ năng OLP cấp kỹ sư. |
| Thiết lập thời gian | Thời gian mỗi bộ phận mới | 2–8 giờ mỗi chương trình |
Theo quan sát từ các nhà tích hợp hệ thống hàn trong ngành, hệ thống quét 3D hỗ trợ AI giúp giảm thời gian lập trình cho sản phẩm đầu tiên từ 80–95% đối với các hình dạng mối hàn góc và mối hàn giáp mí tiêu chuẩn so với phương pháp lập trình thủ công (OLP), với hiệu quả cao nhất ở các ứng dụng gia công đa dạng sản phẩm, nơi việc thay đổi chi tiết diễn ra nhiều lần trong mỗi ca làm việc. Hiệu quả giảm đáng kể đối với các mối hàn rãnh nhiều lớp yêu cầu kiểm soát nhiệt độ giữa các lớp và logic trình tự mối hàn mà các công cụ tự học hiện tại chưa thể đáp ứng.
5. Tích hợp: Tiêu chuẩn, Nhập khẩu CAD và Kết nối MES
Một bộ phần mềm hàn chỉ hữu ích khi nó có khả năng trao đổi dữ liệu với các hệ thống liền kề: CAD, bộ điều khiển vật lý và MES của nhà máy. Ba lớp tiêu chuẩn chi phối quá trình trao đổi này.
Trao đổi mô hình robot: URDF và SDF
Các mô hình động học robot được truyền tải giữa các nền tảng OLP, môi trường mô phỏng và công cụ mô hình song sinh kỹ thuật số dưới dạng URDF (Unified Robot Description Format) hoặc SDF (Simulation Description Format), cả hai đều là lược đồ dựa trên XML mô tả hình học liên kết, loại khớp, giới hạn và thuộc tính quán tính. URDF là định dạng gốc của ROS 2 và được hỗ trợ bởi Isaac Sim, Gazebo và hầu hết các nhà cung cấp OLP lớn. Trong trường hợp nhà sản xuất robot (OEM) chưa công bố mô hình URDF, tệp có thể được tạo từ việc nhập hình học STEP bằng các công cụ chuyển đổi, mặc dù dữ liệu giới hạn khớp và quán tính phải được xác minh so với thông số kỹ thuật của OEM.
Nhập dữ liệu CAD: STEP và IGES
Dữ liệu hình học của phôi được nhập vào các công cụ OLP thông qua định dạng STEP (ISO 10303 AP214/AP242) hoặc IGES. STEP AP242 là tiêu chuẩn hiện hành cho quy trình định nghĩa dựa trên mô hình (MBD), trong đó các chú thích GD&T (kích thước và dung sai hình học) được truyền cùng với hình học, điều này rất quan trọng khi công cụ OLP cần đọc trực tiếp loại mối hàn và cấp chất lượng từ mô hình thiết kế. Tất cả các nền tảng OLP chính (RobotStudio, RoboGuide, DELMIA, Process Simulate, Octopuz) đều hỗ trợ nhập STEP gốc; IGES vẫn được sử dụng cho việc xuất dữ liệu từ các hệ thống CAD cũ hơn.
Giao tiếp thời gian chạy: OPC-UA
Việc trao đổi dữ liệu trực tiếp giữa mô hình kỹ thuật số và tế bào vật lý được thực hiện thông qua OPC-UA (IEC 62541), một giao thức pub/sub và client/server an toàn, không phụ thuộc vào nhà cung cấp, hoạt động trên mạng Ethernet công nghiệp. Mô hình thông tin OPC-UA cho các quy trình hàn cho phép mô hình kỹ thuật số đọc dòng điện hồ quang, điện áp, tốc độ di chuyển và góc định vị từ bộ điều khiển trực tiếp gần như theo thời gian thực (tốc độ cập nhật dưới một giây trong hầu hết các trường hợp). Việc tích hợp MES, truyền tải các bản ghi hàn hoàn chỉnh, trạng thái đơn đặt hàng và các chỉ số OEE, thường được thực hiện trên cùng một lớp OPC-UA hoặc thông qua cầu nối API REST đến cơ sở dữ liệu MES.
IFC cho bối cảnh tòa nhà/cơ sở vật chất
Khi lập kế hoạch xây dựng một dây chuyền hàn mới bên trong một cơ sở hiện có, hình học Industry Foundation Classes (IFC) từ mô hình thông tin tòa nhà có thể được nhập vào môi trường OLP để xác minh tầm với của robot, khoảng cách an toàn và đường đi của cần cẩu so với cấu trúc tòa nhà thực tế. Điều này rất quan trọng đối với các xưởng gia công kết cấu khổ lớn, nơi hình học của cơ sở có tính ràng buộc tương đương với động học của robot.
6. Lợi tức đầu tư khi áp dụng: Thời gian lập trình và rút ngắn thời gian đưa sản phẩm đầu tiên vào sản xuất.
Lý do kinh tế để nâng cấp lên nền tảng phần mềm cao cấp hơn nằm ở việc giảm thời gian lập trình và rút ngắn chu kỳ từ khâu sản xuất thử nghiệm đến khi hoàn thành sản phẩm chính. Sự tiến bộ này có thể đo lường được:
| Phương pháp tiếp cận | Thời gian lập trình (phần mới) | Kĩ năng cần thiết | Trường hợp sử dụng tốt nhất | Giá tham khảo (mỗi chỗ ngồi / mỗi ô) |
|---|---|---|---|---|
| Hướng dẫn sử dụng (thiết bị điều khiển từ xa) | 2–5 ngày | Người vận hành robot có kinh nghiệm | Thiết kế đơn giản, sản xuất số lượng lớn, hình học cố định; không có phần mềm CAD. | Không tốn chi phí phần mềm; hệ thống robot ở trạng thái chờ trong quá trình lập trình. |
| OLP tích hợp sẵn của nhà cung cấp (RobotStudio, RoboGuide) | 4 – 8 giờ | Kỹ sư được đào tạo OLP | Đội xe một thương hiệu, xưởng sửa chữa thân xe ô tô, môi trường sản xuất số lượng lớn. | 5,000–15,000 USD/năm/ghế (thường được bán theo gói) |
| OLP trung lập với nhà cung cấp (Octopuz, DELMIA, RoboDK) | 4 – 10 giờ | Kỹ sư được đào tạo OLP | Đội xe hỗn hợp nhiều thương hiệu, xưởng gia công, môi trường tích hợp PLM | 8,000–30,000 USD/năm/ghế |
| Bản sao kỹ thuật số (Tecnomatix, Emulate3D, Omniverse) | Đang diễn ra — không phải là công cụ lập trình; xác thực và giám sát. | Kỹ sư mô phỏng + Tích hợp CNTT | Pin giá trị cao, nhà sản xuất ô tô OEM, bảo trì dự đoán | 30,000–150,000 USD trở lên cho mỗi ô (nền tảng + tích hợp) |
| Tự học bằng AI / Quét 3D để tạo đường dẫn | Thời gian mỗi bộ phận mới | Cấp độ người vận hành (quét, xác nhận, chạy) | Nhiều loại vật liệu, hình dạng đều đặn, thay đổi thường xuyên. | 40,000–120,000 USD mỗi cell (phần cứng + phần mềm) |
Trên thực tế, chu kỳ từ khi tạo mẫu thử đến khi sản xuất hàng loạt cho một chương trình hàn mới giảm từ 4-6 ngày khi sử dụng phương pháp lập trình thủ công xuống còn 1-2 ngày với OLP (bao gồm nhập CAD, tạo đường dẫn và kiểm tra vật lý) và xuống dưới nửa ngày với hệ thống không cần lập trình AI trên hình học thông thường. Đối với một nhà máy sản xuất hơn 50 chi tiết mới mỗi năm, việc rút ngắn thời gian này trực tiếp dẫn đến việc bắt đầu sản xuất sớm hơn và giảm chi phí nhân công kỹ thuật trên mỗi chi tiết.
Theo dữ liệu ngành công nghiệp robot thế giới của IFR, tỷ lệ robot hàn mới được lắp đặt và xuất xưởng với khả năng lập trình ngoại tuyến (OLP) hoặc phần mềm mô phỏng tiên tiến đã tăng từ khoảng 25% vào năm 2019 lên ước tính 48% vào năm 2024. Sự tăng trưởng này được thúc đẩy bởi các chương trình điện khí hóa ngành ô tô đòi hỏi việc thay thế linh kiện thường xuyên hơn, và bởi sự thiếu hụt kỹ năng của các nhà vận hành lập trình robot thủ công giàu kinh nghiệm ở châu Âu, Bắc Mỹ và Nhật Bản, khiến việc lập trình ngoại tuyến trở nên hấp dẫn về mặt kinh tế ngay cả đối với các xưởng gia công nhỏ.
Lộ trình áp dụng bốn bước
Hầu hết các cơ sở hàn đều áp dụng các lớp phần mềm theo trình tự chứ không phải tất cả cùng một lúc. Lộ trình nâng cấp thực tế tuân theo bốn bước:
Hãy bắt đầu với công cụ OLP gốc của thương hiệu robot đã được triển khai (RobotStudio cho ABB, RoboGuide cho FANUC, MotoSim cho Yaskawa). Điều này giúp giảm thiểu tối đa sự khác biệt giữa mô phỏng và thực tế, đồng thời rút ngắn thời gian học hỏi cho đội ngũ kỹ sư đã quen thuộc với nền tảng robot. Thiết lập quy trình nhập CAD cho các tệp STEP và đào tạo ít nhất hai kỹ sư.
Khi số lượng robot tăng lên bao gồm cả thương hiệu thứ hai, hoặc khi cơ sở cần tích hợp PLM, hãy chuyển sang nền tảng trung lập với nhà cung cấp (Octopuz cho các hoạt động hàn phức tạp; DELMIA hoặc Process Simulate cho môi trường kết nối PLM). Đây cũng là bước đi đúng đắn khi xử lý nhiều loại sản phẩm khác nhau, đòi hỏi phải thường xuyên tạo chương trình mới.
Sau khi thiết lập OLP, hãy thêm lớp mô hình song sinh kỹ thuật số (Siemens Tecnomatix, Emulate3D hoặc Isaac Sim tùy thuộc vào nền tảng điều khiển) để cho phép kiểm thử giả định, giám sát bảo trì dự đoán và tích hợp dữ liệu MES. Lợi tức đầu tư (ROI) cao nhất ở các dây chuyền có mức độ sử dụng tài sản cao, nơi thời gian ngừng hoạt động ngoài kế hoạch gây ra tác động chi phí lớn.
Đánh giá các hệ thống quét 3D không cần huấn luyện bằng AI dành cho các dòng sản phẩm có hình dạng chi tiết đồng nhất, thay đổi sản phẩm thường xuyên và ưu tiên vận hành ở cấp độ người vận hành hơn là cấp độ kỹ sư lập trình ứng dụng (OLP). Đối với các hoạt động hàn với thép carbon hoặc nhôm có nhiều thành phần, lớp này mang lại hiệu quả năng suất cao nhất trên mỗi đô la đầu tư phần mềm.
Hệ thống hàn EVS-AI của EVST phù hợp ở vị trí nào trong tổng thể?
Trong số các hệ thống hàn AI không cần lập trình có sẵn trên thị trường vào năm 2026, hệ thống hàn EVS-AI của EVST nằm ở giao điểm của lớp 3 (thị giác 3D) và lớp 4 (tạo đường dẫn AI tự học). Mô-đun quét tự động thị giác 3D của nó thu thập hình dạng phôi mà không cần lập trình thủ công và trích xuất dữ liệu đường hàn để lập kế hoạch đường dẫn tự động. Công cụ thông minh tự học sử dụng thư viện quy trình hàn RX, thư viện này tải trước các hình dạng hàn điển hình và các thông số quy trình, bao gồm cả các chuỗi hàn hai dây và nhiều lớp. Điều khiển chuyển động hoạt động ở tần số 1 kHz qua EtherCAT, phù hợp khi cần đồng bộ hóa chặt chẽ giữa chuyển động robot và điều khiển thông số hồ quang. Khả năng kết nối mạng đa robot cho phép hệ thống phối hợp nhiều trục robot trên một phôi duy nhất, trong khi lập lịch tác vụ dựa trên ứng dụng cho phép người giám sát quản lý hàng đợi công việc mà không cần máy trạm lập trình chuyên dụng. Chứng nhận của bên thứ ba (CE, SGS, TUV) được ghi lại cho người mua tích hợp hệ thống vào các khung quản lý chất lượng được chứng nhận.
Để có cái nhìn toàn diện hơn về việc lựa chọn phần cứng robot hàn cùng với các công cụ phần mềm, hãy xem phần của chúng tôi. Hướng dẫn tích hợp và các thành phần của hệ thống hàn robot và Hướng dẫn toàn diện về tự động hóa hàn robot (2026)Để hiểu rõ hơn về bối cảnh của mô hình AI và nền tảng, vui lòng xem... Trí tuệ nhân tạo thể hiện trong robot công nghiệp: Mô hình VLA (2026)Các tiêu chuẩn tích hợp robot được đề cập trong... Hướng dẫn toàn diện về tích hợp robot công nghiệp (2026)Để biết thêm thông tin về bối cảnh lựa chọn quy trình, vui lòng xem... Hàn robot MIG, TIG và Laser (2026).
Câu Hỏi Thường Gặp
Lập trình ngoại tuyến (OLP) cho robot hàn là gì?
Lập trình ngoại tuyến (OLP) là phương pháp xác định đường hàn của robot trong môi trường CAD 3D thay vì lập trình thủ công các điểm tham chiếu trên dây chuyền sản xuất. Kỹ sư nhập mô hình phôi, định vị robot ảo, xác định hướng mỏ hàn và tốc độ di chuyển, chạy kiểm tra phát hiện va chạm, sau đó xuất mã dành riêng cho bộ điều khiển để tải lên robot thực. OLP rút ngắn thời gian lập trình từ 2-5 ngày lập trình thủ công xuống còn 2-8 giờ trên máy trạm, và dây chuyền robot vẫn hoạt động hiệu quả trong khi quá trình lập trình đang diễn ra.
Mô hình song sinh kỹ thuật số của mối hàn là gì và nó khác với mô phỏng như thế nào?
Mô phỏng hàn mô hình hóa chuyển động của robot, phát hiện va chạm và thời gian chu kỳ trước khi chương trình được triển khai. Mô hình song sinh kỹ thuật số tiến xa hơn: nó duy trì liên kết dữ liệu hai chiều theo thời gian thực với hệ thống vật lý, do đó mô hình ảo phản ánh liên tục trạng thái thực tế của robot, bộ định vị, nguồn điện và cảm biến. Mô hình song sinh kỹ thuật số hỗ trợ kiểm thử "điều gì sẽ xảy ra nếu" trực tiếp, bảo trì dự đoán và các vòng phản hồi MES. Các nền tảng được sử dụng cho mô hình song sinh kỹ thuật số hàn bao gồm Siemens Tecnomatix, Rockwell Emulate3D và NVIDIA Omniverse Isaac Sim.
Trong những trường hợp nào thì hàn không cần hướng dẫn bằng AI là phù hợp, và trong những trường hợp nào vẫn nên sử dụng OLP?
Các hệ thống không cần lập trình AI (từ quét 3D đến tạo đường dẫn tự động) hoạt động tốt với hình dạng đều đặn, các chi tiết lặp lại với số lượng lớn và môi trường mà sự thay đổi của phôi đòi hỏi phải hiệu chỉnh đường dẫn thích ứng trong mỗi chu kỳ. Chúng ít phù hợp hơn cho các mối hàn nhiều lớp phức tạp trên các hợp kim đặc biệt (thép không gỉ song pha, titan, Inconel) nơi mà đặc tả quy trình hàn yêu cầu kiểm soát chặt chẽ lượng nhiệt đầu vào và trình tự đường hàn. Một quy tắc thực tế: nếu mối nối là mối hàn góc, mối hàn giáp mí hoặc mối hàn chồng trên thép carbon hoặc nhôm và chi tiết có thể được mô tả rõ ràng bằng mô hình CAD, thì hệ thống không cần lập trình AI đáng để xem xét.
Độ chính xác của dự đoán chu kỳ hàn trong mô phỏng so với sản xuất thực tế là như thế nào?
Các công cụ mô phỏng OLP hiện đại dự đoán thời gian chu kỳ trong phạm vi ±5–8% so với phép đo thực tế khi mô hình động học robot và các thông số chuyển động của bộ điều khiển được cấu hình chính xác. Việc hiệu chỉnh các thông số chuyển động mô phỏng dựa trên một lần chạy mẫu sản xuất duy nhất giúp giảm sai số dự đoán xuống ±3% hoặc tốt hơn đối với các hình dạng mối hàn góc tiêu chuẩn. Các nguồn sai số còn lại chủ yếu là cài đặt độ dốc gia tốc và đường cắt không khí gần các điểm kỳ dị.
Những tiêu chuẩn nào chi phối việc trao đổi mô hình robot và giao tiếp thời gian thực trong các bộ phần mềm hàn?
Việc trao đổi mô hình robot sử dụng URDF và SDF (các lược đồ XML mô tả động học và hình học). Hình học CAD được truyền qua STEP (ISO 10303) hoặc IGES. Giao tiếp thời gian thực giữa phần mềm mô hình kỹ thuật số và bộ điều khiển vật lý sử dụng OPC-UA (IEC 62541). Việc tích hợp MES thường chạy trên OPC-UA hoặc cầu nối API REST. Đối với bối cảnh xây dựng, hình học IFC cho phép xác minh sự phù hợp của cơ sở trong môi trường OLP.
Các tài liệu tham khảo bên ngoài:
Báo cáo IFR World Robotics 2025 |
ISO 10218-2: An toàn của hệ thống robot và tích hợp |
Tiêu chuẩn hàn AWS |
NVIDIA Omniverse dành cho mô hình song sinh kỹ thuật số công nghiệp