
Kiểm soát chất lượng hàn robot: Kiểm tra bằng thị giác AI, kiểm tra không phá hủy (NDT) và phân loại khuyết tật theo tiêu chuẩn ISO 5817 (2026)
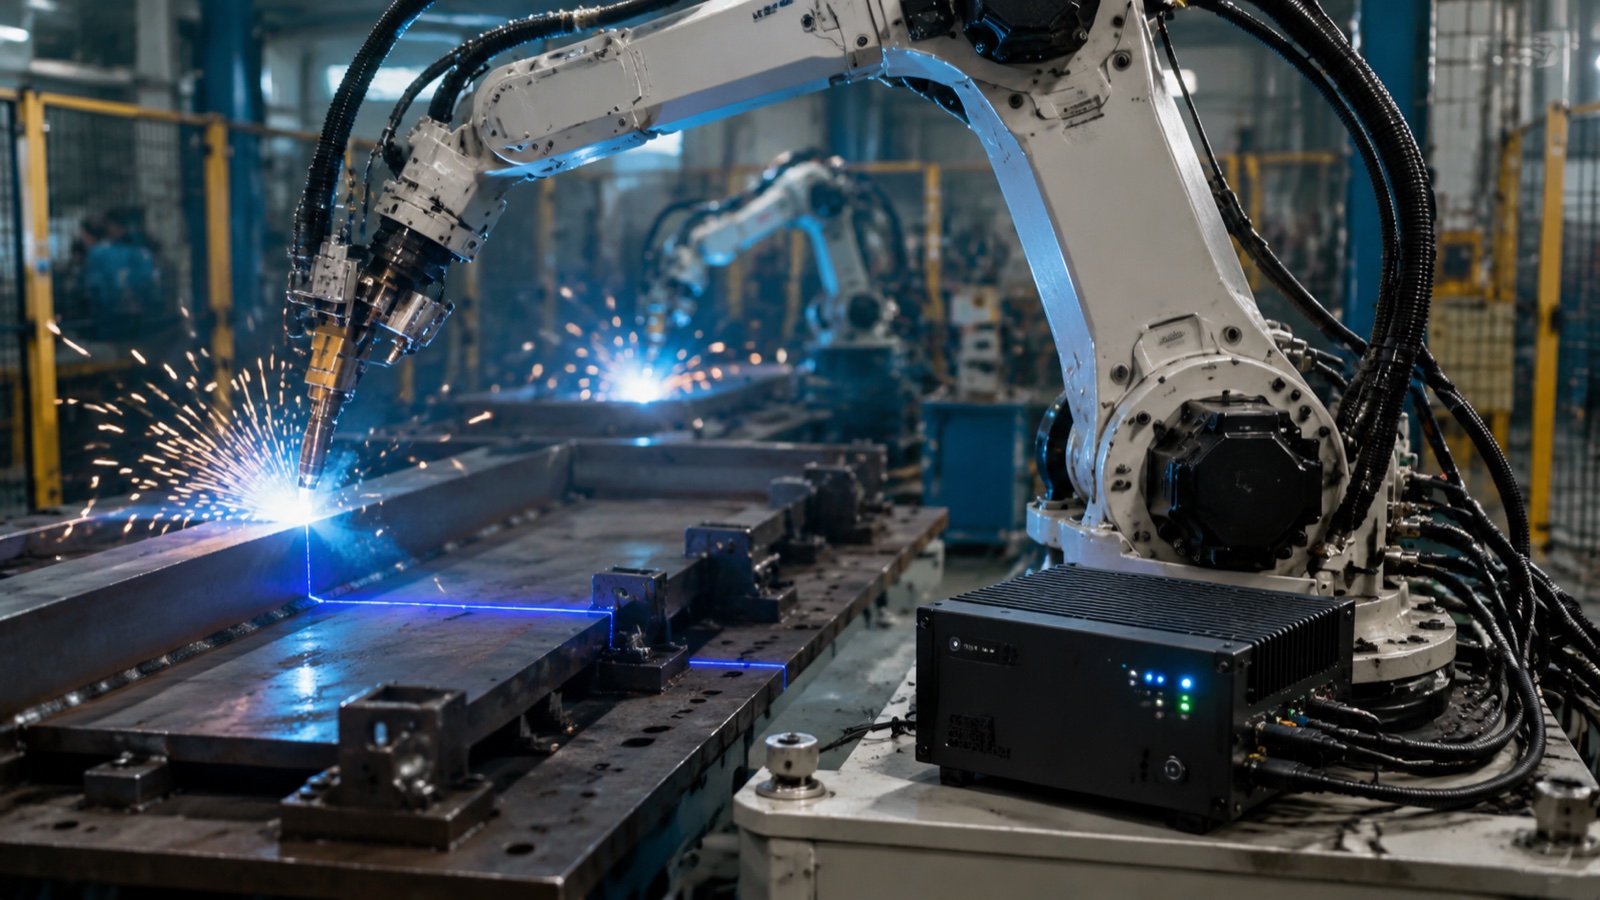
Kiểm soát chất lượng hàn robot kết hợp bốn lớp: giám sát quy trình trực tuyến về điện áp hồ quang, dòng điện và tốc độ cấp dây; kiểm tra bằng thị giác AI đối với mối hàn trước, trong và sau khi hàn; kiểm tra không phá hủy (UT, RT, MT, PT hoặc VT) đối với các mối nối quan trọng về an toàn; và phân loại khuyết tật theo tiêu chuẩn ISO 5817 / ISO 6520 và các mã như AWS D1.1. Nhờ đó, tỷ lệ lỗi hàn giảm từ 5–8% thường thấy trong các thao tác thủ công xuống dưới 1% trong các hệ thống robot được hiệu chuẩn.
Tổng quan về hệ thống QC Stack: Mỗi lớp lọc những gì?
Trước khi xem xét kỹ từng lớp, bảng so sánh bên dưới cho thấy mỗi phương pháp phát hiện được gì, phạm vi chi phí trên mỗi ô và tốc độ trả kết quả. Hiểu rõ những khác biệt này là điểm khởi đầu để quyết định sự kết hợp nào phù hợp với môi trường sản xuất cụ thể.
| Phương pháp QC | Những gì nó phát hiện | Toàn Diện | Chi phí gia tăng (mỗi ô) | Tốc độ kết quả |
|---|---|---|---|---|
| Giám sát quy trình trực tuyến (thông số hồ quang) | Sự thay đổi điện áp/dòng điện, các bất thường trong quá trình cấp dây, sự hao hụt lưu lượng khí — những sai lệch trong quy trình trước khi chúng trở thành lỗi. | 100% thời gian hoạt động của hồ quang | 2,000–8,000 đô la Mỹ (cảm biến + ghi dữ liệu) | Thời gian thực (mili giây) |
| Thị giác AI — trước khi hàn (hình dạng mối nối) | Khe hở, sai lệch, độ khít khớp vượt quá dung sai cho phép | 100% khớp | Được chia sẻ với phần cứng quan sát sau hàn | 1–3 giây cho mỗi lần quét |
| Thị giác AI — trong quá trình (bể nóng chảy) | Sự bất ổn của hồ quang, dấu hiệu hợp nhất không hoàn chỉnh, dị thường tia lửa bắn ra. | 100% chiều dài cung | 10,000–25,000 đô la Mỹ (camera tốc độ cao + hồng ngoại) | Thời gian thực với độ trễ khoảng 100ms |
| Nhận diện hình ảnh bằng AI — sau khi hàn (hình dạng đường hàn) | Vết lõm, sự chồng lấp, sự thiếu hụt vật liệu, độ xốp bề mặt, sự sai lệch hình dạng đường hàn | 100% bề mặt mối hàn | 15,000–55,000 USD (Máy phân tích hiệu năng 3D + điện toán biên) | 5–30 giây cho mỗi khớp |
| Kiểm tra siêu âm (UT / PAUT) | Các khuyết tật bên trong: thiếu sự kết dính, vết nứt, tạp chất thể tích trong vật liệu có độ dày ≥6 mm. | Được lấy mẫu hoặc 100% trên các mối nối an toàn | 0 đô la (thuê ngoài) – 45,000 đô la (PAUT trong tế bào) | Thời gian mỗi khớp (ngoại tuyến) |
| Kiểm tra X quang (RT) | Các khuyết tật bên trong trên toàn bộ tiết diện mối hàn; quy định bắt buộc đối với các mối hàn CJP. | Lấy mẫu theo lô theo quy định | Gia công ngoài theo từng mối hàn hoặc theo từng lô hàng. | Từ hàng giờ (phim) đến vài phút (kỹ thuật số) |
| Hạt từ tính (MT) | Các vết nứt trên bề mặt và gần bề mặt trong vật liệu sắt từ | Đã lấy mẫu | 500–3,000 đô la (thiết bị) | 15–30 phút mỗi lần kiểm tra |
| Chất thẩm thấu màu (PT) | Các vết nứt hở trên bề mặt và độ xốp trong bất kỳ vật liệu nào. | Đã lấy mẫu | 200–1,500 đô la (hàng tiêu hao) | 30–60 phút mỗi lần kiểm tra |
| Kiểm tra thị giác (VT) | Hình dạng bề mặt, rãnh lõm, sự chồng lấp, sự không phù hợp về kích thước | Lấy mẫu hoặc hoàn toàn thủ công | Chỉ có Đảng Lao động | Thời gian mỗi khớp |
Phần 1 — Giám sát quy trình trực tuyến
Giám sát quy trình trực tuyến là bước đầu tiên trong kiểm soát chất lượng hàn robot. Thay vì phát hiện lỗi sau khi chúng xảy ra, hệ thống theo dõi các biến số quy trình gây ra lỗi và cảnh báo các sai lệch trước khi hồ quang tiếp tục chuyển động.
Thông số hồ quang: Điện áp, dòng điện và nguồn cấp dây.
Trong quá trình hàn GMAW (MIG/MAG), nguồn điện ghi lại điện áp hồ quang và dòng điện hàn với tốc độ lấy mẫu từ 1 kHz trở lên. Phần mềm giám sát dạng sóng so sánh tín hiệu trực tiếp với các dạng sóng tham chiếu được thiết lập trong quá trình kiểm định quy trình hàn. Sự sụt giảm điện áp kéo dài hơn ±3 V so với điểm đặt cho thấy vấn đề ở đầu tiếp xúc, lệch mối hàn hoặc sự cố khí bảo vệ. Độ lệch dòng điện tương quan với sự thay đổi tốc độ cấp dây, ảnh hưởng đến độ xuyên thấu và hình dạng mối hàn. Các hệ thống như mô-đun SmartPower của ABB và nền tảng ghi dữ liệu CheckPoint của Lincoln Electric thực hiện loại phát hiện bất thường dạng sóng này, gán chỉ số chất lượng mối hàn cho mỗi mối hàn dựa trên độ ổn định của các thông số.
Giám sát lưu lượng khí và tình trạng mỏ hàn
Lưu lượng khí bảo vệ được theo dõi tại bộ điều chỉnh và, trên các hệ thống có thiết bị đo, tại thân mỏ hàn. Cảm biến lưu lượng khối sẽ kích hoạt tín hiệu dừng hàn nếu lưu lượng giảm xuống dưới mức tối thiểu đạt tiêu chuẩn, thường là 12–18 L/phút đối với hàn GMAW dây đặc, ngăn ngừa hiện tượng rỗ khí do lượng khí bảo vệ không đủ gây ra. Các cảm biến tình trạng mỏ hàn theo dõi điện trở vòi phun (đại diện cho sự tích tụ bắn tóe) và độ mòn đầu tiếp xúc, nhắc nhở thay mỏ hàn trước khi sự xuống cấp của đầu tiếp xúc làm thay đổi điểm tiếp xúc và làm giảm chất lượng mối hàn.
Thời gian đóng hồ quang như một tín hiệu chất lượng
Thời gian hồ quang trên mỗi mối hàn, được ghi lại tự động, cung cấp tín hiệu chất lượng ở cấp độ chu kỳ. Một mối hàn thường mất 18 giây để hoàn thành trong 14 giây cho thấy sự tắt hồ quang sớm, một sự kiện tiềm ẩn về thiếu liên kết. Nhật ký truy vết ở cấp độ trình tự liên kết thời gian hồ quang, dòng điện đỉnh và độ ổn định điện áp với ID mối hàn, cho phép phân tích nguyên nhân gốc khi phát hiện ra các khuyết tật ở giai đoạn sau trong quá trình kiểm tra không phá hủy (NDT).
Theo dữ liệu ngành do Hiệp hội Hàn Hoa Kỳ (AWS) tổng hợp, hàn robot giúp giảm tỷ lệ lỗi mối hàn từ mức điển hình 5-8% trong các thao tác thủ công xuống dưới 1% trong các hệ thống robot được hiệu chỉnh đúng cách. Tỷ lệ lỗi dưới 1% còn lại chủ yếu là do sai lệch vị trí gá lắp và lỗi quản lý vật tư tiêu hao chứ không phải do chính quy trình hàn, do đó việc giám sát thông số trực tuyến là công cụ chính để phát hiện các lỗi còn sót lại này trước khi chúng tạo ra phế phẩm.
Phần 2 — Kiểm tra bằng thị giác AI (Lớp chất lượng cốt lõi)
Hệ thống kiểm tra thị giác AI hiện nay bao gồm cả ba giai đoạn thời gian của quá trình hàn: trước khi hồ quang bắt đầu (kiểm tra mối hàn trước khi hàn), trong quá trình hàn (giám sát vũng chảy và ánh sáng hồ quang) và sau khi hàn (phân tích hình dạng đường hàn sau khi hàn). Mỗi giai đoạn sử dụng phần cứng cảm biến khác nhau và cung cấp giá trị kiểm soát chất lượng khác nhau.
Trước khi hàn: Kiểm tra hình dạng mối nối
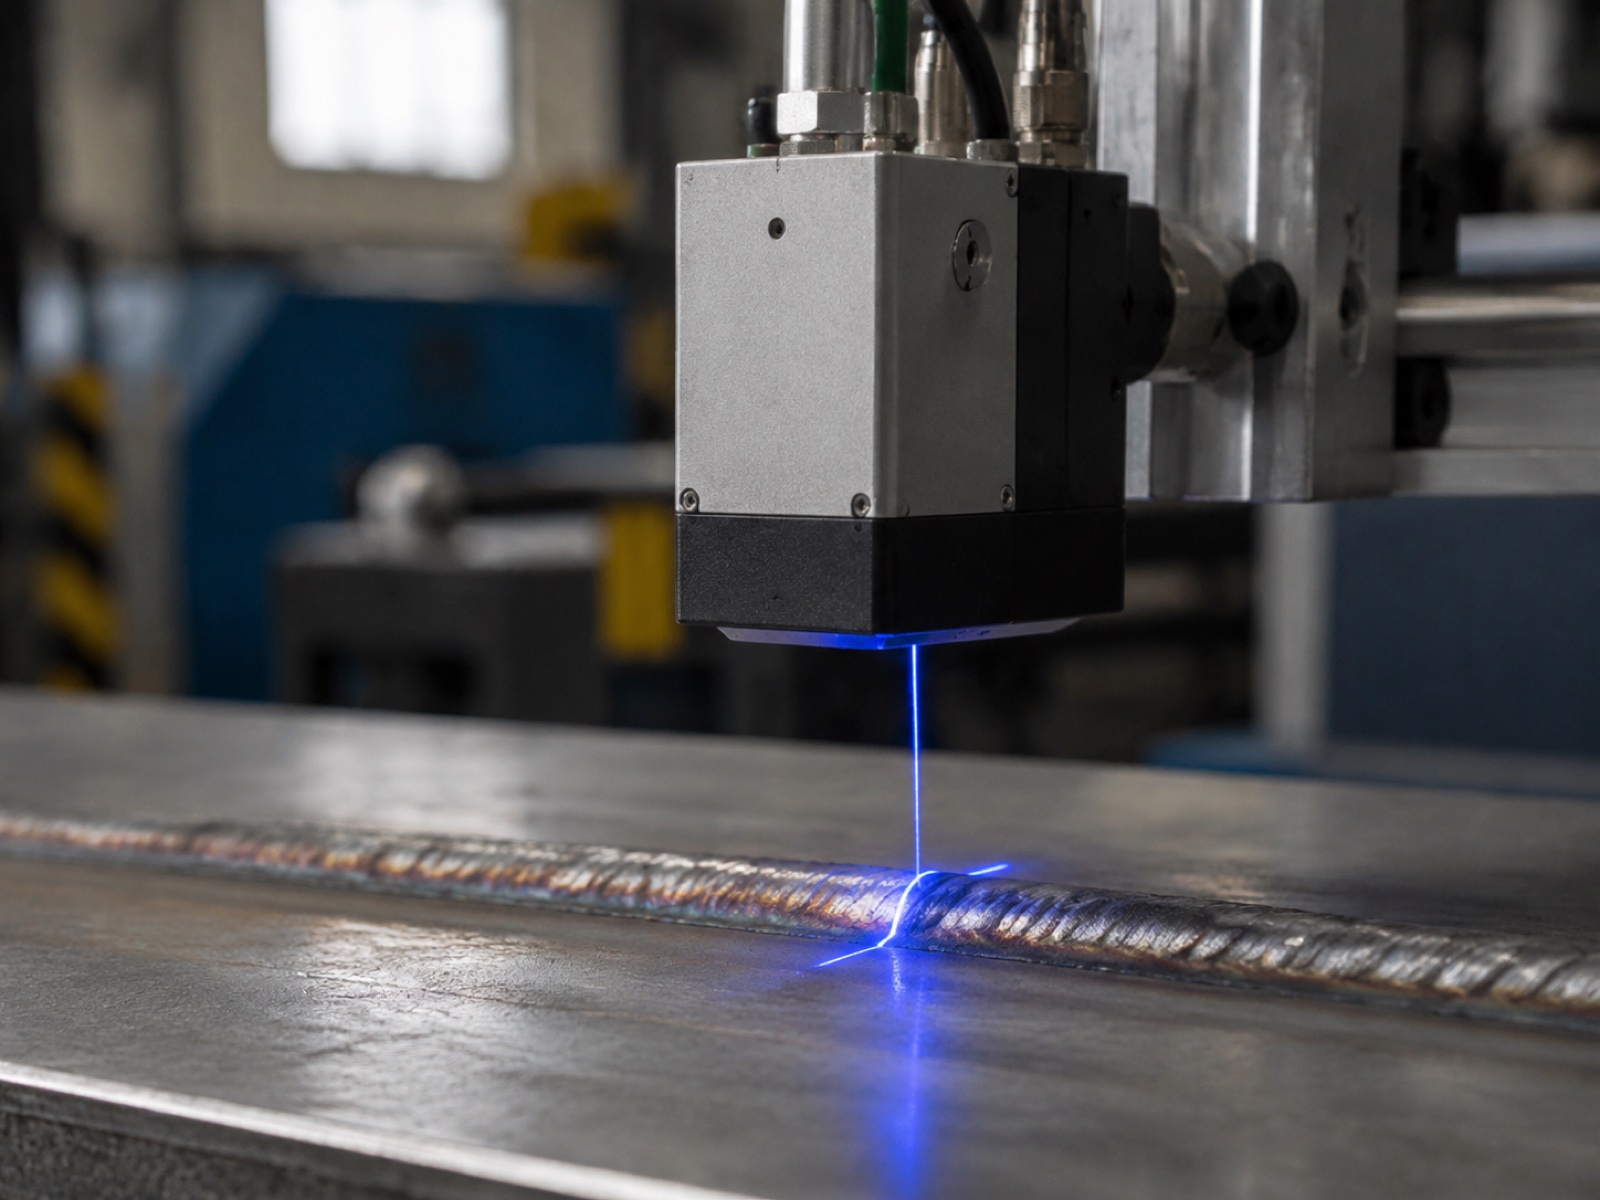
Máy quét laser hoặc camera 3D ánh sáng cấu trúc sẽ thu thập hình dạng mối hàn trước khi robot bắt đầu hàn. Hệ thống kiểm tra khe hở chân mối hàn, độ thẳng hàng của mối hàn và góc tiếp cận so với giới hạn quy định của quy trình hàn (WPS) đã được phê duyệt. Các mối hàn nằm ngoài dung sai, khe hở rộng hơn mức tối đa của WPS, hoặc sai lệch khiến mối hàn bị lệch tâm, sẽ kích hoạt lệnh dừng và cảnh báo trước khi lãng phí thời gian hàn vào thiết lập lỗi.
Các hệ thống hàng đầu trong lĩnh vực này bao gồm Meta Vision MV (tích hợp EtherCAT, phổ biến trong các xưởng sửa chữa thân xe ô tô), Servo-Robot (được sử dụng rộng rãi trong chế tạo kết cấu), Scansonic (chịu được môi trường năng lượng cao) và Octopuz (hiệu chỉnh đường đi bằng phần mềm từ đám mây điểm). Quét trước khi hàn cũng hiệu chỉnh đường hàn của robot để khắc phục sự khác biệt về kích thước giữa các chi tiết, đây là chức năng chính của máy đo biên dạng laser theo dõi đường hàn được mô tả trong hướng dẫn về các thành phần của hệ thống.
Đang trong quá trình: Giám sát hồ quang và vùng nóng chảy
Các camera tốc độ cao (10,000–50,000 khung hình/giây) được lọc theo bước sóng phát xạ hồ quang ghi lại hình dạng ánh sáng hồ quang và hình học vùng nóng chảy trong thời gian thực. Camera đo nhiệt hồng ngoại đồng thời lập bản đồ phân bố nhiệt độ vùng ảnh hưởng nhiệt (HAZ). Cả hai tín hiệu này cùng nhau cho thấy sự nóng chảy chưa hoàn toàn trước khi nó bị chôn vùi dưới các lần hàn tiếp theo: một vùng nóng chảy thu hẹp đột ngột trong khi tốc độ di chuyển và dòng điện vẫn không đổi cho thấy sự sụp đổ khe hở mối hàn hoặc nhiễm bẩn kim loại nền.
Trên thực tế, xử lý hình ảnh trong quá trình hoạt động là lớp đòi hỏi nhiều tài nguyên tính toán nhất. Các bo mạch suy luận biên (NVIDIA Jetson hoặc tương đương) chạy các mô hình CNN nhẹ được huấn luyện trên các hình ảnh bất thường hình vòng cung đã được gắn nhãn, phân loại mỗi khung hình trong vòng 50–100 ms. Toàn bộ hệ thống NVIDIA Metropolis được triển khai trong các dây chuyền sản xuất ô tô quy mô lớn, nơi nhiều nguồn cấp dữ liệu camera hoạt động đồng thời.
Sau khi hàn: Hình dạng mối hàn và phân loại khuyết tật
Phân tích hình dạng đường hàn sau khi hàn sử dụng máy đo hình dạng laser 3D để tạo ra đám mây điểm mặt cắt ngang của mối hàn đã hoàn thiện. Máy đo này đo chiều rộng, chiều cao, độ sâu rãnh lõm, độ mở rộng chồng lấp và góc mép hàn, các thông số này tương ứng trực tiếp với các yêu cầu mức độ chấp nhận của tiêu chuẩn ISO 5817. Các mô hình học sâu được huấn luyện trên các tập dữ liệu khuyết tật hàn được dán nhãn sẽ phân loại các đặc điểm bề mặt: rãnh lõm (ISO 5817 loại 5011), chồng lấp (5041), thiếu vật liệu (5012), độ rỗ bề mặt (2017) và các sai lệch hình học so với hình dạng đường hàn đạt tiêu chuẩn.
Các nền tảng phần mềm xử lý hình ảnh thương mại được sử dụng trong triển khai sản xuất bao gồm Cognex VisionPro (được sử dụng rộng rãi để kiểm tra bề mặt 2D), MVTec HALCON (được ưa chuộng để phân tích cấu hình 3D phức tạp với tính linh hoạt trong lập trình) và Intel Geti (huấn luyện mô hình hỗ trợ đám mây và quản lý triển khai). Các hệ thống kiểm tra chuyên dụng bao gồm Inspekto S70 cho các dây chuyền sản xuất linh hoạt và Yxlon HBR-DL để kiểm tra tích hợp tia X trên các mối hàn quan trọng về an toàn trong ngành hàng không vũ trụ và bình áp lực.
Theo dữ liệu triển khai trong ngành, kiểm tra mối hàn dựa trên thị giác AI đạt tỷ lệ phát hiện khuyết tật từ 96–99% đối với các khuyết tật bề mặt và gần bề mặt, so với khoảng 87% đối với kiểm tra trực quan thủ công (VT) được thực hiện với tốc độ sản xuất. Tỷ lệ dương tính giả của hệ thống AI cũng thấp hơn so với VT thủ công vì mô hình áp dụng ngưỡng quyết định nhất quán trên mỗi phép đo, không có hiệu ứng mệt mỏi và sự thay đổi ngưỡng ảnh hưởng đến người kiểm tra trong một ca làm việc dài.
Phần 3 — Các phương pháp kiểm tra không phá hủy (NDT)
Các phương pháp kiểm tra không phá hủy (NDT) là bắt buộc theo quy định của tiêu chuẩn hàn đối với các mối nối quan trọng về an toàn và không thể được thay thế chỉ bằng kiểm tra bằng mắt thường hoặc kiểm tra bằng hình ảnh AI. Mỗi phương pháp có một phạm vi khả năng cụ thể; việc xác định phương pháp phù hợp với loại mối nối và độ dày vật liệu là nền tảng của một kế hoạch kiểm tra tuân thủ tiêu chuẩn.
Kiểm tra siêu âm (UT / PAUT)
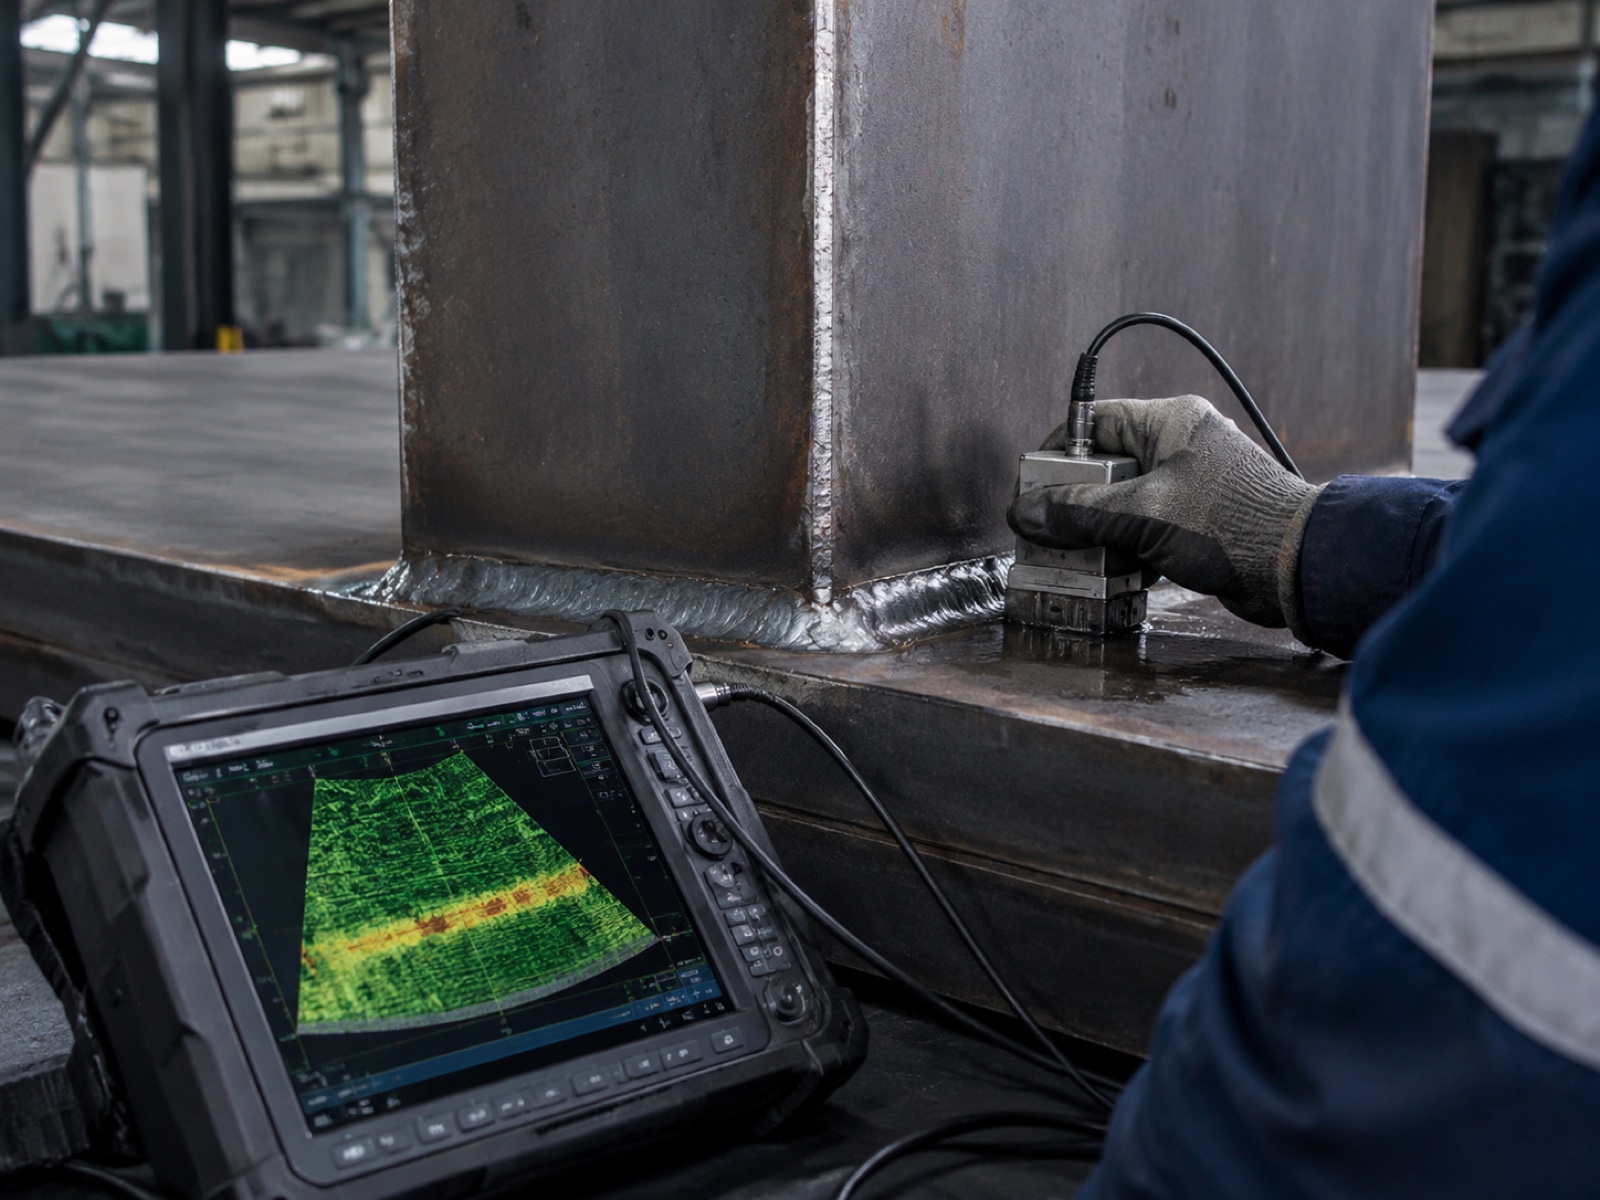
Kiểm tra siêu âm sử dụng sóng âm tần số cao để phát hiện các khuyết tật bên trong vật liệu dày từ 6 mm trở lên. Kiểm tra siêu âm mảng pha (PAUT) điều khiển chùm tia điện tử qua nhiều góc độ mà không cần di chuyển đầu dò, tạo ra hình ảnh quét S mặt cắt ngang của thể tích mối hàn chỉ trong một lần quét. PAUT đã thay thế phần lớn kiểm tra siêu âm một đầu dò thông thường trên các mối hàn kết cấu và bình áp lực vì nó cung cấp phạm vi bao phủ thể tích tốt hơn, hình ảnh kỹ thuật số và bản ghi vĩnh viễn. Phụ lục K của tiêu chuẩn AWS D1.1 chấp nhận PAUT như một phương pháp thay thế cho kiểm tra bằng tia X đối với các mối hàn xuyên thấu hoàn toàn khi có quy trình đạt tiêu chuẩn.
Thử nghiệm chụp ảnh phóng xạ (RT)
Chụp X-quang (RT) sử dụng bức xạ tia X hoặc tia gamma để tạo ảnh mặt cắt ngang mối hàn trên phim hoặc đầu dò kỹ thuật số. Đây vẫn là phương pháp tham chiếu để phát hiện các khuyết tật thể tích, cụm lỗ rỗng, tạp chất xỉ và sự thâm nhập mối nối không hoàn toàn, trên toàn bộ chiều dày mối hàn. RT được yêu cầu bởi tiêu chuẩn AWS D1.1 đối với các cấu kiện chịu lực gãy và bởi tiêu chuẩn ASME Section IX đối với một số loại mối hàn chịu áp lực nhất định. Chụp X-quang kỹ thuật số (DR) và chụp cắt lớp vi tính (CT) đã giảm thời gian xử lý phim từ hàng giờ xuống còn vài phút và hỗ trợ tái tạo thể tích 3D cho các hình dạng mối nối phức tạp.
Kiểm tra hạt từ tính (MT)
Phương pháp MT phát hiện các khuyết tật trên bề mặt và gần bề mặt (vết nứt, đường nối, mối hàn nguội) trong vật liệu sắt từ bằng cách tạo ra từ trường và sử dụng dung dịch huyền phù hạt sắt từ. Các khuyết tật vuông góc với đường sức từ sẽ tích tụ các hạt một cách rõ rệt. MT nhanh chóng, dễ mang theo và không tốn kém, do đó trở thành phương pháp kiểm tra sơ bộ tiêu chuẩn cho các mối hàn góc và mối hàn rãnh trong chế tạo kết cấu thép. MT không thể kiểm tra thép không gỉ Austenit hoặc nhôm (vật liệu không sắt từ), và chỉ phát hiện các khuyết tật bị đứt hoặc tiến gần đến bề mặt.
Kiểm tra chất thấm nhuộm (PT)
Phương pháp kiểm tra thẩm thấu (PT) sử dụng dung dịch thẩm thấu có độ nhớt thấp bôi lên bề mặt mối hàn đã được làm sạch; hiện tượng mao dẫn hút dung dịch thẩm thấu vào các vết nứt hở trên bề mặt. Sau một khoảng thời gian chờ, chất hiện hình được bôi lên và hút dung dịch thẩm thấu ra ngoài một cách rõ ràng. Phương pháp PT có thể áp dụng cho mọi vật liệu, từ tính, thép không gỉ, nhôm, titan, và là phương pháp tiêu chuẩn để phát hiện các vết nứt trên bề mặt các mối hàn không từ tính. Phương pháp này yêu cầu bề mặt sạch, khô và thời gian chờ được kiểm soát, do đó ít phù hợp cho việc kiểm tra liên tục với năng suất cao nhưng lại thiết thực như một phương pháp kiểm tra định kỳ trên các lô mẫu.
Kiểm tra trực quan (VT)
Kiểm tra bằng thị giác (VT) là phương pháp đơn giản nhất, chi phí thấp nhất và được áp dụng đầu tiên. Một người kiểm tra được đào tạo sẽ kiểm tra bề mặt mối hàn để tìm các khuyết tật có thể nhìn thấy: vết lõm, vết chồng, vết nứt bề mặt, thiếu vật liệu hàn và hình dạng mặt cắt so với thước đo hoặc mẫu tham chiếu. Điều khoản 6 của tiêu chuẩn AWS D1.1 yêu cầu kiểm tra bằng thị giác đối với tất cả các mối hàn trước khi áp dụng bất kỳ phương pháp kiểm tra không phá hủy nào khác. Về mặt chức năng, hệ thống kiểm tra bằng thị giác AI là một hình thức tự động hóa và được trang bị thiết bị của kiểm tra bằng thị giác, được mở rộng đến độ phủ 100%, ngưỡng nhất quán và hồ sơ được ghi chép đầy đủ.
Phần 4 — Phân loại khuyết tật: Tiêu chuẩn ISO 6520-1 và ISO 5817.
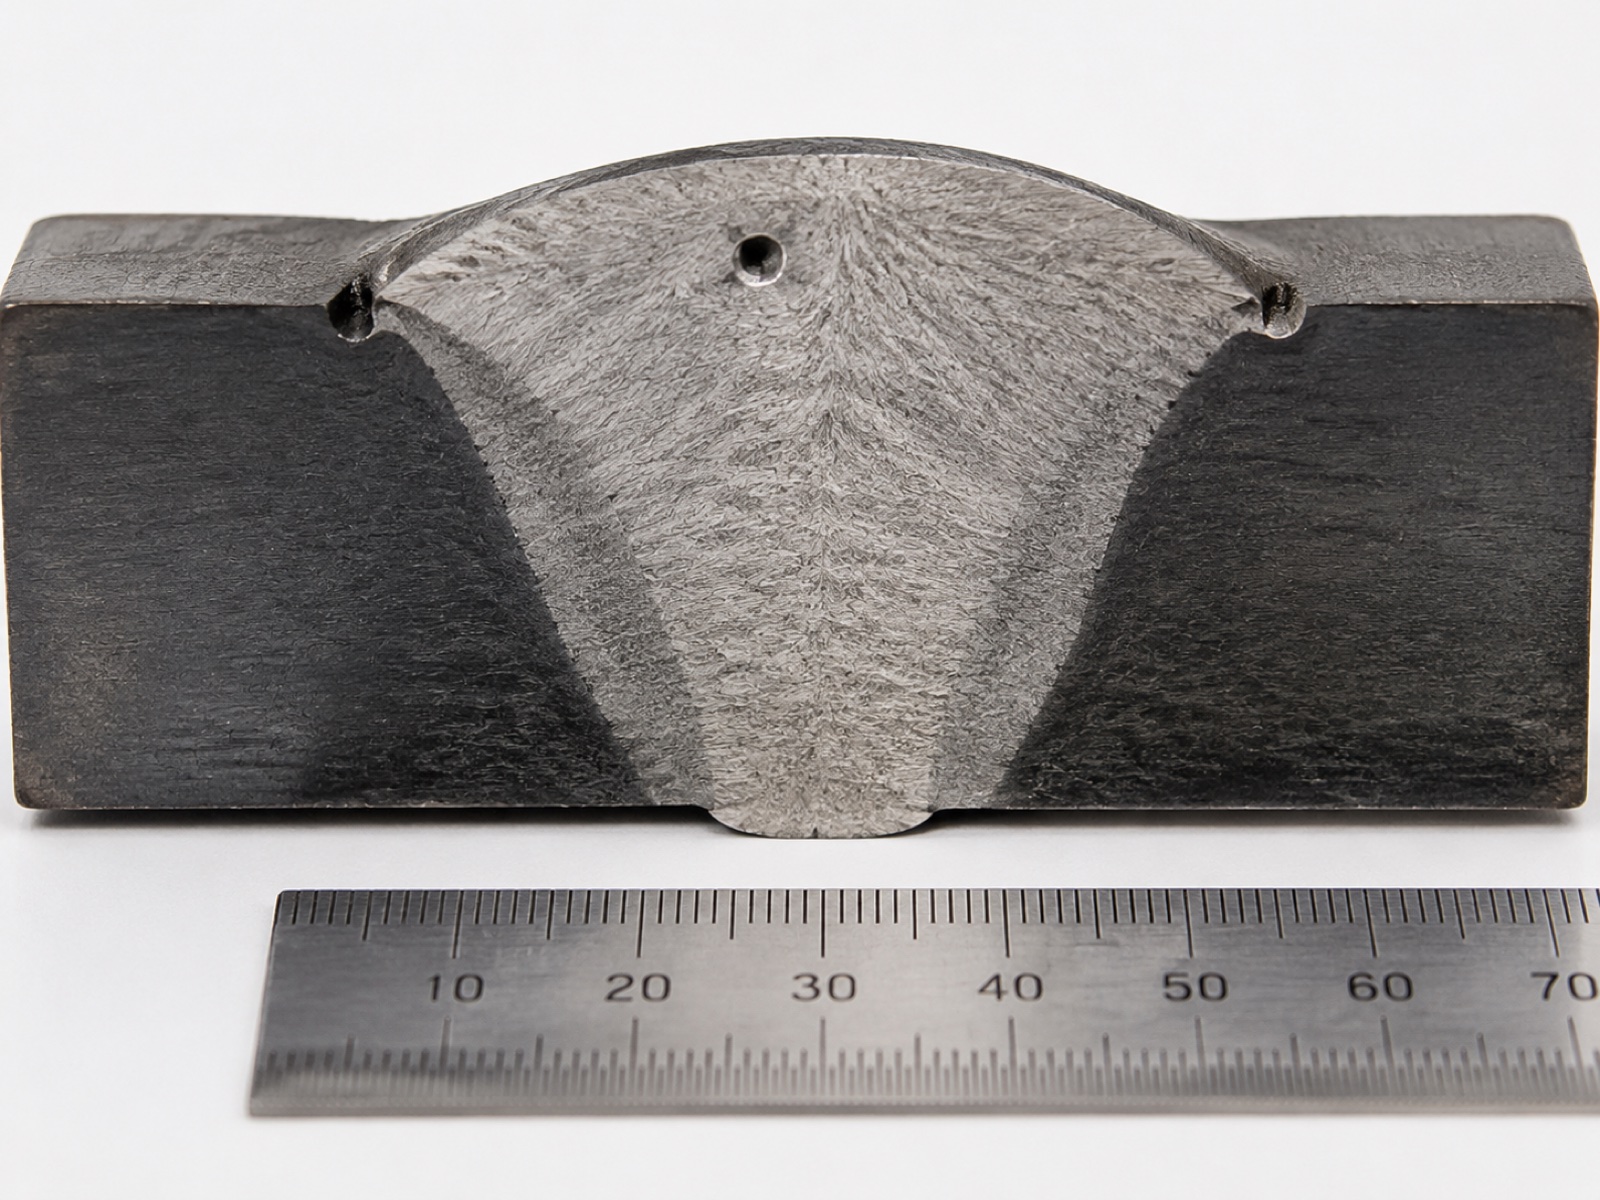
Tiêu chuẩn ISO 6520-1 cung cấp hệ thống phân loại tham chiếu cho các khuyết tật mối hàn, sắp xếp chúng thành sáu nhóm theo loại. Tiêu chuẩn ISO 5817 ánh xạ các loại khuyết tật đó đến các mức độ chấp nhận B (nghiêm ngặt nhất), C (trung bình) và D (ít nghiêm ngặt nhất) dựa trên giới hạn kích thước cho mỗi khuyết tật. Các mô hình thị giác AI được đào tạo trên các danh mục ISO 6520-1 tạo ra đầu ra có thể ánh xạ trực tiếp đến các quyết định chấp nhận/từ chối của ISO 5817.
Nhóm khuyết tật theo tiêu chuẩn ISO 6520-1
| Nhóm (Phạm vi số) | Loại không hoàn hảo | Các ví dụ chung | Phương pháp phát hiện điển hình |
|---|---|---|---|
| Nhóm 1 (100) | Vết nứt | Vết nứt dọc (101), vết nứt ngang (102), vết nứt nóng (104), vết nứt miệng núi lửa (107) | UT, RT, MT, PT, thị giác AI (vết nứt bề mặt) |
| Nhóm 2 (200) | Sâu răng | Độ xốp (2011), lỗ sâu (2015), độ xốp bề mặt (2017), khoang co ngót (202) | RT (thể tích), UT, thị giác AI (lỗ chân lông trên bề mặt) |
| Nhóm 3 (300) | Các tạp chất rắn | Tạp chất xỉ (301), tạp chất chất trợ dung (302), tạp chất oxit (3041), tạp chất kim loại (304) | RT, UT (PAUT đối với các vật thể lớn hơn) |
| Nhóm 4 (400) | Thiếu sự kết hợp và thâm nhập | Thiếu sự kết dính (401), sự thâm nhập không hoàn toàn (402), thiếu sự thâm nhập của rễ (4021) | UT (PAUT), RT; Thị giác AI trên khuôn mặt gốc (quyền truy cập hạn chế) |
| Nhóm 5 (500) | Hình dạng và kích thước không hoàn hảo | Vết lõm (5011), chồng lấp (5041), thiếu vật liệu (5012), độ lồi quá mức (503), lệch góc (508) | Thị giác AI (tạo hình hạt 3D), VT, thước đo |
| Nhóm 6 (600) | Các khuyết tật khác | Vết phóng điện hồ quang (601), vết bắn tóe (602), bề mặt bị rách (6011), vết mài (6012) | VT, thị giác AI, MT |
Tiêu chuẩn ISO 5817: Mức độ chấp nhận B, C, D
Tiêu chuẩn ISO 5817:2023 quy định ba cấp độ chất lượng chấp nhận được cho các mối hàn nóng chảy trong thép, niken, titan và nhôm. Cấp độ D (chất lượng trung bình) có dung sai kích thước rộng nhất và áp dụng cho các công việc chế tạo thông thường. Cấp độ C (chất lượng trung bình) là tiêu chuẩn cho các ứng dụng kết cấu và hầu hết các công việc chế tạo công nghiệp. Cấp độ B (chất lượng nghiêm ngặt) áp dụng cho các kết cấu quan trọng về an toàn, thiết bị chịu áp suất và các kết cấu chính của ô tô, nơi yêu cầu về khả năng chống mỏi và chống gãy rất cao.
Ví dụ thực tế: vết lõm (loại 5011) với độ sâu 0.5 mm được chấp nhận ở Cấp độ D, ở mức chấp nhận được ở Cấp độ C (giới hạn là 0.5 mm đối với mối hàn giáp mối), và bị từ chối ở Cấp độ B (giới hạn 0.25 mm đối với mối hàn giáp mối). Hệ thống thị giác AI được cấu hình cho một mức độ chấp nhận cụ thể sẽ đặt ngưỡng phát hiện của chúng theo giới hạn kích thước trong bảng liên quan của ISO 5817, cho phép đưa ra quyết định đạt/không đạt tự động.
Phần 5 — Đối chiếu tiêu chí chấp nhận: AWS D1.1, EN 15085 và ISO 3834
Ngoài tiêu chuẩn ISO 5817, các nhà sản xuất tuân thủ các quy chuẩn ngành cụ thể phải lập kế hoạch kiểm tra phù hợp với các tiêu chí chấp nhận trong các quy chuẩn đó. Bảng dưới đây tóm tắt các quy chuẩn chính và phạm vi chất lượng của chúng đối với các ứng dụng hàn robot.
| Mã / Tiêu chuẩn | Phạm vi ứng dụng | Yêu cầu trực quan (VT) | Yêu cầu RT / UT | Tham chiếu mức chất lượng |
|---|---|---|---|---|
| Tiêu chuẩn AWS D1.1 (Thép kết cấu) | Gia công và lắp đặt kết cấu thép tại Bắc Mỹ. | Đảm bảo 100% cho tất cả các mối hàn (Điều khoản 6) | RT hoặc UT trên các cấu kiện chịu lực CJP và các cấu kiện dễ bị gãy | Chấp nhận theo loại liên kết và loại tải |
| AWS D1.2 (Nhôm) | Hàn nhôm kết cấu | 100% VT | Chụp X-quang (RT) hoặc siêu âm (UT) tùy theo từng loại khớp; nên ưu tiên chụp X-quang cho các khớp nhôm mỏng. | Cách tiếp cận phân loại tương tự như D1.1 được điều chỉnh cho cấu trúc vi mô của nhôm. |
| AWS D1.6 (Thép không gỉ) | Hàn kết cấu thép không gỉ | 100% VT | RT hoặc PT (MT không áp dụng cho các loại thép austenit) | Các tiêu chí này tính đến nguy cơ mẫn cảm gần vùng HAZ. |
| Tiêu chuẩn EN 15085 (Phương tiện đường sắt) | Hàn các toa xe và linh kiện đường sắt | Đảm bảo 100% cho các khớp nối an toàn cấp CL1 | 100% RT hoặc PAUT trên các khớp CL1; lấy mẫu trên CL2/CL3 | Tiêu chuẩn ISO 5817 Cấp độ B cho CL1; C hoặc D cho mức độ quan trọng thấp hơn. |
| Tiêu chuẩn ISO 3834 (Yêu cầu về chất lượng) | Tiêu chuẩn khung về quản lý chất lượng hàn nóng chảy; được trích dẫn bởi EN 1090, EN 15085 và các tiêu chuẩn khác. | Theo tiêu chuẩn sản phẩm tham chiếu | Theo tiêu chuẩn sản phẩm tham chiếu | ISO 3834-2 (Toàn diện), -3 (Tiêu chuẩn), -4 (Cơ bản) |
| ASME Phần IX (Bình chịu áp lực) | Nồi hơi, bình chịu áp lực và đường ống tại Hoa Kỳ và trên toàn thế giới theo tiêu chuẩn tham khảo. | Theo quy chuẩn xây dựng (ASME VIII Div.1) | RT bắt buộc đối với các khớp P-Number có áp suất vượt quá ngưỡng trong Div.1. | Không áp dụng đối chiếu trực tiếp với tiêu chuẩn ISO 5817; các tiêu chí chấp nhận ASME QW và UW được áp dụng. |
Theo Hiệp hội Hàn Hoa Kỳ (AWS D1.1:2020, Điều khoản 6.9), tất cả các mối hàn phải được kiểm tra bằng mắt thường trước khi thực hiện bất kỳ phương pháp kiểm tra không phá hủy nào khác. Yêu cầu này khiến việc kiểm tra bằng mắt thường (VT) — và rộng hơn là kiểm tra bằng thị giác máy tính tự động (AI) như một phương pháp kiểm tra có trang bị thiết bị — trở thành bước bắt buộc trong toàn bộ quy trình kiểm tra, chứ không phải là một bước bổ sung tùy chọn. Các hoạt động hàn robot ghi lại 100% kết quả kiểm tra bằng thị giác AI cho mỗi mối hàn đáp ứng mục đích lập hồ sơ của điều khoản này đồng thời tạo ra hồ sơ chất lượng có thể kiểm toán cho mỗi lô sản xuất.
Phần 6 — Lợi tức đầu tư (ROI) khi triển khai AI cho hệ thống chất lượng mối hàn
Lý do kinh doanh để bổ sung hệ thống kiểm tra thị giác AI vào dây chuyền hàn robot hiện có dựa trên ba cải tiến có thể đo lường được: tỷ lệ phát hiện khuyết tật cao hơn, tỷ lệ dương tính giả thấp hơn giúp giảm phế phẩm không cần thiết và giảm tần suất kiểm tra không phá hủy (NDT) ở các lô sản phẩm sau khi vượt qua sàng lọc tự động.
Tăng tỷ lệ phát hiện
Kiểm tra trực quan thủ công (VT) trên sản phẩm hàn robot, được thực hiện bởi các thanh tra viên đủ tiêu chuẩn với tốc độ sản xuất, đạt tỷ lệ phát hiện khoảng 87% đối với các khuyết tật bề mặt và gần bề mặt, con số này giảm hơn nữa vào cuối ca làm việc và dưới áp lực sản xuất cao. Hệ thống thị giác AI được triển khai trên các dây chuyền hàn robot luôn đạt tỷ lệ phát hiện 96–99% đối với cùng loại khuyết tật, dựa trên dữ liệu triển khai trong ngành. Khoảng cách này, từ 9 đến 12 điểm phần trăm, trực tiếp dẫn đến giảm tỷ lệ lỗi bề mặt lọt qua khâu lắp ráp hoặc giao hàng cho khách hàng.
Chi phí phần cứng thị giác
Chi phí phần cứng tăng thêm để bổ sung hệ thống thị giác AI sau hàn vào một dây chuyền hiện có (máy đo biên dạng laser 3D, máy tính công nghiệp với xử lý dữ liệu tại chỗ, phần mềm tích hợp) dao động từ 25,000 đến 55,000 đô la cho cấu hình đo biên dạng mối hàn sau. Việc bổ sung quét mối nối trước hàn trên cùng nền tảng phần cứng sẽ làm tăng thêm từ 5,000 đến 15,000 đô la. Giám sát toàn bộ vùng nóng chảy trong quá trình hàn bằng camera tốc độ cao và đo nhiệt hồng ngoại là lớp có chi phí cao nhất, tăng thêm từ 10,000 đến 25,000 đô la, và chủ yếu được chỉ định cho ngành hàng không vũ trụ, bình áp suất và hàn đường ray an toàn quan trọng hơn là chế tạo chung. Kết hợp lại, một hệ thống thị giác AI ba pha hoàn chỉnh trên một dây chuyền sẽ làm tăng thêm chi phí từ 40,000 đến 80,000 đô la so với một dây chuyền robot cơ bản.
Động lực trả nợ
Trong một xưởng gia công kết cấu quy mô trung bình, sản xuất 300 mối hàn được kiểm tra mỗi ca, việc nâng cao tỷ lệ phát hiện từ 87% lên 97% giúp ngăn ngừa khoảng 30 lỗi phát sinh thêm trên 1,000 mối hàn. Với chi phí trung bình là 75 đô la cho mỗi sự cố phải làm lại được phát hiện trong quá trình sản xuất (so với hơn 400 đô la cho mỗi lỗi phát sinh trong quá trình lắp ráp tiếp theo), riêng việc tiết kiệm chi phí do giảm lỗi đã tạo ra khoảng 50,000 đến 120,000 đô la mỗi năm cho mỗi dây chuyền sản xuất, tùy thuộc vào khối lượng và chi phí làm lại. Thời gian hoàn vốn cho 50,000 đô la chi phí phần cứng hệ thống thị giác là từ 6 đến 14 tháng với các thông số này. Việc giảm tần suất kiểm tra không phá hủy (NDT), khi dữ liệu về khả năng xử lý từ hệ thống thị giác hỗ trợ các kế hoạch lấy mẫu giảm được thỏa thuận với khách hàng, sẽ tạo ra thêm khoản tiết kiệm tùy thuộc vào ứng dụng cụ thể.
Trên thực tế, biến số quan trọng nhất khi triển khai không phải là phần cứng thị giác mà là chất lượng của thư viện quy trình mà nó giám sát. Các dây chuyền hoạt động theo quy trình hàn (WPS) đạt tiêu chuẩn cao, với độ lặp lại ổn định của gá lắp và quản lý vật tư tiêu hao nhất quán, sẽ thấy tỷ lệ phát hiện lỗi tối đa được hưởng lợi từ thị giác AI. Các dây chuyền có độ biến thiên quy trình cao tạo ra tỷ lệ dương tính giả cao hơn vì mô hình không thể phân biệt được lỗi thực sự với sai lệch thông số do đầu tiếp xúc bị mòn hoặc hiệu chuẩn nguồn điện bị sai lệch. Việc giải quyết vấn đề ổn định quy trình trước, sau đó thêm thị giác AI như một lớp giám sát, sẽ mang lại kết quả tốt hơn so với việc thêm thị giác vào một quy trình vốn đã tạo ra các mối hàn đạt chuẩn.
Kiến trúc QC năm bước: Từ cảm biến đến MES
Kiến trúc QC sẵn sàng cho sản xuất kết nối các lớp kiểm tra được mô tả ở trên thành một luồng dữ liệu di chuyển từ cảm biến đến quyết định chất lượng đến bản ghi sản xuất. Kiến trúc năm bước dưới đây áp dụng cho các dây chuyền hàn robot từ cấu hình một trạm đến các dây chuyền nhiều trạm.
- Lớp cảm biến. Các cảm biến giám sát quy trình nội tuyến (điện áp/dạng sóng dòng điện hồ quang, tốc độ cấp dây, lưu lượng khí), máy quét laser trước khi hàn, camera tốc độ cao trong quá trình hàn (tùy chọn) và máy đo biên dạng 3D sau khi hàn đều tạo ra các luồng dữ liệu có dấu thời gian được gắn thẻ ID mối hàn. EtherCAT ở tần số 1 kHz đồng bộ hóa các cảm biến thông số hồ quang với dữ liệu vị trí của bộ điều khiển robot, cho phép lập bản đồ không gian các bất thường dạng sóng đến các vị trí chính xác dọc theo đường hàn.
- Suy luận cạnh. Một mô-đun điện toán biên (máy tính công nghiệp hoặc bo mạch tăng tốc AI chuyên dụng) thực hiện suy luận thời gian thực trên các tín hiệu quy trình và dữ liệu hình ảnh. Các mô hình phân loại sẽ đánh dấu các khớp đáng ngờ trong vòng một khoảng thời gian di chuyển giữa các khớp của robot, thường là 2-5 giây, để người vận hành nhận được cảnh báo trước khi robot di chuyển đến khớp tiếp theo, cho phép can thiệp trong quá trình sản xuất thay vì phải làm lại sau khi hoàn thành lô hàng.
- Phân loại khuyết tật. Các mối nối được đánh dấu được phân loại theo loại khuyết tật dựa trên hệ thống phân loại ISO 6520-1, và mức độ nghiêm trọng được so sánh với mức độ chấp nhận ISO 5817 (B, C hoặc D) áp dụng cho lệnh sản xuất. Các mối nối vượt quá ngưỡng chấp nhận được ghi nhận là không phù hợp; các mối nối ở ranh giới cận ngưỡng được xếp vào hàng chờ để kiểm tra lại thủ công hoặc kiểm tra không phá hủy (NDT), tùy thuộc vào kế hoạch chất lượng.
- Nhật ký truy xuất nguồn gốc. Tất cả các dữ liệu cảm biến, hình ảnh quan sát, kết quả phân loại và phản hồi của người vận hành đều được ghi vào hồ sơ truy xuất nguồn gốc, được liên kết với mã định danh khớp nối, số sê-ri linh kiện và lô sản xuất. Hồ sơ này hỗ trợ cả việc phân tích chất lượng nội bộ (phát hiện xu hướng, tối ưu hóa thông số) và các yêu cầu kiểm toán của khách hàng hoặc cơ quan quản lý theo tiêu chuẩn ISO 3834 hoặc EN 15085.
- Tích hợp MES. Nhật ký truy xuất nguồn dữ liệu cung cấp thông tin cho Hệ thống Quản lý Sản xuất (MES) theo thời gian thực, cập nhật trạng thái chất lượng lô sản phẩm, đánh dấu các lệnh làm lại và kích hoạt lịch trình kiểm tra không phá hủy (NDT) cho các lô yêu cầu lấy mẫu theo quy định. Sự tích hợp hai chiều cho phép MES đẩy các thông số quy trình hàn (cài đặt WPS) đến bộ điều khiển robot khi chuyển đổi công việc, giảm nguy cơ lựa chọn thông số không chính xác trên các dây chuyền sản xuất nhiều sản phẩm.
Các nhà cung cấp hàng đầu giải quyết vấn đề kiểm soát chất lượng như thế nào?
FANUC, ABB và KUKA đều đã tích hợp chức năng ghi dữ liệu và giám sát thông số vào bộ điều khiển robot hàn của mình, trong đó bộ phần mềm WeldGuide và SmartPower của ABB và mô-đun ArcSense của KUKA là những giải pháp đã được hoàn thiện cho các dây chuyền sản xuất ô tô cấp 1. Yaskawa Motoman tích hợp chức năng giám sát quy trình hàn cụ thể thông qua phần mềm Weld Navigator. ESTUN đã bổ sung khả năng giám sát hàn trực tuyến vào các hệ thống hàn tầm trung của mình dành cho thị trường chế tạo chung.
EVST giải quyết toàn bộ quy trình kiểm soát chất lượng thông qua hệ thống hàn EVS-AI, tích hợp nhận dạng hình ảnh 3D, thư viện quy trình hàn RX (các thông số đã được kiểm định cho các loại mối nối và sự kết hợp vật liệu phổ biến) và đồng bộ hóa cảm biến EtherCAT 1 kHz để đảm bảo sự đồng bộ chặt chẽ giữa dữ liệu thông số hồ quang và vị trí robot. Công cụ tự học của hệ thống tinh chỉnh các thông số hàn trong suốt quá trình sản xuất mà không cần lập trình lại thủ công, giúp giảm sự sai lệch giữa các thông số quy trình đã được kiểm định và các thông số sản xuất thực tế, một nguồn gây tích lũy lỗi nhỏ thường gặp trong các chu kỳ sản xuất dài. Các hệ thống hàn của EVST đạt chứng nhận CE, SGS và TUV của bên thứ ba, đáp ứng các yêu cầu về tài liệu cho các cuộc kiểm toán hệ thống chất lượng ISO 3834 và EN 15085 tại các thị trường xuất khẩu. Nền tảng robot cơ bản, được sản xuất theo quy trình chất lượng cấp ô tô IATF16949, bao gồm toàn bộ phạm vi tải trọng từ các cánh tay hàn cộng tác đến các cấu hình công nghiệp hạng nặng, bao phủ phạm vi kích thước mối hàn mà các dây chuyền sản xuất đòi hỏi chất lượng cao thường yêu cầu. EVST cung cấp hỗ trợ kỹ thuật tại hiện trường trên hơn 100 quốc gia, một yếu tố quan trọng khi việc hiệu chuẩn và hiệu chuẩn lại hệ thống QC sau những thay đổi lớn về thiết bị đòi hỏi sự hỗ trợ kỹ thuật tại chỗ.
Đối với người mua đang đánh giá toàn diện bức tranh tích hợp, từ cánh tay robot và bộ định vị đến hệ thống kiểm soát chất lượng, thì... Hướng dẫn tích hợp và các thành phần của hệ thống hàn robot Nội dung bao gồm chi tiết về kiến trúc cảm biến và bus trường. Mô hình tính toán lợi tức đầu tư (ROI) cho toàn bộ cụm linh kiện, bao gồm cả việc giảm tỷ lệ lỗi, cũng được đề cập trong tài liệu này. Phân tích ROI và thời gian hoàn vốn của tế bào hàn robot.
Theo báo cáo World Robotics 2025 của Liên đoàn Robot Quốc tế (IFR), hàn chiếm khoảng 23% tổng số lượng robot công nghiệp được lắp đặt trên toàn cầu, và tỷ lệ các hệ thống hàn mới tích hợp giám sát chất lượng trực tuyến và kiểm tra bằng thị giác đã tăng đáng kể cùng với xu hướng sản xuất dựa trên dữ liệu ngày càng phổ biến. Xu hướng ứng dụng này phản ánh cả sự sẵn có của phần cứng điện toán biên giá cả phải chăng và các yêu cầu về tài liệu chất lượng ngày càng khắt khe của khách hàng — những yếu tố đang thúc đẩy việc ứng dụng kiểm tra mối hàn hỗ trợ bởi trí tuệ nhân tạo từ chỉ trong ngành ô tô sang lĩnh vực chế tạo kết cấu nói chung.
Tài liệu tham khảo liên quan và nguồn tài liệu nội bộ
- Hướng dẫn toàn diện về tự động hóa hàn robot (2026)Bài viết trụ cột bao gồm lựa chọn quy trình, thiết kế tế bào và toàn bộ phạm vi ứng dụng hàn.
- Top 10 thương hiệu robot hàn (2026)So sánh các nhà sản xuất thiết bị gốc (OEM) về khả năng tích hợp, phạm vi tải trọng và phạm vi dịch vụ khu vực.
- Các thành phần và sự tích hợp của hệ thống hàn robot (2026)lớp cảm biến, kiến trúc bus trường, các loại bộ định vị và trình tự vận hành
- Hàn robot MIG, TIG và Laser (2026)Hướng dẫn lựa chọn quy trình với sự cân nhắc giữa chất lượng và chi phí theo từng loại mối nối.
- Tiêu chuẩn an toàn robot công nghiệp: ISO 10218 và chứng nhận CE (2026)Các yêu cầu về hệ thống an toàn cho các cụm hàn robot
Câu Hỏi Thường Gặp
Liệu phương pháp kiểm tra bằng thị giác máy tính có thể thay thế phương pháp kiểm tra không phá hủy truyền thống trong hàn robot?
Không hoàn toàn. Kiểm tra bằng thị giác AI bao phủ 100% các khuyết tật bề mặt và gần bề mặt trong quá trình sản xuất — như vết lõm, vết chồng, độ rỗ bề mặt và sai lệch hình dạng mối hàn. Nó không thể phát hiện các khuyết tật thể tích dưới bề mặt mà PAUT hoặc RT xác định được. Đối với các mối hàn quan trọng về an toàn theo tiêu chuẩn AWS D1.1, ASME Section IX hoặc EN 15085, các yêu cầu kiểm tra không phá hủy sau hàn được quy định bởi bộ luật hiện hành và vẫn là bắt buộc. Cấu hình chính xác là sử dụng thị giác AI để sàng lọc 100% trực tuyến cộng với kiểm tra không phá hủy theo quy định của bộ luật đối với các mối nối được đánh dấu hoặc các lô lấy mẫu cần thiết.
Khi nào tôi cần kiểm tra bằng phương pháp chụp X-quang (RT) đối với các mối hàn robot?
Kiểm tra bằng tia X (RT) là bắt buộc theo quy định đối với các loại mối hàn cụ thể, bất kể phương pháp sản xuất. Tiêu chuẩn AWS D1.1 yêu cầu kiểm tra bằng tia X hoặc siêu âm (UT) đối với tất cả các mối hàn rãnh xuyên suốt hoàn toàn trong các cấu kiện chịu kéo của các kết cấu chính và đối với tất cả các mối hàn trong các cấu kiện dễ bị gãy. Tiêu chuẩn ASME Section IX yêu cầu kiểm tra bằng tia X đối với các mối hàn chịu áp suất vượt quá ngưỡng sử dụng đã định. Tiêu chuẩn EN 15085 CL1 về hàn đường ray yêu cầu kiểm tra bằng tia X hoặc siêu âm 100% đối với các mối hàn quan trọng về an toàn. Khả năng xử lý bằng robot đã được chứng minh (dữ liệu Cpk) đôi khi có thể hỗ trợ các kế hoạch lấy mẫu kiểm tra bằng tia X giảm thiểu với sự chấp thuận của cơ quan quản lý tiêu chuẩn, nhưng điều này yêu cầu tài liệu chứng nhận chính thức.
Làm thế nào để kiểm soát các kết quả dương tính giả từ hệ thống kiểm tra mối hàn bằng AI?
Tỷ lệ dương tính giả phụ thuộc vào chất lượng tập dữ liệu huấn luyện, hiệu chỉnh ngưỡng quyết định và độ ổn định môi trường tại camera. Hiệu chỉnh ngưỡng quyết định đến tỷ lệ dương tính giả chấp nhận được của bạn — thường là 2–5% — được xác thực trên tập dữ liệu kiểm chứng bao gồm hình dạng mối hàn và điều kiện bề mặt thực tế của bạn. Kiểm soát môi trường kiểm tra: định vị chi tiết nhất quán, che chắn camera ổn định khỏi ánh sáng hồ quang (đối với camera trong quá trình sản xuất) và chiếu sáng đồng đều trên máy đo biên dạng sau hàn. Quy trình xem xét hai giai đoạn — AI gắn cờ, người vận hành xác nhận trong vòng 60 giây — giúp giảm chi phí loại bỏ dương tính giả mà không làm giảm phạm vi phát hiện.
Mô hình kiểm tra mối hàn bằng trí tuệ nhân tạo cần những dữ liệu huấn luyện nào?
Một mô hình đạt tiêu chuẩn sản xuất cần vài nghìn hình ảnh mối hàn được dán nhãn cho mỗi loại khuyết tật, bao gồm các loại mối nối, vật liệu và điều kiện bề mặt cụ thể của bạn. Các tập dữ liệu công khai có thể được sử dụng làm dữ liệu đầu vào để huấn luyện, nhưng các mô hình được huấn luyện trên dữ liệu chung thường hoạt động kém hiệu quả trong các điều kiện sản xuất cụ thể. Các triển khai hiệu quả nhất kết hợp huấn luyện trước tổng quát với tinh chỉnh cụ thể cho ứng dụng trên 500–2,000 ví dụ sản xuất được dán nhãn cho mỗi loại khuyết tật. Các quy trình học tập chủ động — trong đó mô hình đánh dấu các dự đoán không chắc chắn để con người dán nhãn, sau đó huấn luyện lại — giúp giảm gánh nặng thu thập dữ liệu liên tục sau khi mô hình cơ bản được triển khai.
Việc kiểm tra bằng thị giác máy tính mang lại lợi ích gì cho dây chuyền hàn robot về mặt chi phí và khả năng phát hiện khuyết tật?
Chi phí phần cứng tăng thêm dao động từ 25,000 đến 80,000 đô la tùy thuộc vào việc có bao gồm quét trước khi hàn, giám sát vũng nóng chảy trong quá trình hàn, hay chỉ lập hồ sơ đường hàn sau khi hàn hay không. Tỷ lệ phát hiện các khuyết tật bề mặt và gần bề mặt được cải thiện từ khoảng 87% đối với hệ thống thị giác máy tính thủ công được đào tạo lên 96-99% đối với hệ thống thị giác AI ở tốc độ sản xuất, dựa trên dữ liệu triển khai trong ngành. Thời gian hoàn vốn cho phần cứng thị giác thường là 12-18 tháng trong sản xuất khối lượng trung bình đến cao thông qua việc giảm phế phẩm, làm lại và tần suất kiểm tra không phá hủy (NDT) ở các công đoạn tiếp theo.
Các tài liệu tham khảo bên ngoài:
Hiệp hội Hàn Hoa Kỳ (AWS), Tiêu chuẩn Hàn Kết cấu D1.1 |
ISO 5817:2023, Hàn: Mối hàn nóng chảy, Mức chất lượng |
Báo cáo IFR World Robotics 2025 |
Phần mềm Cognex VisionPro |
Phần mềm thị giác máy MVTec HALCON