
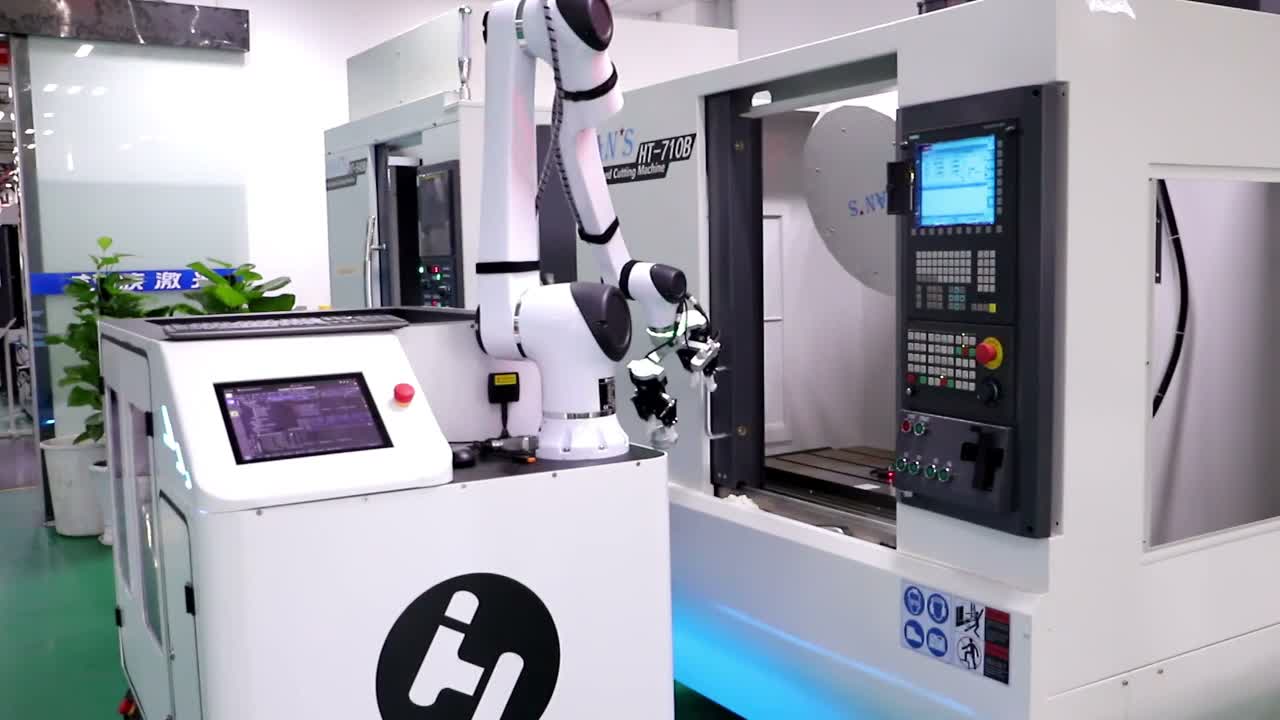
Khái niệm robot di động vận hành máy CNC cần phối hợp ba giao diện: khay, khe hở máy và vị trí neo đậu sao cho cả hai đều có thể tiếp cận được. Trong trường hợp được ghi lại, một cánh tay cộng tác được gắn phía trên một đế di động nhặt một phôi kim loại hình trụ từ khay, quay về phía máy CNC, vươn vào khu vực làm việc, quay trở lại khay, và sau đó đế di chuyển đi. Câu hỏi thiết kế hữu ích là làm thế nào để các thao tác chuyển giao này có thể lặp lại mà không coi tính di động và thao tác là các dự án riêng biệt. Yêu cầu EVST xem xét lại đơn đăng ký của bạn..
Hãy bắt đầu với ba giao diện.
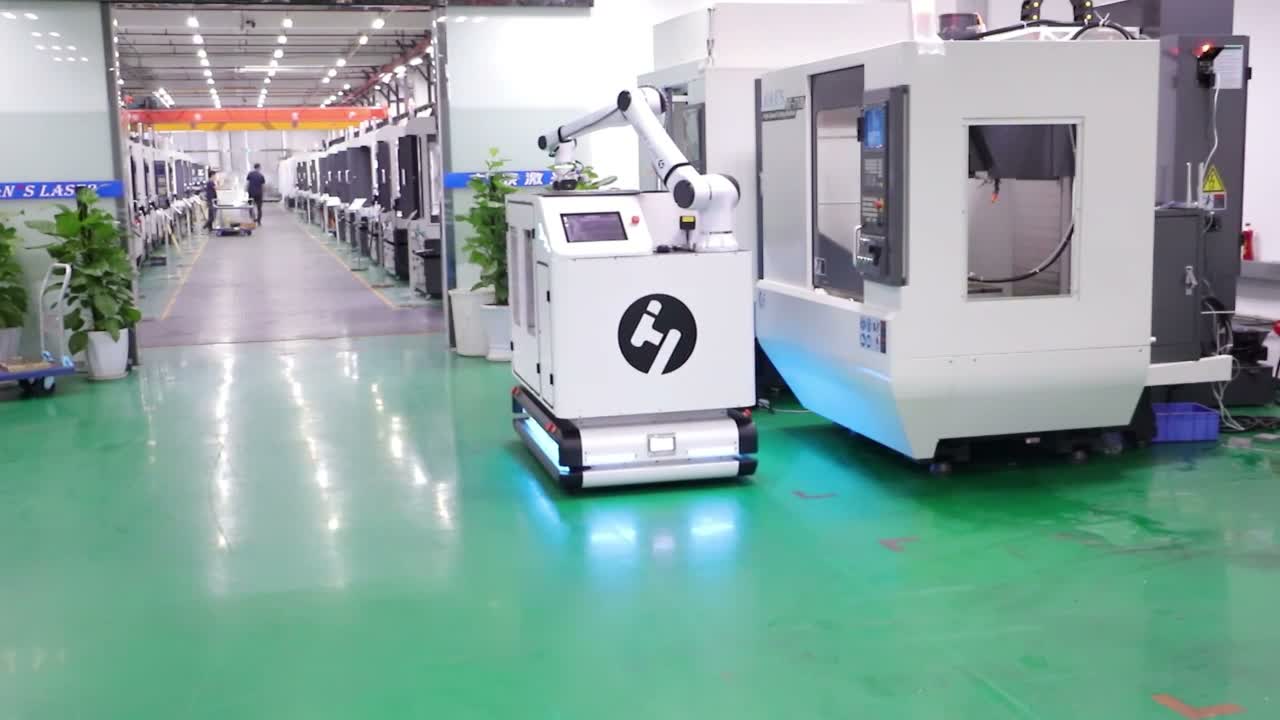
Đoạn phim giúp người xem dễ dàng nhận biết trình tự các bước: đế được đặt cạnh máy; cánh tay robot vươn tới khay đặt trên đế; nó nâng một chi tiết hình trụ và quay về phía máy; cánh tay robot đi vào khu vực làm việc của máy để đặt chi tiết vào vị trí mong muốn; sau đó nó quay trở lại vị trí khay. Gần cuối, đế di động rời khỏi máy và di chuyển dọc theo lối đi.
Đối với một ô khác, mỗi giao diện đó cần một trạng thái được xác định. Khay phải chứa một chi tiết nằm trong phạm vi tiếp cận hữu dụng của bộ kẹp. Vị trí kết nối phải đặt toàn bộ phạm vi hoạt động của robot vào đúng vị trí so với máy. Giao diện máy phải cung cấp quyền truy cập đã biết và điều kiện rút lui đã biết. Một nền tảng di động chỉ có thể phục vụ nhiều trạm khi các trạng thái đó được xác định rõ ràng và có thể khôi phục được.
Đưa độ chính xác khi cập bến vào nghiên cứu phạm vi tiếp cận.
Tầm với của robot nên được kiểm tra từ một vùng dung sai chứ không phải từ một vị trí cơ sở hoàn hảo duy nhất. Nghiên cứu nên kết hợp các biến thể cho phép khi kết nối, biến thể vị trí khay, cách trình bày phôi, hình dạng kẹp, độ mở cửa máy, khả năng tiếp cận đồ gá, tư thế cổ tay, dây cáp và các cấu trúc lân cận.
Cánh tay được ghi lại tiến đến khay, xoay về phía máy và vươn vào khu vực làm việc. Lộ trình có thể nhìn thấy đó hỗ trợ nghiên cứu giao diện, nhưng nó không xác định được sai số kết nối cho phép hoặc các vị trí được lập trình. Trong quá trình thiết kế ý tưởng, hãy kiểm tra các vị trí bất lợi nhất trong vùng kết nối được đề xuất. Nếu một độ lệch nhỏ ở đế làm giảm khoảng trống còn lại cho cổ tay hoặc dụng cụ, thì bố cục cần một phương pháp định vị chắc chắn hơn, khoảng trống lớn hơn hoặc hình dạng chuyển giao khác.
Hãy định nghĩa quá trình chuyển giao là các trạng thái, chứ không phải một chuyển động duy nhất.
Một quy trình chặt chẽ tách biệt việc cấp phép và xác nhận. Trước khi vào máy, hệ thống cần biết rằng trạm gốc đang ở vị trí dự định, máy đang ở trạng thái truy cập đã được thỏa thuận và trạng thái của chi tiết đã được xác định. Sau khi đặt hoặc lấy chi tiết, robot cần phải dọn sạch khu vực hoạt động của máy trước khi cho phép thực hiện hành động tiếp theo của máy hoặc phương tiện.
Đoạn phim cho thấy một bộ kẹp kép hoạt động xung quanh khay ở giai đoạn cuối của chuỗi thao tác và cánh tay di chuyển một khay màu trắng vào khoảng 85 giây. Những quan sát này không xác định được phương pháp chuyển đổi. Chúng chỉ cho thấy lý do tại sao mô hình trạng thái cần bao gồm bộ kẹp, phôi, khay và giao diện máy một cách độc lập, bao gồm cả những gì hệ thống có thể làm sau khi chuyển động bị gián đoạn.
Lập kế hoạch giao thông, bảo vệ và cứu hộ cùng nhau.
Trạm gốc di động làm thay đổi ranh giới ô. Việc đánh giá cần bao gồm hành lang di chuyển, người và các phương tiện giao thông khác, đường tiếp cận nhà ga, khu vực cập bến, chuyển động của thiết bị điều khiển, các mối nguy hiểm từ máy móc và các điều kiện để khởi hành tự động. Các yêu cầu địa phương hiện hành và tài liệu thiết bị được lựa chọn sẽ chi phối thiết kế an toàn cuối cùng.
Các tình huống khắc phục sự cố cần được thiết kế trước khi tối ưu hóa chu trình: chi tiết chưa được xác nhận trong bộ kẹp, đế chưa đạt đến trạng thái kết nối, máy không cho phép truy cập hoặc dừng lại khi cánh tay robot đang ở bên trong máy. Mỗi trường hợp cần có một trạng thái an toàn, một lộ trình rút lui được cho phép và một quy tắc rõ ràng để tiếp tục. Điều này giúp người vận hành không phải suy luận bước cuối cùng hợp lệ.
Các yếu tố đầu vào cho một nghiên cứu khả thi hữu ích.
Cung cấp sơ đồ bố trí máy và vị trí mở cửa, vị trí nạp liệu, chi tiết đồ gá, các chi tiết mẫu tiêu biểu, bản vẽ khay, dung sai trình bày chi tiết, không gian kết nối có sẵn, các hạn chế về lối đi, trình tự trạm yêu cầu, tín hiệu máy và các kiểm tra nghiệm thu dự kiến. Bao gồm cả hỗn hợp sản xuất và mô hình vận hành để có thể phân biệt thời gian định tuyến với thời gian làm việc tại máy.
Sản phẩm đầu ra hữu ích bao gồm bản đồ giao diện trạm, nghiên cứu phạm vi và khoảng cách an toàn trong vùng dung sai kết nối, khái niệm kẹp và khay, trình tự tín hiệu/trạng thái, khái niệm bảo vệ, ma trận phục hồi và kế hoạch thử nghiệm. Ước tính chu kỳ nên được thực hiện dựa trên kết quả đó thay vì suy luận từ video hiện trường.
Những câu hỏi thực tế trước khi thiết kế chi tiết
Một robot di động có thể vận hành nhiều máy CNC cùng lúc không?
Về lý thuyết, điều này khả thi nếu mỗi trạm đều có giao diện kết nối được xác thực, hình học tác vụ có thể tiếp cận, trình bày bộ phận tương thích, kế hoạch lưu lượng và giao tiếp máy móc. Số lượng trạm phụ thuộc vào tuyến đường thực tế và nhu cầu vận hành.
Cần kiểm tra những gì trước khi chọn vị trí đặt trạm gốc di động?
Kiểm tra khả năng tiếp cận khay, độ mở máy, tầm với của đồ gá, phạm vi hoạt động của toàn bộ cánh tay và bộ kẹp, dung sai kết nối, đường dẫn bảo dưỡng, bộ phận bảo vệ và đường dẫn rút vật liệu thông thoáng.
Cần chuẩn bị khay và kẹp đôi như thế nào để sẵn sàng cho việc chuyển giao hàng?
Xác định cách trình bày chi tiết, trạng thái có chi tiết và không có chi tiết, khoảng hở kẹp, tín hiệu xác nhận và trình tự cho phép cho mỗi phía của bộ kẹp. Kiểm tra tính hợp lệ của toàn bộ sự kết hợp giữa dung sai khay và chi tiết.
Cần những thông tin gì để thực hiện đánh giá ý tưởng?
Bản vẽ máy móc và đồ gá, dữ liệu về phôi và khay, không gian bốc dỡ hàng, bố trí lối đi, danh sách tín hiệu, tổ hợp vận hành, các ràng buộc an toàn và tiêu chí chấp nhận là bộ tài liệu khởi đầu thiết thực.
Đối với các nhóm đang đánh giá một ứng dụng tương tự, hãy điều chỉnh sơ đồ giao diện trạm, phạm vi dung sai và trạng thái phục hồi sao cho phù hợp với máy móc và dòng sản phẩm thực tế. Yêu cầu xem xét lại đơn đăng ký EVST hoặc email sales@evsrobot.com.
*Việc chấp thuận dự án dựa trên các dữ liệu dự án, phương pháp thử nghiệm và hồ sơ đã được thống nhất.*