
Trình tự thi công khu vực làm việc đối với các mối hàn lặp lại trên các bộ phận đường ray
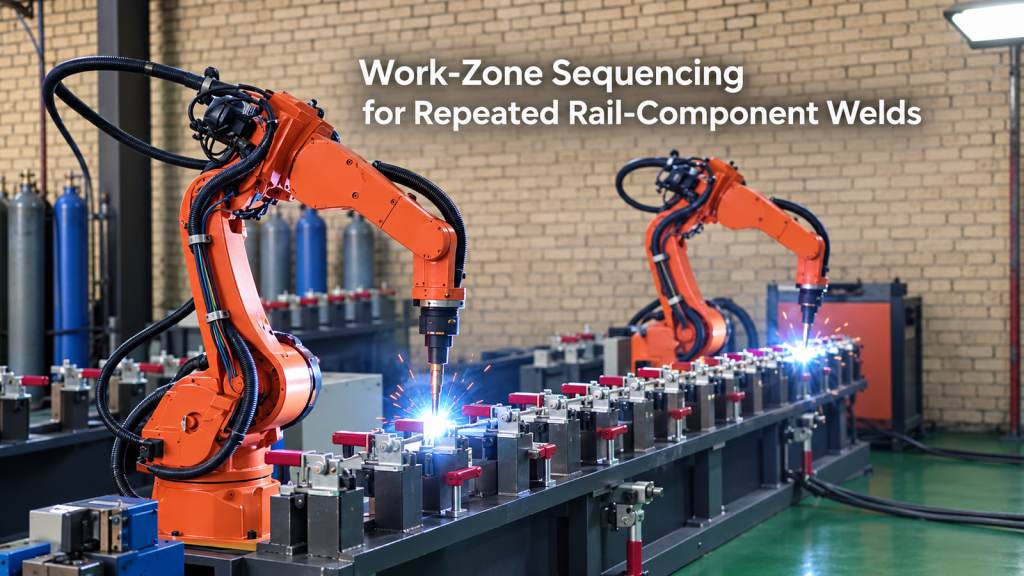
Khám phá cách trình tự khu vực làm việc, tính nhất quán của đồ gá và trạng thái biên hướng dẫn các mối hàn robot lặp đi lặp lại trên các bộ phận đường ray.
Dịch vụ mài robot cho vỏ bàn phím laptop
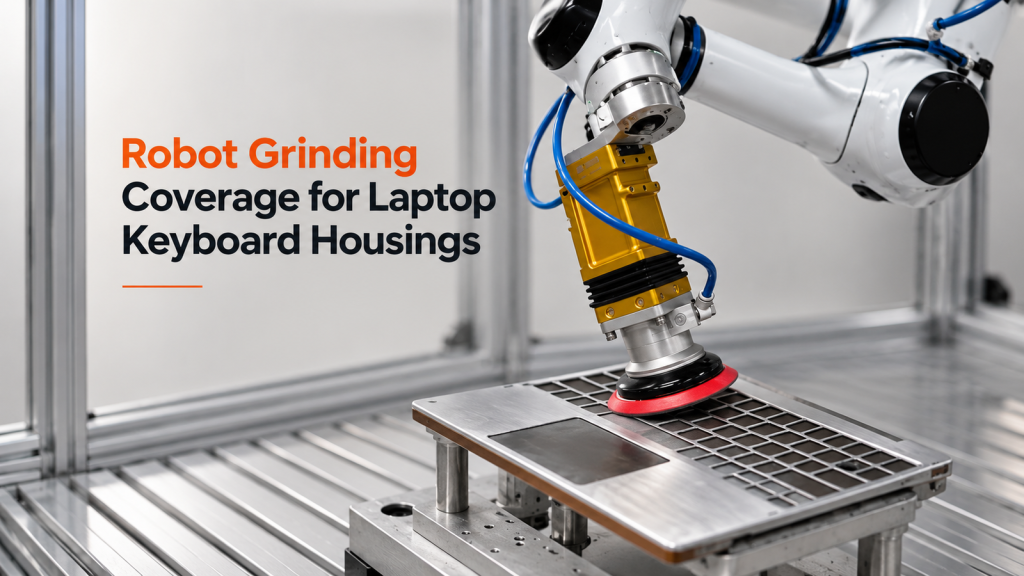
Tìm hiểu cách phân vùng bề mặt, tư thế dụng cụ và kiểm tra chuyển tiếp hướng dẫn đường mài robot cho vỏ bàn phím máy tính xách tay.
Điều gì giúp đường phun sơn tự động bằng robot hoạt động hiệu quả xung quanh các cạnh, mặt nạ và các hạn chế của buồng phun?
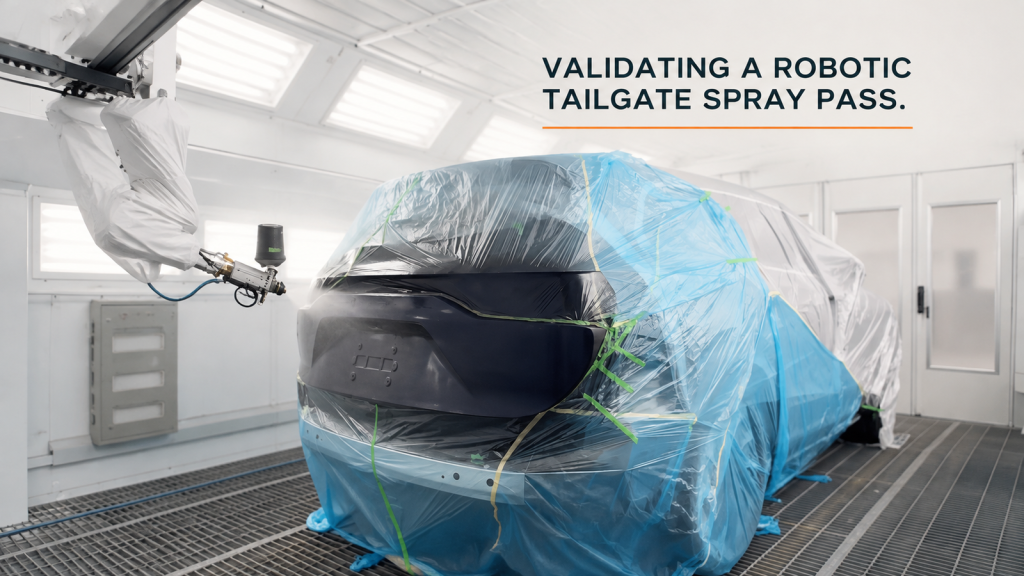
Hãy xem các vùng bề mặt, tư thế của đầu phun, cốc đựng sơn gắn trên cùng, ranh giới che chắn và khoảng cách trong buồng phun định hình đường phun sơn của robot gắn phía sau xe như thế nào.
Vận hành máy in tự động: Điều gì giúp quá trình chuyển giao giữa khay và máy in diễn ra lặp đi lặp lại?
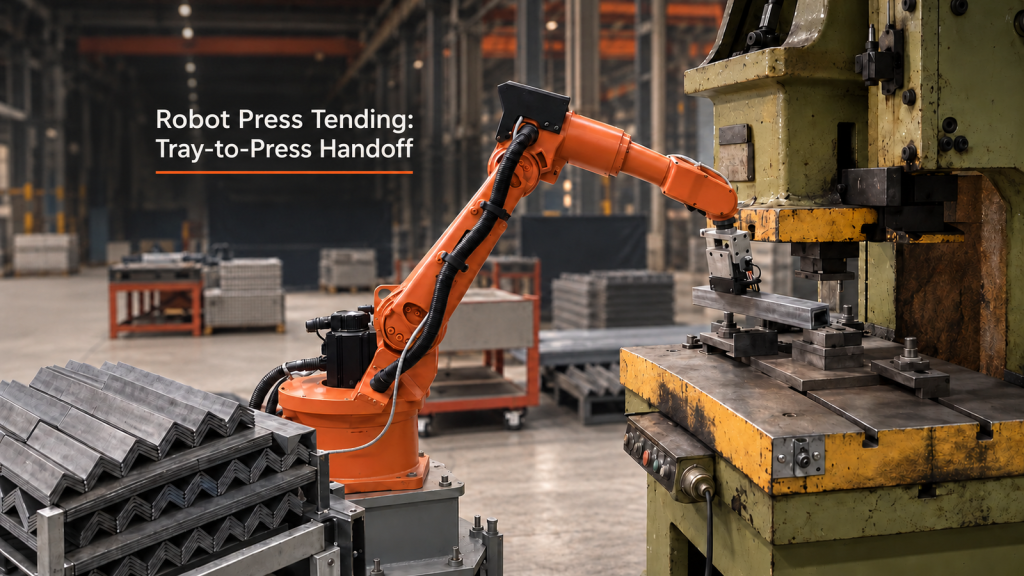
Phân tích thực tiễn về việc lấy khay, quyền nhấn máy, vị trí bàn làm việc và phục hồi cho robot vận hành máy in.
Lập kế hoạch bố trí trạm làm việc robot cho lớp phủ bảo vệ: Ba khu vực làm việc, một lộ trình rõ ràng
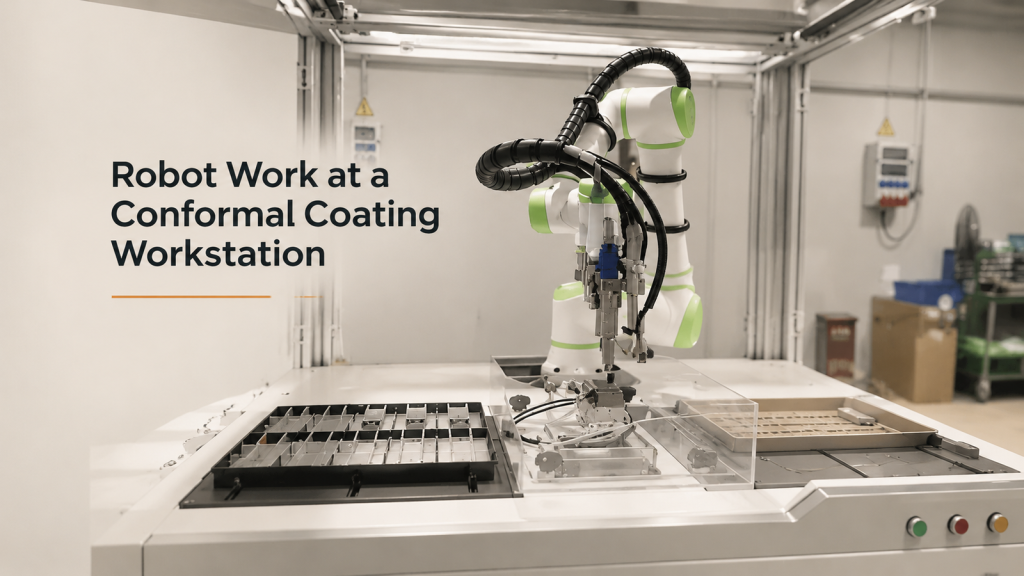
Làm thế nào để lập kế hoạch lộ trình robot, giao diện thiết bị cố định, trạng thái chiếm dụng và phục hồi trên ba khu vực làm việc trong một trạm làm việc phủ lớp bảo vệ.
Robot di động vận hành máy CNC
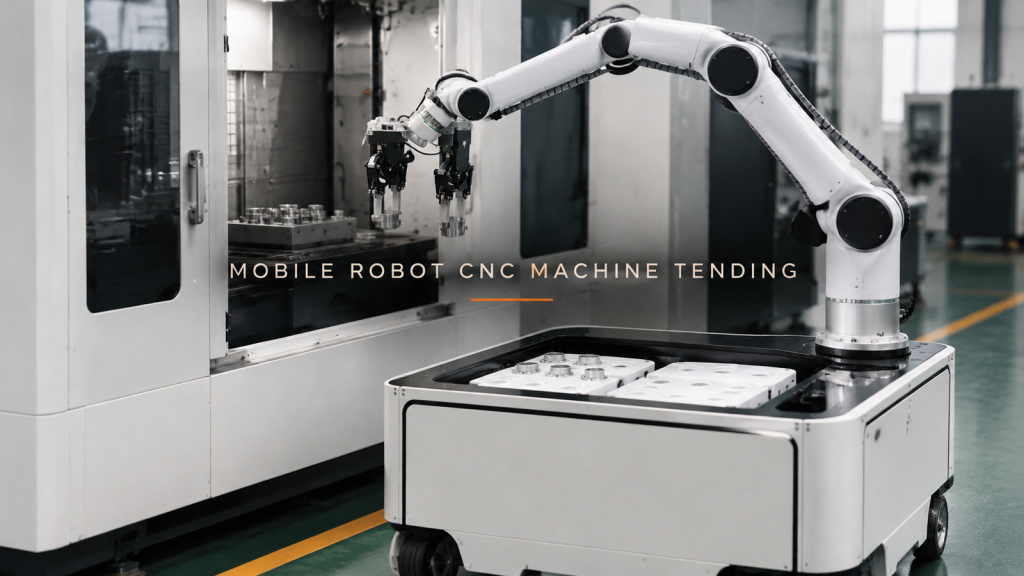
Khái niệm robot di động vận hành máy CNC cần phối hợp ba giao diện: khay, khe hở máy và vị trí kết nối sao cho cả hai đều có thể tiếp cận được.
Phun keo tự động bằng robot cho bảng điều khiển thiết bị
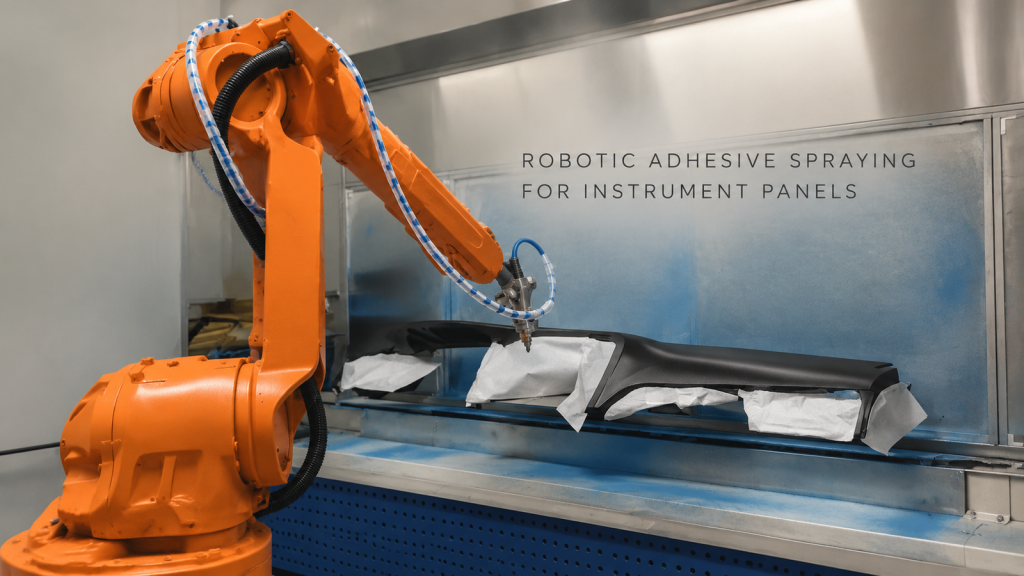
Xem cách robot tiếp cận, di chuyển và định vị lại vị trí trên bảng điều khiển thiết bị, sau đó xem xét đường đi, khoảng cách an toàn và các thông số xác thực cho một dự án thực tế.
Hàn đường nối bằng robot trên phôi hình hộp có gờ: Yêu cầu của đường nối
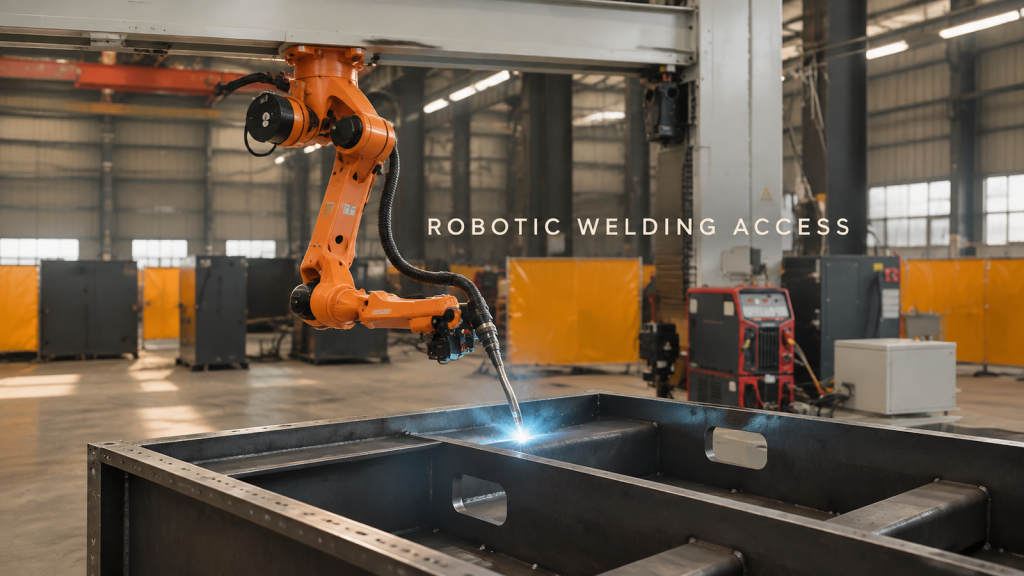
Video thực địa cho thấy một robot đang hàn dọc theo đường nối trên một chi tiết hình hộp có gờ. Hãy xem hình học, quyền truy cập và các thông tin xác thực quan trọng.
Robot xếp khay cây giống lên pallet: Xếp các lớp xen kẽ và dỡ pallet.
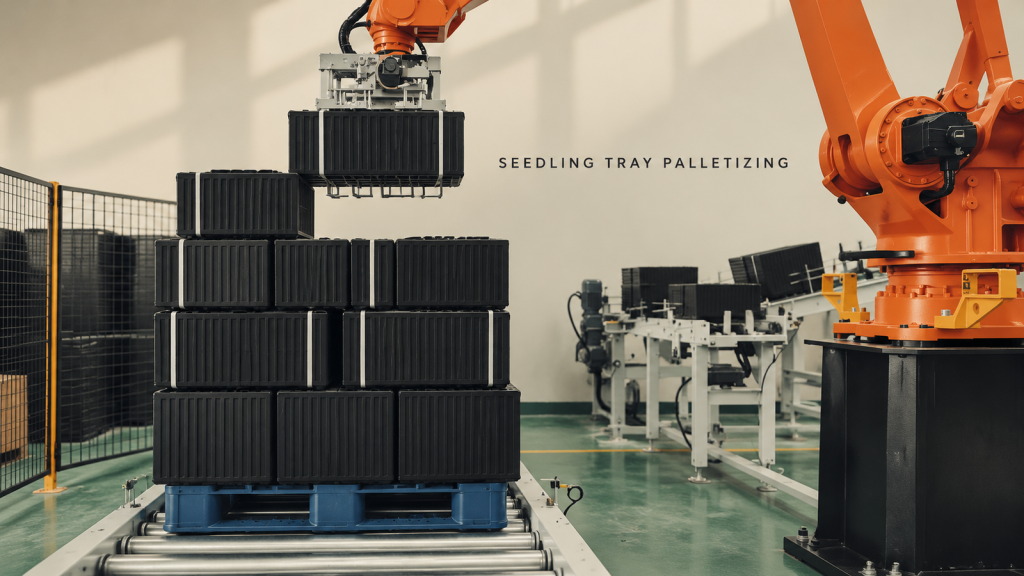
Quan sát các nhóm khay cây con được xếp chồng lên nhau, đặt xen kẽ theo từng lớp và được vận chuyển nguyên kiện xuống pallet.
Gia công bằng robot cho các bộ phận của kích nâng: Phối hợp giữa đồ gá quay và khả năng tiếp cận dụng cụ.
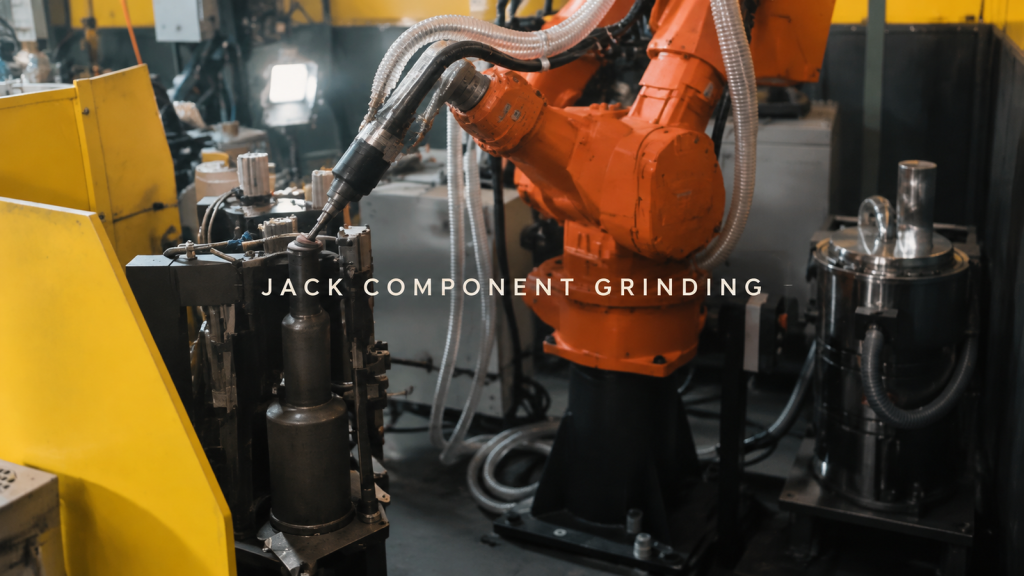
Hãy xem cách một bộ gá xoay định vị các bộ phận kích nâng cho quá trình mài bằng robot, với các đường tiếp xúc phía sau và phía trước bên dưới, các khóa định vị và kiểm tra khe hở.
Điều gì giúp duy trì độ ổn định của mối hàn hồ quang argon trên tấm kim loại dài từ đầu đến cuối?
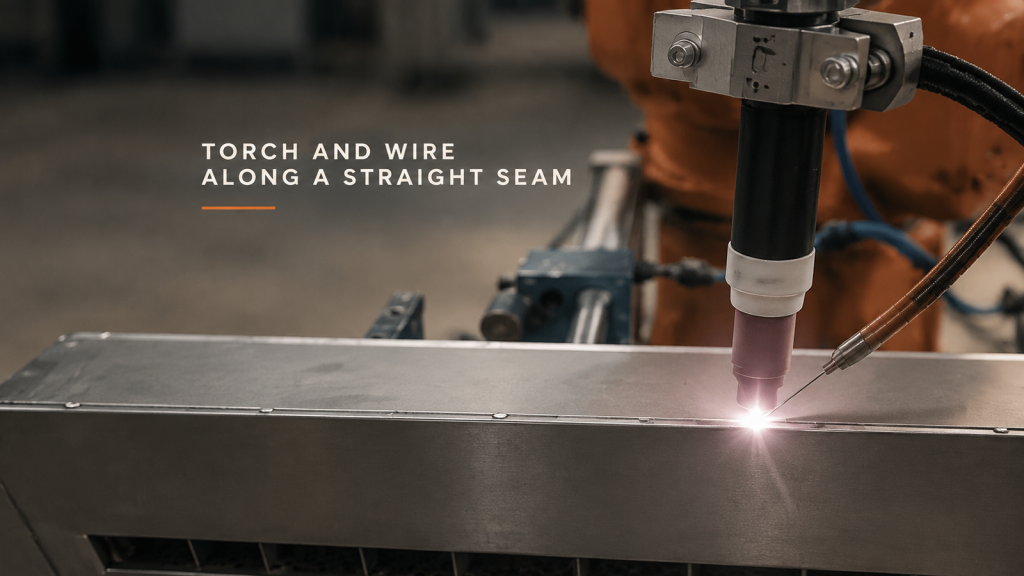
Lập kế hoạch cho đường hàn hồ quang argon dài trên tấm kim loại, chú trọng đến độ ổn định của mối nối, hình dạng vòi phun gốm và dây hàn bên, cũng như vùng kết thúc hồ quang được xác định rõ.
Gia công loại bỏ bavia trên chi tiết được giữ bằng robot: Nên phân chia các mặt kẹp và cạnh làm việc như thế nào?
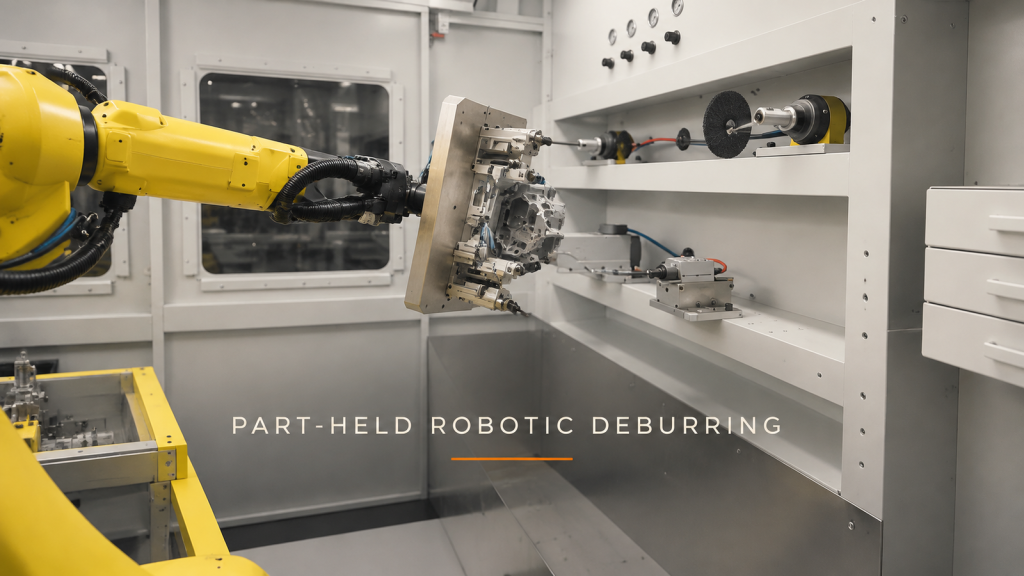
Lập kế hoạch loại bỏ bavia trên chi tiết được giữ bằng robot bằng cách tách các mặt kẹp khỏi các cạnh gia công, kiểm tra khe hở của đồ gá và xác định từng phương pháp tiếp cận của dụng cụ cố định.