
Bài viết được thực hiện bởi nhóm biên tập EVST · Cập nhật lần cuối: ngày 10 tháng 6 năm 2026
Robot cộng tác, hay cobot, là một cánh tay robot công nghiệp hạng nhẹ được thiết kế để làm việc cạnh con người mà không cần hàng rào an toàn. Nó đạt được điều này thông qua việc giới hạn công suất và lực: các cảm biến mô-men xoắn ở mỗi khớp phát hiện sự tiếp xúc và dừng hoặc thu cánh tay lại trước khi va chạm gây thương tích. Tiêu chuẩn ISO/TS 15066 định nghĩa bốn chế độ cộng tác quy định khoảng cách làm việc tối thiểu giữa người và robot. Tải trọng của cobot vào năm 2026 thường dao động từ 3 kg đến 30 kg, với tầm với từ khoảng 600 mm đến 1,800 mm.
Robot cộng tác là gì và điều gì làm nên sự khác biệt giữa nó và robot thông thường?
Thuật ngữ “hợp tác” mô tả khả năng an toàn, chứ không phải là một loại robot dựa trên thiết kế cơ khí. Robot hợp tác vẫn là một cánh tay robot 6 trục có khớp nối với động cơ servo, hộp số và bộ mã hóa trên mỗi khớp. Điều làm cho nó trở nên hợp tác là khả năng cảm biến và điều khiển bổ sung cho phép nó chia sẻ không gian làm việc với con người một cách an toàn, cùng với thiết kế cơ khí được tinh chỉnh để giảm nguy cơ chấn thương: bề mặt bo tròn, khối lượng chuyển động thấp, không có điểm kẹp và tốc độ giới hạn.
Robot công nghiệp thông thường được chế tạo để đạt tốc độ, tải trọng và độ lặp lại cao trong một khu vực làm việc được bảo vệ. Nó hoạt động trong điều kiện không có người bên trong phạm vi làm việc. Robot cộng tác (cobot) đánh đổi tốc độ và tải trọng tối đa để có khả năng hoạt động trong không gian chung. Kết quả là chi phí triển khai khác biệt: một khu vực làm việc với cobot thường bỏ qua hàng rào, màn chắn ánh sáng và diện tích sàn mà một khu vực làm việc công nghiệp có hàng rào yêu cầu, đây chính là giá trị cốt lõi của cobot đối với các nhà sản xuất vừa và nhỏ. Để có hướng dẫn chi tiết về các loại cobot và cách lựa chọn, hãy xem phần tiếp theo của chúng tôi. Hướng dẫn đầy đủ về các loại, lựa chọn và ứng dụng của cobot.Bài viết này sẽ bổ sung thêm bằng cách phân tích sâu hơn về cơ chế an toàn tiềm ẩn.
Theo báo cáo World Robotics 2025 của Liên đoàn Robot Quốc tế, robot cộng tác vẫn là phân khúc phát triển nhanh nhất của thị trường robot công nghiệp xét về tốc độ tăng trưởng số lượng đơn vị, mặc dù chúng vẫn chỉ chiếm một phần nhỏ trong tổng số lượng lắp đặt. Sự tăng trưởng tập trung vào lắp ráp điện tử, vận hành máy móc và đóng gói, nơi trọng lượng các bộ phận thấp và sự gần gũi giữa người và robot mang lại lợi ích trong vận hành.
Cách thức hoạt động của robot cộng tác: Cơ chế an toàn
Công nghệ then chốt trong robot cộng tác (cobot) là khả năng cảm nhận và giới hạn lực tiếp xúc. Ba phương pháp chính sẽ chiếm ưu thế vào năm 2026, và hầu hết các cobot sản xuất đều kết hợp nhiều hơn một phương pháp.
Cảm biến mô-men xoắn khớp
Mỗi khớp đều có một cảm biến momen xoắn, hoặc bộ điều khiển ước tính momen xoắn của khớp từ dòng điện động cơ. Trong chuyển động bình thường, bộ điều khiển biết được hồ sơ momen xoắn dự kiến cho đường đi đã lập trình ở tốc độ đã lập trình. Khi momen xoắn đo được lệch quá ngưỡng, bộ điều khiển sẽ hiểu đó là một lực tác động bên ngoài bất ngờ, một va chạm, và kích hoạt cơ chế dừng bảo vệ. Thời gian phản ứng từ khi tiếp xúc đến khi dừng lại chỉ khoảng vài mili giây, điều này giúp giữ lực tiếp xúc dưới ngưỡng gây thương tích.
Giới hạn công suất và lực (PFL)
Giới hạn công suất và lực là phương pháp cộng tác phổ biến nhất. Robot được thiết kế và cấu hình sao cho, ngay cả trong trường hợp tiếp xúc xấu nhất, lực và áp suất truyền tải vẫn nằm dưới giới hạn sinh học trong Phụ lục A của tiêu chuẩn ISO/TS 15066 đối với vùng cơ thể liên quan. Điều này đạt được thông qua sự kết hợp giữa khối lượng chuyển động thấp, giới hạn tốc độ, hình dạng bo tròn và cơ chế dừng cảm biến mô-men xoắn được mô tả ở trên. PFL cho phép robot cộng tác hoạt động mà không cần hàng rào và màn chắn ánh sáng trong nhiều ứng dụng, bởi vì bản thân robot chính là hệ thống an toàn.
Theo dõi tốc độ và khoảng cách
Một phương pháp thay thế hoặc bổ sung khác sử dụng các cảm biến bên ngoài (máy quét laser đạt tiêu chuẩn an toàn, camera 3D hoặc thảm an toàn) để theo dõi vị trí của người vận hành. Robot sẽ chạy với tốc độ tối đa khi không có ai ở gần, giảm tốc độ khi có người đến gần và dừng lại nếu khoảng cách an toàn bị vi phạm. Điều này cho phép một robot nhanh hơn, nặng hơn hoạt động cộng tác mà không làm giảm tốc độ làm việc hiệu quả khi không gian làm việc thông thoáng.
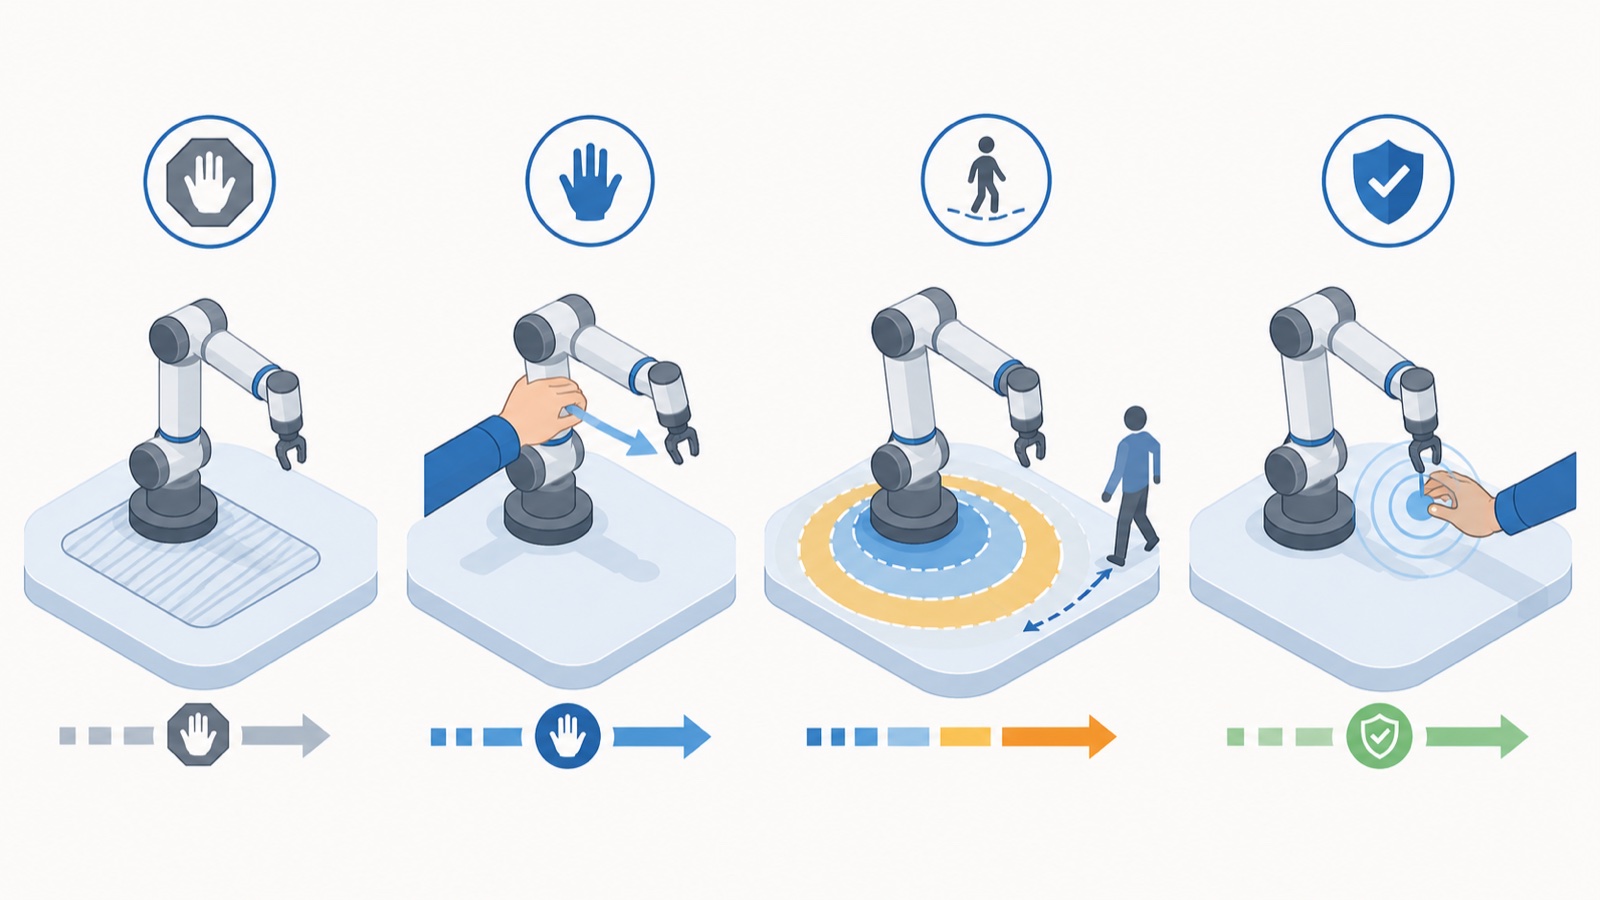
Trên thực tế, các cấu hình triển khai tối ưu nhất kết hợp nhiều phương pháp: giới hạn công suất và lực làm tiêu chuẩn an toàn cơ bản, kết hợp với giám sát tốc độ và khoảng cách để khôi phục năng suất khi không có người vận hành. Theo quan sát từ thực tiễn lắp ráp trên dây chuyền, một cobot được cấu hình chỉ để hoạt động ở tốc độ PFL (giới hạn công suất và lực) thấp nhất có thể mất từ 40 đến 60% năng suất tiềm năng so với cùng một cánh tay robot được phép chạy nhanh hơn khi không gian làm việc thông thoáng. Đó là lý do tại sao các cấu hình lai đã trở thành mặc định trên các dây chuyền sản xuất khối lượng lớn.
Bốn phương thức hợp tác theo tiêu chuẩn ISO/TS 15066
Tiêu chuẩn ISO/TS 15066:2016, tiêu chuẩn kỹ thuật bổ sung cho ISO 10218 về hoạt động cộng tác, định nghĩa bốn phương pháp cộng tác khác nhau. Một ứng dụng có thể sử dụng một phương pháp hoặc kết hợp nhiều phương pháp. Hiểu được ứng dụng cần chế độ nào là bước đầu tiên trong việc xác định một ô làm việc robot cộng tác an toàn.
| Chế độ cộng tác | Hoạt động | Tương tác giữa người và robot | Ứng dụng tiêu biểu |
|---|---|---|---|
| Điểm dừng được giám sát đạt tiêu chuẩn an toàn | Robot dừng lại khi có người bước vào không gian chung; và tiếp tục hoạt động khi người đó rời đi. | Không được di chuyển khi có người trong khu vực hợp tác. | Vận hành máy xếp dỡ hàng thủ công, thực hiện các nhiệm vụ chung trong không gian làm việc. |
| Hướng dẫn bằng tay | Người vận hành điều khiển cánh tay robot bằng thiết bị dẫn hướng bằng tay; robot sẽ tuân theo lực tác dụng. | Điều khiển vật lý trực tiếp, chuyển động của robot do người vận hành điều khiển. | Các lộ trình giảng dạy, nâng đỡ có hỗ trợ, định vị bộ phận có khối lượng thấp |
| Theo dõi tốc độ và khoảng cách | Tốc độ của robot tỷ lệ thuận với khoảng cách giữa người điều khiển và robot, được đo bằng các cảm biến an toàn. | Chế độ vận hành song song với giảm tốc độ động, dừng hẳn ở khoảng cách tối thiểu. | Các phòng làm việc hỗn hợp, nơi con người và robot làm việc luân phiên ở gần nhau. |
| Giới hạn công suất và lực | Lực tiếp xúc và áp lực được giữ ở mức dưới giới hạn sinh học thông qua thiết kế và kiểm soát. | Cho phép tiếp xúc trực tiếp; robot dừng lại khi gặp lực tác động bất ngờ. | Lắp ráp theo nhóm, vận hành máy móc, đóng gói sản phẩm cùng với các công nhân vận hành. |
Theo tiêu chuẩn ISO/TS 15066, các giới hạn sinh học trong Phụ lục A được phân loại theo vùng cơ thể: giới hạn đối với mặt và hộp sọ nghiêm ngặt hơn nhiều so với cánh tay hoặc bàn tay, vì hậu quả của va chạm nghiêm trọng hơn. Một đánh giá rủi ro chính xác sẽ xác định các phần của đường đi của robot nơi có thể xảy ra va chạm với các vùng cơ thể có thể bị tiếp xúc, sau đó kiểm tra xem lực và áp suất có nằm dưới giới hạn cho phép hay không. Đó là lý do tại sao một robot cộng tác "an toàn" cho một ứng dụng này không tự động an toàn cho ứng dụng khác: chỉ cần thay đổi công cụ, bộ phận hoặc bố cục, các kịch bản va chạm cũng sẽ thay đổi.
Cấu tạo của một robot cộng tác: Các thành phần và thông số kỹ thuật
Bảng thông số kỹ thuật của robot cộng tác (cobot) trông tương tự như robot công nghiệp cỡ nhỏ, với một vài bổ sung dành riêng cho cộng tác. Các thông số quan trọng nhất trong quá trình lựa chọn:
- Khối hàng — Khối lượng tối đa tại mặt bích dụng cụ, bao gồm cả kẹp hoặc dụng cụ. Tải trọng của cobot trong nhóm năm 2026 thuộc các mức 3, 5, 6, 10, 12, 16, 18, 20 và lên đến 30 kg.
- Đến — bán kính vùng hoạt động, thường từ 500 mm đến 1,800 mm. Tầm với và tải trọng có sự đánh đổi lẫn nhau trong cùng một dòng sản phẩm.
- Độ lặp lại — Độ chính xác khi cánh tay trở về điểm căng ban đầu, thường là ±0.02 mm đến ±0.1 mm tùy thuộc vào kích thước. Độ lặp lại không phải là độ chính xác; nó đo lường tính nhất quán, điều mà hầu hết các công việc lắp ráp và bảo trì đều cần.
- Mức độ tự do — Sáu trục là tiêu chuẩn cho các tác vụ 3D thông thường; robot cộng tác bảy trục bổ sung thêm tính linh hoạt khi thao tác xung quanh trong không gian chật hẹp.
- Mặt bích dụng cụ và I/O — Giao diện lắp đặt và các kết nối điện/khí nén cho bộ kẹp và cảm biến, thường được luồn qua cổ tay.
- Chức năng được xếp hạng an toàn — Các vùng an toàn có thể cấu hình, giới hạn tốc độ, giới hạn lực và điểm dừng được giám sát theo tiêu chuẩn an toàn, tất cả đều được chứng nhận theo tiêu chuẩn ISO 10218-1 và IEC 61508/62061 về mức độ an toàn chức năng.
Khả năng phối hợp chủ yếu nằm ở bộ điều khiển và cảm biến chung, chứ không phải ở một thành phần có thể nhìn thấy được. Đó là lý do tại sao hai cánh tay robot có tải trọng và tầm với giống hệt nhau lại có thể khác nhau đáng kể về độ an toàn và tốc độ thực hiện một nhiệm vụ phối hợp nhất định: sự khác biệt nằm ở bộ điều khiển an toàn, độ phân giải của cảm biến và chất lượng của việc tinh chỉnh phát hiện va chạm.
Ứng dụng của robot cộng tác
Robot cộng tác (cobot) khẳng định vị thế của mình trong các ứng dụng mà trọng lượng chi tiết không quá lớn, sự hiện diện của con người là hữu ích, và tính linh hoạt trong việc tái triển khai cánh tay robot quan trọng hơn thời gian chu kỳ tối ưu. Các nhóm ứng dụng phổ biến nhất vào năm 2026:
Chăm sóc máy móc
Việc nạp và dỡ phôi cho máy CNC, máy ép phun và máy uốn kim loại. Robot cộng tác (cobot) lấy phôi, nạp vào máy, chờ chu trình hoàn tất và dỡ sản phẩm đã hoàn thành. Vì người vận hành vẫn có thể tiếp cận máy khi cobot dừng hoạt động, nên dây chuyền sản xuất vẫn giữ được tính linh hoạt. Đây là ứng dụng cobot lớn nhất xét về số lượng lắp đặt.
Lắp ráp và bắt vít
Các tác vụ lắp ráp lặp đi lặp lại như siết chặt, chèn và gắp-đặt, thường được thực hiện cùng với người điều khiển, người này sẽ xử lý các bước đòi hỏi khả năng phán đoán cao. Robot cộng tác điều khiển lực rất phù hợp với các tác vụ chèn (lắp ép, lắp khớp) nơi mà cấu hình lực được lập trình giúp ngăn ngừa hư hỏng chi tiết.
Đóng gói và xếp hàng
Đóng gói thùng hàng cuối dây chuyền và xếp pallet nhẹ. Robot cộng tác xếp pallet xử lý các thùng hàng có trọng tải tối đa của cánh tay robot, tạo thành các chồng thùng ổn định trên pallet. Đối với các thùng hàng nặng hơn, trọng tải trở thành yếu tố hạn chế và robot xếp pallet thông thường sẽ đảm nhiệm công việc này.
Kiểm tra chất lượng và tự động hóa phòng thí nghiệm
Robot cộng tác được trang bị camera hoặc cảm biến thực hiện các lượt kiểm tra lặp đi lặp lại, và trong phòng thí nghiệm, chúng xử lý mẫu vật, pipet và hỗ trợ thiết bị. Thiết kế không có vách ngăn phù hợp với môi trường nơi con người và thiết bị cùng sử dụng những bàn làm việc chật hẹp.
Hàn và hoàn thiện bề mặt
Hàn bằng robot cộng tác (cobot) đã phát triển nhanh chóng trong các xưởng gia công, nơi các mối hàn ngắn và khối lượng sản phẩm thấp không cần thiết phải có một khu vực hàn khép kín. Cobot cũng thực hiện các công đoạn chà nhám, đánh bóng và loại bỏ bavia với khả năng điều khiển lực. Đối với việc hàn khối lượng lớn liên tục trên các chi tiết nặng, cánh tay robot 6 trục khép kín vẫn là công cụ phù hợp, như đã đề cập trong bài viết của chúng tôi. Hướng dẫn robot hàn cho ngành công nghiệp nặng.
Môi trường nguy hiểm và khắc nghiệt
Robot cộng tác chống cháy nổ mở rộng hoạt động cộng tác vào các môi trường có bầu không khí dễ cháy, chẳng hạn như các cơ sở hóa chất, sơn và năng lượng. Chúng yêu cầu xếp hạng vỏ bọc được chứng nhận thay vì vỏ bọc robot cộng tác tiêu chuẩn. Xem hướng dẫn chuyên dụng của chúng tôi để biết thêm chi tiết. Robot cộng tác chống cháy nổ dành cho môi trường nguy hiểm Để biết chi tiết về chứng nhận.
Robot cộng tác vs Robot công nghiệp: Khi nào mỗi loại sẽ thắng
Việc lựa chọn giữa robot cộng tác (cobot) và robot công nghiệp thông thường là một quyết định dựa trên ứng dụng, chứ không phải là vấn đề công nghệ nào tiên tiến hơn. Ma trận dưới đây thể hiện sự đánh đổi này.
| Hệ số | Robot cộng tác | Robot công nghiệp thông thường |
|---|---|---|
| Khối hàng | Thông thường từ 3 đến 30 kg | 5 đến 800+ kg |
| Tốc độ | Giới hạn về mặt an toàn; tốc độ nhanh hơn với tính năng giám sát khoảng cách. | Cao, tối ưu hóa thời gian chu kỳ |
| Bảo vệ an toàn | Thường không có hàng rào sau khi đánh giá rủi ro. | Phòng giam có hàng rào, rèm che ánh sáng, khóa liên động. |
| Không gian sàn | Thiết kế nhỏ gọn, không chiếm diện tích bảo vệ. | Lớn hơn, bao gồm cả khu vực an toàn xung quanh. |
| Triển khai lại | Nhanh; cánh tay có thể di chuyển giữa các nhiệm vụ. | Chậm hơn; tế bào có tính chất bán vĩnh cửu. |
| Thích hợp với | Tải trọng thấp, đa dạng nhiệm vụ, các nhiệm vụ gần gũi với con người. | Khối lượng lớn, tải trọng lớn, chu kỳ liên tục |
Để có khung quyết định đầy đủ về lựa chọn này, hãy xem bài phân tích kèm theo của chúng tôi. Robot cộng tác (cobot) so với robot công nghiệp: Nhà máy của bạn nên chọn loại nào vào năm 2026?Tóm lại: robot cộng tác (cobot) thắng thế khi tải trọng thấp, bố trí mặt bằng thuận lợi nhờ chia sẻ không gian với con người và dây chuyền sản xuất thay đổi thường xuyên; robot thông thường thắng thế khi sản lượng và tải trọng cao và khu vực sản xuất có thể được dành riêng cho một mục đích cụ thể.
Triển khai robot cộng tác một cách an toàn: Đánh giá rủi ro
Một quan niệm sai lầm phổ biến là robot cộng tác (cobot) “an toàn ngay từ khi xuất xưởng”. Cánh tay robot được chế tạo để hoạt động cộng tác, nhưng toàn bộ ứng dụng, bao gồm cánh tay robot, công cụ, chi tiết, bố cục và nhiệm vụ, mới là yếu tố cần được đánh giá và chứng nhận. Theo tiêu chuẩn ISO 10218-2 và ISO/TS 15066, nhà tích hợp (có thể là người dùng cuối) chịu trách nhiệm đánh giá rủi ro của toàn bộ ứng dụng cộng tác.
- Xác định các mối nguy. Lập bản đồ mọi điểm trên đường đi của robot nơi có khả năng tiếp xúc với người, cộng với các mối nguy hiểm từ dụng cụ (kẹp sắc bén, đầu kẹp nóng) và chi tiết đang được xử lý.
- Phân loại phương thức hợp tác. Hãy xác định nhiệm vụ đó sử dụng chế độ nào trong bốn chế độ ISO/TS 15066 và cho giai đoạn nào của chu trình.
- Kiểm tra giới hạn sinh học cơ học. Đối với hoạt động bị giới hạn bởi công suất và lực, hãy xác nhận rằng lực tiếp xúc và áp suất cho mỗi lần tiếp xúc có thể xảy ra đều nằm dưới giới hạn Phụ lục A đối với vùng cơ thể đó, bằng cách tính toán hoặc đo bằng thiết bị kiểm tra lực-áp suất.
- Cấu hình các chức năng an toàn. Thiết lập giới hạn tốc độ, lực và vùng trong bộ điều khiển an toàn, và xác nhận chúng.
- Ghi chép và xác thực. Ghi lại kết quả đánh giá, đối chiếu kết quả với bản vẽ thực tế của ô sản xuất và đánh giá lại bất cứ khi nào công cụ, chi tiết hoặc bố cục thay đổi.
Trên thực tế, khi các kỹ sư ứng dụng của EVST vận hành một hệ thống robot cộng tác tại chỗ, phát hiện thường gặp nhất trong quá trình kiểm định là bộ phận kẹp hoặc chi tiết có cạnh sắc tạo ra áp lực tiếp xúc vượt quá giới hạn Phụ lục A, ngay cả khi bản thân cánh tay robot nằm trong giới hạn lực cho phép. Giải pháp thường là thiết kế lại bộ phận kẹp, lắp đặt tấm chắn cạnh hoặc giảm tốc độ trên đoạn đường di chuyển bị ảnh hưởng, chứ không phải thay thế bằng một robot khác. Đây là bước mà người mua thường đánh giá thấp nhất khi họ cho rằng robot cộng tác sẽ loại bỏ nhu cầu về kỹ thuật an toàn.
Dòng robot cộng tác của EVST
EVST, có trụ sở chính tại Thành Đô và nhà máy sản xuất tại Ôn Lăng, đã xuất khẩu các sản phẩm tự động hóa đến hơn 100 quốc gia trong hơn bảy năm hoạt động. Dòng robot cộng tác của hãng có tải trọng từ 3 kg đến 30 kg, với các mẫu đã được công bố bao gồm robot có cánh tay 3 kg/620 mm, 6 kg/917 mm, 12 kg/1,300 mm và 18 kg/900 mm. EVST cũng sản xuất robot cộng tác chống cháy nổ cho môi trường nguy hiểm và dòng robot cộng tác phục vụ ăn uống, bên cạnh các dòng robot công nghiệp QJAR, SCARA và delta thông thường.
Theo hồ sơ chứng nhận của EVST, dây chuyền sản xuất robot cộng tác của công ty đạt chứng nhận chất lượng cấp ô tô IATF 16949, và các sản phẩm của công ty có chứng nhận CE, SGS và TUV từ các tổ chức bên thứ ba. Robot cộng tác chống cháy nổ được đánh giá là có thể sử dụng trong môi trường dễ cháy, mở rộng hoạt động cộng tác vào các môi trường mà vỏ robot cộng tác tiêu chuẩn không thể tiếp cận. Công ty cũng sở hữu một bằng sáng chế đã được cấp (CN ZL 2020 1 1601091.6), bốn bằng sáng chế đang trong quá trình thẩm định và hai bản quyền phần mềm, được hỗ trợ bởi mạng lưới kỹ sư hiện trường trải rộng hơn 100 quốc gia để hỗ trợ vận hành tại chỗ và đánh giá rủi ro.
Câu Hỏi Thường Gặp
Nói một cách đơn giản, robot cộng tác là gì?
Robot cộng tác là một cánh tay robot được chế tạo để làm việc an toàn bên cạnh con người mà không cần hàng rào an toàn. Nó sử dụng các cảm biến mô-men xoắn trong các khớp để phát hiện tiếp xúc và dừng lại nhanh chóng, đồng thời được thiết kế với khối lượng thấp, tốc độ hạn chế và các bề mặt được bo tròn để bất kỳ sự tiếp xúc nào cũng nằm dưới giới hạn lực và áp suất có thể gây thương tích, theo định nghĩa trong tiêu chuẩn ISO/TS 15066.
Robot cộng tác có thực sự không cần hàng rào an toàn không?
Thường thì cần, nhưng không phải tự động. Việc có cần hàng rào bảo vệ hay không phụ thuộc vào đánh giá rủi ro của toàn bộ ứng dụng, cánh tay robot cộng tác và dụng cụ của nó, chi tiết cần gia công và nhiệm vụ thực hiện. Nhiều ứng dụng tải trọng thấp, tốc độ thấp hoạt động không cần hàng rào bảo vệ sau khi đánh giá. Tuy nhiên, dụng cụ sắc bén, chi tiết nặng hoặc có cạnh sắc, hoặc yêu cầu tốc độ cao có thể buộc phải bổ sung thêm biện pháp bảo vệ hoặc giám sát tốc độ và khoảng cách. Robot cộng tác cho phép bố trí không cần hàng rào bảo vệ; đánh giá rủi ro sẽ xác nhận xem việc đó có được cho phép hay không.
Tôi cần tải trọng và tầm hoạt động như thế nào cho một robot cộng tác?
Cộng trọng lượng chi tiết và trọng lượng kẹp để tính tải trọng tối đa, và chừa khoảng 20 đến 30 phần trăm dự phòng. Đối với việc gia công các chi tiết nhỏ, cần một cánh tay robot có tải trọng từ 5 đến 10 kg là phổ biến; đối với việc xếp pallet hoặc xử lý vật nặng hơn, cần từ 16 đến 30 kg. Tầm với phải bao phủ toàn bộ phạm vi làm việc của nhiệm vụ, thông thường từ 600 mm đến 1,300 mm đối với công việc trên bàn và gia công máy móc, dài hơn đối với việc xếp pallet.
Sự khác biệt giữa tiêu chuẩn ISO 10218 và ISO/TS 15066 là gì?
ISO 10218 (phần 1 và 2) là tiêu chuẩn an toàn cốt lõi cho robot công nghiệp và việc tích hợp chúng. ISO/TS 15066 là một đặc tả kỹ thuật bổ sung cho tiêu chuẩn này, đặc biệt dành cho hoạt động cộng tác, bổ sung bốn chế độ cộng tác và giới hạn lực và áp suất sinh học trong Phụ lục A. Một ứng dụng cộng tác phải đáp ứng cả hai tiêu chuẩn. Để có phân tích chi tiết hơn dành cho người mua, hãy xem hướng dẫn của chúng tôi về Tiêu chuẩn an toàn cho cobot trên trang web sản phẩm EVST.
Robot cộng tác có thể di chuyển nhanh đến mức nào?
Ở chế độ giới hạn công suất và lực, tốc độ của cobot được giới hạn để va chạm trong trường hợp xấu nhất vẫn nằm trong giới hạn sinh học, thường thấp hơn nhiều so với robot thông thường. Với tính năng giám sát tốc độ và khoảng cách, cùng một cánh tay robot có thể hoạt động gần tốc độ tối đa khi không có người vận hành nào trong vùng an toàn, sau đó giảm tốc độ hoặc dừng lại khi có người đến gần. Các cấu hình lai giúp khôi phục phần lớn năng suất bị mất trong khi vẫn đảm bảo an toàn khi làm việc nhóm.
Đi đâu tiếp theo
Để lựa chọn robot cộng tác (cobot) phù hợp với yêu cầu về tải trọng và tầm với, cùng với quy trình báo giá, vui lòng xem hướng dẫn trên trang sản phẩm của EVST. Lựa chọn tải trọng cho robot cộng tác từ 3 kg đến 30 kg.Để biết thêm chi tiết về các tiêu chuẩn an toàn mà người mua cần biết trước khi lựa chọn buồng nuôi không có hàng rào, vui lòng xem... Giải thích các tiêu chuẩn an toàn cho robot cộng tác dành cho người muaĐể đưa ra quyết định tổng quát hơn về việc xây dựng hay mua nhà, hãy đọc thêm. Robot cộng tác so với robot công nghiệpvà để ước tính lợi nhuận, chúng tôi Công cụ tính toán lợi tức đầu tư (ROI) cho robot cộng tác trong sản xuất vừa và nhỏĐối với các câu hỏi về mua sắm, quý khách có thể liên hệ với bộ phận bán hàng của EVST qua địa chỉ sau: trang liên hệ.
Về tác giả: Nhóm biên tập EVST viết về robot công nghiệp và sản xuất thông minh dành cho các kỹ sư và nhà lãnh đạo vận hành đang đánh giá các dự án tự động hóa. EVST (EVS TECH CO., LTD), được thành lập tại Thành Đô năm 2018, đã thực hiện hơn 600 dự án tự động hóa và xuất khẩu sang hơn 100 quốc gia, đạt chứng nhận tiêu chuẩn ô tô IATF 16949 và các chứng nhận bên thứ ba CE / SGS / TUV cho các dòng sản phẩm QJAR, robot cộng tác, SCARA và delta.