
Bài viết được thực hiện bởi nhóm biên tập EVST · Cập nhật lần cuối: ngày 5 tháng 6 năm 2026
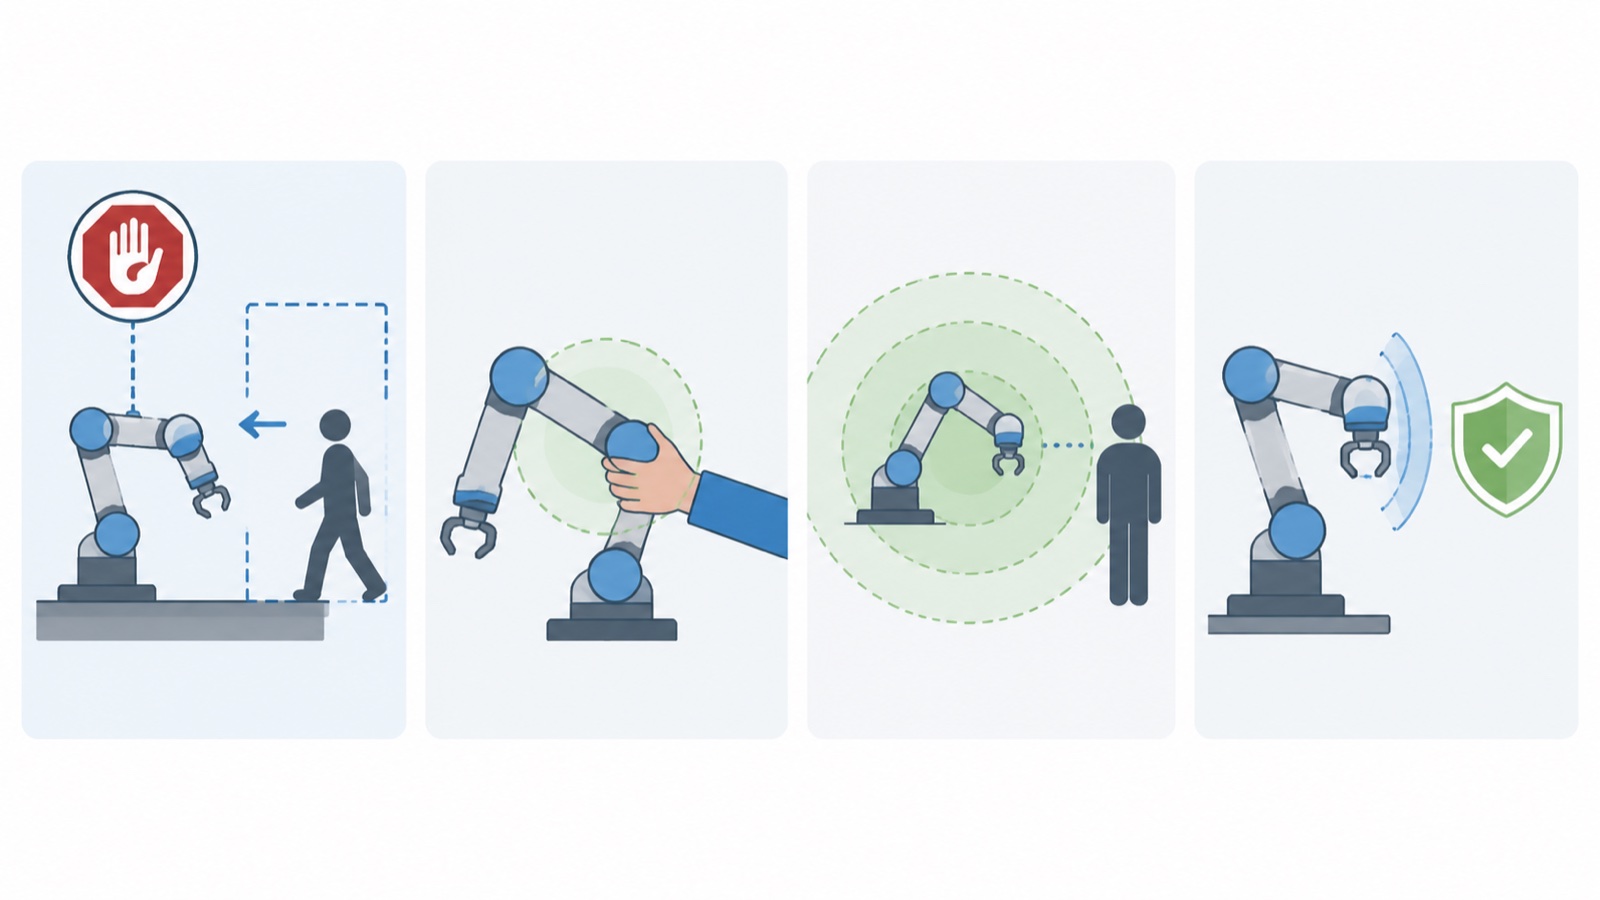
An toàn của robot cộng tác được xác định bởi ứng dụng, chứ không chỉ riêng robot: một robot cộng tác chỉ an toàn trong một nhiệm vụ nhất định sau khi đánh giá rủi ro xác nhận điều đó. Tiêu chuẩn ISO 10218 và tiêu chuẩn hỗ trợ ISO/TS 15066 đưa ra bốn phương pháp cộng tác, bao gồm dừng được giám sát theo tiêu chuẩn an toàn, dẫn hướng bằng tay, giám sát tốc độ và khoảng cách, và giới hạn công suất và lực. Phương pháp phù hợp phụ thuộc vào mức độ gần gũi giữa người và robot trong không gian làm việc, cũng như vào dụng cụ và chi tiết mà robot mang theo.
Vì sao robot cộng tác không tự động an toàn
Hiểu lầm phổ biến nhất là cho rằng robot cộng tác vốn dĩ an toàn. Điều đó không đúng. Robot cộng tác được thiết kế để cho phép cộng tác an toàn, nhưng một bộ phận kẹp sắc nhọn, một chi tiết nặng hoặc tốc độ cao vẫn có thể gây thương tích cho người. Theo tiêu chuẩn ISO/TS 15066, an toàn là thuộc tính của toàn bộ ứng dụng: robot, bộ phận cuối của robot, chi tiết gia công, tốc độ và bố cục cùng nhau. Đó là lý do tại sao việc đánh giá rủi ro khu vực làm việc là bắt buộc, chứ không phải tùy chọn, trước khi robot cộng tác hoạt động gần người.
Bốn phương pháp hợp tác
| Phương pháp | Nó giúp mọi người an toàn như thế nào? | Sử dụng điển hình |
|---|---|---|
| Điểm dừng được giám sát đạt tiêu chuẩn an toàn | Robot dừng lại khi có người đi vào; tiếp tục hoạt động khi không còn ai ở gần. | Thỉnh thoảng có không gian làm việc chung, chủ yếu là công việc tự động. |
| Hướng dẫn bằng tay | Người vận hành điều khiển robot bằng tay dưới sự kiểm soát an toàn. | Dạy học, hướng dẫn tập hợp, hỗ trợ nâng đỡ |
| Theo dõi tốc độ và khoảng cách | Robot sẽ giảm tốc độ hoặc dừng lại khi có người đến gần. | Không gian dùng chung thường xuyên với hệ thống cảm biến |
| Giới hạn công suất và lực (PFL) | Robot giới hạn lực tác động để đảm bảo tiếp xúc không vượt quá ngưỡng gây thương tích. | Thực sự làm việc sát cánh bên nhau, không có rào cản. |
Theo tiêu chuẩn ISO/TS 15066, việc giới hạn công suất và lực dựa trên các giới hạn sinh học, tức là lực và áp suất tối đa cho mỗi bộ phận của cơ thể mà robot không được vượt quá khi tiếp xúc. Điều này cho phép hoạt động không cần rào chắn, nhưng nó lại hạn chế tốc độ và lực, đó là lý do tại sao các tác vụ có năng suất cao thường không thể tuân thủ giới hạn PFL và phải chuyển sang chế độ tốc độ và khoảng cách hoặc chế độ bảo vệ toàn diện.
Quy trình đánh giá rủi ro
Một cụm gia công cộng tác được đánh giá như một máy duy nhất theo tiêu chuẩn ISO 10218-2. Quy trình này xác định các mối nguy hiểm trên toàn bộ thể tích quét, bao gồm cả dụng cụ và chi tiết, ước tính rủi ro và áp dụng phương pháp cộng tác cùng bất kỳ biện pháp bổ sung nào cần thiết để đưa nó về mức độ chấp nhận được. Trên thực tế, sau khi vận hành nhiều cụm gia công, các mối nguy hiểm thường xuất hiện hiếm khi nằm ở chính thân robot; mà là các cạnh của bộ kẹp, các điểm kẹp giữa chi tiết và đồ gá, và năng lượng của tải trọng đang mang. Việc đánh giá phải bao gồm cả những yếu tố này, chứ không chỉ riêng cánh tay robot.
Theo quan sát trong ngành, lỗ hổng tuân thủ thường gặp nhất là coi chức năng giới hạn lực tích hợp của cobot là đủ, trong khi bỏ qua các đầu kẹp sắc nhọn hoặc nặng có thể làm thay đổi nguy cơ tiếp xúc. Đầu kẹp và vật gia công là một phần của quá trình đánh giá, mỗi khi nhiệm vụ thay đổi.
Những điều cần xác nhận trên một nhóm cộng tác
- Đánh giá rủi ro được ghi chép lại Áp dụng cho ứng dụng cụ thể, chứ không chỉ riêng robot.
- Phương pháp hợp tác được chọn và lý do tại sao nó phù hợp với sự tương tác.
- Nguy hiểm liên quan đến đầu cuối và các bộ phận đã được đánh giá, bao gồm các cạnh, điểm kẹp và năng lượng tải.
- Cài đặt tốc độ và lực Đã được kiểm chứng dựa trên các giới hạn sinh học cơ học tại nơi sử dụng PFL.
- Đánh giá lại mỗi khi dụng cụ, chi tiết hoặc bố cục thay đổi.
EVST chế tạo robot cộng tác được thiết kế cho các phương pháp này, bao gồm dòng robot cộng tác đạt tiêu chuẩn IATF16949 dành cho ô tô và các mẫu XR-EX chống cháy nổ cho các khu vực nguy hiểm, đồng thời hỗ trợ tích hợp cấp độ tế bào để thiết kế an toàn bao phủ toàn bộ ứng dụng. Để lựa chọn tải trọng, hãy xem phần của chúng tôi. hướng dẫn tải trọng cobot; đối với phần cứng của tế bào, Gói an toàn cho tế bào robot EVST.
Câu Hỏi Thường Gặp
Robot cộng tác có tự động đảm bảo an toàn không?
Không. Robot cộng tác được thiết kế để cho phép cộng tác an toàn, nhưng kẹp sắc nhọn, chi tiết nặng hoặc tốc độ cao vẫn có thể gây thương tích. Theo tiêu chuẩn ISO/TS 15066, an toàn là thuộc tính của toàn bộ ứng dụng, bao gồm robot, đầu kẹp, chi tiết gia công, tốc độ và bố cục, do đó cần phải đánh giá rủi ro tại khu vực làm việc trước khi cho robot cộng tác hoạt động gần người.
Bốn phương pháp hợp tác trong tiêu chuẩn ISO/TS 15066 là gì?
Các loại điều khiển an toàn bao gồm: dừng có giám sát (robot dừng lại khi có người vào), điều khiển bằng tay (người vận hành di chuyển robot dưới sự kiểm soát an toàn), giám sát tốc độ và khoảng cách (robot giảm tốc độ hoặc dừng lại khi có người đến gần), và giới hạn công suất và lực (robot giới hạn lực tiếp xúc dưới ngưỡng gây thương tích). Loại điều khiển phù hợp phụ thuộc vào khoảng cách giữa người và robot.
Sức mạnh và lực lượng có giới hạn ở điểm nào?
Chức năng giới hạn công suất và lực (PFL) đảm bảo mọi tiếp xúc giữa robot và người không vượt quá giới hạn gây thương tích sinh học được quy định trong tiêu chuẩn ISO/TS 15066. Chức năng này cho phép vận hành không cần rào chắn nhưng hạn chế tốc độ và lực, do đó các tác vụ đòi hỏi năng suất cao thường không thể tuân thủ giới hạn PFL và thay vào đó phải sử dụng giám sát tốc độ và khoảng cách hoặc hệ thống bảo vệ toàn diện.
Tôi có cần thực hiện đánh giá rủi ro cho robot cộng tác không?
Đúng vậy. Một cụm gia công cộng tác phải được đánh giá rủi ro như một máy duy nhất theo tiêu chuẩn ISO 10218-2, bao gồm robot, đầu kẹp, phôi, tốc độ và bố cục. Việc đánh giá phải được lặp lại bất cứ khi nào dụng cụ, chi tiết hoặc bố cục thay đổi, vì những thay đổi đó có thể làm thay đổi rủi ro tiếp xúc ngay cả khi robot không thay đổi.
Sai lầm phổ biến nhất về an toàn khi sử dụng cobot là gì?
Việc chỉ dựa vào cơ chế giới hạn lực tích hợp sẵn của robot cộng tác mà bỏ qua các đầu kẹp sắc nhọn hoặc nặng có thể làm thay đổi nguy cơ tiếp xúc là điều không nên. Các cạnh của bộ kẹp, điểm kẹp giữa chi tiết và đồ gá, và năng lượng của tải trọng mang theo thường là những mối nguy hiểm thực sự, và chúng phải được đưa vào đánh giá rủi ro, chứ không chỉ riêng cánh tay robot.
Về tác giả: Hướng dẫn này được biên soạn bởi Nhóm Biên tập EVST. EVST (EVS TECH CO., LTD) là nhà sản xuất robot có trụ sở tại Thành Đô, được thành lập năm 2018, sản xuất robot cộng tác và robot công nghiệp xuất khẩu sang hơn 100 quốc gia, đạt chứng nhận CE, SGS và TUV của bên thứ ba.
Cập nhật lần cuối: ngày 5 tháng 6 năm 2026. Hướng dẫn này mang tính chất tổng quát và không thay thế cho việc đánh giá rủi ro cụ thể tại công trường do kỹ sư an toàn đủ điều kiện thực hiện theo các tiêu chuẩn ISO 10218 và ISO/TS 15066 hiện hành.