
Việc giữ một chi tiết hình trụ không có nghĩa là quá trình chuyển giao thiết bị đã hoàn tất. Bộ phận gắp phải xác định được vị trí hướng tâm và hướng trục; giao diện thiết bị sau đó phải chấp nhận vị trí đã biết đó thông qua một khe hở rõ ràng và trạng thái điều khiển được xác định. Đoạn phim cho thấy một robot màu cam, một bộ kẹp song song hướng xuống, các chi tiết hình trụ ngắn và thiết bị màu xanh lam được bao bọc, mà không xác định được quy trình của thiết bị. Hãy yêu cầu EVST xem xét đơn đăng ký của bạn →
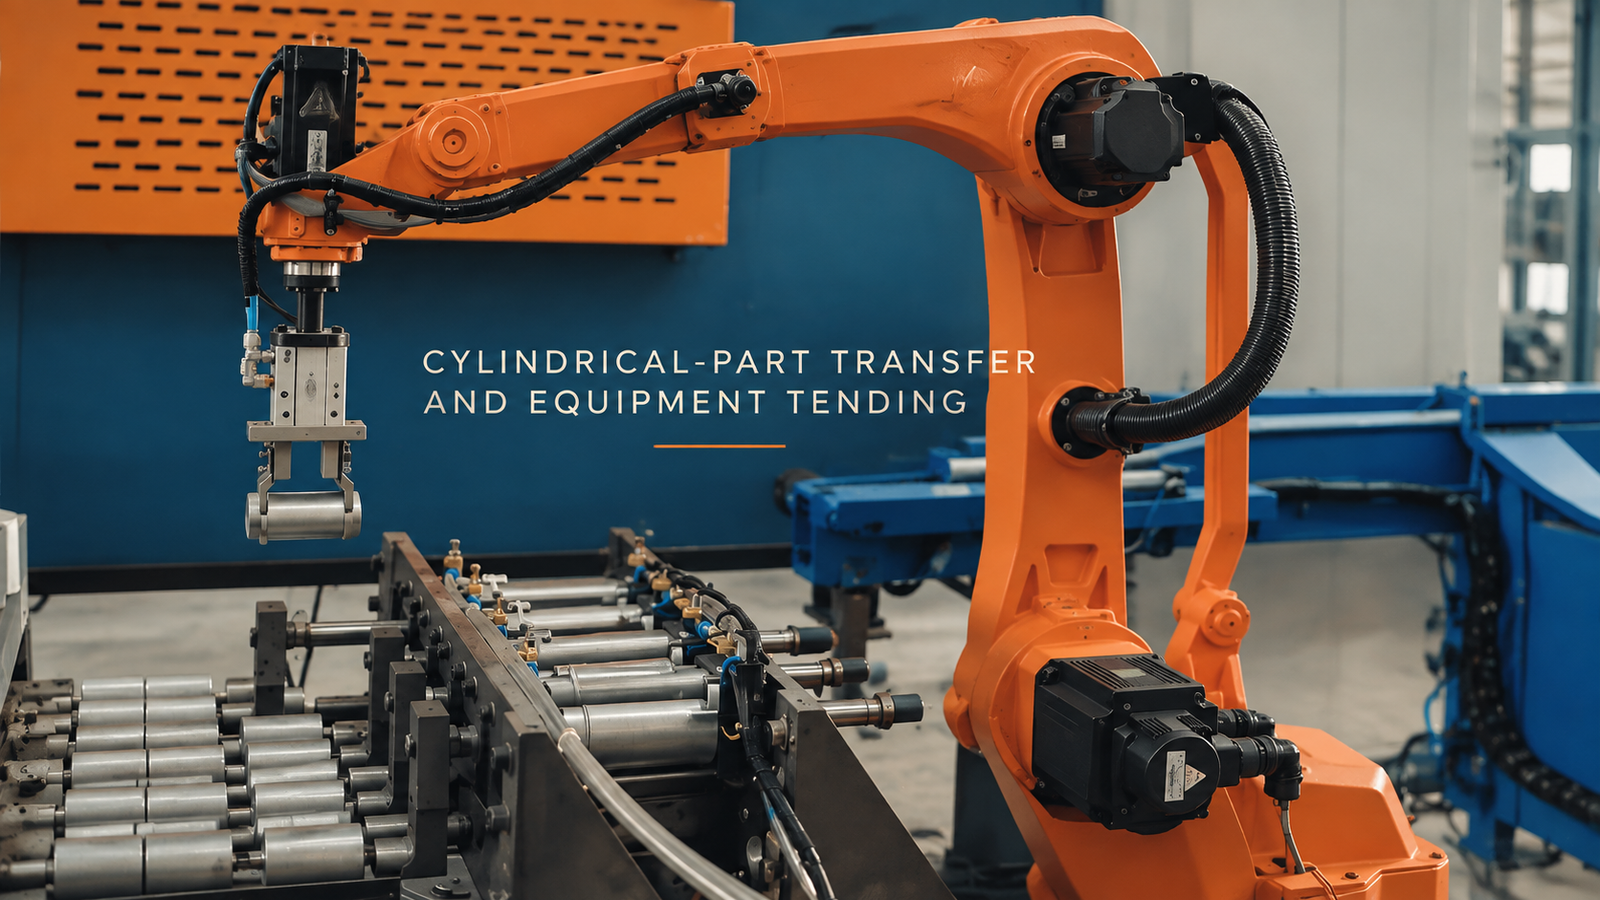
Khả năng cầm nắm chỉ hữu ích khi nó giúp thiết lập tư thế.
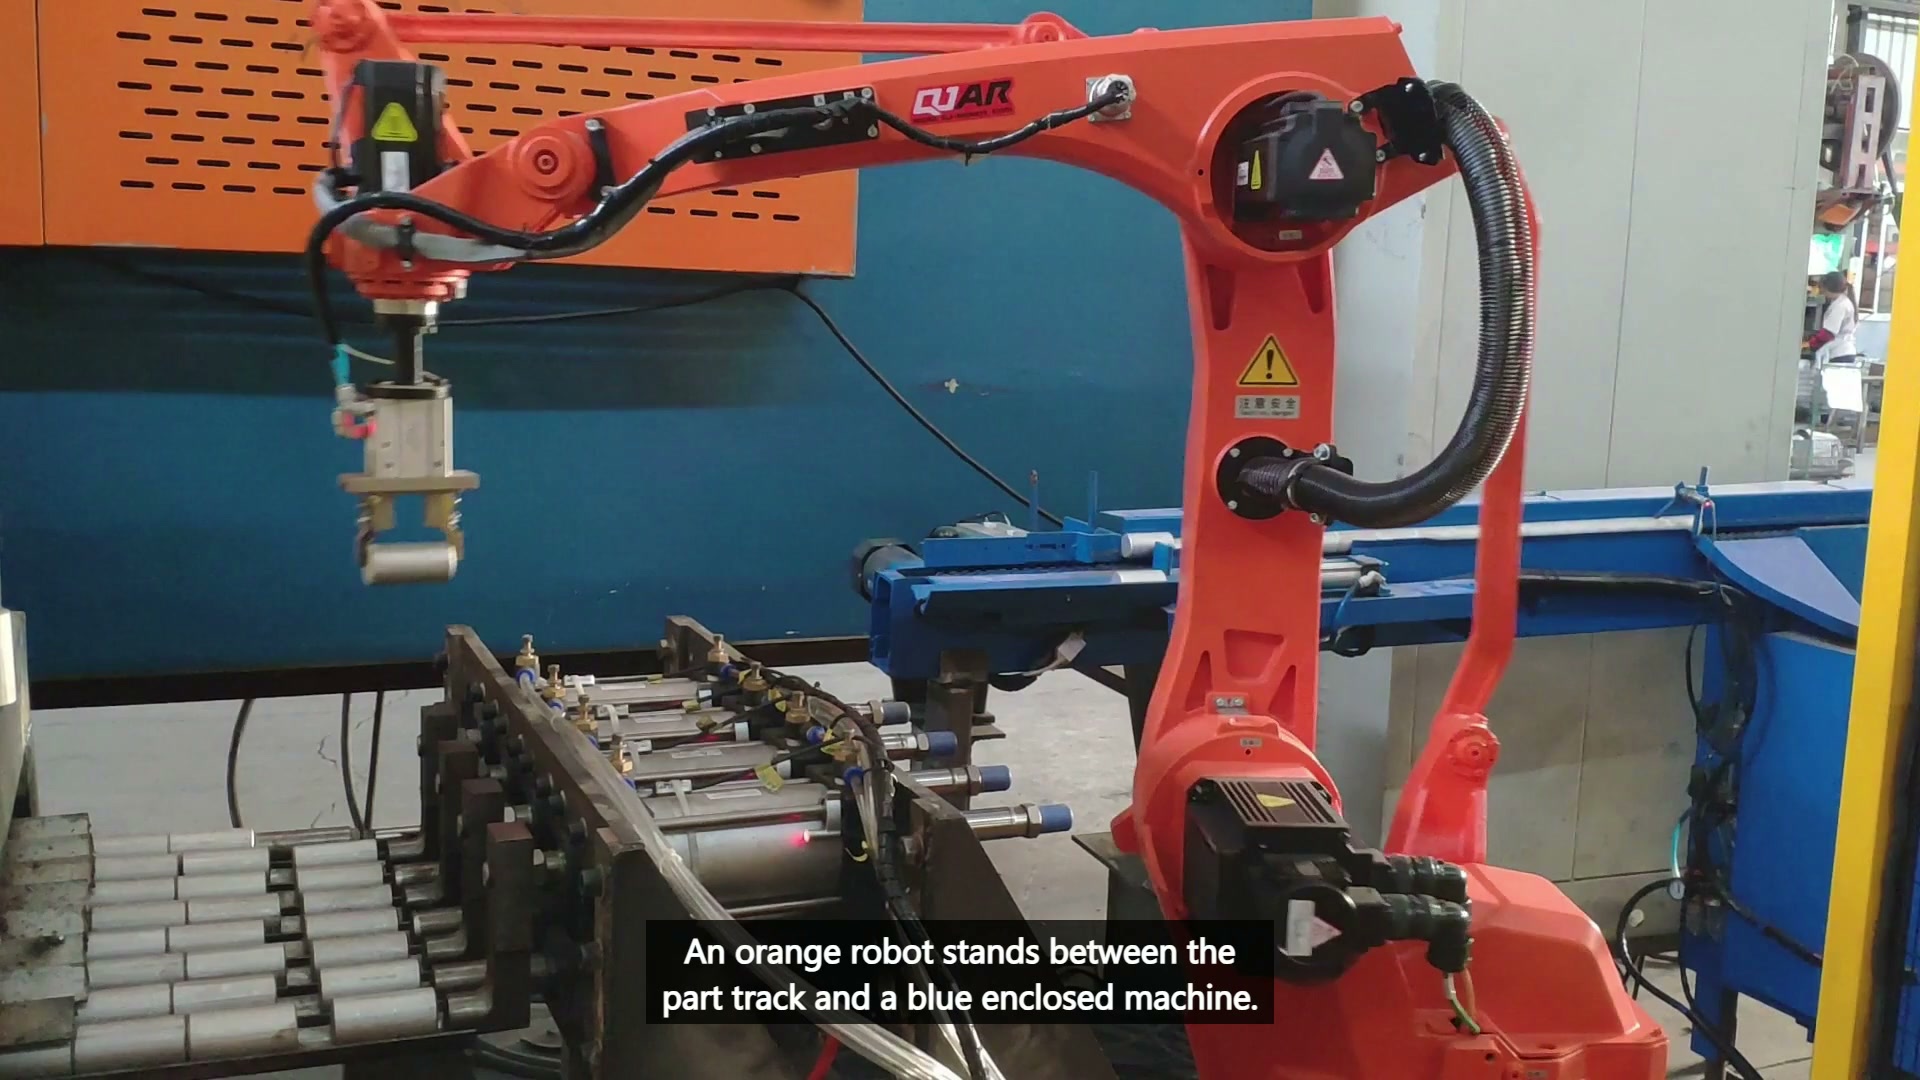
Vào lúc 00:12.00, bộ kẹp có thể nhìn thấy đang giữ một chi tiết hình trụ ngắn phía trên khu vực đường ray con lăn.
Một chi tiết hình tròn có thể lăn, xoay hoặc lệch tâm trước khi các hàm kẹp đóng lại. Giá đỡ hoặc ổ đỡ phải thiết lập vị trí xuyên tâm, trong khi một điểm dừng trục kiểm soát vị trí theo chiều dài. Sau đó, sự tiếp xúc của hàm kẹp phải giữ nguyên vị trí đó mà không làm hỏng các bề mặt được bảo vệ hoặc đẩy chi tiết sang vị trí mới. Kiểm tra các chi tiết nhỏ nhất và lớn nhất được cho phép và điều kiện bề mặt bất lợi nhất; ghi lại các trường hợp kẹp không có chi tiết, kẹp một phần và kẹp lệch cũng như các lần nâng thành công.
Ranh giới thiết bị tạo ra một ràng buộc khác.
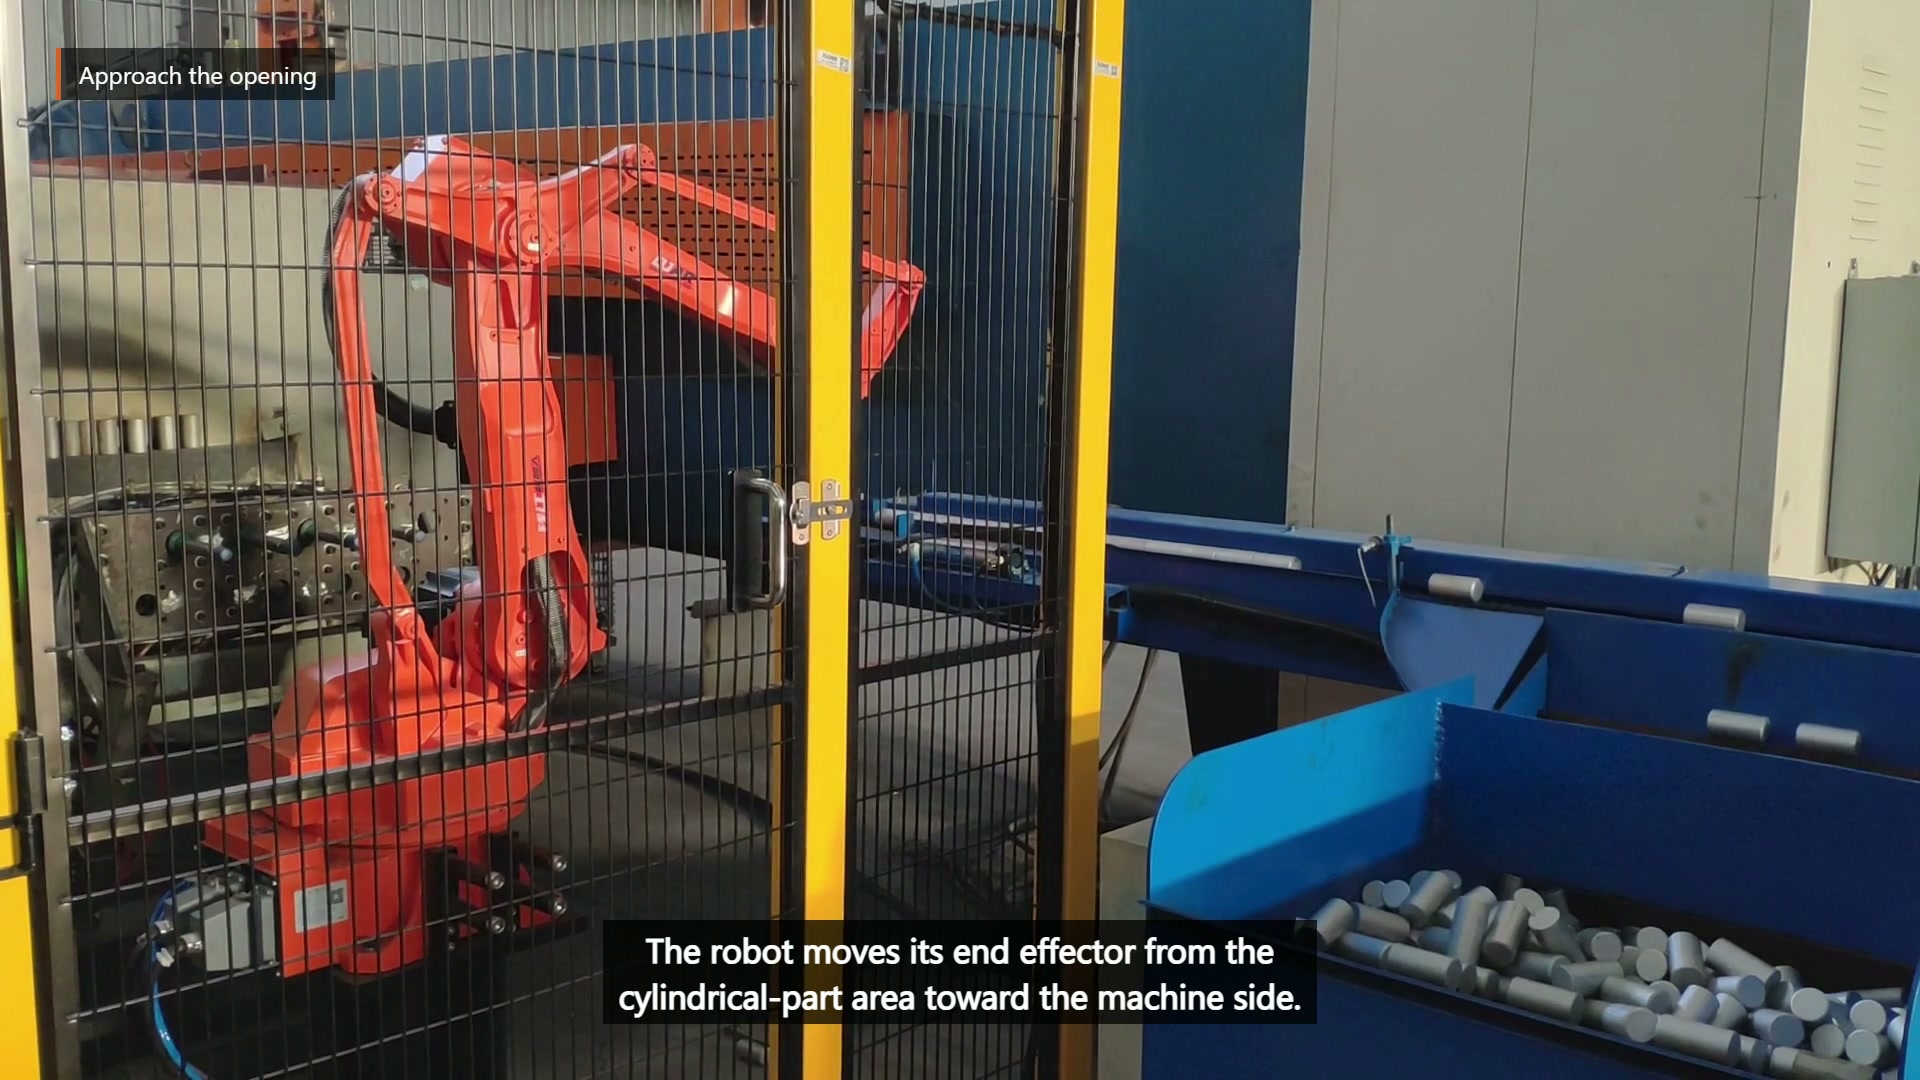
Vào lúc 00:25.50, robot di chuyển về phía thiết bị màu xanh được bao bọc bên cạnh khu vực hình trụ.
Việc vào vị trí phụ thuộc vào trạng thái sẵn sàng đã được thỏa thuận và khoảng trống đủ cho bộ kẹp, xi lanh được giữ và đường rút lui. Độ trễ cố định không thể chứng minh rằng chuyển động bên trong đã dừng, có thể tiếp cận hoặc vị trí chuyển giao đã sẵn sàng. Khoảng trống cho robot phải bao phủ chi tiết được giữ và dụng cụ, không chỉ là mặt bích của cánh tay robot.
| câu hỏi | Giao diện nhận hàng | Giao diện thiết bị |
|---|---|---|
| Những biện pháp khắc phục nào phù hợp? | Giá đỡ xuyên tâm và chốt chặn trục | Vị trí chuyển giao đã được xác định |
| Điều gì xác nhận sự sẵn sàng? | Bộ phận có mặt và được lắp đặt đúng vị trí. | Quyền truy cập đã được thiết lập và trạng thái tiếp nhận đã được xác nhận. |
| Cần giải phóng bao nhiêu khối lượng hàng hóa? | Tiếp cận bằng hàm xung quanh các bộ phận lân cận | Dụng cụ, xi lanh và đường rút lui hoàn chỉnh |
| Thất bại nào cần được khắc phục? | Thiếu, bị lăn hoặc cầm nắm không hoàn chỉnh | Bị chặn nhập cảnh, từ chối chuyển giao hoặc không thể vượt qua. |
Các giao diện cần được kiểm tra riêng biệt trước khi được tính thời gian như một chu kỳ. Điều này giúp tránh việc chẩn đoán sai sự cố dừng thiết bị thành vấn đề về kẹp gắp, hoặc che giấu sự không ổn định của việc gắp vật do khoảng hở bổ sung ở phía hạ lưu.
Các bài kiểm tra khôi phục cho thấy giao diện nào bị mất quyền kiểm soát.
Loại bỏ một bộ phận khỏi bản trình bày, đặt một bộ phận ở vị trí lệch trục tối đa cho phép, kiểm tra xác nhận độ bám, giữ nguyên trạng thái sẵn sàng của thiết bị và cản trở quá trình chuyển giao trong các thử nghiệm có kiểm soát. Mỗi điều kiện cần một điểm giữ an toàn và một lộ trình thiết lập lại để duy trì thông tin về việc robot có đang mang bộ phận đó hay không.
Để xem xét ý tưởng, vui lòng cung cấp bản vẽ chi tiết, phạm vi đường kính và chiều dài, khối lượng và bề mặt được bảo vệ, tài liệu hỗ trợ trình bày và các biến thể đầu vào, trạng thái mở và điều khiển thiết bị, địa điểm bàn giao, kỳ vọng phục hồi và các chi tiết đại diện. Hãy gửi những thông tin đầu vào này để được xem xét ý tưởng EVST → hoặc email sales@evsrobot.com.
Đoạn phim hỗ trợ việc xử lý các chi tiết hình trụ bên cạnh thiết bị khép kín; công cụ cuối cùng, hệ thống điều khiển, biện pháp bảo vệ và nghiệm thu phụ thuộc vào việc thẩm định dự án.