
Trục ngoài của ray dẫn hướng tuyến tính robot rất hữu ích khi một robot cần tiếp cận các khu vực làm việc riêng biệt mà không thể được phục vụ một cách gọn gàng từ một bệ đỡ cố định. Hãy chọn nó từ các vị trí điểm trung tâm dụng cụ và nhiệm vụ dịch vụ cần thiết, sau đó xác minh hành trình hữu ích, sự thẳng hàng của ray, đường dẫn cáp, giá đỡ sàn, bộ phận bảo vệ và khả năng phục hồi như một hệ thống hoàn chỉnh. Chiều dài ray không phải là yếu tố duy nhất chứng minh rằng mọi vị trí quy trình đều có thể tiếp cận được hoặc việc di chuyển giữa các trạm cải thiện sản lượng được chấp nhận.
Những điểm chính
- Hãy bắt đầu với các tư thế công cụ cần thiết, các vectơ tiếp cận và quyền truy cập dịch vụ—chứ không phải là các thao tác trong danh mục.
- Phân biệt tổng quãng đường ray di chuyển với quãng đường ray hữu ích sau khi đã tính đến khoảng cách an toàn ở hai đầu đường ray, các điểm dừng, các đoạn che phủ và khoảng cách an toàn cho phép.
- Hãy xem xét việc xây dựng nền móng, độ thẳng của đường ray, hiệu chỉnh khung đế và hiệu chỉnh robot như một chuỗi hình học thống nhất.
- Định tuyến nguồn điện, thông tin liên lạc, phương tiện xử lý và các gói trang bị xuyên suốt toàn bộ phạm vi di chuyển.
- So sánh bệ đỡ cố định, một robot trên trục tuyến tính và các robot cố định bổ sung bằng cách sử dụng cùng các giả định về quy trình gia công và phục hồi linh kiện.
Những gì đoạn phim cho thấy—và những gì nó không cho thấy.
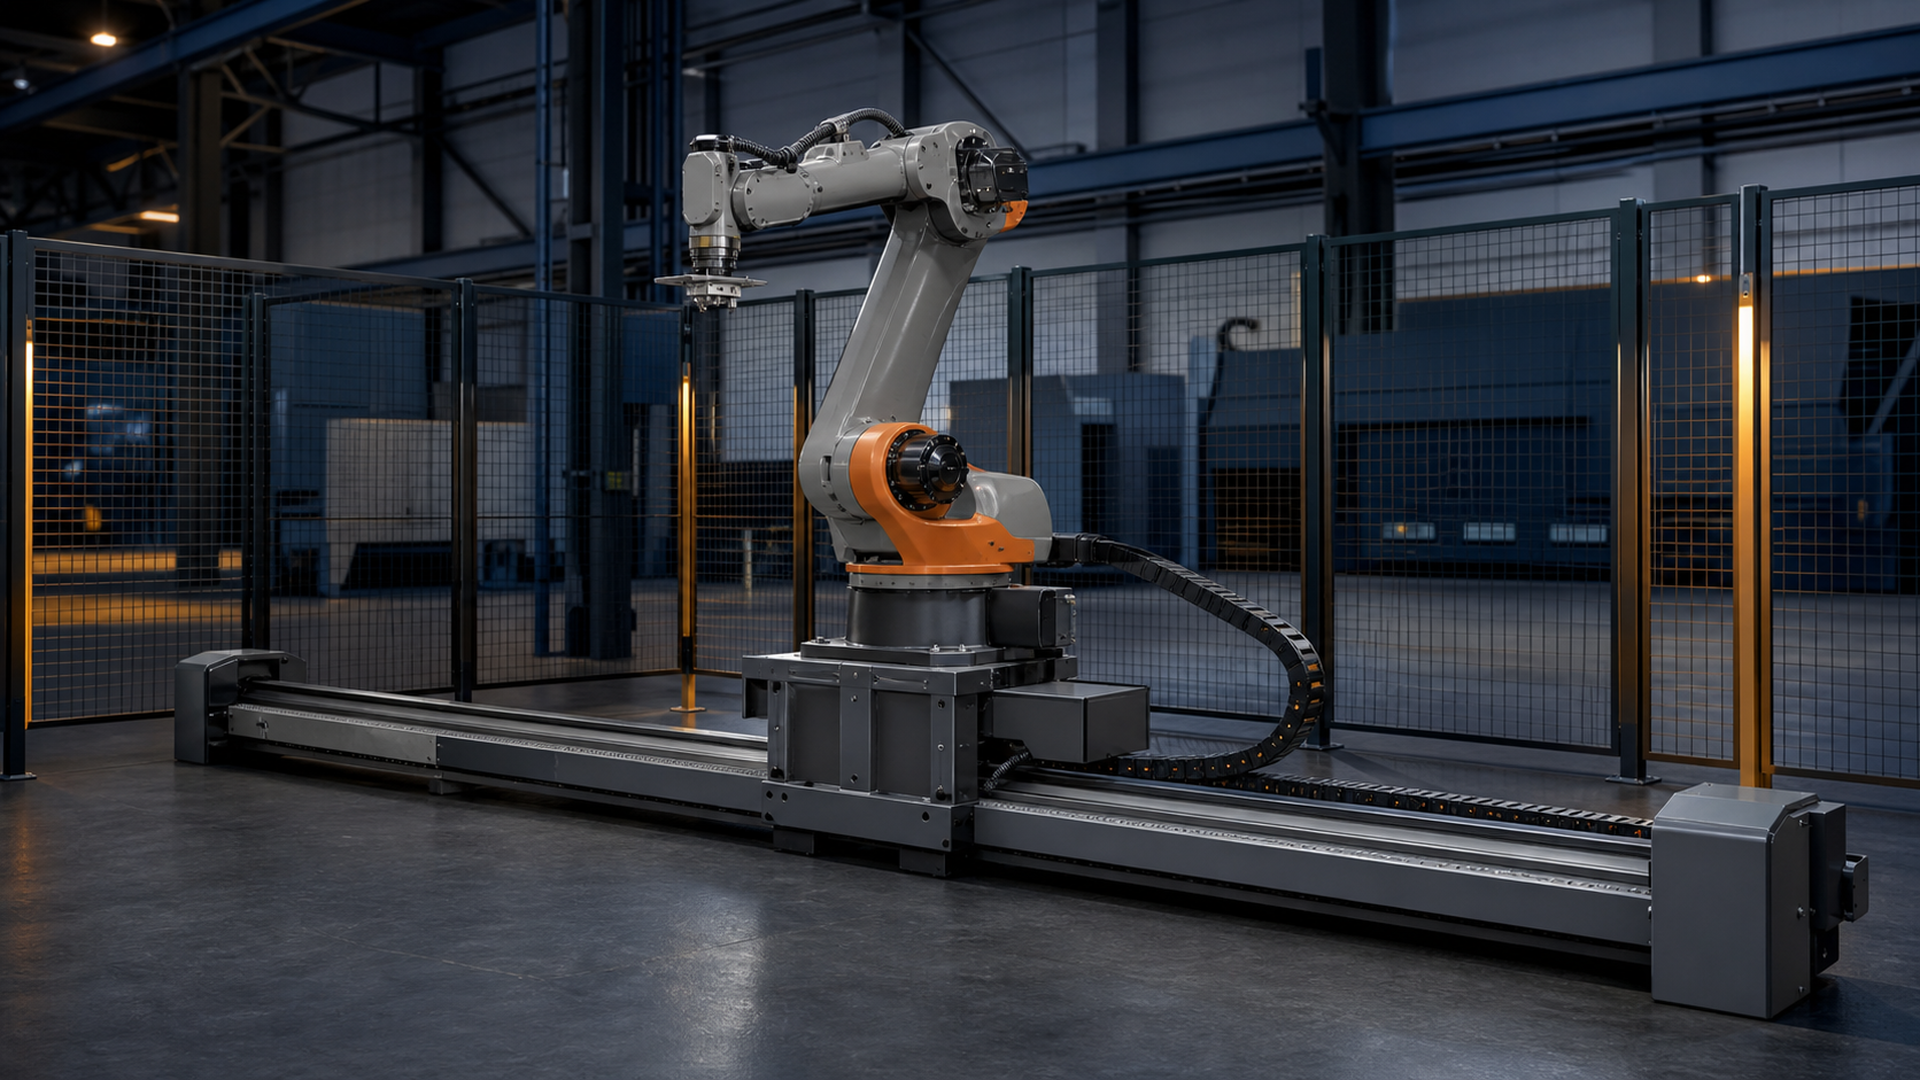
Đoạn phim cho thấy một robot công nghiệp được gắn trên một toa xe và di chuyển dọc theo đường ray tuyến tính đặt trên mặt sàn. Nó hỗ trợ thảo luận về kế hoạch liên quan đến tầm với mở rộng, nhiều khu vực làm việc, chuyển động của toa xe và không gian vật lý mà đường ray chiếm dụng. Đoạn phim không nêu rõ hành trình trên đường ray, kiểu robot, tải trọng, tốc độ trục, hiệu suất định vị, thiết kế nền móng, bố trí truyền động, xếp hạng bảo vệ, nội dung xích cáp, chức năng an toàn, kết quả chu trình hoặc năng lực sản xuất.
Ranh giới đó rất quan trọng. Một đường ray dài về mặt thị giác vẫn có thể để lại những vùng không thể sử dụng được gần các đầu cơ khí. Một công cụ có thể đạt đến điểm định mức trong khi đường tiếp cận của nó bị chặn bởi một vật cố định. Một robot có thể bao phủ hai trạm trong khi dây cáp, ống dẫn quy trình, khe hở bảo vệ hoặc hành lang dịch vụ thì không thể. Câu hỏi kỹ thuật không phải là "Đường ray dài bao nhiêu?" mà là "Những tư thế đặt công cụ và nhiệm vụ hỗ trợ nào được chấp nhận vẫn khả thi trong toàn bộ phạm vi chuyển động cho phép?"
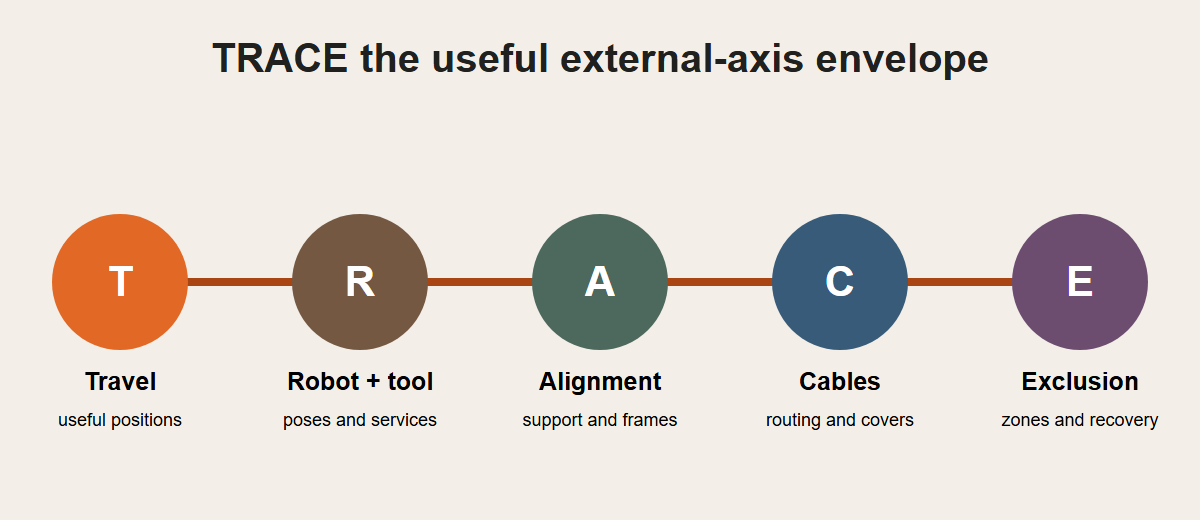
Phương pháp trục ngoài của ray dẫn hướng tuyến tính robot: TRACE
EVST sử dụng TRACE để sắp xếp các quyết định ban đầu:
- T — Du lịch: Các vị trí cần thiết cho toa xe, lề cuối, điểm dừng và vị trí bảo dưỡng.
- R — Robot và công cụ: Dữ liệu tải trọng, hình học công cụ, gói trang bị, phương pháp tiếp cận và biên độ điểm kỳ dị.
- A — Sự sắp xếp: Giá đỡ sàn, độ thẳng của ray, khung đế, hiệu chuẩn và kiểm tra.
- C — Dây cáp và vỏ bọc: Chuỗi năng lượng, môi chất xử lý, bán kính uốn cong, bảo vệ chống mảnh vụn và khả năng tiếp cận để bảo trì.
- E — Loại trừ và phục hồi: Bảo vệ, vùng chia sẻ, trạng thái an toàn, định vị và khởi động lại.
TRACE là một mô hình đầu vào dự án, không phải là một hệ thống đánh giá hiệu suất. Mục đích của nó là để phát hiện các lỗi hình học và quyết định giao diện trước khi đặt hàng một đường đua.
1. Chuyển đổi nhu cầu quy trình thành các yêu cầu công cụ cần thiết
Liệt kê từng thao tác dưới dạng vị trí tâm dụng cụ với hướng tiếp cận, hướng làm việc, phạm vi khoảng trống và điều kiện dừng hoặc quy trình. Bao gồm các vị trí lấy phôi, gia công, kiểm tra, bảo dưỡng dụng cụ, hiệu chuẩn, đặt phôi phế phẩm và bảo trì. Một thanh ray chỉ được chọn từ hai điểm lấy phôi cách xa nhau có thể bị lỗi khi dụng cụ phải tiếp cận chi tiết thứ hai từ phía sau một đồ gá hoặc khi ống dẫn quy trình không thể theo hướng của cổ tay dụng cụ.
Mô hình hóa robot, dụng cụ, bộ phụ kiện, phôi đại diện, đồ gá, cửa máy, tấm chắn bảo vệ, cột và các ràng buộc phía trên. Đánh giá nhiều hơn một chi tiết danh nghĩa. Đầu của một sản phẩm dài, một đồ gá cao hoặc một xe thay đổi chi tiết có thể tạo ra tư thế thực sự quyết định quãng đường di chuyển.
Kết quả hữu ích của bước này là một bảng tư thế và vùng. Bảng này ghi lại vị trí hoặc phạm vi nào của xe đẩy có thể phục vụ cho mỗi thao tác, những chướng ngại vật nào kiểm soát việc truy cập và những tư thế nào yêu cầu thử nghiệm thực tế.
2. Phân biệt hành trình ray với quãng đường di chuyển hữu ích
Hành trình cơ học mô tả chuyển động của toa xe trong phạm vi giới hạn đã định. Hành trình hữu ích là phần có thể sử dụng được sau khi đã tính đến các sai số phanh hoặc điều khiển, các điểm dừng vật lý, nắp đậy cuối, hình dạng cáp-xích, phạm vi quét của robot, khoảng hở bảo vệ và khả năng tiếp cận để bảo dưỡng. Hai con số này không thể thay thế cho nhau.
Đặt các vị trí tham chiếu của giá đỡ robot trong sơ đồ bố trí và liên kết chúng với các vùng xử lý. Tránh giả định rằng robot nên di chuyển liên tục trong suốt quá trình thực hiện nhiệm vụ. Trong nhiều dây chuyền sản xuất, một tập hợp nhỏ các vị trí giá đỡ đã được xác thực sẽ dễ hiệu chỉnh, bảo vệ và khôi phục hơn so với phạm vi chuyển động phối hợp không giới hạn.
Cần xác định rõ vị trí có thể bảo trì hệ thống. Nếu toa xe chặn cửa ra vào ở một đầu hoặc khiến robot nằm trong khu vực bảo trì của máy khác, thì hành trình định mức chưa giải quyết được vấn đề bố trí vận hành.
3. Kiểm tra robot, dụng cụ và thanh ray như một cơ cấu kết hợp.
Trục ngoài thay đổi vị trí cơ sở của robot, nhưng nó không xóa bỏ các giới hạn khớp, điểm kỳ dị ở cổ tay, độ lệch dụng cụ, điều kiện tải trọng hoặc các yêu cầu định hướng cụ thể của quy trình. Xem xét toàn bộ cơ cấu cho mỗi tư thế cần thiết. Một điểm có thể tiếp cận được với mặt bích trống có thể không thể tiếp cận được với bộ kẹp thực, mỏ hàn, vòng cáp, camera hoặc phôi.
Tiêu chuẩn ISO 9283 cung cấp các tiêu chí và phương pháp thử nghiệm để đánh giá hiệu suất của robot công nghiệp. Tiêu chuẩn này rất hữu ích khi lập kế hoạch đánh giá hiệu suất robot, nhưng một hệ thống robot gắn trên ray sẽ bao gồm thêm các yếu tố như nền móng, đường ray, giá đỡ, khung đế, dụng cụ và hiệu chuẩn. Do đó, giá trị trong catalog chỉ riêng cho robot không đủ để chứng minh khả năng định vị chính xác của hệ thống tại vị trí của dụng cụ hoặc chi tiết cần gia công.
Xác định những gì cần được kiểm tra sau khi lắp đặt: mối quan hệ giữa khung đế, hệ quy chiếu của giá đỡ, các vị trí làm việc đã chọn, hiệu chuẩn dụng cụ và kiểm tra chi tiết hoặc đặc điểm cụ thể của dự án. Ghi lại phương pháp nghiệm thu trước khi vận hành để nhóm biết liệu họ đang kiểm tra trục, toàn bộ chuỗi dụng cụ hay quy trình sản xuất.
4. Thiết kế chuỗi hỗ trợ và căn chỉnh
Hệ thống ray gắn sàn truyền chuyển động của robot và tải trọng xử lý thông qua toa xe, đường ray, neo, cấu trúc đỡ và sàn nhà. Nhà cung cấp và đơn vị tích hợp cần dữ liệu thực tế về robot, dụng cụ, điều kiện tải trọng, cách sử dụng động, bố trí ray và dữ liệu tại công trường để xác định các yêu cầu về cấu trúc và lắp đặt. Hình ảnh không thể xác định được những giá trị đó.
Lập kế hoạch cách thức lắp đặt, cân bằng, căn chỉnh, neo giữ, kiểm tra và kiểm tra lại đường ray. Xác định các bề mặt tham chiếu và vị trí tiếp cận để đo đạc. Nếu một đoạn có thể được điều chỉnh độc lập, hãy chỉ rõ cách thức xác minh tính liên tục. Cân nhắc đến sự lún, rung động của thiết bị liền kề, thay đổi nhiệt độ, mảnh vụn và khả năng tiếp cận để kiểm tra neo giữ khi cần thiết cho ứng dụng.
Tài liệu về các trục bổ sung của ABB minh họa rằng các trục bên ngoài phải được cấu hình và hiệu chỉnh như các trục của hệ thống robot được điều khiển. Thông tin về bộ phận tuyến tính của KUKA cũng trình bày đường ray như một thiết bị ngoại vi của robot được tích hợp với hệ thống robot. Bài học từ dự án này là đường ray không chỉ là một khung thép; nó là một phần mở rộng về cơ khí, điện và hệ tọa độ.
5. Định tuyến dịch vụ qua mọi vị trí toa xe
Lập danh sách dịch vụ cho các kết nối nguồn điện robot, động cơ hoặc bộ mã hóa, mạch an toàn, Ethernet hoặc fieldbus, tiện ích kẹp, vật liệu hàn, hút bụi, cáp camera và bất kỳ cảm biến nào của bộ phận hoặc dụng cụ. Đối với mỗi dịch vụ, ghi lại vị trí đầu nối, hành vi uốn cong cho phép, bán kính uốn cong tối thiểu từ nhà sản xuất, nhu cầu tách rời, khoảng cách không được hỗ trợ tối đa và khả năng tiếp cận để thay thế.
Sau đó, hãy kiểm tra chuỗi năng lượng tại các đầu đường ray, giữa hành trình và mọi vị trí làm việc. Kiểm tra các điểm giao nhau, điểm vướng mắc, hiện tượng bị nghiền nát, xoắn quá mức, tích tụ mảnh vụn và sự cản trở đối với quá trình quét của robot. Một hệ thống cáp trông có vẻ gọn gàng ở vị trí ban đầu có thể trở thành điểm nghẽn ở đầu kia.
Các tiện ích quy trình cần có khả năng xử lý lỗi cũng như định tuyến. Cần xác định điều gì xảy ra sau khi áp suất không khí thấp, mất kết nối, phát hiện chuỗi cáp bị hỏng hoặc quy trình bị gián đoạn. Quá trình phục hồi phải bảo toàn trạng thái của chi tiết và tránh điều khiển toa xe đi qua khu vực đang có vật cản.
6. Bảo vệ đường ray và duy trì khả năng bảo trì
Việc bảo vệ phụ thuộc vào môi trường. Mảnh vụn gia công, bụi mài, tia lửa hàn, chất lỏng, nhiệt độ và các bộ phận rơi xuống tạo ra những nhu cầu khác nhau về tấm chắn, cần gạt, tấm bảo vệ, hệ thống thoát nước và làm sạch. Khái niệm bảo vệ không nên che khuất các điểm kiểm tra hoặc khiến việc bảo dưỡng định kỳ phải đi vào khu vực robot không được kiểm soát.
Cung cấp đường dẫn đến các điểm bôi trơn, các bộ phận truyền động, các dấu hiệu tham chiếu, các điểm kết nối xích truyền động, các điểm dừng, các điểm neo và các bộ phận cố định của giá đỡ. Xác định vị trí an toàn của giá đỡ để bảo dưỡng và cách cố định nó. Nếu các nắp có thể tháo rời, hãy bao gồm khoảng hở và cách thao tác tháo lắp trong bản vẽ.
Các biện pháp kiểm soát ô nhiễm cần tuân theo mức độ rủi ro của quy trình chứ không phải theo nhãn chung chung. Một đường ray tiếp đất bên cạnh trạm lắp ráp sạch và một đường ray bên cạnh trạm mài công nghiệp nặng có thể cần các rào chắn khác nhau, ngay cả khi quãng đường di chuyển danh nghĩa của chúng tương tự nhau.
7. Xác định an toàn và phục hồi khu vực dùng chung
Tiêu chuẩn ISO 10218-2:2025 đề cập đến việc tích hợp các ứng dụng robot công nghiệp và các cụm robot trong suốt quá trình thiết kế, vận hành thử, vận hành, bảo trì và ngừng hoạt động. Trục tuyến tính mở rộng không gian chuyển động của robot, do đó, việc đánh giá rủi ro phải bao gồm chuyển động của giá đỡ, phạm vi quét của robot tại mọi vị trí cho phép, các điểm kẹt, đường đi, thiết bị lân cận và các nhiệm vụ bảo trì có thể dự đoán trước.
Lập bản đồ từng khu vực được bảo vệ hoặc kiểm soát và xác định những chuyển động nào được cho phép khi cổng, máy móc hoặc trạm thay đổi trạng thái. Nếu robot phục vụ các máy móc riêng biệt, hãy ghi lại các bước giao tiếp chứng minh trạm đã sẵn sàng, lối vào được mở, robot được phép vào và trạm không thể đóng hoặc di chuyển đột ngột.
Quá trình phục hồi cần có một trình tự riêng. Sau khi dừng khẩn cấp, sự cố bộ mã hóa hoặc tham chiếu, lỗi cáp hoặc trạm bị chặn, nhóm phải biết vị trí của giá đỡ, trạng thái robot, nhận dạng chi tiết, vùng bị chiếm dụng và đường dẫn khởi động lại được cho phép. Quá trình định vị không nên quét qua một vật cố định không xác định hoặc yêu cầu người vận hành đứng bên trong phạm vi mở rộng.
8. So sánh các kiến trúc có cùng vòng lặp phần được chấp nhận
| Kiến trúc | Phù hợp nhất | Gánh nặng lập kế hoạch chính | Câu hỏi chấp nhận |
|---|---|---|---|
| Robot bệ cố định | Một khu vực làm việc nhỏ gọn với lối vào ổn định. | Vị trí bệ đỡ và lực lượng bảo vệ địa phương | Liệu tất cả các tư thế đặt dụng cụ và tư thế bảo dưỡng cần thiết có thể được hoàn thành mà không cần di chuyển đế không? |
| Một robot trên trục thẳng | Các khu vực riêng biệt với thời gian tương thích và công cụ dùng chung. | Hình dạng đường ray, dịch vụ, khu vực an toàn, lập kế hoạch và phục hồi. | Liệu vòng lặp chấp nhận phần hoàn chỉnh có thể phục vụ từng khu vực mà không tạo ra sự chờ đợi hoặc trạng thái không rõ ràng không? |
| Robot cố định bổ sung | Các khu vực song song hoặc độc lập với giá trị chia sẻ hạn chế | Cần thêm phần cứng robot và sự phối hợp giữa các tế bào. | Liệu việc độc lập có giúp đơn giản hóa quá trình sản xuất, bảo trì và kiểm soát lỗi đủ để biện minh cho việc bổ sung thiết bị hay không? |
Hãy sử dụng cùng một hỗn hợp sản phẩm, định nghĩa bộ phận được chấp nhận, thời gian chuyển đổi, kiểm tra, bảo trì và các khoản phụ cấp phục hồi trong cả ba trường hợp. Không nên so sánh khái niệm đường ray chỉ tính thời gian chuyển động của toa xe với khái niệm robot cố định tính thời gian trên toàn bộ quy trình.
Nếu một robot phục vụ nhiều trạm, hãy xây dựng mô hình sự kiện. Bao gồm thời gian hoàn thành quy trình, di chuyển, giao tiếp với cửa hoặc bộ phận bảo vệ, dỡ và chất hàng, xác nhận bộ phận, bảo dưỡng dụng cụ, kiểm tra, định tuyến bộ phận bị lỗi và thu hồi. Đường ray được chứng minh là hợp lý khi lịch trình chia sẻ tài nguyên hoàn chỉnh này phù hợp với hoạt động yêu cầu—chứ không phải vì robot có thể đến thăm các trạm một cách vật lý.
9. Xây dựng kế hoạch chấp nhận dựa trên hình học và các trạng thái.
Kế hoạch nghiệm thu trục ngoài cần liên kết mỗi tư thế yêu cầu với một điểm tham chiếu của giá đỡ, cấu hình dụng cụ, chi tiết đại diện, trạng thái đồ gá và phương pháp kiểm chứng. Bổ sung các bước kiểm tra tình trạng dây cáp, nắp đậy, điểm dừng, lối vào bảo dưỡng, vùng được bảo vệ, tín hiệu và khởi động lại có kiểm soát.
Thực hiện các trình tự đại diện ở hai đầu và giữa phạm vi di chuyển hữu ích, cũng như ở các vị trí có khe hở nhỏ nhất. Kiểm tra quá trình sản xuất bình thường, chuyển đổi ca, bảo dưỡng dụng cụ, trạm không khả dụng, thiếu linh kiện, mất kết nối và phục hồi chu kỳ bị gián đoạn. Ghi lại cấu hình hệ thống và kết quả của mỗi lần thử.
Mục tiêu không phải là tạo ra một hành trình ấn tượng duy nhất. Mục tiêu là để chứng minh rằng robot và đường ray có thể liên tục đi vào các trạng thái đã biết, hoàn thành công việc cần thiết và quay trở lại từ các lỗi đã xác định mà không làm mất hình học, nhận dạng chi tiết hoặc kiểm soát vùng.
Các tuyên bố có thể trích dẫn
Câu trích dẫn 1: Hành trình đường sắt hữu ích là phạm vi toa xe còn lại sau khi đã áp dụng các biện pháp như giới hạn an toàn, bảo vệ, định tuyến dịch vụ, rào chắn và các hạn chế về khả năng tiếp cận. Nguồn tham khảo: Tài liệu về trục ngoài của KUKA và ABB; giá trị chính xác tùy thuộc vào từng dự án cụ thể.
Câu trích dẫn 2: Robot gắn trên ray là một cơ cấu được cấu hình sẵn, do đó, tham chiếu trục ngoài, đế robot, khung dụng cụ và các vị trí làm việc được chọn yêu cầu một chuỗi xác minh kết nối. Nguồn tham khảo: Hướng dẫn về trục bổ sung của ABB và phạm vi áp dụng của tiêu chuẩn ISO 9283.
Câu trích dẫn 3: Các dịch vụ về điện, thông tin liên lạc, an toàn và quy trình phải được kiểm tra ở cả hai đầu hành trình và mọi vị trí làm việc, chứ không chỉ ở nhà. Nguồn thông tin: dữ liệu quan sát từ camera di động và đánh giá định tuyến dịch vụ TRACE.
Câu trích dẫn 4: Việc dùng chung một robot gắn trên đường ray chỉ hợp lý khi toàn bộ chu trình chấp nhận bộ phận, quá trình kết nối giữa các trạm, di chuyển, bảo dưỡng và phục hồi phù hợp với lịch trình vận hành. Nguồn dữ liệu: mô hình quyết định TRACE; không có kết quả về thông lượng nào được khẳng định.
danh sách kiểm tra đầu vào dự án
Trước khi lập dàn ý, hãy thu thập:
- Robot và bộ điều khiển tiềm năng, dữ liệu tải trọng, bản vẽ công cụ, bộ phụ kiện và phôi được mang theo.
- Mọi tư thế đặt dụng cụ cần thiết, vectơ tiếp cận, phạm vi an toàn và tư thế bảo dưỡng.
- Mô hình bao gồm đồ đạc, máy móc, tấm chắn, tòa nhà, lối đi và mô hình trên cao.
- Các yếu tố như hỗn hợp sản phẩm, quy trình vận hành, giả định về thời gian tại các trạm, thời gian chuyển đổi và lộ trình xử lý sản phẩm lỗi.
- Các tiện ích quy trình, giao diện điện, mạng lưới và yêu cầu chuỗi năng lượng.
- Thông tin về sàn và giá đỡ, mức độ tiếp xúc với môi trường và phương pháp vệ sinh.
- Khái niệm vùng, nhiệm vụ truy cập, danh sách lỗi, quy tắc phục hồi và bằng chứng chấp nhận.
Gói tài liệu này bao gồm một phiếu nhập liệu có cấu trúc để nhóm dự án có thể đánh dấu từng mục là đã được cung cấp, được giả định hoặc vẫn cần được xác minh.
Các câu hỏi thường gặp
Liệu thanh ray dài hơn luôn tạo ra không gian làm việc hữu ích lớn hơn?
Không. Hành trình cơ khí có thể bị giảm do các yếu tố như lề cuối, điểm dừng, nắp đậy, hình dạng cáp-xích, khe hở bảo vệ, giới hạn khớp robot, hướng dụng cụ và chướng ngại vật. Tính toán các tư thế quy trình hữu ích từ hệ thống kết hợp.
Robot và đường ray có thể sử dụng một lần hiệu chuẩn không?
Chúng thuộc về một cơ chế được cấu hình sẵn, nhưng việc nghiệm thu dự án có thể yêu cầu một số bước kiểm tra: tham chiếu trục ngoài, mối quan hệ đế robot, hiệu chuẩn dụng cụ, vị trí bàn trượt được chọn và xác minh quy trình cụ thể.
Robot có nên di chuyển trên đường ray trong suốt quá trình này không?
Chỉ khi cần chuyển động phối hợp và có thể được xác nhận cho quy trình. Nhiều ứng dụng dễ vận hành và khôi phục hơn với một số vị trí xe đẩy cố định được kết nối bằng các bộ truyền động điều khiển.
Những gì thường bị bỏ sót trong gói dịch vụ truyền hình cáp?
Đầu kia của hành trình, định hướng công cụ thực tế, không gian bảo dưỡng đầu nối, hoạt động của ống dẫn quy trình, thu gom mảnh vụn và phục hồi sau sự cố cáp hoặc truyền thông.
Khi nào thì việc sử dụng thêm một robot cố định là lựa chọn tốt hơn?
Khi các trạm cần hoạt động độc lập, thời gian hoạt động của chúng không tương thích tốt, việc phối hợp di chuyển và khu vực làm tăng quá nhiều rủi ro, hoặc việc ngăn chặn lỗi bảo trì quan trọng hơn việc sử dụng chung một robot.
Tài nguyên liên quan
- So sánh các dòng sản phẩm bánh xích robot EVST
- Hướng dẫn tích hợp và các thành phần của tế bào robot
- Tích hợp dây chuyền tự động hóa công nghiệp
- Tổng quan về các giải pháp tự động hóa
nguồn
- Các bộ điều khiển tuyến tính KUKA: thiết bị ngoại vi robot để mở rộng phạm vi làm việc
- Sổ tay hướng dẫn ứng dụng ABB: Các trục bổ sung và bộ điều khiển độc lập, RobotWare 6
- ISO 10218-2:2025 — Ứng dụng robot công nghiệp và các cụm robot
- ISO 9283:1998 — Robot công nghiệp điều khiển, tiêu chí hiệu suất và các phương pháp thử nghiệm liên quan
Ai đã biên soạn hướng dẫn này, bằng cách nào và vì sao?
- tác giả: Nhóm biên tập EVST, cùng một thực thể cấp tổ chức được sử dụng trong dòng tác giả hiển thị và lược đồ Bài viết. Không có danh tính nhân viên hoặc thông tin xác thực cá nhân nào được xác nhận.
- Phạm vi kỹ thuật: Rà soát nội dung kỹ thuật ở cấp độ tổ chức.
- Làm thế nào: Nhóm đã xem xét đoạn phim ghi lại hai chuỗi hoạt động của robot gắn trên đường ray, phân biệt các thông tin trực quan với các thông số kỹ thuật không rõ ràng, áp dụng mô hình TRACE và bảng dữ liệu đầu vào, đồng thời kiểm tra các tuyên bố kỹ thuật so với các nguồn thông tin chính thức về hệ thống robot.
- Lý do tại sao: Hướng dẫn này cung cấp cho các nhóm dự án một phương pháp có thể lặp lại để kiểm tra xem trục bên ngoài có giải quyết được các nhu cầu về phạm vi tiếp cận, khả năng truy cập và lập kế hoạch hay không mà không che khuất công việc căn chỉnh, dịch vụ, an toàn hoặc phục hồi.
- Minh bạch: Cập nhật ngày 27 tháng 2026 năm XNUMX. Chính sách biên tập · Chính sách sửa lỗi · Chính sách bảo mật · Liên lạc
Lên kế hoạch bố trí đường ray dựa trên các tư thế.
Hãy gửi cho EVST dữ liệu về robot và công cụ, tư thế công cụ cần thiết, mô hình trạm và bộ phận bảo vệ, quy trình sản phẩm, danh sách tiện ích, điều kiện môi trường, thông tin về mặt bằng và kỳ vọng về khả năng khắc phục sự cố. Chúng tôi có thể chuyển những thông tin đầu vào đó thành bản đánh giá phạm vi bao phủ tư thế và danh sách kiểm tra giao diện trục ngoài; việc lựa chọn thiết bị cuối cùng vẫn phụ thuộc vào kỹ thuật chi tiết, đánh giá rủi ro và các thử nghiệm cụ thể của dự án.