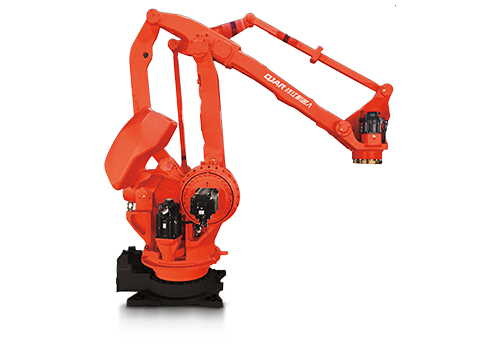
Khi các ngành công nghiệp khác nhau tiếp tục áp dụng tự động hóa vào các hoạt động hàng ngày của họ, nhu cầu về cánh tay robot nhặt và đặt đang tăng đều đặn. Điều này là do những cánh tay này hữu ích để tăng hiệu quả và giảm nhu cầu về nỗ lực của con người đối với các nhiệm vụ lặp đi lặp lại.
Họ cũng giúp thực hiện các nhiệm vụ trong khu vực được coi là môi trường làm việc nguy hiểm. Chọn và đặt thiết bị tự động hóa được áp dụng trong các lĩnh vực kinh doanh khác nhau, mang lại kết quả tốt hơn cho công việc được thực hiện và tăng năng suất tổng thể.
Với những lợi ích như vậy, việc sở hữu một cánh tay gắp và đặt là một khoản đầu tư tuyệt vời cần cân nhắc. Nếu bạn đang thắc mắc chúng hoạt động hiệu quả như thế nào và được làm bằng gì, hãy đọc tiếp.
Mục lục
Cánh tay gắp và đặt robot hoạt động như thế nào
Nguồn: indiamart.com
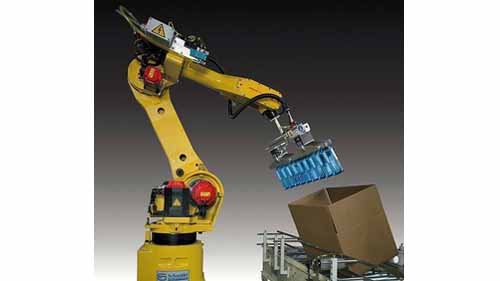
Robot Pick & Place hoạt động bằng cách sử dụng các khớp nối của chúng. Điều này áp dụng cho bất kỳ ngành công nghiệp hoặc mục đích nào mà chúng được thiết kế. Các khớp nối này được sử dụng để nối hai vật thể cứng nhằm đảm bảo rằng robot có thể hoạt động chính xác.
Họ sử dụng khớp quay hoặc khớp tuyến tính cho chức năng của mình. Các robot chọn n địa điểm đi kèm với chân đế vững chắc có bánh xe để di chuyển dễ dàng hơn. Nó cũng có hai thân cứng, bộ điều khiển và cánh tay, một thân được cố định để đỡ thân kia.
Cơ thể được hỗ trợ còn được gọi là cánh tay và có tính năng hiệu ứng/ dụng cụ kẹp có mức độ tự do di chuyển cao. Cánh tay uốn cong hoặc duỗi thẳng để đạt được sản phẩm mong muốn.
Sau đó, người thực hiện sẽ lấy sản phẩm bằng tay cầm chắc chắn và đặt vào vị trí cần thiết. Phong trào này tiếp tục cho đến khi công việc được hoàn thành với sự hài lòng.
Các thành phần cơ bản có trong cánh tay robot
Nguồn: automaticroboticarm.sell.everychina.com
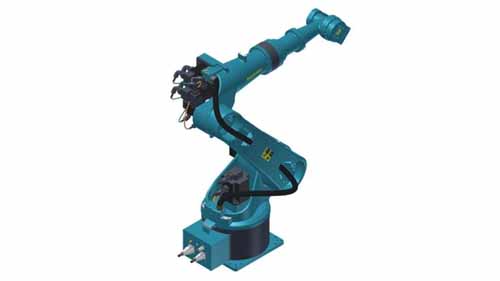
Biết được các thành phần cơ bản của máy tự động chọn và đặt sẽ giúp bạn hiểu rõ hơn lý do tại sao nó lại hiệu quả như vậy. Sau đây là các thành phần có trong robot công nghiệp của bạn:
Trình điều khiển
Bộ điều khiển là hệ thống robot cho phép di chuyển ở bất kỳ mức độ tự do nào. Chúng có tính năng sử dụng các khớp nối để biến chúng thành các bộ phận có thể di chuyển được nhằm giúp hoàn thành công việc một cách đúng đắn. Các khớp được sử dụng trong các bộ điều khiển này tạo ra rất nhiều chuyển động khi robot hoạt động.
Người điều khiển
Bộ điều khiển là ngôi sao của chương trình vì nó là bộ não của cánh tay robot Pick and Place. Nó được sử dụng để vận hành vị trí và chuyển động của cánh tay, theo dõi thời gian và giám sát chuyển động của bộ điều khiển. Bộ điều khiển này có 3 loại:
Cơ
Đây là cách cơ bản và đơn giản nhất để vận hành cánh tay gắp và đặt đã được sử dụng ngay cả trước khi chúng được lập trình. Bộ điều khiển cơ học sẽ duy trì phản hồi của bộ điều khiển như được xác định trước bằng cách sử dụng liên kết cơ học.
Thủy lực
Các bộ điều khiển này có công suất chất lỏng lỏng để hoạt động tốt nhất. Chúng cũng bao gồm piston, van và áp dụng định luật Pascal về hệ thống truyền động thủy lực để điều khiển chuyển động. Chọn và đặt các robot công nghiệp sử dụng hệ thống điều khiển này nhằm di chuyển các tải trọng lớn hoặc nặng không yêu cầu độ chính xác cao.
Điện
Hệ thống kiểm soát này áp dụng cho các nhiệm vụ đòi hỏi sự chú ý đến từng chi tiết và độ chính xác cao. Chúng có thể được lập trình để đạt được các thao tác đã thiết lập được nhập dưới dạng hướng dẫn. Đây là hệ thống điều khiển được sử dụng nhiều nhất hiện nay.
Khí nén
Các đơn vị chọn và đặt khí nén có hệ thống điều khiển phụ thuộc vào khí nén hoặc khí gas. Hệ thống này hoạt động tốt nhất ở những khu vực có chất gây ô nhiễm và các vật liệu nguy hiểm khác.
Kẹp
Dụng cụ kẹp thay thế cho bàn tay con người khiến chúng trở thành một phần thiết yếu của thao tác chọn và đặt. Chúng có nhiều loại khác nhau được xác định bởi đối tượng được đề cập. Điều này là do các vật thể khác nhau sẽ yêu cầu mức độ cầm nắm khác nhau về độ bền và cường độ. Những dụng cụ kẹp này được sử dụng để di chuyển sản phẩm được đề cập từ nơi này sang nơi khác.
Cảm biến
Các cảm biến này có nhiều loại khác nhau bao gồm cảm biến chạm, cảm biến hồng ngoại và các loại khác. Chúng được sử dụng để theo dõi trạng thái bên trong và bên ngoài của robot gắp và đặt. Điều này giúp đảm bảo rằng robot ở trạng thái hoàn hảo để vận hành.
Nguồn năng lượng
Nguồn điện sẽ khác nhau tùy thuộc vào cơ chế, cách đóng gói, trọng lượng và kích thước của hệ thống. Điều này khiến bạn phải hết sức chú ý đến việc lựa chọn nguồn điện. Nguồn năng lượng của bạn có thể thay đổi từ khí nén, điện thủy lực sang điện. Các khía cạnh trong hệ thống của bạn sẽ xác định nguồn điện nào sẽ được sử dụng.
Kết luận
Có một ý tưởng sơ bộ về làm thế nào Công việc của cánh tay Pick and Place không phải lúc nào cũng thỏa mãn. Đối với những người muốn thiết lập điều này tại nơi làm việc của mình, họ phải hiểu các thành phần liên quan. Những robot công nghiệp tự động hóa này là khoản đầu tư tốt cho bất kỳ doanh nghiệp nào. Nếu bạn đang cân nhắc áp dụng chúng, hãy cân nhắc liên hệ với các nhà cung cấp cánh tay robot pick and place tốt nhất trên thị trường.
Bạn có thể đọc:
Gian hàng sơn | Robot phun | Sơn phụ tùng ô tô
Giá Robot Sơn|Cánh Tay Robot Sơn|Robot Phun Sơn