
Yêu cầu xem xét đơn đăng ký Hoặc gửi email đến sales@evsrobot.com kèm theo thông tin về linh kiện, nhà cung cấp, giao diện thiết bị và sơ đồ bố trí.
Đoạn phim cho thấy một robot cộng tác màu trắng và xanh lá cây đang di chuyển bên cạnh một trạm làm việc quấn stato. Có thể nhìn thấy các cuộn dây stato hình vòng hoặc vị trí đặt dụng cụ của chúng, cùng với một băng chuyền hoặc khu vực định vị liền kề và các thiết bị được bao quanh. Câu hỏi kỹ thuật hữu ích là làm thế nào để xác định trạng thái tại mỗi điểm chuyển giao mà không giả định một trình tự chuyển giao mà camera không thể xác định đầy đủ.
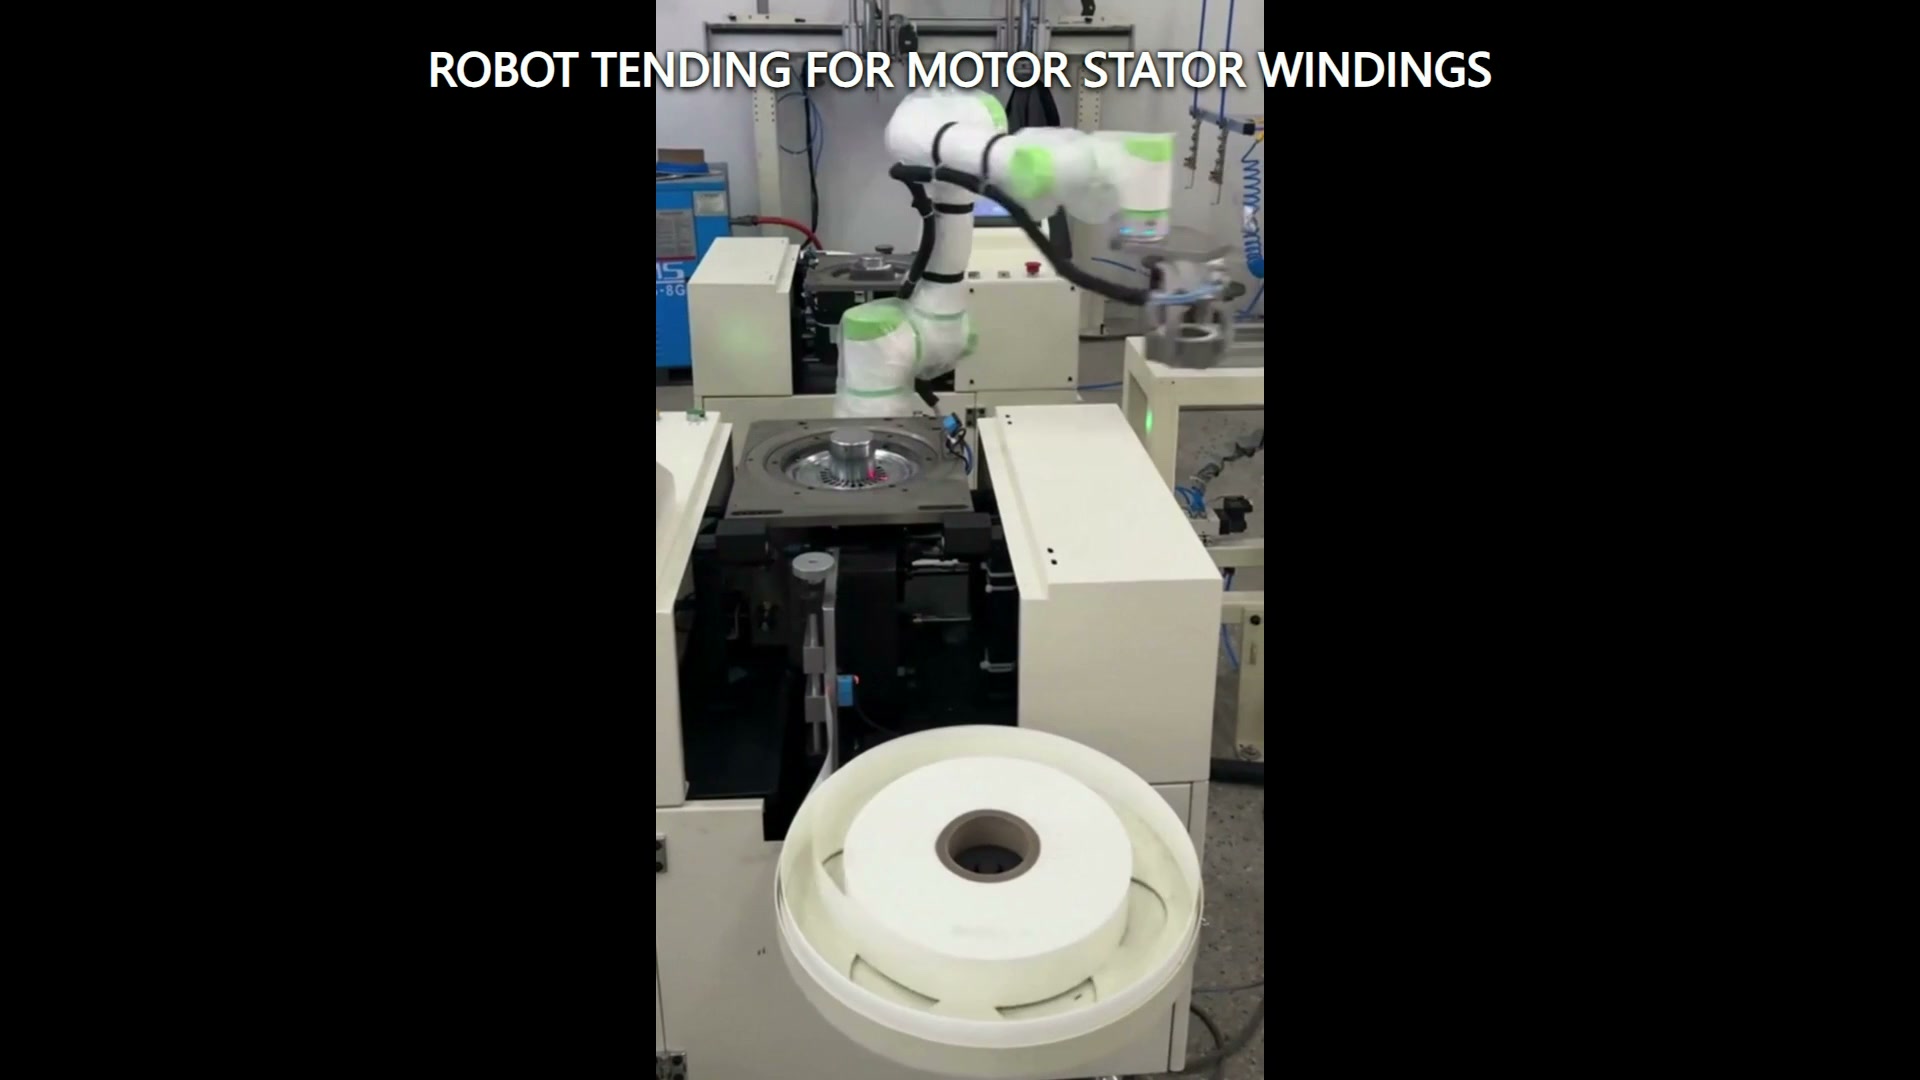
Xác định ranh giới ở cả hai phía của quá trình chuyển giao.
Hệ thống robot vận hành kết nối hai hệ thống. Một bên đưa ra chi tiết hoặc vật chứa; bên kia phải sẵn sàng để tiếp nhận. Nghiên cứu tính khả thi cần mô tả cả hai trạng thái. Đối với bên đưa ra chi tiết, cần ghi lại các đặc điểm định vị, sự thay đổi tư thế cho phép, tín hiệu chiếm dụng và khoảng trống phía trên và xung quanh chi tiết. Đối với bên tiếp nhận, cần xác định hướng cần thiết, điều kiện đặt, khoảng trống có sẵn và xác nhận rằng điểm đến có thể tiếp nhận tải trọng.
Mô tả phạm vi này hữu ích hơn nhiều so với yêu cầu chung chung về việc di chuyển một bộ phận hình vòng từ điểm này sang điểm khác. Nó cho nhóm dự án biết robot có thể dựa vào điều gì trước khi bắt đầu chuyển động và điều gì phải đúng trước khi được thả ra.
Tách biệt hình học của chi tiết khỏi hình học của giá đỡ.
Một cuộn dây hình vòng có thể được đỡ bằng pallet, giá đỡ, trục gá, bộ phận tách hoặc đồ gá quy trình. Công cụ và đường đi của robot phải được kiểm tra so với phạm vi tổng thể của chi tiết, giá đỡ, các vị trí lân cận và khe hở của thiết bị.
Đánh dấu các vùng tiếp xúc được phép và bất kỳ khu vực nào phải được giữ nguyên không bị chạm vào. Sau đó, mô hình hóa các vùng bao phủ nhỏ nhất và lớn nhất dự kiến, bao gồm cả các trạng thái trình bày bị dịch chuyển hoặc nghiêng mà thiết bị phía thượng nguồn vẫn có thể phân loại là hiện diện. Nếu các giá đỡ lưu thông trong dây chuyền, hãy ghi lại sự mài mòn, mảnh vụn và sự thay đổi vị trí của giá đỡ một cách riêng biệt với sự thay đổi của linh kiện.
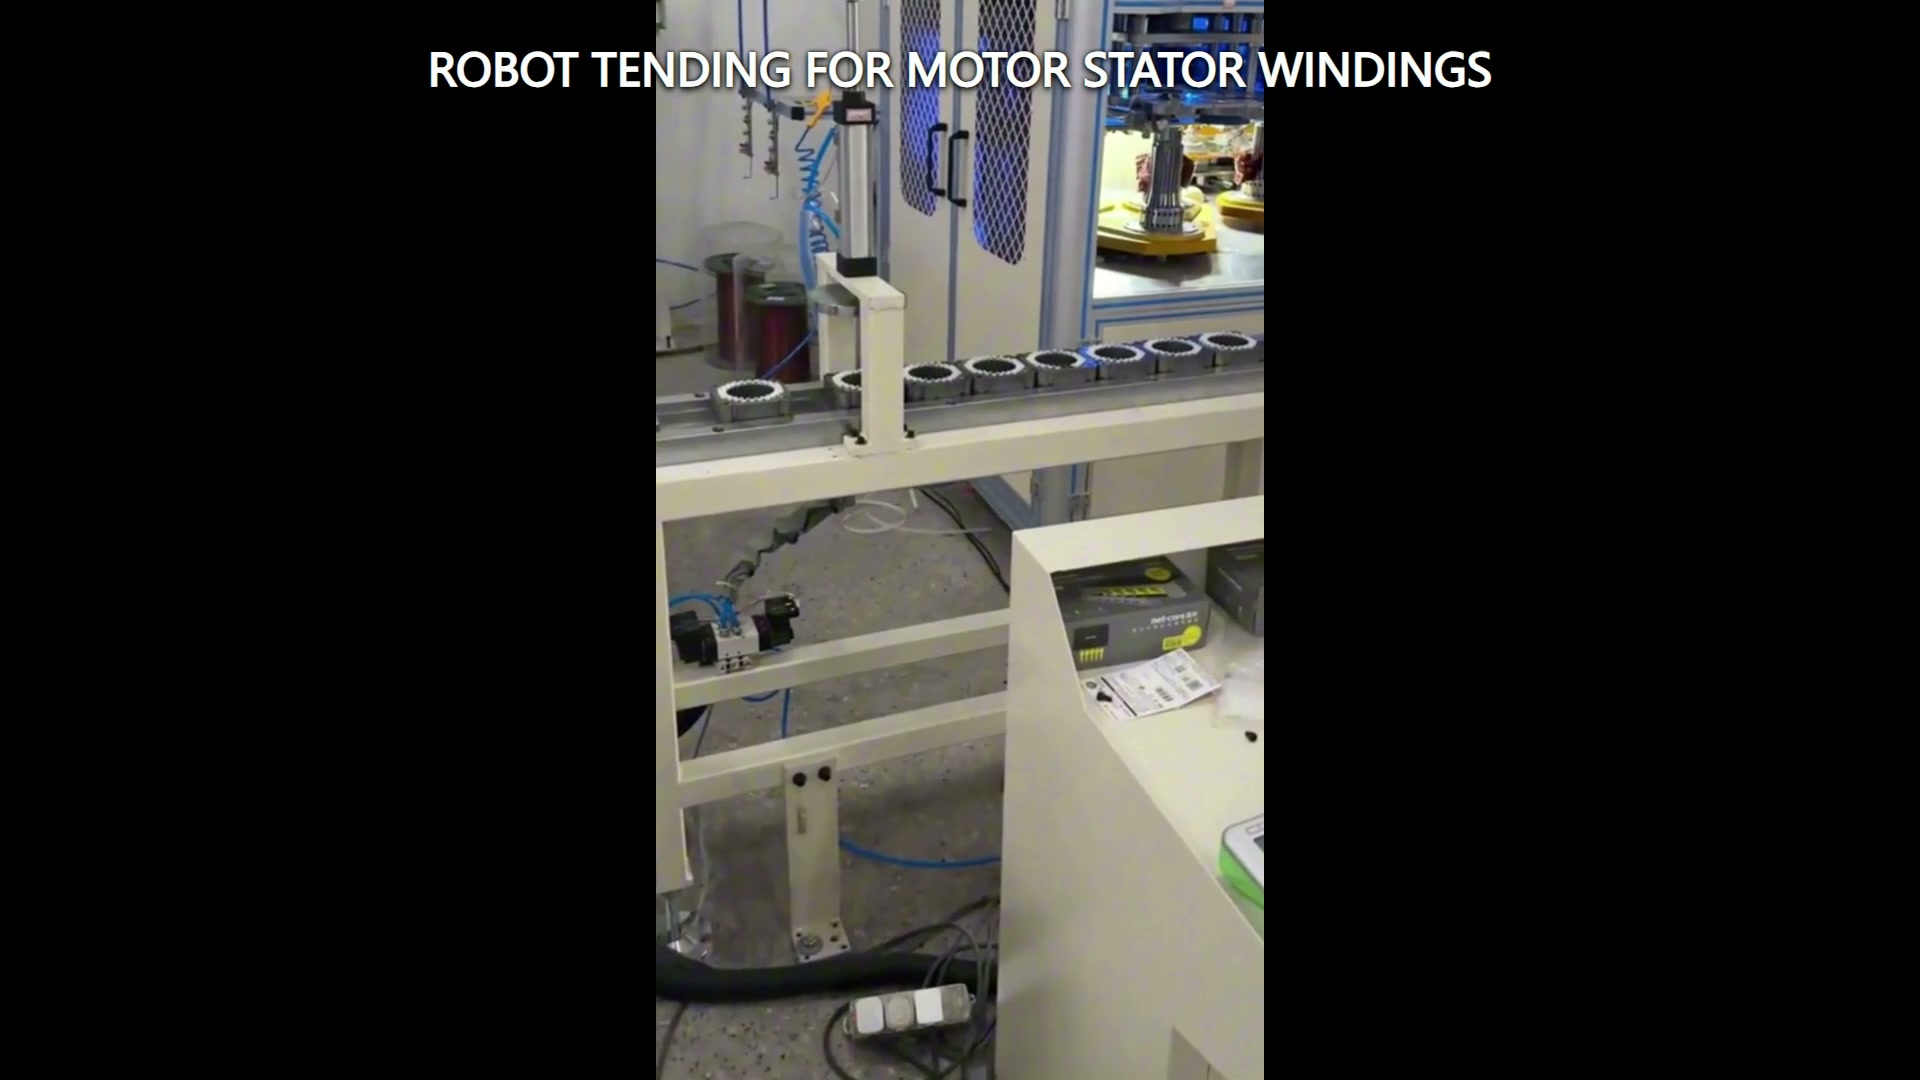
Hãy nêu rõ trạng thái trao đổi.
Quá trình chuyển giao cần có trạng thái trao đổi được xác định rõ ràng thay vì chỉ dựa vào thời gian. Một bảng trạng thái thực tế có thể bao gồm: nguồn đang bận, đích đến sẵn sàng, robot đã rời khỏi vị trí, chuyển động của thiết bị dừng lại (nếu cần thiết theo đánh giá rủi ro), trạng thái công cụ được xác nhận và chi tiết đã được đặt đúng vị trí. Các tín hiệu và chức năng an toàn cụ thể phụ thuộc vào ứng dụng tích hợp và phải được thiết kế và kiểm định cho từng dự án.
Quá trình phục hồi cũng cần được ghi vào bảng. Nếu bộ phận bị thiếu, bị nghiêng, không được thả ra hoặc không được đặt đúng vị trí, nhóm cần có một phương án xử lý đã được thống nhất: dừng lại để kiểm tra, đưa về vị trí đã biết, thử lại trong điều kiện được kiểm soát hoặc chuyển vật phẩm đến vị trí khác. Ghi lại phương án đã chọn vào bảng giao diện và xác minh nó trong các lần thử nghiệm đại diện.
Kiểm tra toàn bộ hành lang chuyển tiếp
Nghiên cứu đường đi của robot cần bao gồm nhiều hơn hai điểm đã được hướng dẫn. Kiểm tra cánh tay robot, cổ tay, đầu dụng cụ, chi tiết, dây cáp, giá đỡ, mép băng tải, cửa hoặc vỏ thiết bị và các cấu trúc lân cận như một thể thống nhất chuyển động. Xem xét các bước tiếp cận, tiếp xúc, nâng hoặc rút, chuyển giao, đặt, thả và rút lui.
Cảnh quay dọc gốc có thể làm rõ mối quan hệ giữa các trạm làm việc trong khi vẫn giữ lại bối cảnh ngang hạn chế. Do đó, nghiên cứu bố cục cần có hình học được đo đạc chính xác hoặc mô hình đã được kiểm chứng, chứ không phải là các ước tính dựa trên góc nhìn của camera. Cần đặc biệt chú ý đến khe hở của thiết bị và không gian cần thiết để tháo rời dụng cụ sau khi đặt vào vị trí.
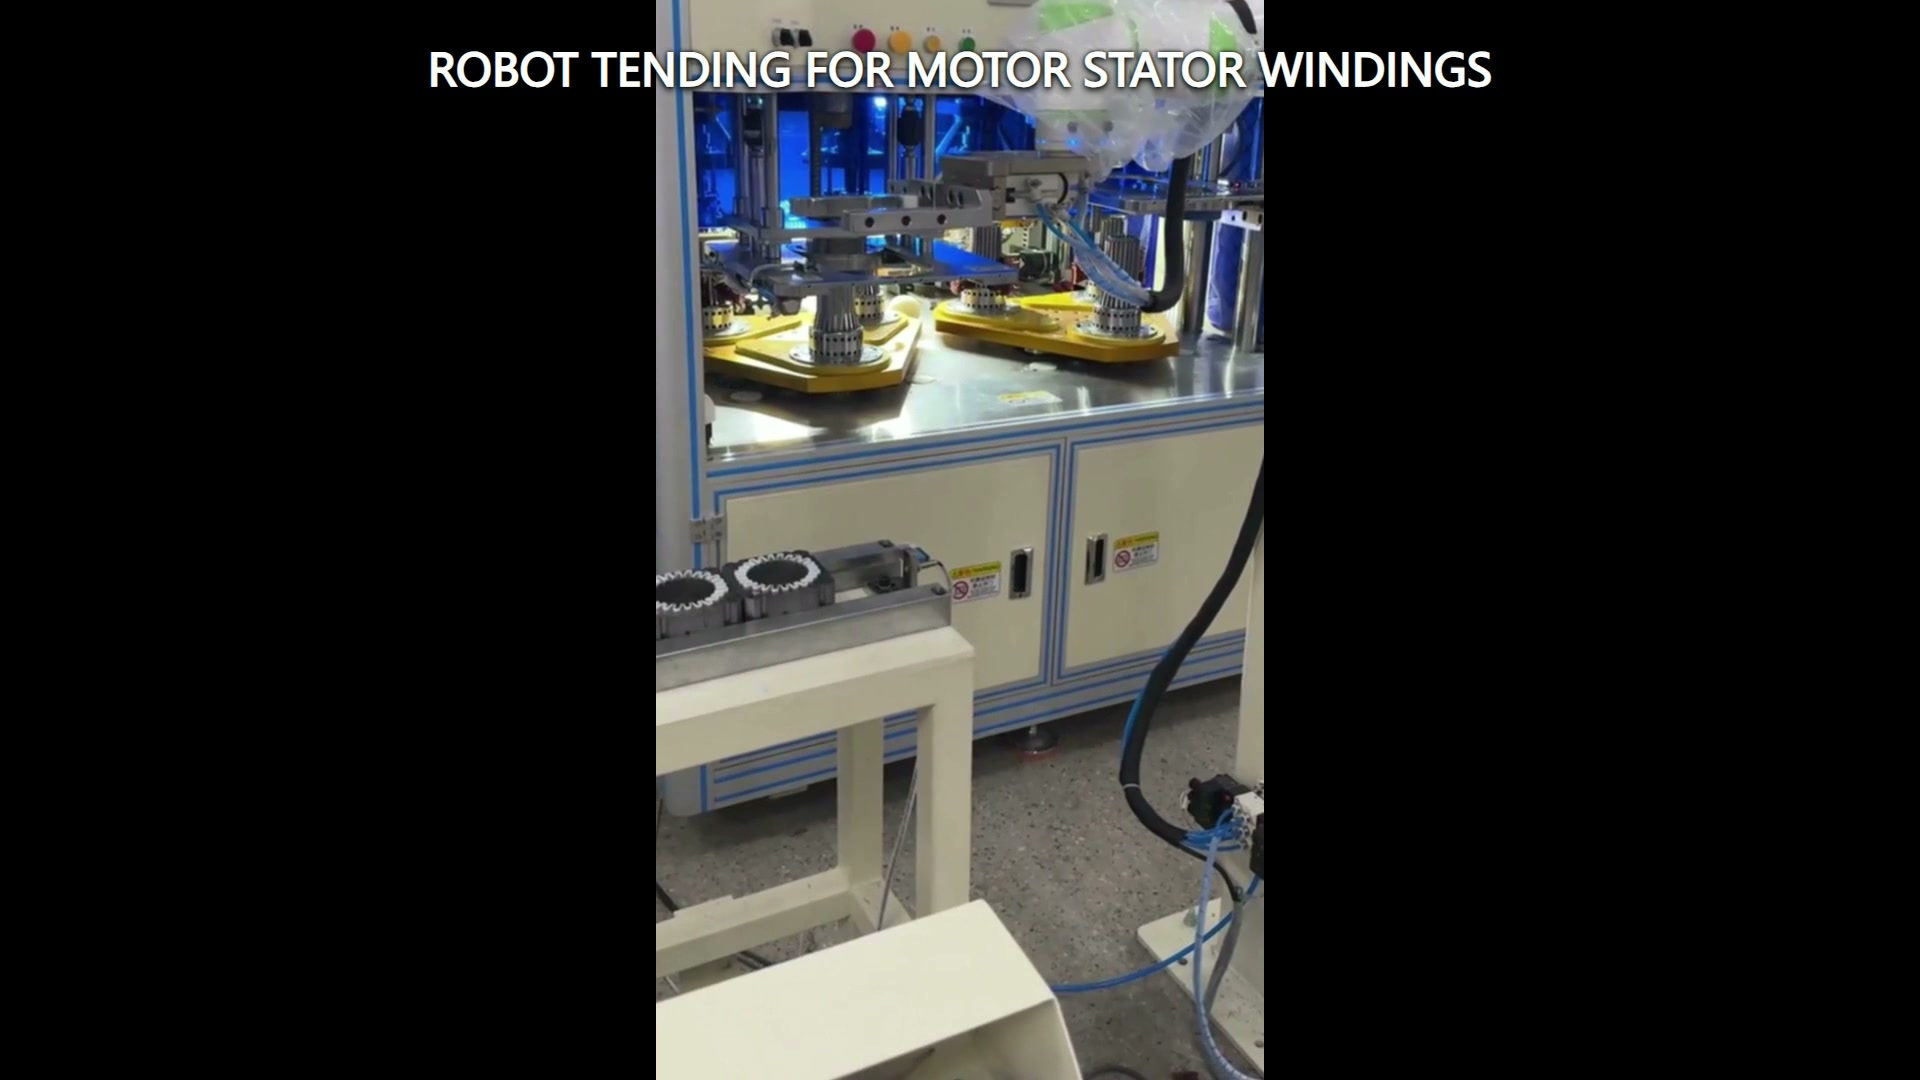
Tiến hành các thử nghiệm dựa trên các điều kiện giới hạn.
Các thử nghiệm đại diện nên bao gồm các trạng thái chi tiết và trạng thái trình bày có khả năng hạn chế công cụ hoặc đường đi nhất. Bao gồm các vùng bao phủ được phê duyệt lớn nhất và nhỏ nhất, tư thế cho phép bất lợi nhất, vị trí lân cận gần nhất và điều kiện của giá đỡ có độ lệch dự kiến lớn nhất. Ghi lại trạng thái đầu vào, xác nhận công cụ, trạng thái đặt và kết quả phục hồi cho mỗi thử nghiệm.
Nếu ứng dụng liên quan đến việc cuộn dây tinh tế hoặc bề mặt được bảo vệ, tiêu chí chấp nhận cần xác định các hạn chế tiếp xúc và phương pháp kiểm tra trước khi hoàn thiện dụng cụ. Các tiêu chí này xuất phát từ yêu cầu thực tế của sản phẩm và quy trình; chúng không nên được suy luận từ video hoặc từ hình thức tổng thể của chi tiết.
Các yếu tố đầu vào cho một cuộc đánh giá tính khả thi tập trung.
Gửi bản vẽ chi tiết và giá đỡ, khối lượng và phạm vi trọng tâm, bản đồ tiếp xúc cho phép, dữ liệu tham chiếu nguồn và đích, trạng thái mở và truy cập thiết bị, kích thước bố trí, các xác nhận cần thiết, quy tắc phục hồi và các mẫu đại diện. Xác định trạng thái máy móc hoặc băng tải nào được điều khiển bởi cụm robot và trạng thái nào được cung cấp bởi bộ điều khiển khác.
Đánh giá robot, giao diện thiết bị, phương tiện vận chuyển, điều kiện tiếp cận, vận hành thử, vận hành và bảo trì như một ứng dụng tích hợp.
Liên hệ EVS Để xem xét lại các trạng thái chuyển giao, hành lang vận chuyển, các hạn chế về công cụ và kế hoạch thử nghiệm, vui lòng gửi email đến sales@evsrobot.com.
Đoạn phim hỗ trợ việc quan sát robot cộng tác, vị trí cuộn dây stato hình vòng hoặc vị trí dụng cụ, băng tải liền kề hoặc khu vực định vị, và thiết bị khép kín; trình tự chuyển giao chính xác, nguyên tắc kẹp, điều khiển, chức năng an toàn, hiệu suất, kết quả kiểm tra và quy trình tiếp theo cần có bằng chứng từ dự án.