
Nguồn: www.idtechex.com
Tự động hóa trong ngành sản xuất đang nhanh chóng có được động lực khi ngày càng có nhiều công ty áp dụng sử dụng robot. Điều này được cho là nhờ lợi ích của tự động hóa trong kinh doanh và việc sử dụng các quy trình ngày càng thông minh hơn. Bạn có thể sản xuất nhiều hơn và cũng giảm nguy cơ chấn thương trong nhà máy sản xuất. Hầu hết các doanh nghiệp đang nghiêng về việc sử dụng cánh tay robot để phục vụ chọn và đặt, đóng gói, sơn và lắp ráp cùng các nhiệm vụ khác.
Khi bạn kết hợp cánh tay robot vào hoạt động kinh doanh của mình, hãy đảm bảo rằng bạn làm việc với chất lượng nhà sản xuất cánh tay robot người sẽ cung cấp cho bạn những điều tốt nhất. Ngoài ra, điều cần thiết là phải có sự hiểu biết cơ bản về những gì chúng đòi hỏi. Cánh tay robot bao gồm phần thân, cổ tay và bộ phận tác động cuối có các chức năng cụ thể. Để các bộ phận khác nhau này hoạt động chính xác cần có sự hiện diện của các khớp robot. Trong bài viết này, chúng tôi sẽ đi sâu vào các khớp robot khác nhau để bạn hiểu rõ hơn.
Khớp Robot là gì?
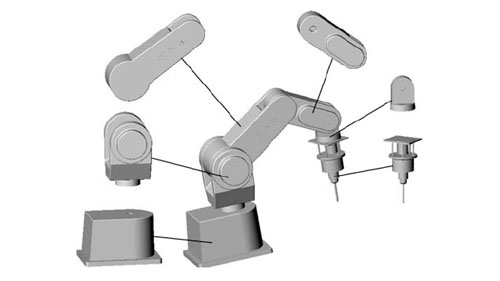
Nguồn: www.researchgate.net
Khớp robot đề cập đến các bộ phận có thể chuyển động của robot dẫn đến chuyển động tương đối giữa các liên kết liền kề. Trong bối cảnh này, các liên kết được sử dụng để chỉ các bộ phận cứng kết nối các khớp để hoạt động rõ ràng và đầy đủ. Điều này chứng tỏ rằng cánh tay robot công nghiệp có tính năng sử dụng kết hợp các liên kết và khớp để có chức năng tối ưu. Điều cần thiết là phải đảm bảo rằng các khớp trên bộ điều khiển của bạn hoạt động phù hợp để đảm bảo rằng có độ chính xác và độ chính xác khi sử dụng ứng dụng.
Các khớp robot đôi khi còn được gọi là trục. Chúng rất cần thiết và hữu ích để đảm bảo rằng chuyển động của cánh tay không bị hạn chế hoặc cản trở. Tìm hiểu thêm về các khớp robot sẽ giúp bạn xác định loại cánh tay robot mà bạn muốn làm việc tùy thuộc vào nhiệm vụ bạn muốn thực hiện.
Các loại khớp cơ khí cho robot
Nguồn: www.britannica.com
Vì có nhiều loại robot khác nhau được sử dụng trong ngành sản xuất nên bạn cũng sẽ tìm thấy nhiều loại robot khác nhau. khớp cơ khí. Các khớp nối này khác nhau về mặt chuyển động và ứng dụng, đặc biệt là khi nói đến loại robot được sử dụng.
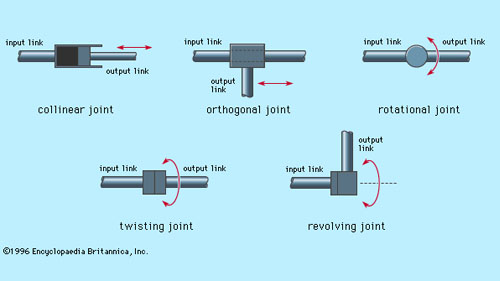
Khi nói đến các khớp cơ học đặc trưng trong cánh tay robot, có năm loại chính mà bạn cần xem xét. Hai trong số các khớp là tuyến tính, nghĩa là chuyển động tương đối giữa các liên kết liền kề là chuyển động tịnh tiến. Mặt khác, ba loại còn lại đều quay, nghĩa là chuyển động tương đối của các mắt xích liên quan đến chuyển động quay giữa chúng. Năm loại khớp cơ khí cho robot bao gồm:
khớp tuyến tính
Trong các khớp tuyến tính, chuyển động tương đối đặc trưng bởi các liên kết liền kề có nghĩa là song song. Điều này có nghĩa là các liên kết đầu vào và đầu ra đang trượt theo chuyển động tuyến tính. Loại chuyển động này dẫn đến một chuyển động tịnh tiến. Loại chuyển động tuyến tính này có thể đạt được theo nhiều cách bao gồm sử dụng cơ cấu ống lồng và piston. Loại khớp này cũng được gọi là khớp chữ L.
khớp trực giao
Các khớp trực giao cũng thường được gọi là khớp chữ O. Chúng mô tả chuyển động tương đối được thực hiện bởi liên kết đầu vào và liên kết đầu ra. Loại chuyển động liên quan đến các khớp trực giao này là chuyển động trượt tịnh tiến. Tuy nhiên, không giống như sự sắp xếp các khớp tuyến tính, với Khớp trực giao, liên kết đầu ra vuông góc với liên kết đầu vào.
Khớp quay
Khi nói đến khớp quay, bạn sẽ thấy việc sử dụng các chuyển động quay tương đối rất hữu ích cho người điều khiển rô-bốt làm việc ở nhiều không gian làm việc. Các chuyển động này được thực hiện với trục quay vuông góc với trục của các liên kết đầu vào và đầu ra. Những khớp quay này còn được gọi là khớp loại R.
khớp xoắn
Loại đặc điểm chung này chuyển động quay điều đó cũng dẫn đến một số mức độ xoay khi sử dụng. Chuyển động trong các khớp này liên quan đến trục quay vuông góc với trục của các liên kết đầu vào và đầu ra. Các khớp xoắn còn được gọi là khớp loại T.
Khớp quay
Ở các khớp quay, mọi thứ hơi khác một chút so với các khớp khác. Các khớp này cũng có chuyển động quay hữu ích trong các ứng dụng khác nhau. Chuyển động của các khớp này tạo nên chuyển động giữa hai mắt xích. Trục liên kết đầu vào được thiết kế song song với trục quay của khớp. Mặt khác, trục liên kết đầu ra được thiết kế vuông góc với trục quay của khớp. Loại khớp này còn được gọi là khớp loại V.
Các loại robot khác nhau và các khớp cơ khí được sử dụng
Nguồn: www.technologyreview.com
Các robot khác nhau sẽ có đặc điểm sử dụng các loại khớp cơ khí khác nhau. Tìm hiểu thêm về các loại rô-bốt khác nhau sẽ giúp bạn có điều kiện tốt hơn để đầu tư vào một rô-bốt phù hợp với mình. Một số robot phổ biến nhất cần xem xét bao gồm:
Khớp nối
robot có khớp nối thiết kế rất có thể sẽ đi kèm với các phạm vi và sự kết hợp khác nhau của khớp quay. Phạm vi này có thể có cấu trúc 2 khớp đơn giản và chuyển sang các cấu trúc phức tạp hơn với 10 khớp trở lên. Với thiết kế này, cánh tay được kết nối với đế bằng khớp xoắn trong khi các liên kết trong cánh tay được nối với nhau bằng khớp quay.
Học phái Descaries
Với robot Descartes, thiết kế có đặc điểm là sử dụng ba khớp tuyến tính. Các khớp này được đặc trưng trên mặt phẳng Descartes bao gồm X, Y và Z. Những robot này cũng có thể có cổ tay gắn liền với các khớp quay dễ dàng hơn để di chuyển. Loại robot cụ thể này cũng được gọi là robot thẳng hoặc gantry.
Trụ
robot hình trụ có một khớp quay được gắn vào đế và một khớp tuyến tính được sử dụng để kết nối các liên kết khác nhau. Do rô-bốt hình trụ hoạt động trong phạm vi công việc hình trụ nên chuyển động quay và chuyển động tuyến tính rất hữu ích để đảm bảo đạt được độ chính xác.
Polar
Trong thiết kế cực của robot, cánh tay được nối với đế bằng khớp xoắn. Đôi khi, bạn cũng sẽ thấy việc sử dụng kết hợp hai khớp quay và một khớp tuyến tính. Vì rô-bốt này còn được gọi là rô-bốt hình cầu nên phạm vi công việc được giới thiệu cũng sẽ có hình cầu. Các trục được sử dụng trong robot này tạo thành một hệ tọa độ cực cho phép người thao tác làm việc dễ dàng.
sẹo
Robot SCARA là một lựa chọn phổ biến của nhiều nhà sản xuất, đặc biệt là những người đang tìm cách tự động hóa quy trình lắp ráp của họ. Robot này thường có hình trụ và hoạt động trong phạm vi công việc tương đối hình trụ. Nó có tính năng sử dụng hai khớp nối song song rất hữu ích trong quá trình lắp ráp. Các khớp này mang lại sự tuân thủ trong một mặt phẳng đã chọn khi robot đang được sử dụng.
đồng bằng
robot đồng bằng được thiết kế với cấu trúc giống như con nhện cho phép họ cung cấp các dịch vụ tuyệt vời cho người dùng. Chúng được xây dựng từ các hình bình hành được nối và kết nối với một đế chung. Các khớp đặc trưng trên loại robot này đều có dạng quay và tuyến tính. Điều này cho phép robot di chuyển một đầu của dụng cụ cánh tay trong khu vực làm việc hình vòm. Nó nâng cao hiệu suất của nó để đảm bảo rằng việc phát triển các nhiệm vụ khác nhau được thực hiện một cách chính xác.
Kết luận
Khi sử dụng robot như một phương tiện để tự động hóa các quy trình khác nhau trong doanh nghiệp của bạn, bạn cần lưu ý các khía cạnh khác nhau. Những khía cạnh này đóng một vai trò rất lớn trong hiệu suất của robot cụ thể mà bạn chọn sử dụng. Khi nói đến việc sử dụng cánh tay robot công nghiệp, các khớp robot phải là thứ cần được cập nhật.
Tìm hiểu các khớp nối khác nhau và cách chúng ảnh hưởng đến hiệu suất của robot. Điều này sẽ giúp bạn đánh giá loại khớp nối phù hợp nhất cho các hoạt động bạn muốn tự động hóa.
Khi bạn đã có điều đó, bạn có thể đầu tư vào cánh tay robot đi kèm với các khớp mà bạn đang tìm kiếm trên thị trường. Hãy dành thời gian và làm việc với nhà sản xuất thiết bị tự động hóa ai sẽ giúp bạn.