
Nguồn: www.idtechex.com
Việc sử dụng cánh tay robot trong ngành sản xuất đang gia tăng khi ngày càng có nhiều doanh nghiệp tham gia vào lĩnh vực này. lợi ích của việc sử dụng cánh tay robot. Nếu dự định kết hợp cánh tay robot vào quy trình kinh doanh của mình thì bạn cần đảm bảo rằng mình có đầy đủ thông tin. Hãy tìm một chất lượng nhà sản xuất cánh tay robot mà bạn có thể làm việc cùng để đạt được kết quả chất lượng.
Cánh tay robot bao gồm thân, cổ tay và bộ phận tác động cuối. Cơ quan tác động cuối cùng là thứ được sử dụng để giữ các sản phẩm khác nhau hoặc đảm nhận các nhiệm vụ khác nhau. Trong hầu hết các trường hợp, bạn sẽ cần bộ phận tác động cuối di chuyển theo các hướng khác nhau một cách chính xác. Đây là lúc bạn cần đảm bảo rằng bạn nhận thức được điểm kỳ dị của robot và cách nó ảnh hưởng đến hiệu suất của cánh tay robot của bạn. Trong bài viết này, chúng ta đi sâu vào điểm kỳ dị của robot và lý do tại sao cần phải ghi nhớ điểm kỳ dị đó.
Điểm kỳ dị của Robot là gì
Nguồn: www.technologyreview.com
Điểm kỳ dị của robot đề cập đến một cấu hình trong đó bộ phận tác động cuối của robot chuyển động bị chặn theo một số hướng nhất định. Cấu hình này dẫn đến giới hạn về hiệu quả và độ chính xác của cánh tay robot mà bạn đang làm việc. Nói chung, khi nói đến Cánh tay robot 6 trục, chúng hoạt động bằng cách di chuyển theo các chuyển động tương ứng với các trục X, Y và Z trong mặt phẳng 3D hoặc Descartes. Nó bao gồm 6 khớp góp phần tạo ra 6 bậc tự do cho cánh tay robot khi hoạt động.
Mức độ tự do này cho phép cánh tay robot di chuyển theo các hướng khác nhau và dễ dàng đạt được các nhiệm vụ mà nó được thiết kế. Nếu có bất kỳ trường hợp nào, bộ phận tác động cuối của rô-bốt không thể tiếp cận sản phẩm hoặc di chuyển sai hướng thì đây chính là lúc xảy ra vấn đề về điểm kỳ dị. Một số điểm kỳ dị khá dễ xác định và giải quyết, cho phép bạn quay trở lại điểm kỳ dị của mình. nhiệm vụ. Tuy nhiên, mặt khác, một số robot sẽ gặp phải những điểm kỳ dị khó xác định hơn trừ khi có sự trợ giúp của các công thức phức tạp và dài dòng.
Điều gì ảnh hưởng đến tính kỳ dị của Robot?
Nguồn: www.mecademic.com
Điểm kỳ dị của robot sẽ có những tác động và thách thức khác nhau, đặc biệt là khi xác định các vấn đề cụ thể. Những thử thách này khác nhau tùy thuộc vào một số yếu tố đặc trưng trên cánh tay robot mà bạn sẽ làm việc cùng. Mức độ phức tạp và mức độ nghiêm trọng của điểm kỳ dị mà rô-bốt của bạn gặp phải phụ thuộc vào số lượng khớp, loại rô-bốt (tuyến tính hoặc quay) và cách sắp xếp hình học.
An cánh tay robot công nghiệp có hai không gian nơi nó có thể dễ dàng được kiểm soát. Đây thường là không gian khớp và không gian Descartes. Với các không gian khác nhau nơi cánh tay robot hoạt động, bạn sẽ thấy rằng nó sẽ có hai bộ lệnh chuyển động ở chế độ vị trí.
Khi nói đến các lệnh không gian khớp, robot sẽ nhận được hướng dẫn cụ thể với tập hợp không gian khớp mong muốn. Sau đó, nó sẽ di chuyển để đưa từng khớp đến vị trí khớp được đề xuất trong một bản dịch tuyến tính và đồng thời. Với các lệnh không gian Descartes, gợi ý cho robot sẽ đưa ra tư thế mong muốn cho bộ phận tác động cuối cùng với một đường dẫn Descartes cụ thể. Đường dẫn Descartes được thiết kế theo đường thẳng hoặc đường tròn.
Để robot căn chỉnh chính xác với khớp Descartes và các lệnh, bộ điều khiển robot sẽ tính toán động học nghịch đảo vị trí và vận tốc của robot. Điều này dẫn đến việc đặt đúng vị trí của bộ phận tác động cuối để thực hiện nhiệm vụ được thiết kế. Tuy nhiên, nếu tính toán sai thì điểm kỳ dị sẽ xảy ra khi bạn nhận thấy bộ phận tác động cuối không được định vị chính xác. Điều này cho bạn thấy các cấu hình bạn muốn tránh để ngăn các vấn đề kỳ dị cản trở quá trình tự động hóa của bạn.
Chức năng của điểm kỳ dị Robot
Nguồn: www.dignited.com
Cần phải tránh những điểm kỳ dị nhất định của robot bằng mọi giá để đảm bảo rằng cánh tay robot công nghiệp của bạn có thể hoạt động tốt nhất trong các nhiệm vụ mong muốn. Tìm hiểu thêm về chức năng của điểm kỳ dị robot sẽ giúp bạn hiểu rõ hơn về lý do tại sao bạn nên tránh nó. Điểm kỳ dị của robot chủ yếu được liên kết với hai chức năng riêng biệt.
Sự suy giảm trong bản đồ vận tốc
Nguồn: studywolf.wordpress.com
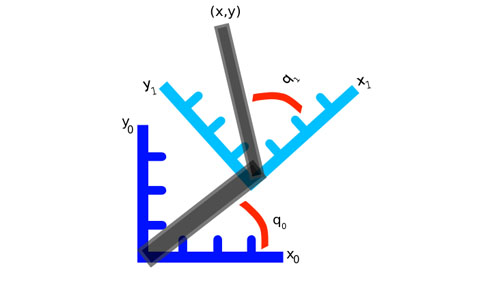
Hãy xem xét hai robot Descartes được sử dụng để định hướng bộ phận tác động cuối của chúng theo các hướng khác nhau. Hai rô-bốt này có tính năng định vị sáu trục với ba thanh dẫn hướng tuyến tính trực giao và ba giai đoạn quay. Khi robot được sử dụng có thể giữ các trục và khớp ở đúng vị trí, thì việc định hướng của bộ phận tác động cuối sẽ dễ dàng.
Nó có thể liên tục sử dụng bộ tác động cuối dọc theo đường dẫn 6D trong không gian làm việc của mình trong khi vẫn duy trì độ chính xác và chính xác. Tuy nhiên, khi các trục và các khớp nối trùng nhau, một điểm kỳ dị xảy ra và robot không còn khả năng di chuyển với 6 bậc tự do theo ý mình.
Với robot này, bạn thấy rằng nó không thể xoay bộ phận tác động cuối của nó quanh các trục trùng với các khớp quay. Loại điểm kỳ dị này thường được gọi là khóa gimbal. Biết rằng hầu hết các điểm kỳ dị đều được giải bằng các phương trình, bạn thấy rằng việc xác định vận tốc của một số điểm trở nên khó khăn hơn vectơ Descartes. Khi điểm kỳ dị xảy ra, nó cản trở khả năng tính cường độ của các con số liên quan đến vận tốc đang được đặc trưng.
Có thể đo vận tốc của cánh tay robot là điều cần thiết để đảm bảo rằng bạn quan sát được sự an toàn. Khi đối mặt với một vấn đề kỳ dị, bạn thấy rằng nó gây ra rủi ro lớn cho ngành chế tạo robot mặc dù chúng vẫn chưa đạt đến điểm đó. Nó dẫn đến vận tốc khớp cao và có thể nguy hiểm, đặc biệt nếu bạn đang làm việc với các robot công nghiệp lớn và nhanh. Đây là lý do tại sao việc vạch ra vận tốc mà bạn đang làm việc lại rất quan trọng.
Ranh giới không gian làm việc nội bộ hạn chế
Nguồn: Youtube
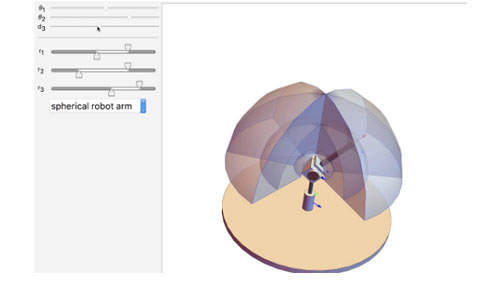
Khi nói đến điểm kỳ dị của robot, nó không chỉ ảnh hưởng đến động học vận tốc nghịch đảo mà còn ảnh hưởng đến các phương trình động học vị trí nghịch đảo. Khi làm việc với robot công nghiệp, bạn sẽ thấy chúng có các phương trình và giải pháp cho các vị trí khớp khác nhau. Các giải pháp khác nhau được nêu có liên quan chặt chẽ với các loại cấu hình khác nhau.
Ví dụ: nếu rô-bốt của bạn có 8 giải pháp duy nhất cho các vị trí khớp nối đến vị trí bộ phận tác động cuối, thì nó cũng sẽ có 8 loại cấu hình khác nhau. Để thay đổi loại cấu hình, bạn sẽ phải đi qua một điểm kỳ dị. Điểm kỳ dị là ranh giới được tìm thấy giữa các thực thể 6D đặc trưng trong không gian làm việc Descartes của một robot 6 trục điển hình. Điều này giới hạn các cấu hình khác nhau mà bạn có thể đạt được và ranh giới không gian làm việc có sẵn cho người máy công nghiệp.
Các loại điểm kỳ dị của Robot trong Robot có khớp nối theo chiều dọc
Nguồn: blog.grabcad.com
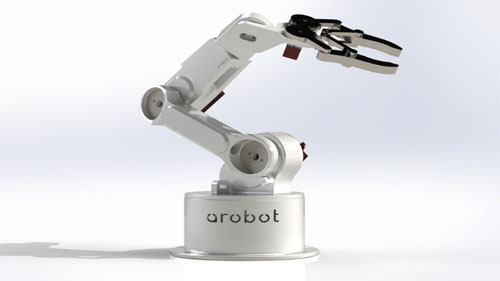
Do thực tế là các điểm kỳ dị của robot có thể xảy ra trong bất kỳ cánh tay robot công nghiệp nào mà bạn đang làm việc, điều quan trọng là phải nhận ra rằng có nhiều loại khác nhau. Giống như cánh tay robot có nhiều bộ phận khác nhau, các điểm kỳ dị cũng sẽ ảnh hưởng đến các bộ phận khác nhau này, dẫn đến nhiều vấn đề khác nhau.
Ở đây, điều quan trọng là phải ghi nhớ các trục khớp khác nhau đặc trưng trong cánh tay robot công nghiệp. Bạn sẽ làm việc với 2 và 3 song song, 1 và 4 vuông góc với 2 và 3, trục của khớp 5 vuông góc với trục khớp của 4 và 6. Bây giờ bạn đã hiểu rõ hơn về các trục và khớp khác nhau, bạn đang ở một nơi tốt hơn để khám phá các loại điểm kỳ dị. Các loại kỳ dị rõ ràng nhất trong một cánh tay robot khớp nối theo chiều dọc cần xem xét bao gồm:
Điểm kỳ dị của cổ tay
Nguồn: sites.google.com
Khi nói đến cánh tay robot được khớp nối theo chiều dọc với cổ tay thẳng hàng, họ có xu hướng có điểm kỳ dị ở cổ tay là vấn đề phổ biến nhất. Loại kỳ dị này xảy ra khi trục của khớp 4 và 6 trùng với nhau. Khi điều này xảy ra, cổ tay không thể di chuyển bộ phận tác động cuối theo hướng trục của khớp 5. Trong ứng dụng, hãy xem xét một cánh tay robot công nghiệp đang hoạt động chính xác.
Để nó đi theo một đường đi qua điểm kỳ dị, các khớp 4 và 6 phải đồng thời và quay một góc 90 độ. Điều này sẽ được thực hiện theo hướng ngược lại để đảm bảo rằng quá trình này là chính xác. Điều này chứng tỏ rằng việc vượt qua một điểm kỳ dị ở cổ tay là khả thi. Tuy nhiên, khi bạn đã đến điểm kỳ dị, bộ phận tác động cuối vẫn bất động trong khi hai khớp quay. Để tác nhân cuối cùng vượt qua điểm kỳ dị, nó phải dừng lại trước. Nếu nó được đưa vào ứng dụng, nó sẽ cản trở độ chính xác của cánh tay công nghiệp khi làm việc. Có rất nhiều giải pháp cho điểm kỳ dị ở cổ tay có thể dễ dàng thực hiện để khắc phục sự cố.
Dị điểm khuỷu tay
Nguồn: www.electronicsteacher.com
Loại điểm kỳ dị thứ hai mà bạn có thể gặp khi làm việc theo chiều dọc cánh tay robot có khớp nối với cổ tay thẳng hàng là điểm kỳ dị của khuỷu tay. Nó chủ yếu xảy ra khi trung tâm cổ tay nằm trên mặt phẳng đi qua trục của khớp 2 và 3. Trung tâm cổ tay được dùng để chỉ điểm mà các trục của khớp 4, 5 và 6 giao nhau. Trong kỳ dị khuỷu tay, bạn sẽ thấy rằng cánh tay được duỗi thẳng hoàn toàn và cũng có thể có một số trường hợp mà nó không thể gập lại hoàn toàn. Loại điểm kỳ dị này chủ yếu được xác định bởi trục và vị trí của khớp 3. Điểm kỳ dị ở khuỷu tay cũng có một số giải pháp có thể giúp bạn giải quyết mọi vấn đề về hiệu suất mà bạn có thể gặp phải với cánh tay robot của mình. Loại điểm kỳ dị này xảy ra khá thường xuyên và có thể dễ dàng dự đoán cũng như tránh được.
Điểm kỳ dị của vai
Nguồn: blenderartists.org
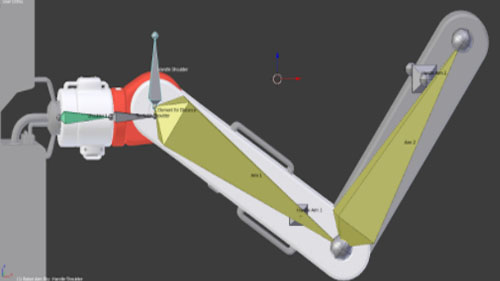
Điểm kỳ dị cuối cùng mà bạn có thể gặp là điểm kỳ dị ở vai xảy ra khi tâm của cổ tay robot nằm trên đường thẳng đi qua trục khớp 1 và 2. Điểm kỳ dị này phức tạp nhất trong số các điểm kỳ dị còn lại vì nó không phụ thuộc vào một vị trí khớp duy nhất. Với điểm kỳ dị của vai, giới hạn được đặt vào chuyển động theo hướng trục của khớp 2.
Trong ứng dụng, để robot đi theo một đường qua điểm kỳ dị của vai, khớp 1 và 4 phải quay đồng thời một góc 90 độ. Việc xoay này giống như ở điểm kỳ dị cổ tay được thực hiện theo hướng ngược lại trong khi tác nhân cuối cùng vẫn không đổi. Giống như ở điểm kỳ dị ở cổ tay, chuyển động qua điểm kỳ dị ở vai là có thể, tuy nhiên, người tác động cuối cùng sẽ phải dừng lại để thực hiện điều đó. Điểm kỳ dị này cũng có một số giải pháp có thể được triển khai để đảm bảo rằng cánh tay robot hoạt động tốt nhất trở lại.
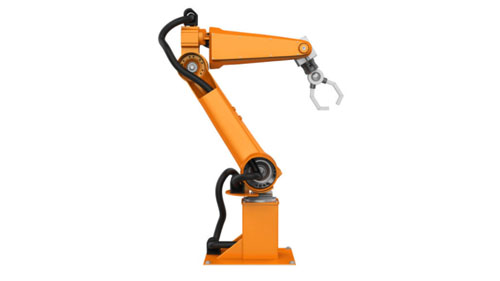
Các loại điểm kỳ dị trong Robot cộng tác sáu trục (Cobot)
Nguồn: www.istockphoto.com
Khi nó đến robot hợp tác, bạn sẽ thấy trục khớp 2, 3, 4 song song, trục khớp 1 cắt nhau và vuông góc với trục khớp 2. Ngoài ra còn có trục khớp 5 cắt nhau và bình thường đến trục của khớp 4 và 6. Giống như những điểm kỳ dị trong rô-bốt có khớp nối, những rô-bốt này cũng có các giải pháp khác nhau liên quan đến các loại cấu hình khác nhau. Các loại điểm kỳ dị có trong Cobots bao gồm:
Điểm kỳ dị của cổ tay
Điểm kỳ dị ở cổ tay ở những robot này xảy ra khi trục của khớp 4 và 6 trở nên song song. Trong tình huống này, bạn có thể thấy rằng trục của khớp 2, 3, 4 và 5 có thể di chuyển trong khi cơ cấu tác động cuối vẫn không đổi.
Dị điểm khuỷu tay
Ở những robot này, điểm kỳ dị khuỷu tay xảy ra khi trục của khớp 2, 3 và 4 nằm trên cùng một mặt phẳng. Điều này hạn chế đáng kể chuyển động của bộ phận tác động cuối và do đó ảnh hưởng đến hiệu suất của cánh tay robot.
Điểm kỳ dị của vai
Điểm kỳ dị vai xảy ra khi giao điểm của trục khớp 5 và 6 nằm trong mặt phẳng đi qua trục khớp 1 và 2. Sau đây có một số giải pháp có thể thực hiện để khắc phục điểm kỳ dị và có một robot công nghiệp hoạt động được.
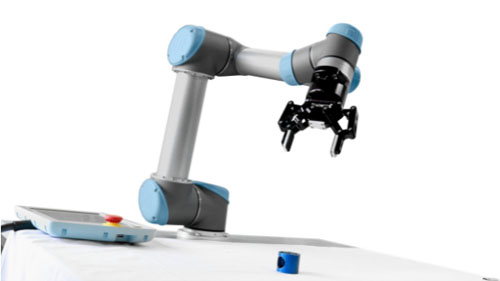
Làm thế nào để tránh sự kỳ dị trong Robotics
Nguồn: www.ennomotive.com
Với những tác động khác nhau, điểm kỳ dị của robot tác động lên quá trình sản xuất, việc tìm cách tránh chúng là điều cần thiết. Vì các loại rô-bốt khác nhau nên các điểm kỳ dị khác nhau tùy thuộc vào loại rô-bốt bạn đang làm việc cùng, việc hiểu biết cơ bản về cách tránh chúng sẽ đảm bảo rằng các quy trình của bạn diễn ra dễ dàng. Nói chung, các điểm kỳ dị chỉ có thể tránh được bằng cách đảm bảo rằng tế bào robot được thiết kế hợp lý. Điều này cũng phụ thuộc vào thiết kế đặc trưng trên tấm tiếp hợp mà bạn chọn sử dụng cho bộ phận tác động cuối cùng của mình.
Ví dụ: nếu bạn tình cờ định cấu hình Cánh tay robot và chỉ định vị trí chọn không tương ứng với điểm kỳ dị ở cổ tay, thì bạn không thể làm gì nhiều để giải quyết vấn đề. Với điều này, điều duy nhất cần làm là kiểm tra xem tư thế này có thể được sử dụng trong một ứng dụng không đơn lẻ hay không. Ngoài ra, các điểm kỳ dị cũng có thể tránh được bằng cách thêm các góc nhỏ vào dụng cụ. Điều này còn giúp ích rất nhiều trong việc giảm khả năng robot di chuyển vào điểm kỳ dị. Đây là kỹ thuật chủ yếu được sử dụng bởi các kỹ thuật viên hiểu biết về cơ học và có thể điều chỉnh các giải pháp theo hướng có lợi cho họ.
Cuối cùng, những điểm kỳ dị cũng có thể tránh được bằng cách áp dụng phương pháp lập trình và nhờ toán học giúp bạn giải quyết mọi việc. Trong phần này, bạn sẽ thấy rằng số lượng trục được giảm đi rất nhiều để có thể tránh được điểm kỳ dị. Điều này chủ yếu là do số lượng trục cao hơn làm tăng khả năng xuất hiện các điểm kỳ dị. Hãy nhớ rằng, điểm kỳ dị xảy ra khi các trục thẳng hàng với nhau chặn chuyển động của cánh tay robot theo các hướng nhất định. Việc giảm số lượng trục cũng làm giảm khả năng chúng thẳng hàng và gây ra tắc nghẽn.
Kết luận
Điểm kỳ dị của robot là một vấn đề lớn thường gặp trong các ứng dụng công nghiệp khác nhau của cánh tay robot và các thiết bị tự động hóa khác. Việc tự mình giải quyết những vấn đề này có thể là một trở ngại, đó là lý do tại sao bạn nên cố gắng tránh điểm kỳ dị của robot. Tuy nhiên, nếu gặp phải vấn đề này, bạn có thể tìm ra giải pháp hoặc thuê một kỹ thuật viên hiểu biết sẽ giải quyết vấn đề.
Ngoài ra, hãy xây dựng mối quan hệ làm việc chặt chẽ với một công ty có uy tín nhà sản xuất thiết bị tự động hóa người sẽ giúp đỡ bạn khi bạn gặp bất kỳ điểm kỳ dị nào. Hãy dành thời gian để đảm bảo rằng thiết bị robot của bạn hoạt động tốt nhằm giúp bạn tùy chỉnh hoàn toàn và tận dụng việc sử dụng nó cho doanh nghiệp của mình.