
By Nhóm biên tập EVST · Đã được đánh giá bởi Nhóm biên tập EVST • Cập nhật lần cuối ngày 30 tháng 9 năm 2026 • Chính sách biên tập · Chính sách sửa lỗi · Các điều khoản
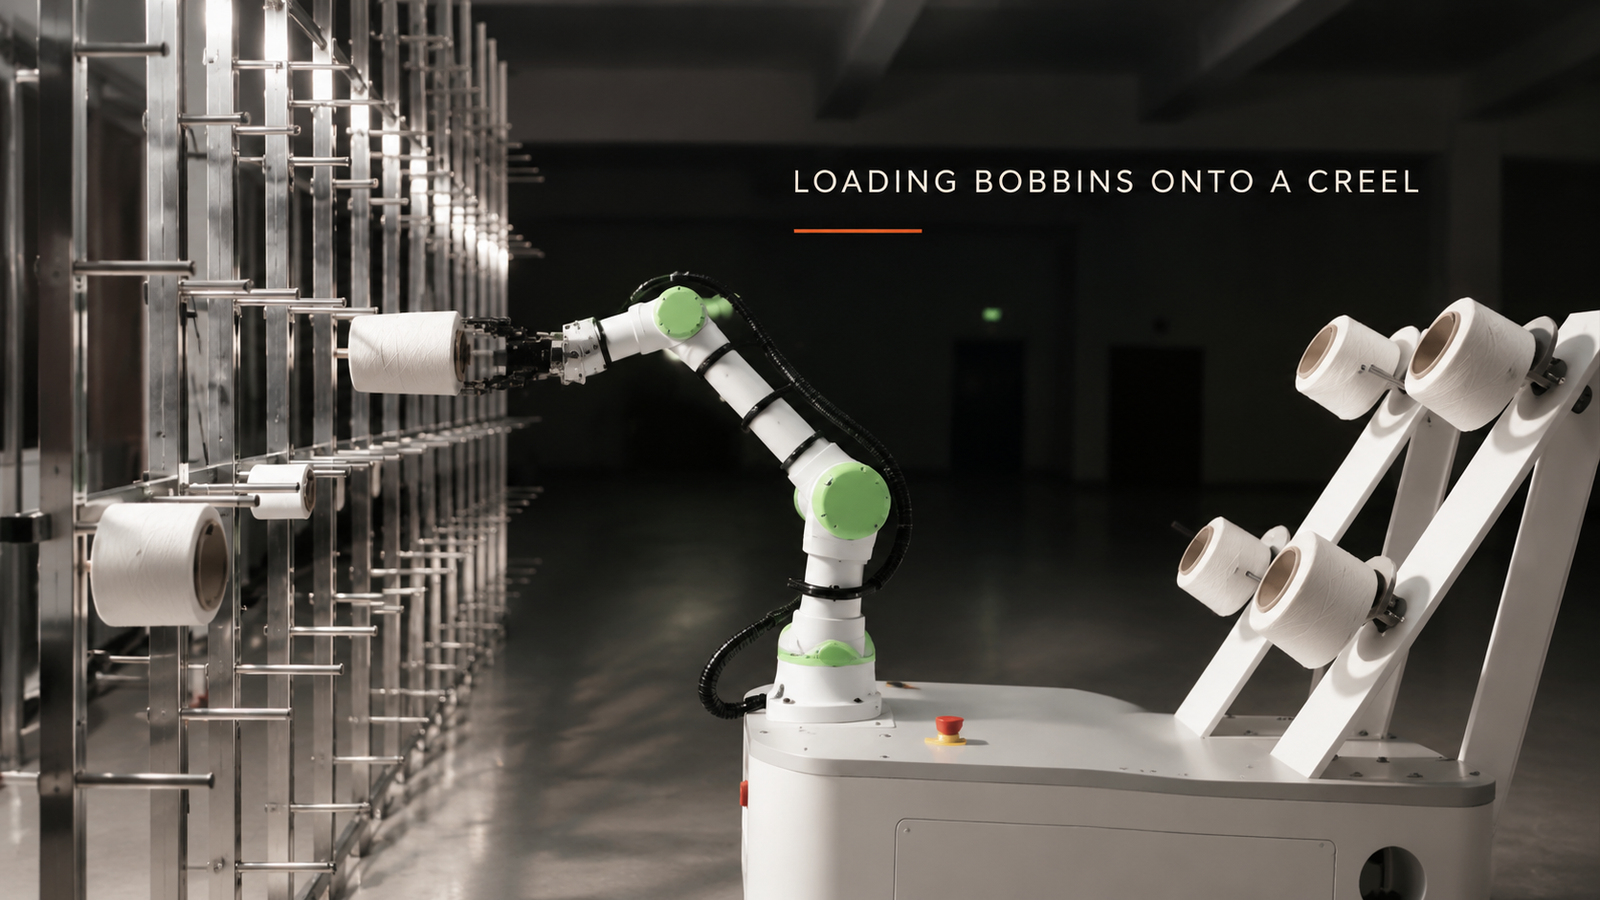
Một robot cộng tác (cobot) nạp cuộn chỉ phải thực hiện đúng ba điều trên mỗi cuộn chỉ: nó phải giữ cuộn chỉ ở vị trí không bao giờ chạm vào sợi chỉ, nó phải đưa phần đầu cuộn chỉ thẳng hàng với chốt, và nó phải có khả năng thực hiện cả hai điều này ở chốt cao nhất và thấp nhất trên giá đỡ cuộn chỉ. Câu hỏi thứ tư, liệu cobot có ở yên một chỗ hay di chuyển trên đế di động, phụ thuộc vào chiều dài của giá đỡ cuộn chỉ. Trong dây chuyền sản xuất được mô tả ở đây, một cobot trên đế di động lấy các cuộn chỉ trắng từ giá đỡ nghiêng và đẩy chúng lên các chốt của giá đỡ cuộn chỉ nhiều tầng, từng cuộn một.
Bạn có kế hoạch tự động hóa việc nạp suốt chỉ vào giá đỡ suốt chỉ không? Hãy gửi cho chúng tôi bản vẽ chi tiết và sản lượng hàng ngày của bạn.và chúng tôi sẽ trả lời bằng một khái niệm về tế bào và ước tính thời gian chu kỳ.
Vì sao việc chất hàng lên giá đỡ là vấn đề về vị trí đặt, chứ không phải vấn đề về nâng hạ?
Trong các nhà máy dệt, các cuộn sợi được đặt lên giá đỡ từng cái một. Giá đỡ sợi dài và cao nhiều tầng, vì vậy việc chất sợi bằng tay đòi hỏi phải đi lại, cúi người và với tay lên nhiều lần. Công việc lặp đi lặp lại với thao tác khó khăn chính là lý do khiến nó trở thành một công việc lý tưởng để robot thực hiện.
Ống chỉ rất nhẹ, vì vậy trọng lượng tải hiếm khi là yếu tố quyết định. Vị trí đặt mới là quan trọng: sợi chỉ phải đến nơi nguyên vẹn, ống chỉ phải trượt vào dễ dàng mà không bị vướng, và mọi chốt móc phải nằm trong tầm với. Mỗi yếu tố phụ thuộc vào nhau, vì vậy tốt nhất nên phân tích chúng cùng nhau.
Chu trình diễn ra như thế nào trong tế bào này?
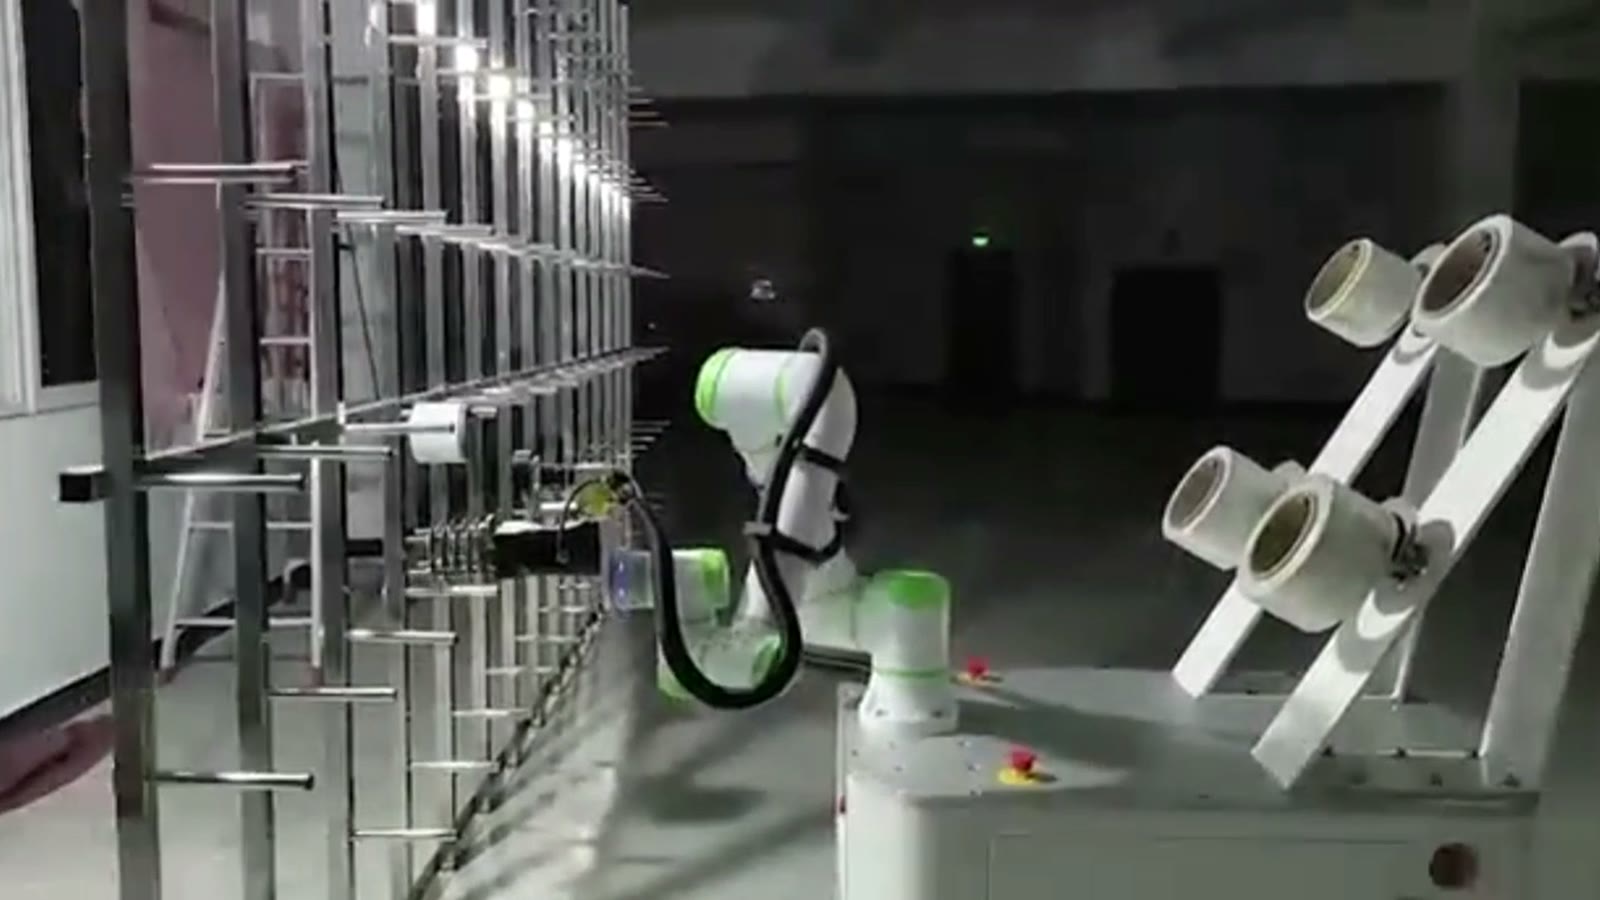
Những cuộn chỉ trắng treo trên các chốt của một giá đỡ nghiêng ở bên phải robot cộng tác; bên trái là giá đựng chỉ, với các hàng chốt ở nhiều tầng. Chu trình này ngắn và lặp đi lặp lại:
- Robot cộng tác vươn tay vào giá đỡ nghiêng và căn chỉnh bộ phận kẹp của nó với một cuộn chỉ.
- Nó nhấc cuộn chỉ ra khỏi chốt giá đỡ.
- Cần gạt quay về phía giá đỡ chỉ và đưa cuộn chỉ xuống ngang bằng.
- Nó căn chỉnh suốt chỉ sao cho thẳng hàng với chốt giữ suốt chỉ và đẩy nó vào.
- Bộ kẹp nhả ra và kéo ngược lại.
- Robot cộng tác quay trở lại giá để lấy cuộn chỉ tiếp theo, và các chốt ở các độ cao khác nhau trên giá đỡ cuộn chỉ lần lượt được lấp đầy.
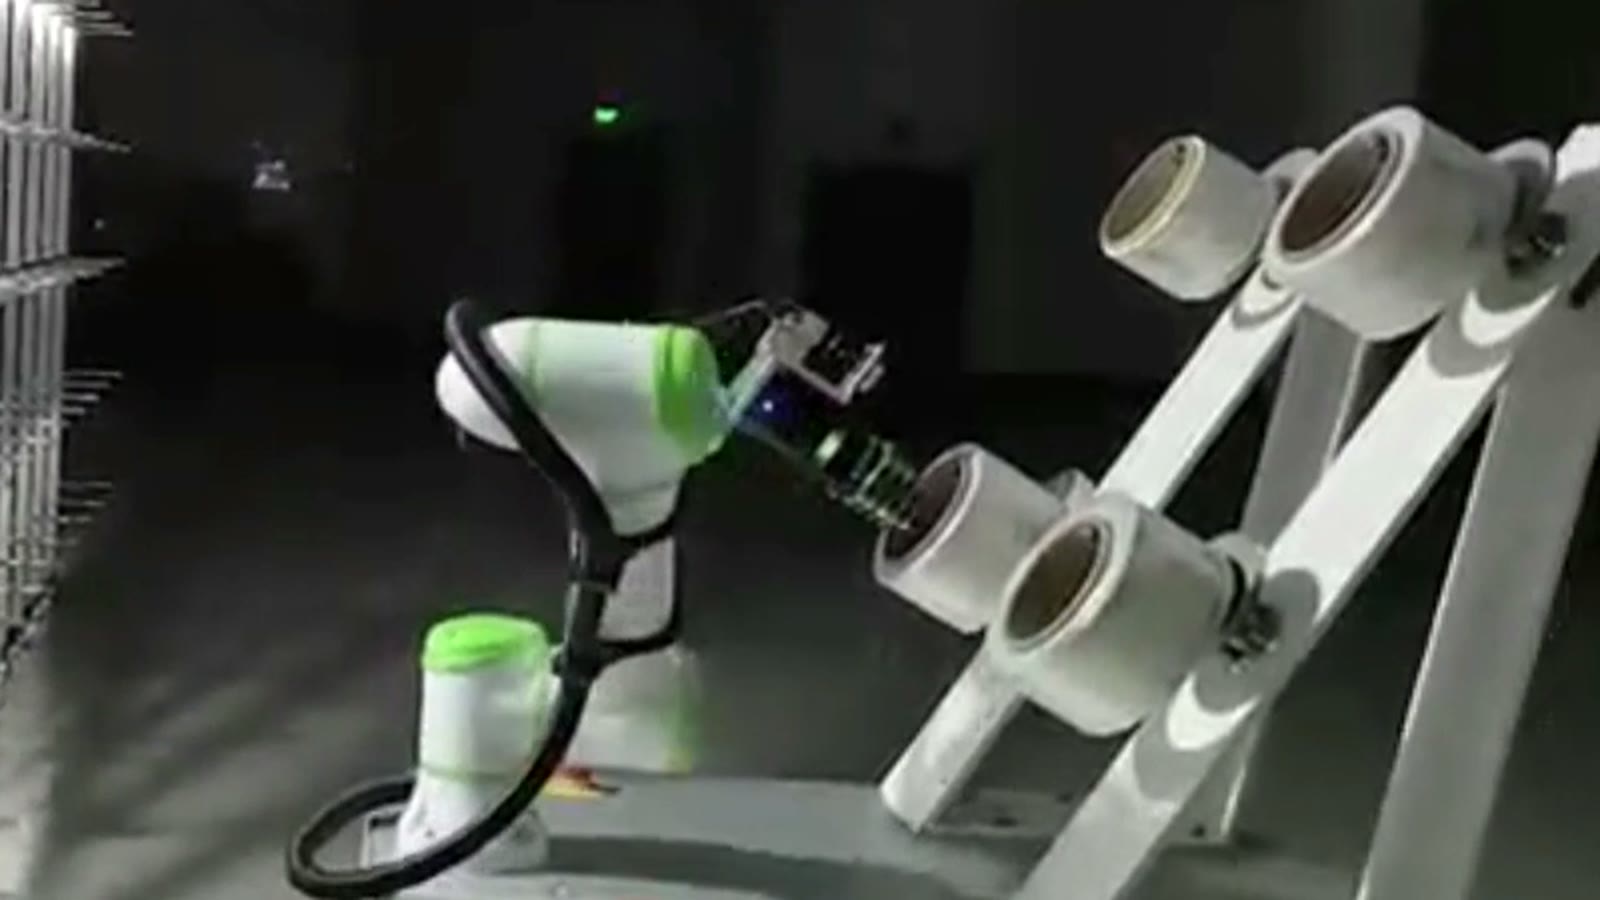
Hai hướng chuyển động gặp nhau trong chu trình này. Ống chỉ được đưa ra từ một giá đỡ nghiêng, và trước khi đến giá đỡ cuộn chỉ, cần gạt sẽ đưa nó về vị trí nằm ngang. Sự thay đổi hướng chuyển động diễn ra ở đoạn chuyển hướng giữa giá đỡ và giá đỡ cuộn chỉ, vì vậy góc của các chốt trên giá đỡ và các chốt trên giá đỡ cuộn chỉ đều cần được biết khi thiết kế hệ thống.
Ba điều mà tế bào phải làm đúng
1. Cách cầm: giữ cuộn chỉ mà không chạm vào sợi chỉ.
Sợi được quấn trên ống chỉ chính là sản phẩm. Bộ kẹp khi đóng gói có thể ép, làm xước hoặc làm xáo trộn các lớp ngoài, và ống chỉ bị hư hỏng trong quá trình nạp liệu sẽ gây rắc rối sau này khi sợi bị tuột ra. Theo nguyên tắc thiết kế, bộ kẹp chỉ nên giữ ống chỉ bằng phần thân của nó: ở đầu lộ ra ngoài, hoặc từ bên trong lỗ khoan.
Lựa chọn đó liên quan trực tiếp đến ràng buộc tiếp theo. Tay cầm phải đảm bảo lỗ khoan có thể trượt tự do vào chốt, và các ngón tay phải không vướng vào chốt và các chốt lân cận. Một tay cầm an toàn cho sợi chỉ nhưng lại chặn lỗ khoan thì không hiệu quả, vì vậy tay cầm và cách tiếp cận chốt được thiết kế đồng bộ.
Kích thước ống có thể khác nhau tùy thuộc vào loại sợi. Nếu nhà máy của bạn sử dụng nhiều kích cỡ ống khác nhau, thì phạm vi kẹp hoặc khả năng thay đổi ngón tay nhanh chóng là một phần của thông số kỹ thuật.
2. Căn chỉnh chốt: đưa lỗ khoan thẳng hàng với chốt.
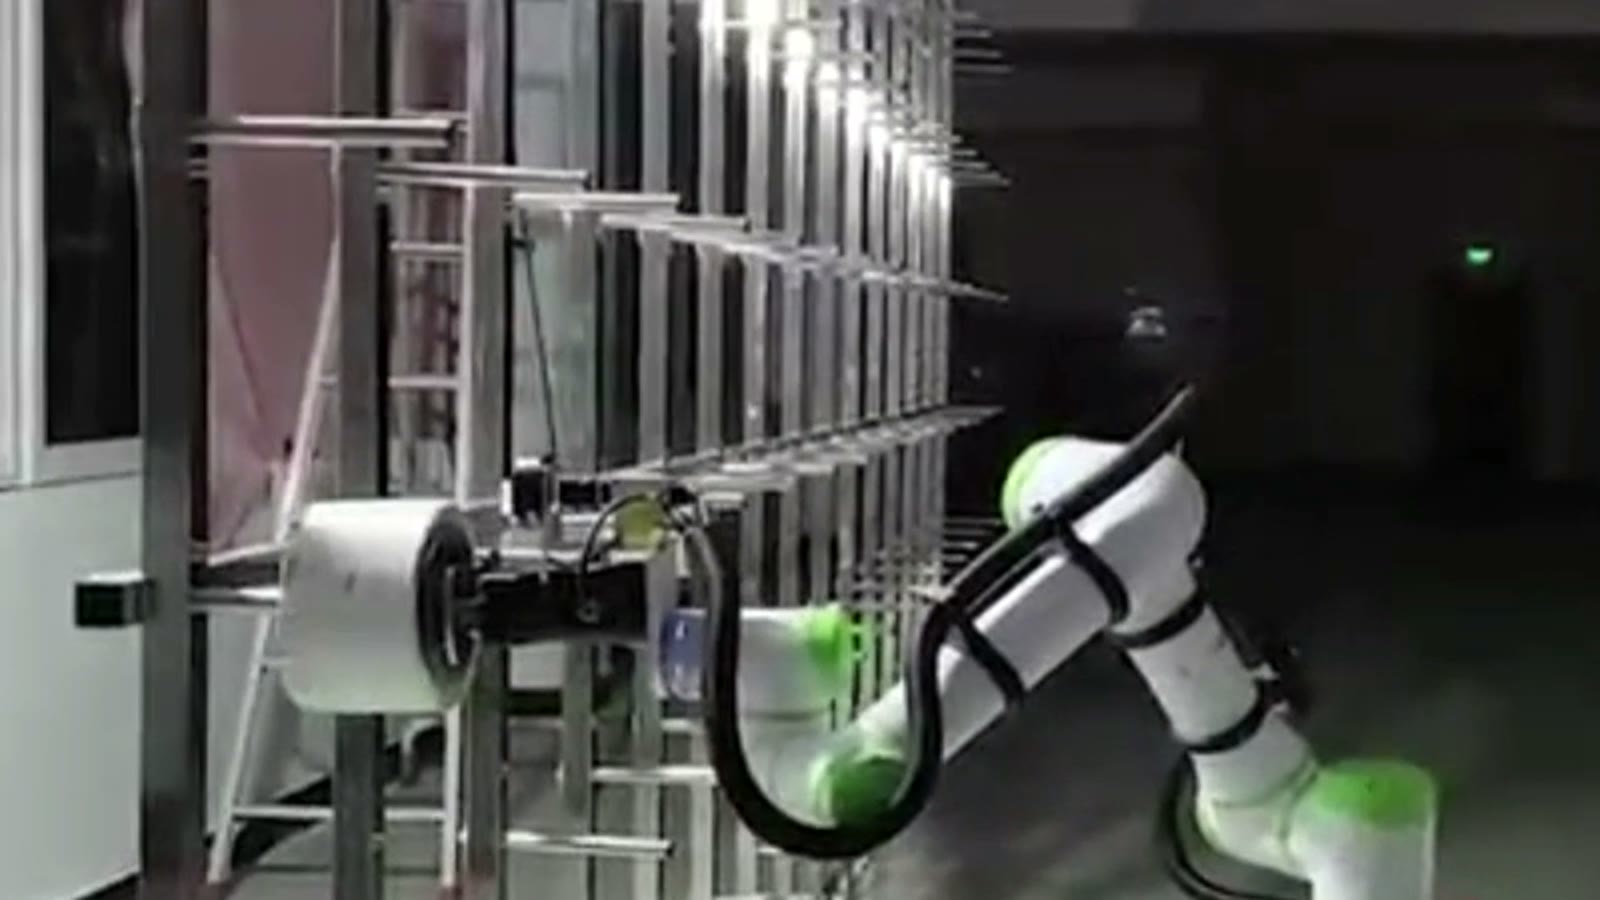
Nếu lỗ khoan bị nghiêng so với chốt, hoặc lệch khỏi chốt, cuộn chỉ sẽ bị vướng vào đầu chốt thay vì trượt đi. Có hai nguyên tắc thiết kế cần tuân theo. Thứ nhất, đường tiếp cận nên chạy dọc theo trục của chốt trong phần cuối của chuyển động, chứ không phải theo đường cong. Thứ hai, bộ phận cảm biến phải biết chính xác vị trí của từng chốt.
Khung đỡ phôi là một khung dài, và các chốt của nó không nằm chính xác ở vị trí được chỉ định trong bản vẽ. Đối với robot hoạt động dựa trên các vị trí đã được lập trình, sự sai lệch giữa các chốt sẽ trở thành lỗi định vị. Các giải pháp thường được áp dụng là lập trình hoặc đo vị trí của từng chốt, kiểm tra độ thẳng của chốt và khung trước khi vận hành, hoặc thêm một cảm biến để tìm chốt trước khi đẩy. Việc cần áp dụng giải pháp nào phụ thuộc vào độ rơ của lỗ khoan so với chốt.
3. Tầm với: bao phủ các cọc cao nhất và thấp nhất
Trong ô này, robot cộng tác (cobot) sẽ nạp chỉ vào các chốt ở các độ cao khác nhau trên giá đỡ cuộn chỉ. Hàng trên cùng và hàng dưới cùng là những vị trí khó nhất: ở hàng trên cùng, cánh tay robot gần như duỗi thẳng hoàn toàn, còn ở hàng dưới cùng, nó phải vươn xuống thấp mà không để kẹp, cuộn chỉ hoặc cánh tay chạm vào khung hoặc các cuộn chỉ đã được nạp sẵn bên dưới. Cả hai vị trí cực đoan này cũng phải cho phép đẩy chỉ theo đường thẳng như đã mô tả ở trên.
Bước kiểm tra này rất dễ bị bỏ qua: từ chiều cao của giá đỡ chỉ, độ sâu của chốt và chiều dài suốt chỉ, hãy đảm bảo cần gạt chạm tới mọi chốt với suốt chỉ thẳng hàng và còn đủ không gian để đẩy thẳng. Nếu không, các lựa chọn là sử dụng cần gạt lớn hơn hoặc điều chỉnh chiều cao lắp đặt.
| Hạn chế | Điều nó quyết định | Kiểm tra cái gì trước |
|---|---|---|
| Va li | Loại kẹp và vị trí giữ suốt chỉ | Kích thước ống ở hai đầu và bên trong lòng ống |
| Căn chỉnh chốt | Đường tiếp cận và liệu có cần cảm biến hay không. | Độ lệch vị trí chốt và độ rơ giữa lỗ khoan và chốt |
| Đến | Kích thước tay đỡ và chiều cao lắp đặt | Chiều cao chốt trên và dưới, chiều dài suốt chỉ |
Vị trí đặt trạm di động
Robot cộng tác cố định chỉ bao phủ phần giá đỡ móc câu nằm trong tầm với của nó. Gắn robot cộng tác lên đế di động là một cách để phục vụ giá đỡ móc câu dài hơn: đế di chuyển đến một đoạn, cánh tay robot lấy móc câu vào đó, và đế di chuyển tiếp. Các lựa chọn khác là sử dụng nhiều robot cộng tác cố định hoặc một robot cộng tác trên đường ray thẳng.
Một đế di động đặt ra một yêu cầu mà robot cộng tác cố định không có: sau mỗi lần di chuyển, robot cần biết lại vị trí của giá đỡ phôi, bởi vì các vị trí chốt đã được lập trình của nó là tương đối so với giá đỡ phôi, chứ không phải so với mặt sàn. Điểm neo đậu, các điểm đánh dấu tham chiếu hoặc kiểm tra bằng camera tại mỗi điểm dừng là những giải pháp phổ biến; lỗ khoan càng khít với chốt thì điều này càng quan trọng.
Phương pháp này phù hợp ở đâu và cần xem xét kỹ hơn ở những trường hợp nào.
Nó phù hợp khi các cuộn chỉ được sắp xếp trên giá theo một bố cục đã biết, kích thước ống chỉ ít và ổn định, và giá đỡ cuộn chỉ ở trong tình trạng tốt. Cần xem xét kỹ hơn khi giá đỡ cuộn chỉ cũ hoặc bị cong, kích thước ống chỉ thay đổi thường xuyên, các cuộn chỉ được đựng rời rạc trong các thùng chứa, hoặc khi đế di động phải đi gần người hoặc máy móc.
FAQ
Robot cộng tác có cần camera để tìm các chốt không?
Không phải lúc nào cũng vậy. Một giá đỡ giỏ thẳng với các chốt cố định có thể hoạt động từ các vị trí căng. Cảm biến phát huy tác dụng khi các chốt thay đổi nhiều hơn mức cho phép của lỗ khoan, hoặc khi đế di động phải tìm lại giá đỡ giỏ ở mỗi điểm dừng.
Một bộ kẹp có thể xử lý nhiều kích cỡ cuộn chỉ khác nhau không?
Thông thường, nếu kích thước ống gần giống nhau thì sẽ dễ dàng hơn. Đối với sự khác biệt lớn hơn, giải pháp thường là sử dụng kẹp có phạm vi điều chỉnh rộng hơn hoặc các ngón kẹp có thể thay đổi nhanh.
Robot cộng tác (cobot) có thể lấy các ống rỗng ra khỏi giá đỡ ống không?
Về nguyên tắc thì đúng vậy: đó là một chu trình ngược lại, nhưng cần phải kiểm tra cả bộ kẹp và đường tiếp cận để đảm bảo ống rỗng.
Cần gửi những gì để được đánh giá?
- Bản vẽ của giỏ đựng cá: chiều dài, số tầng, khoảng cách giữa các chốt, góc chốt.
- Kích thước cuộn chỉ và ống, bao gồm cả đường kính trong, cho mỗi cỡ ống bạn sử dụng.
- Có bao nhiêu cuộn chỉ đầy được đưa đến giá đỡ (giá, xe đẩy, thùng) và có bao nhiêu cuộn?
- Sản lượng hàng ngày và số lượng vị trí cuộn giấy được nạp mỗi ca làm việc
Vui lòng gửi bản vẽ chi tiết và sản lượng hàng ngày. hoặc email sales@evsrobot.comvà chúng tôi sẽ trả lời bằng một khái niệm về tế bào và ước tính thời gian chu kỳ.
Bài viết này mô tả chu trình nạp liệu được thể hiện trong video đã công bố về dây chuyền sản xuất này; quãng đường di chuyển của máy, thời gian chu kỳ và loại sợi không được đề cập và cần được xác nhận tại nhà máy của bạn.