
By Nhóm biên tập EVST · Đã được đánh giá bởi Nhóm biên tập EVST • Cập nhật lần cuối ngày 13 tháng 10 năm 2026 • Phương pháp: video hướng dẫn • Chính sách biên tập · Chính sách sửa lỗi · Các điều khoản
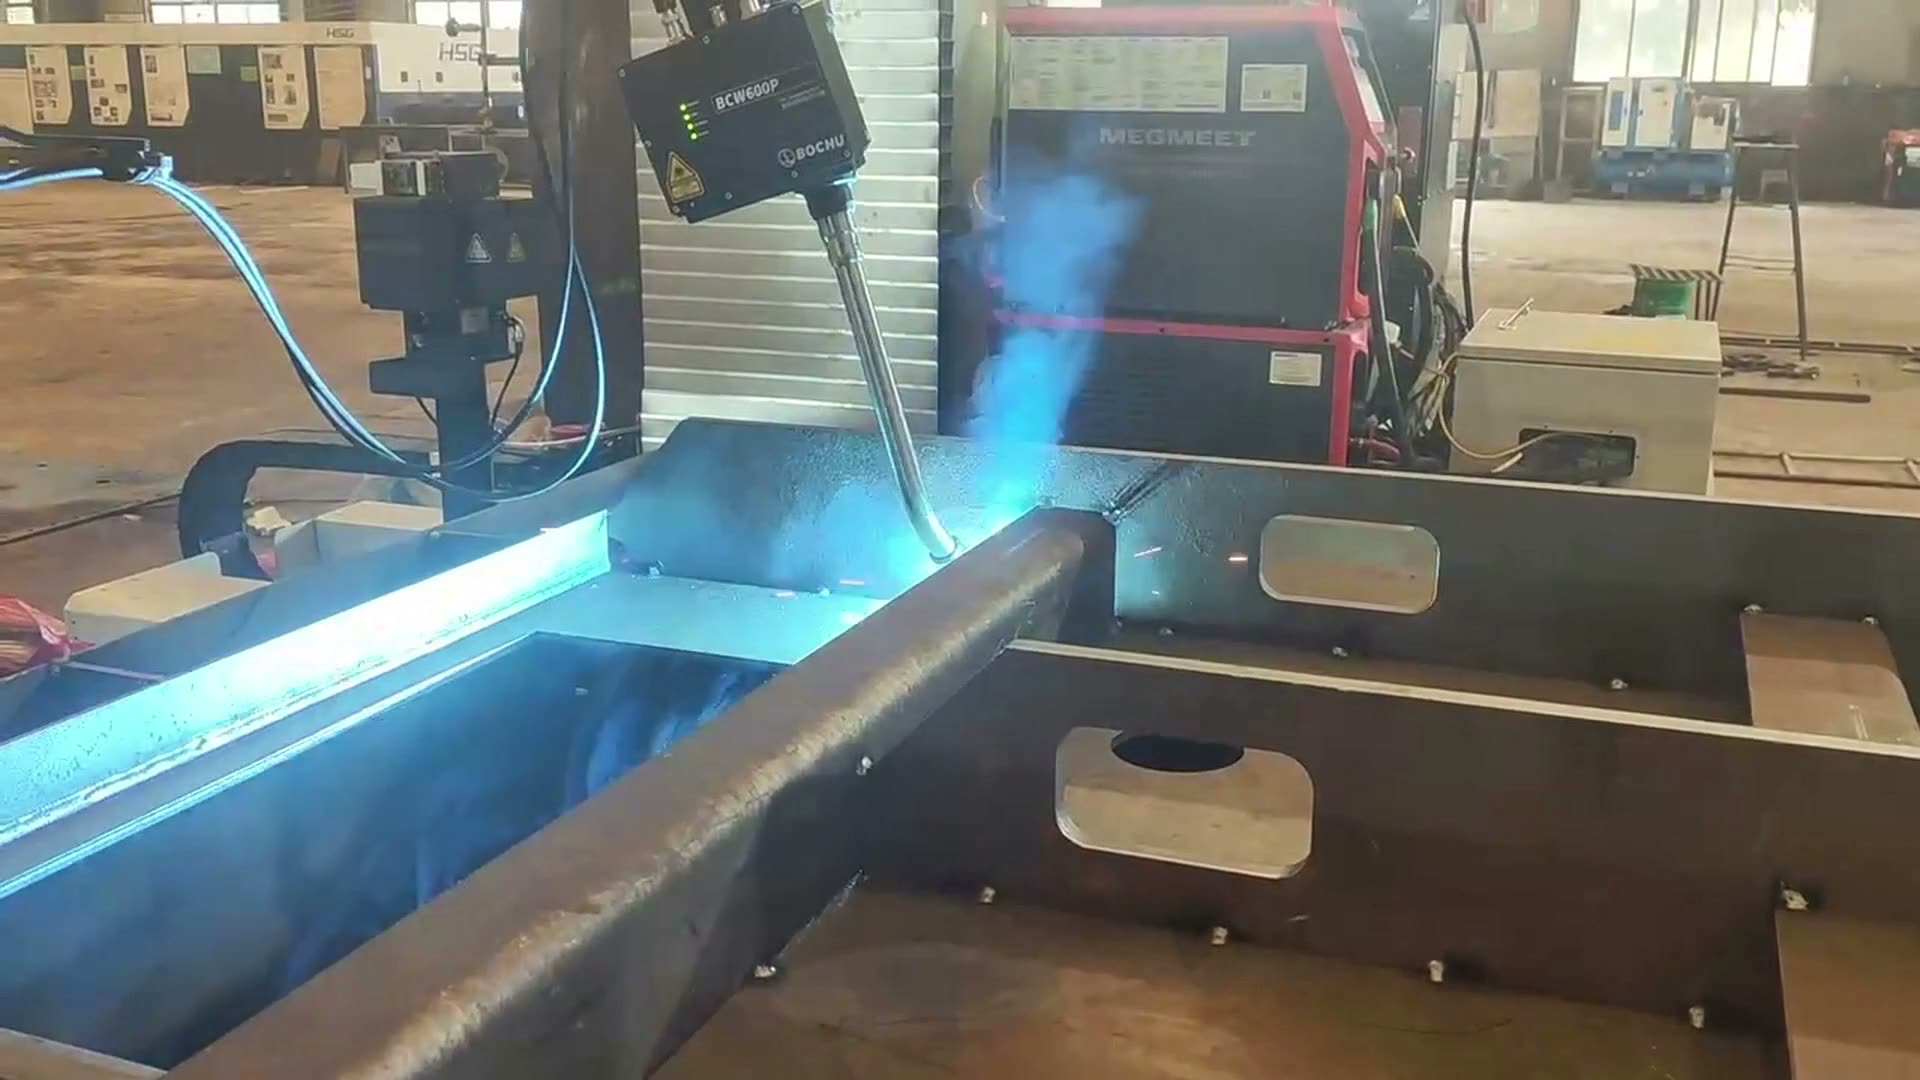
Đoạn phim ghi lại hình ảnh một mỏ hàn robot di chuyển dọc theo đường nối có thể nhìn thấy trên một chi tiết gia công hình hộp có gờ. Câu hỏi kỹ thuật hữu ích do đó không phải là sản phẩm cuối cùng của chi tiết gia công sẽ trở thành gì, mà là liệu đường nối, các gờ và các mặt xung quanh của nó có tạo thành một đường dẫn lặp lại cho toàn bộ cụm mỏ hàn hay không. Cấp độ vật liệu, ứng dụng cuối cùng, theo dõi đường nối, chất lượng mối hàn và kết quả sản xuất không được xác định bởi đoạn phim này.
Đánh giá một khớp tương tự? Gửi bản vẽ chi tiết, sơ đồ khớp nối và sản lượng hàng ngày. để ước tính khái niệm tế bào và thời gian chu kỳ.
Đường đi có thể nhìn thấy thì đơn giản; hình học xung quanh thì không.
Từ góc nhìn rộng, robot tiến đến một cụm chi tiết hình hộp lớn có các gân gia cường. Khi hồ quang xuất hiện, mỏ hàn di chuyển liên tục dọc theo một đường nối thẳng có thể nhìn thấy trong khi camera di chuyển lại gần hơn. Trình tự đó thiết lập quá trình hàn robot và di chuyển đường hàn. Nó không xác định vị trí của mối nối, liệu có cảm biến hay không, hoặc liệu mối hàn thu được có đáp ứng bất kỳ tiêu chuẩn chấp nhận nào hay không.
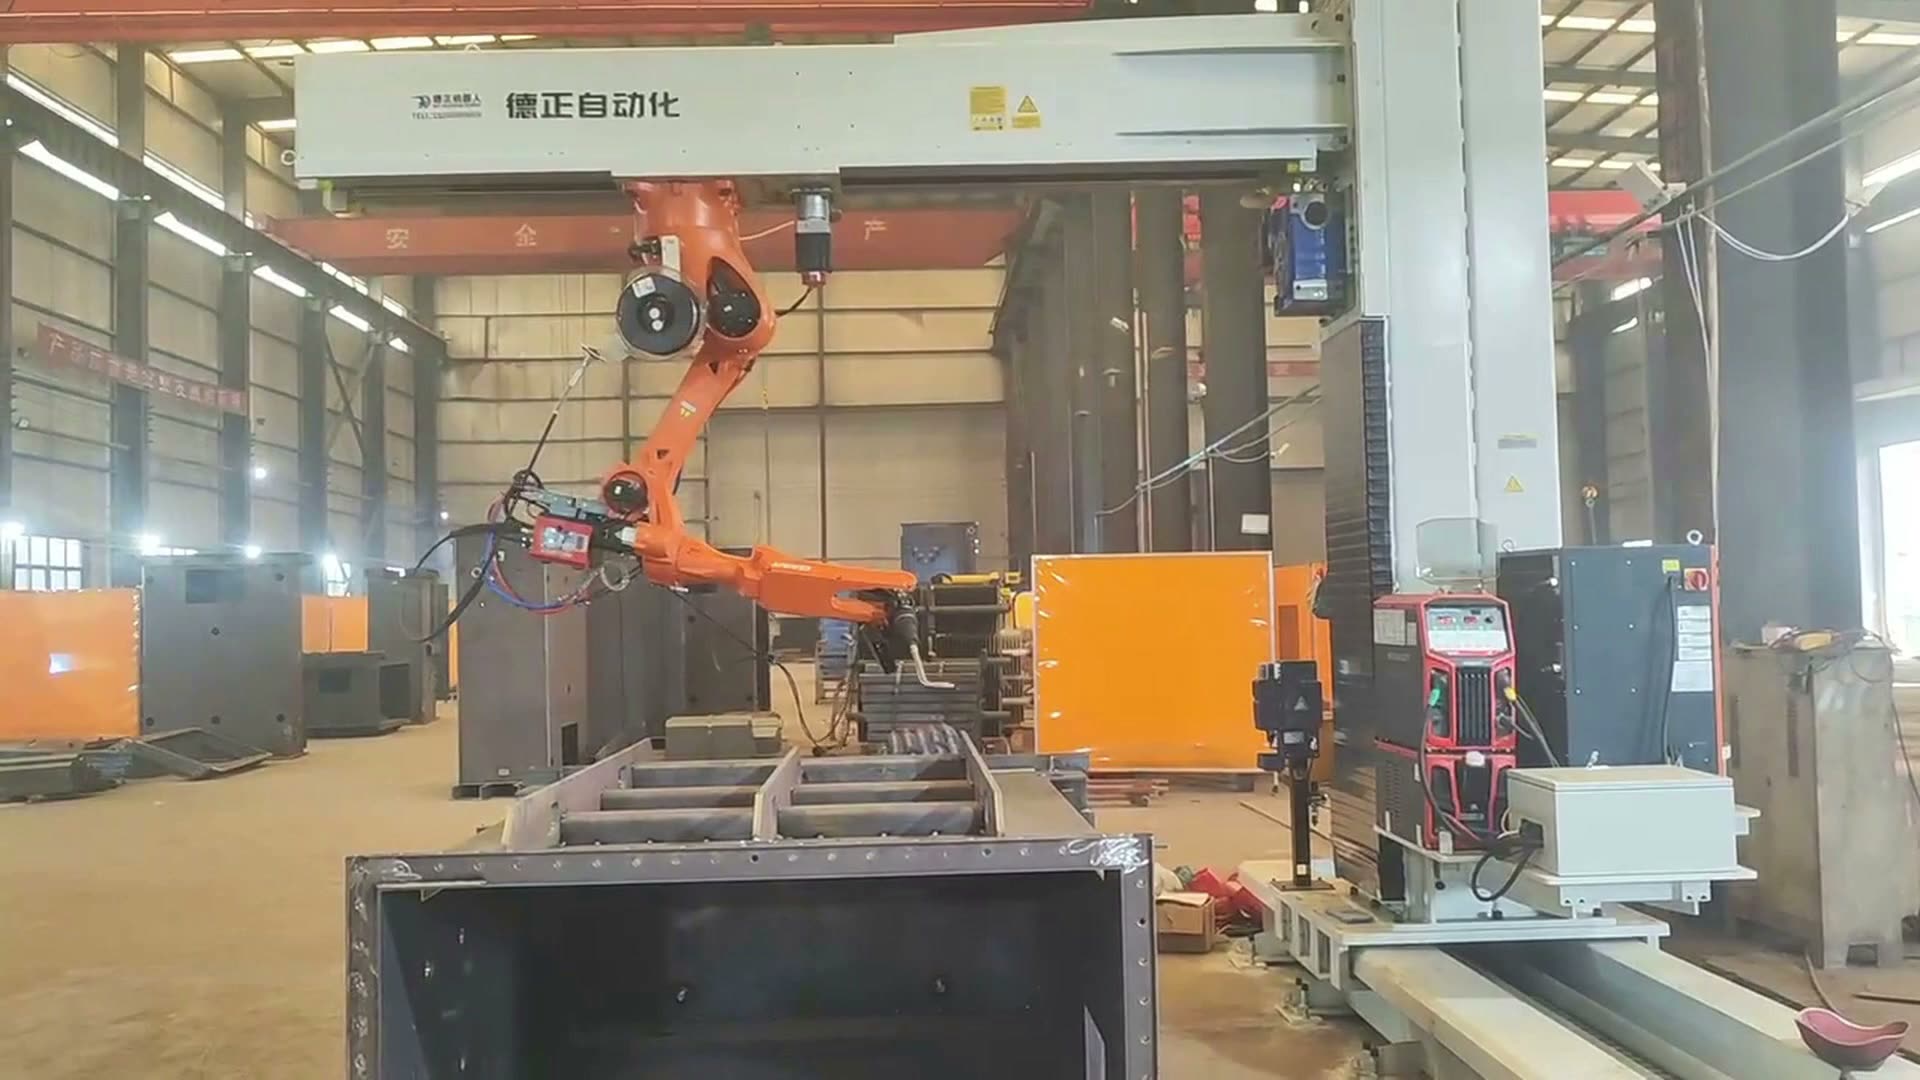
Các gờ đỡ làm thay đổi bài toán lập kế hoạch vì điểm trung tâm dụng cụ rõ ràng chỉ là một phần của phạm vi bao phủ. Cổ mỏ hàn, vòi phun, bó cáp, cổ tay và cẳng tay robot cũng cần khoảng trống trong quá trình tiếp cận, hàn và rút lui. Một khớp nối có thể tiếp cận được ở một vị trí tĩnh trong khi đường đi liên tục vẫn buộc cổ tay hoặc cáp phải quá gần gờ đỡ.
Các xương sườn biến đường nối thành một bảng quyết định.
Nghiên cứu về hàn nối bằng robot cần mở rộng mối nối tiêu chuẩn thành một hành lang ba chiều. Hành lang đó bao gồm góc mỏ hàn cần thiết, phạm vi khoảng cách cho phép được xác định bởi quy trình hàn đã chọn, chuyển động tiếp cận và thoát ra, và thể tích chiếm bởi các gờ gần đó. Nhóm thiết kế sau đó có thể tách ra ba câu hỏi: Mỏ hàn có thể tiếp cận mối nối không? Toàn bộ cánh tay robot có thể theo sát mối nối mà không bị cản trở không? Đồ gá có thể giữ phôi ở cùng một vị trí trong mỗi chu kỳ không?
| Nhập dữ liệu để xác minh | Quyết định mà nó ủng hộ | Những điều mà đoạn phim không chứng minh được |
|---|---|---|
| Bản đồ chung và mặt tiếp cận | Vị trí và thứ tự tuyến đường của robot | Mọi đường may cần thiết đều có thể tiếp cận được. |
| Hình học sườn và tường | Góc đèn pin và phạm vi va chạm | Khoảng cách an toàn có thể nhìn thấy bao gồm tất cả các biến thể. |
| Mặt phẳng chuẩn và mặt phẳng kẹp | Mối liên hệ giữa đường dẫn được lập trình và bộ phận đó | Khả năng lặp lại hoặc kiểm soát sự biến dạng |
| Quy trình hàn và phương pháp nghiệm thu | Cài đặt thử nghiệm và kế hoạch kiểm tra | Chất lượng mối hàn, độ xuyên thấu hoặc sự phù hợp |
Bốn cổng quyết định xem khớp nối này đã sẵn sàng để lập trình hay chưa.
Đối với cấu trúc có gờ, đồ gá phải định vị phôi mà không che khuất đường hàn hoặc chiếm dụng hành lang của mỏ hàn. Kẹp cũng cần có trình tự nhả để không cho phép cụm chi tiết di chuyển ngoài ý muốn sau khi hàn. Nếu độ khớp nối không chính xác, nhóm dự án phải quyết định cách kiểm soát hoặc phát hiện sự không chính xác đó; chỉ riêng video không cung cấp cơ sở để khẳng định việc theo dõi hoặc bù trừ tự động.
- Cổng hình học: Chứng minh phạm vi hoạt động đầy đủ của đèn pin và cánh tay trong suốt quá trình tiếp cận, di chuyển và rút lui.
- Cổng tham chiếu: Điều này cho thấy rằng bộ gá định vị từng biến thể được hỗ trợ mà không chiếm dụng hành lang đèn pin.
- Cổng xử lý: Xác định quy trình hàn đã được phê duyệt và phạm vi lắp ghép mà quy trình đó dự định bao phủ.
- Cổng bằng chứng: Tách riêng bằng chứng chuyển động giảm tốc độ khỏi các thử nghiệm hàn đại diện và kiểm tra đã được thống nhất.
Mối hàn chỉ được tiến hành khi cả bốn cửa đều có bằng chứng. Các đường nối lộ ra, có thể lặp lại và có khoảng trống xung quanh các gờ có thể được xử lý nhanh chóng. Tư thế mỏ hàn bị tắc nghẽn, điểm chuẩn không ổn định, thay đổi phía tiếp cận hoặc lắp ráp nằm ngoài phạm vi thử nghiệm sẽ khiến thiết kế phải quay lại giai đoạn bố trí, lắp đặt hoặc phát triển quy trình. Một hồ quang trông có vẻ thành công không giải quyết được bất kỳ vấn đề nào trong số đó.
Chuyển việc xem xét bản vẽ thành kế hoạch kiểm tra
- Bản vẽ chi tiết, vị trí các mối nối và trình tự hàn.
- Thông tin về vật liệu và quy trình hàn hiện có.
- Hình dạng gờ, các hạn chế về khả năng tiếp cận và hướng đặt mỏ hàn cho phép.
- Các biến thể linh kiện, phạm vi lắp ráp và khái niệm đồ gá.
- Phương pháp kiểm tra hoặc nghiệm thu bắt buộc.
- Sản lượng hàng ngày, ca làm việc và khoảng thời gian chu kỳ khả dụng.
Các thông tin đầu vào này sẽ tạo ra một ma trận kiểm tra ngắn gọn: khoảng hở xương sườn bị hạn chế nhất, đường may dài nhất cần thiết, sự thay đổi tư thế lớn nhất, các biến thể chi tiết cực đoan và phương pháp kiểm tra đã được thống nhất. Liên hệ EVST Hoặc gửi email đến sales@evsrobot.com kèm theo bộ bản vẽ để được tư vấn về ý tưởng và ước tính thời gian hoàn thành.
Video này chỉ ghi lại chuyển động hàn có thể nhìn thấy được. Thông tin về sản phẩm, cấp vật liệu, chức năng cảm biến, chất lượng mối hàn và hiệu suất sản xuất cần được xác minh riêng.