
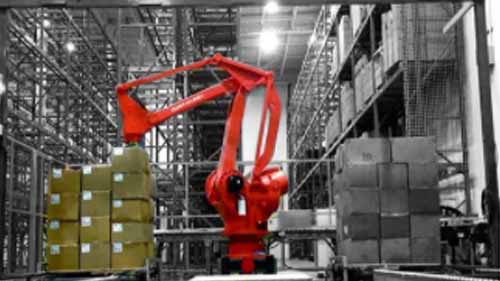
Robot hiện đại nổi tiếng vì nhanh hơn, nhỏ gọn hơn và giá cả phải chăng hơn so với robot đời đầu. Robot hiện nay được sử dụng rộng rãi trong mọi ngành công nghiệp như hàn nhôm bằng robot cho ô tô, máy móc hạng nặng, đầu máy xe lửa, khung cửa và các loại khác. Điều này phần lớn là do những tiến bộ công nghệ và thiết kế robot sáng tạo mới. Tuy nhiên, trong khi những quy kết như vậy là đúng, một khía cạnh của tiến bộ trong ngành robot thường không được đề cập đến: các bộ phận robot.
Robot công nghiệp được tạo thành từ một loạt các bộ phận phối hợp với nhau để thực hiện các nhiệm vụ khác nhau. Khi công nghệ phát triển, chúng cũng được cải tiến và tạo ra các robot có hiệu suất cao hơn. Tuy nhiên, vẫn còn một điều bí ẩn, các bộ phận của robot là gì và chúng thực sự hoạt động như thế nào? Dưới đây là hướng dẫn nhanh chóng và dễ dàng về các bộ phận của robot.
Các bộ phận robot là gì?
Nguồn: Pixabay
Bộ phận robot là sự kết hợp của các thành phần kim loại và điện tử được hợp nhất để tạo thành cấu trúc của robot. Mỗi bộ phận đóng vai trò cấu trúc như cách điện các bộ phận điện hoặc vai trò chức năng như cấp nguồn cho robot. Mặc dù các nhà sản xuất robot có thể sử dụng các bộ phận khác nhau tùy theo thiết kế robot của họ nhưng khái niệm tổng thể và chức năng của các bộ phận đó thường tương tự nhau.
5 thành phần chính của Robot là gì?
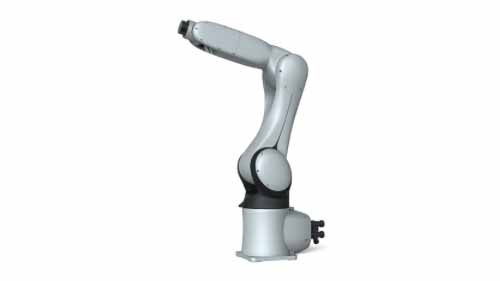
Với mức độ tự động hóa cao, cấu trúc của robot khá phức tạp. Có thể không thể xác định được từng đai ốc, bu lông và mạch điện trong robot. Tuy nhiên, có 5 thành phần chính là nền tảng của robot công nghiệp và do đó đáng được nêu bật.
- Cánh tay robot
- Người tác động cuối cùng
- Motors
- Người điều khiển
- Cảm biến robot
Cánh tay robot
Nguồn: link.springer.com
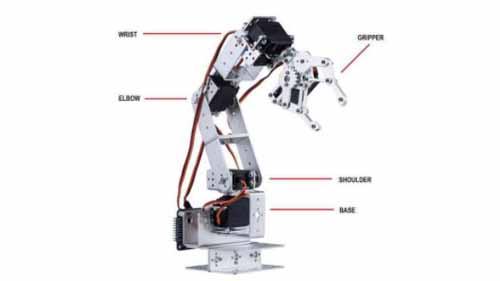
Cánh tay robot còn được gọi là bộ điều khiển. Nó là một phần của robot công nghiệp được sử dụng để thực hiện các nhiệm vụ. Cấu trúc của nó gần giống với cánh tay con người và bao gồm vai, khuỷu tay và cổ tay. Vai là một phần của cánh tay robot được liên kết với khung chính của robot công nghiệp. Khuỷu tay là phần khớp của cánh tay uốn cong khi di chuyển và cổ tay là phần cuối của cánh tay thực hiện nhiệm vụ thực tế.
Để linh hoạt, cánh tay robot được trang bị nhiều khớp khác nhau cho phép nó di chuyển theo các hướng khác nhau khi làm việc. MỘT Cánh tay robot 6 trục, ví dụ, có nhiều khớp hơn một cánh tay 4 trục đó là kém linh hoạt. Ngoài ra, cấu trúc của cánh tay robot khác nhau về khoảng cách chúng có thể vươn tới và tải trọng mà chúng có thể xử lý.
Ngày nay, cánh tay robot đã được phát triển hoàn thiện, rất nhiều cánh tay robot đang được rao bán trên thị trường. Cánh tay robot cần được coi là lựa chọn tuyệt vời để nâng cao năng suất và chất lượng sản phẩm.
Người tác động cuối cùng
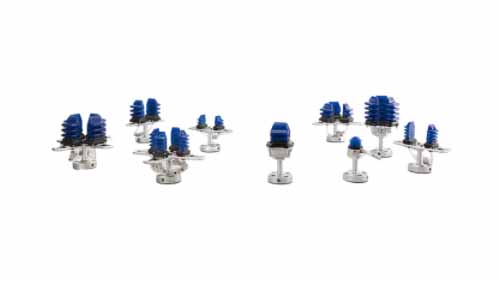
Một tác nhân cuối cùng là một thiết bị công cụ được gắn vào cổ tay của cánh tay robot. Nó giúp cánh tay robot linh hoạt hơn và phù hợp hơn với các nhiệm vụ cụ thể. Chúng là một giải pháp tiện lợi hơn việc phải chế tạo một cánh tay robot duy nhất cho từng vai trò. Ví dụ về tác nhân cuối cùng bao gồm:
- Kẹp
- Cuộc tập trận
- Súng hàn
- Công cụ hút
Motors
Nguồn: Pinterest
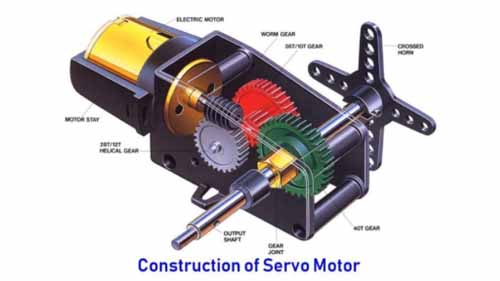
Các bộ phận của robot công nghiệp cần được cung cấp năng lượng để di chuyển vì chúng không thể tự di chuyển. Vì lý do này, các bộ phận như cánh tay robot được gắn động cơ để tạo điều kiện chuyển động. Động cơ có thể được mô tả tốt nhất như một thiết bị điện tử có bộ truyền động tuyến tính và quay được cung cấp năng lượng điện, thủy lực hoặc khí nén. Khi các bộ truyền động di chuyển ở tốc độ cao, chúng sẽ đẩy và xoay các bộ phận robot chuyển động.
Cảm biến
Nguồn: photonics.com
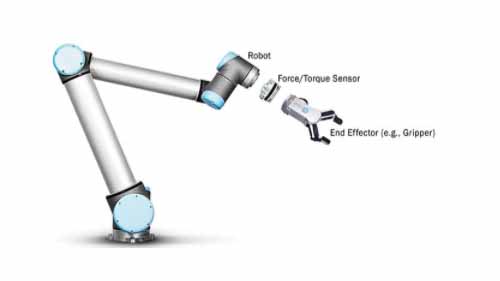
Cảm biến trong robot là những thiết bị phát hiện hoặc đo lường các thông số cụ thể và kích hoạt phản ứng tương ứng với chúng. Chúng được cấy vào cấu trúc robot vì mục đích an toàn và kiểm soát. Cảm biến an toàn được sử dụng để phát hiện chướng ngại vật nhằm ngăn ngừa va chạm giữa người và robot. Chúng là sự bổ sung gần đây hơn cho cấu trúc robot và đặc biệt hơn là trong robot cộng tác. Mặt khác, các cảm biến điều khiển được sử dụng để nhận lời nhắc từ bộ điều khiển bên ngoài mà robot sẽ thực hiện sau đó.
Vậy cảm biến hoạt động như thế nào? Ví dụ, một cảm biến an toàn sẽ phát hiện chướng ngại vật, gửi tín hiệu đến bộ điều khiển để làm chậm hoặc dừng robot để tránh va chạm. Về bản chất, một cảm biến luôn hoạt động kết hợp với bộ điều khiển. Các thông số khác mà cảm biến robot phát hiện bao gồm vị trí, vận tốc, nhiệt độ và mô-men xoắn.
Người điều khiển
Nguồn: www.blackrobotics.com
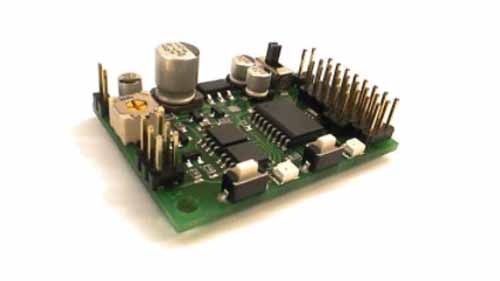
Hãy coi bộ điều khiển như bộ não của robot. Đây là hệ điều hành trung tâm kiểm soát cách thức hoạt động của tất cả các bộ phận khác của robot. Nó được lập trình với phần mềm cho phép nó nhận, giải thích và thực thi các lệnh. Ở những robot tiên tiến hơn, bộ điều khiển cũng có thể có một “bộ nhớ” để thực hiện các tác vụ lặp đi lặp lại trong khi “ghi nhớ” cách chúng hoạt động. Trí tuệ nhân tạo trong robot thông minh cũng được tích hợp sẵn vào bộ điều khiển thông qua phần mềm.
Kết luận
Chất lượng của các bộ phận và tay nghề được sử dụng để chế tạo chúng thành rô-bốt quyết định chất lượng và hiệu suất của rô-bốt công nghiệp. Đây có lẽ là điều tạo nên điều tốt nhà sản xuất robot công nghiệp ngoài phần còn lại. Đây có thể là một tiêu chí hữu ích để bạn sử dụng khi chọn đầu tư vào thương hiệu robot công nghiệp nào.