
Xác định phạm vi bao phủ của tấm panel, các vùng hỗ trợ cho phép, trạng thái xếp chồng và khoảng cách giải phóng trước khi chọn đường đi cho robot. Thảo luận về một ứng dụng Hoặc gửi email đến sales@evsrobot.com kèm theo bản vẽ bảng điều khiển, bản thuyết trình và yêu cầu về cấu trúc lắp ráp.
Đoạn phim cho thấy một robot công nghiệp màu cam với đầu công cụ hình chữ nhật đang di chuyển và xếp chồng các tấm lưới thép hàn tại một trạm chuyển tải và xếp chồng. Các thanh nhô ra và các tấm xếp chồng lên nhau khiến việc kiểm soát phạm vi trở nên quan trọng hơn so với một tọa độ lấy hàng danh nghĩa duy nhất.
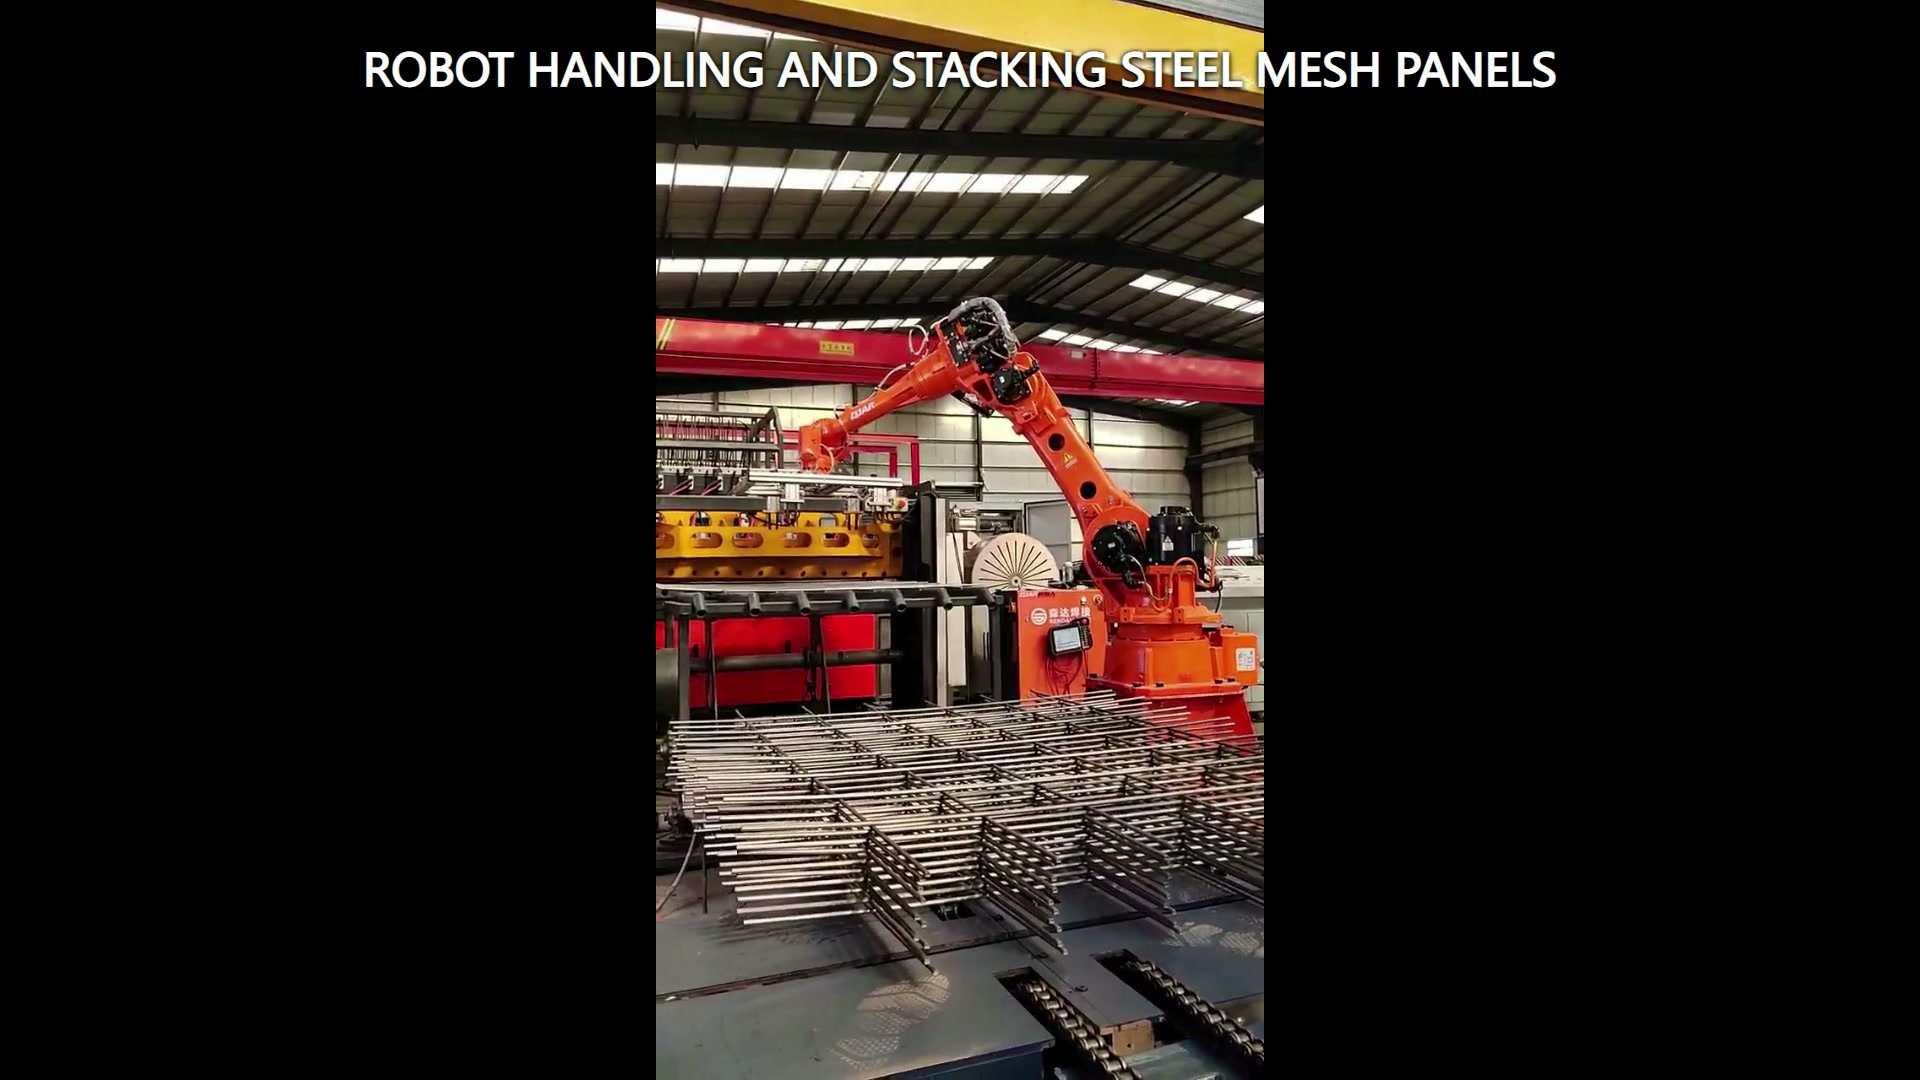
Mô hình hóa tấm panel như một lớp vỏ biến đổi.
Tấm lưới bao gồm một hình chữ nhật bên ngoài, các thanh giao nhau và nhiều cạnh nhô ra. Ghi lại chiều dài và chiều rộng tổng thể, khoảng cách giữa các thanh, độ nhô của cạnh, phạm vi độ phẳng và các điều kiện mà các tấm có thể chồng lên nhau hoặc lồng vào nhau. Mô hình thao tác cần bao gồm cả dụng cụ và tấm lưới trong suốt toàn bộ chuyển động.
Hãy sử dụng các mẫu ranh giới thay vì một bản vẽ lý tưởng duy nhất. Một tấm bị cong có thể làm tăng thể tích quét; các thanh bị lệch có thể làm giảm khoảng hở của dụng cụ; hai tấm bị kẹt một phần có thể tạo ra tải trọng kết hợp không mong muốn. Những trạng thái này cần được xem xét trong các thử nghiệm khả thi và kế hoạch khắc phục sự cố.
Xác định các hạn chế về hỗ trợ và liên hệ
Đánh dấu vị trí có thể đỡ hoặc tiếp xúc với tấm panel và vị trí mà dụng cụ cuối cùng phải luôn được giữ thông thoáng. Phương pháp được chọn phải duy trì trạng thái sử dụng được của tấm panel trong suốt quá trình nâng, di chuyển, đặt và thả. Việc lựa chọn dụng cụ phải tuân theo bản vẽ thực tế, mẫu, các ràng buộc bề mặt và các thử nghiệm.
Đoạn phim cho thấy một dụng cụ đầu cuối hình chữ nhật, nhưng dự án cần phải xác định nguyên lý hoạt động của nó một cách độc lập. Mô hình ứng dụng cần bao gồm thân dụng cụ, ống dẫn hoặc dây cáp, độ lệch của tấm và cấu trúc lân cận như một thể thống nhất.
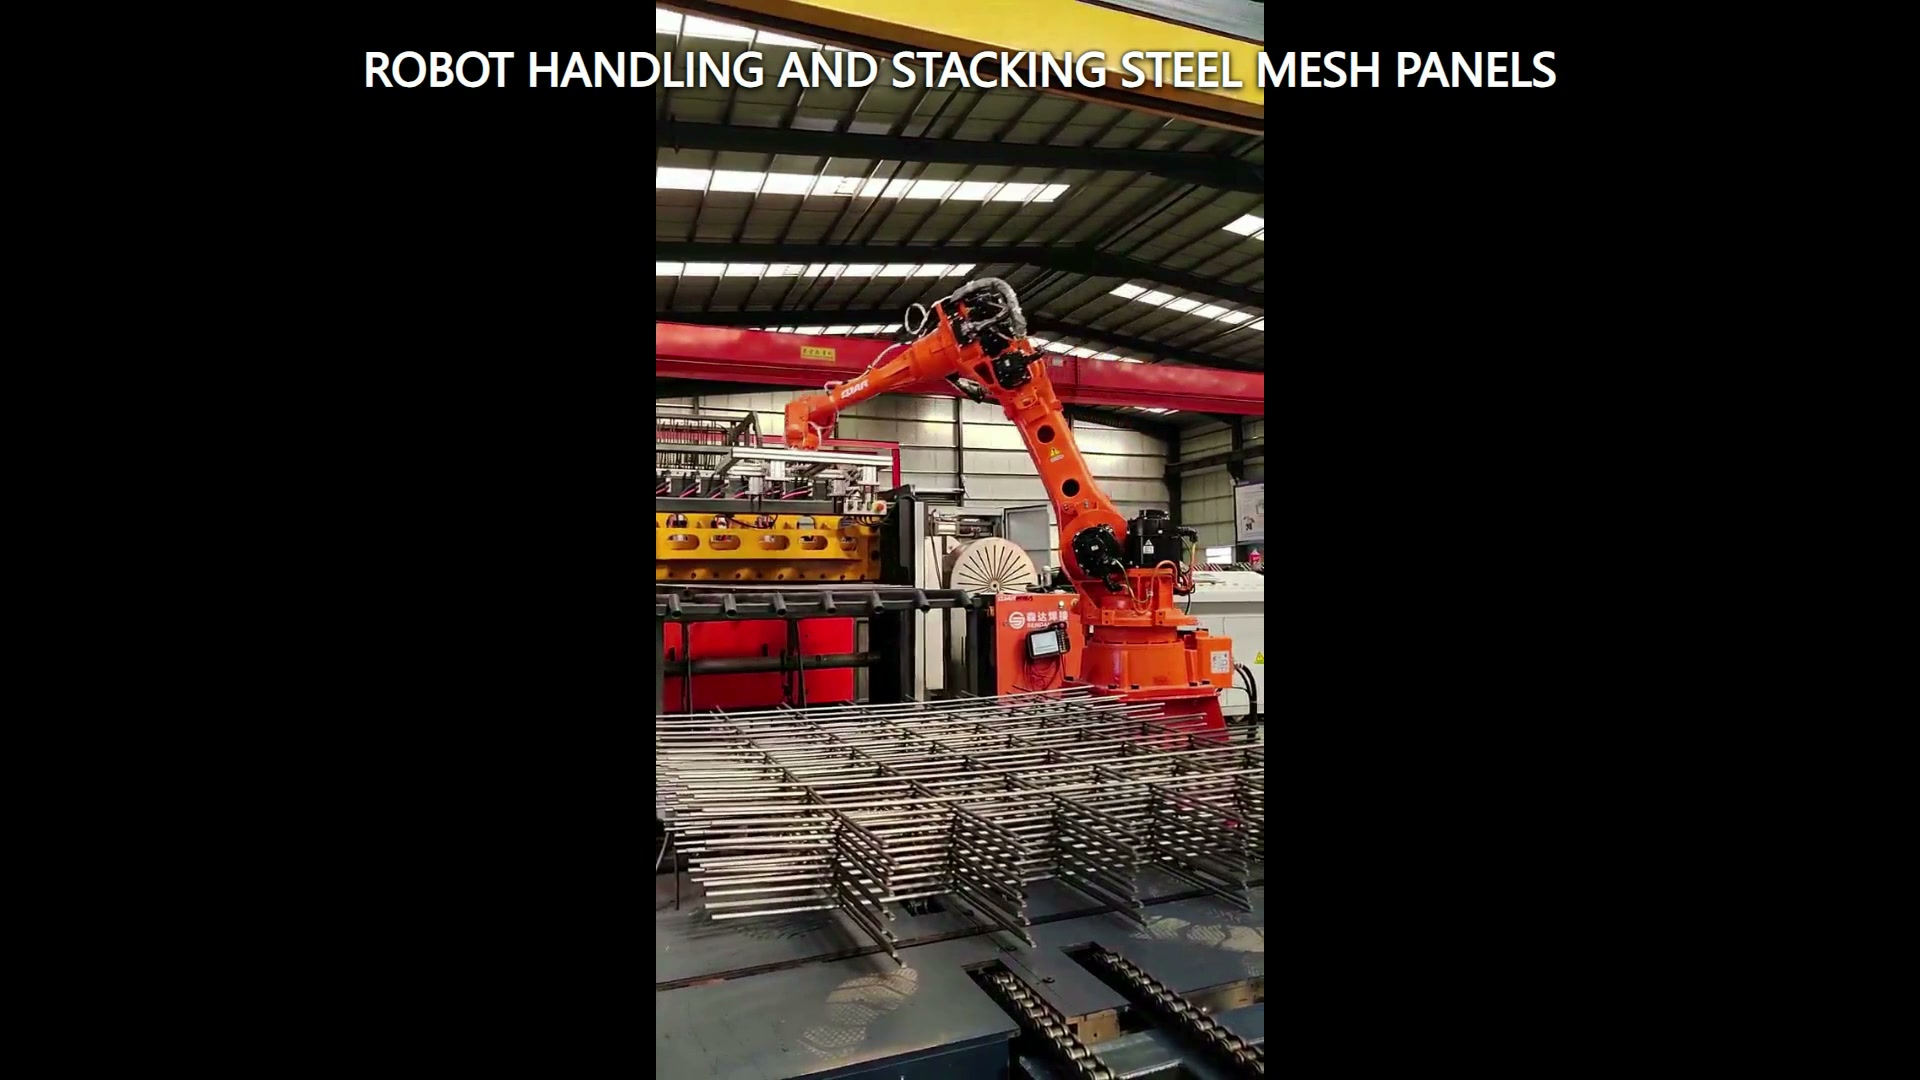
Chỉ định ngăn xếp đã đặt làm trạng thái.
Việc một tấm ghép đạt đến một tọa độ nhất định không được coi là hoàn chỉnh. Hãy xác định sự thẳng hàng của cạnh, góc xoay cho phép, diện tích được hỗ trợ, khoảng cách giữa các lớp (nếu có), điều kiện ghép chồng tối đa theo kế hoạch và khoảng hở cần thiết để tháo dụng cụ. Nêu rõ vị trí của tấm ghép tiếp theo so với mốc chuẩn của chồng ghép.
Đường thoát phôi phải tránh kéo lê các thanh phôi nhô ra hoặc làm xáo trộn lớp phôi liền kề. Kiểm tra lớp phôi đầu tiên, các lớp trung gian và lớp phôi có điều kiện cao nhất đã được lên kế hoạch. Mỗi lớp có thể có góc đặt phôi và khoảng hở xung quanh khác nhau.
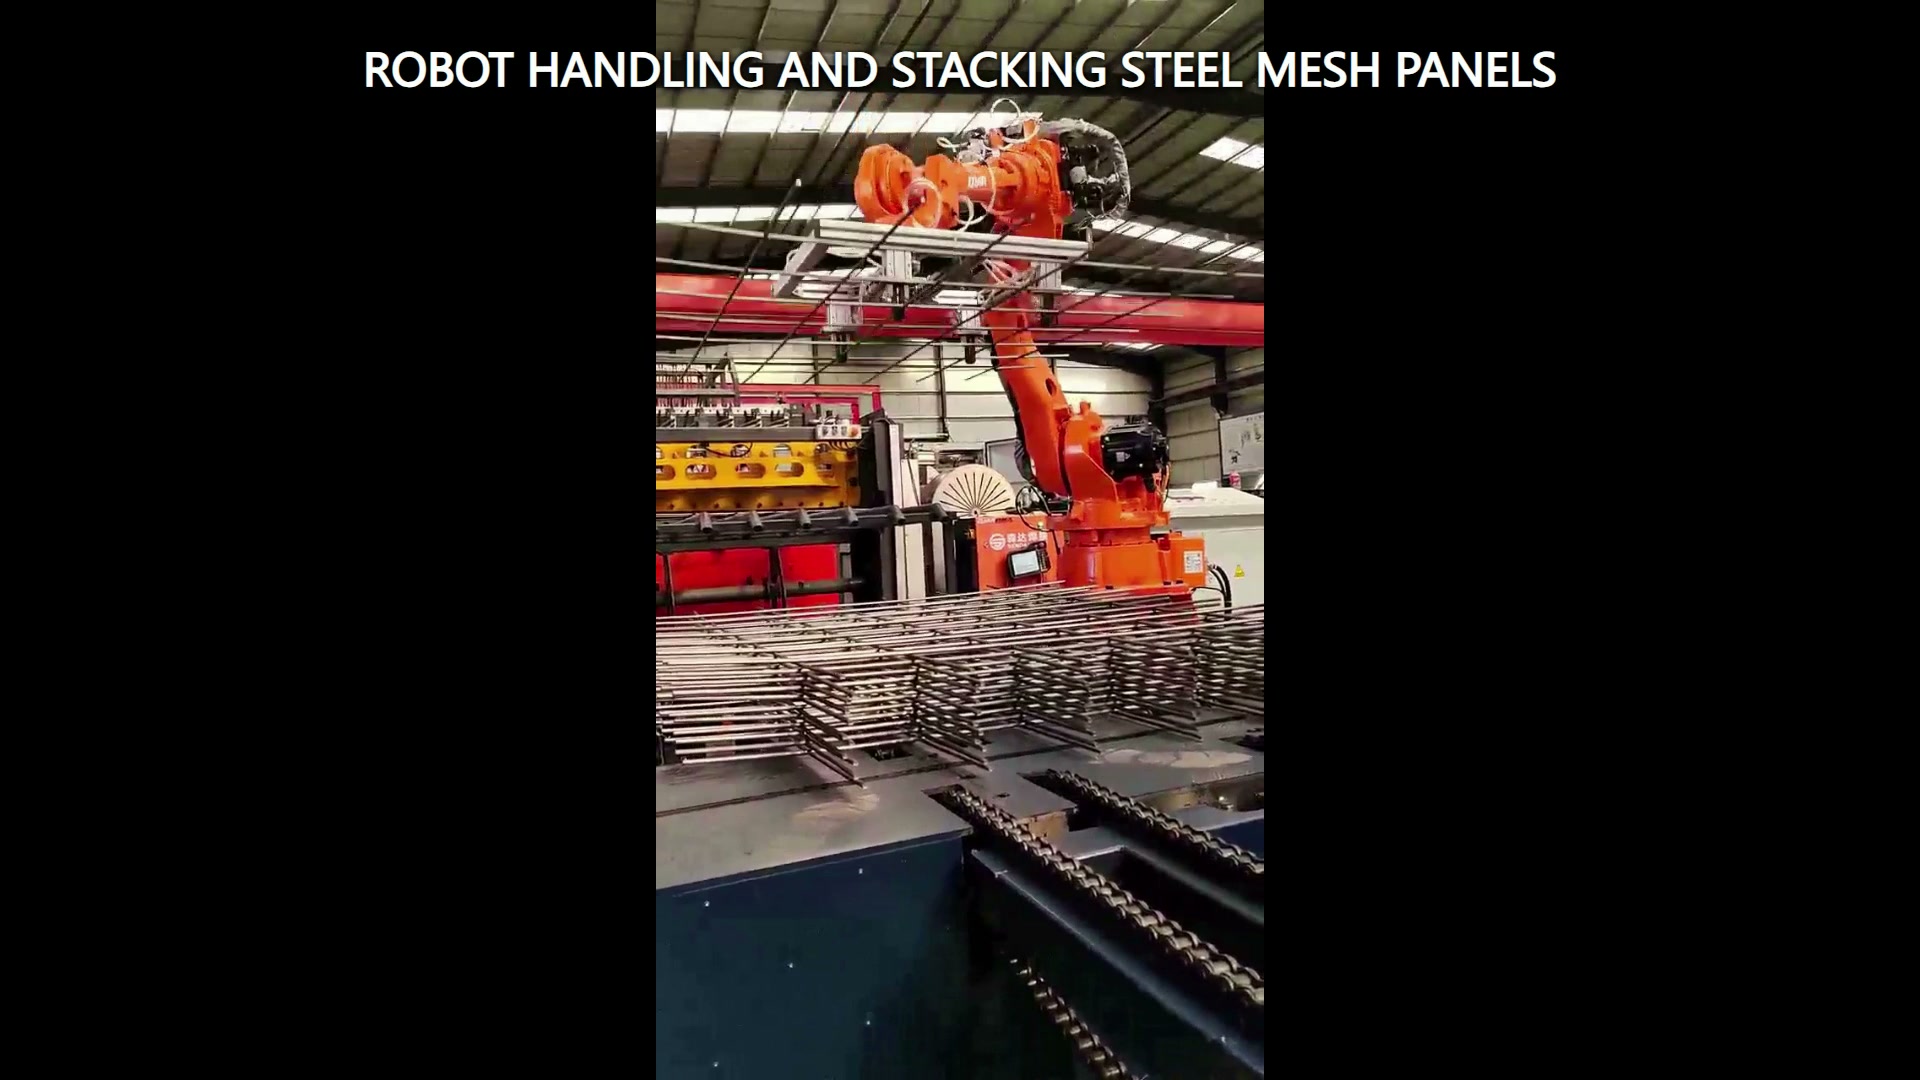
Lập kế hoạch phục hồi trạng thái khó khăn
Bảng trạng thái cần bao gồm các thông tin: nguồn đang hoạt động, bảng điều khiển đã được xác nhận, đích đến khả dụng, trạng thái đặt đã được xác nhận và công cụ đã được giải phóng. Thêm các phản hồi cho trường hợp bảng điều khiển bị thiếu, bảng điều khiển bị dịch chuyển, nghi ngờ có bảng điều khiển kép, đích đến đang hoạt động hoặc quá trình giải phóng chưa hoàn tất. Nhóm dự án cần quyết định điều kiện nào cần dừng lại để kiểm tra và điều kiện nào cần tiến hành quá trình phục hồi có kiểm soát.
Các thử nghiệm nên ghi lại trạng thái của tấm panel khi nhận vào, điều kiện hỗ trợ thực tế, xác nhận công cụ, hướng đặt, sự thẳng hàng của cạnh và kết quả phục hồi. Điều này cung cấp bằng chứng tốt hơn so với việc chỉ ghi lại xem robot có hoàn thành chuyển động hay không.
Xây dựng gói nghiên cứu khả thi.
Cung cấp bản vẽ và mẫu ranh giới, phạm vi khối lượng và trọng tâm, giới hạn độ phẳng và độ nhô ra của cạnh, vùng hỗ trợ cho phép, hình chiếu nguồn, bản vẽ chồng ống mục tiêu, mốc chuẩn chồng ống, bố cục xung quanh, các xác nhận cần thiết và phương pháp chấp nhận. Bao gồm trạng thái chồng ống thấp nhất và cao nhất và bất kỳ biến thể tấm nào cùng sử dụng trạm.
Robot, công cụ, bảng điều khiển, chồng vật liệu, thiết bị vận chuyển và điều kiện tiếp cận cần được xem xét như một ứng dụng tích hợp. Liên hệ EVS Để kiểm tra bao bì, bản đồ hỗ trợ, trạng thái đặt và ma trận thử nghiệm. Vui lòng gửi email đến sales@evsrobot.com.
Đoạn phim chỉ thể hiện hình ảnh robot màu cam, dụng cụ đầu cuối hình chữ nhật, các tấm lưới thép hàn và chuyển động xếp chồng; nguyên lý kẹp, tải trọng, thời gian chu kỳ, độ chính xác, chất lượng xếp chồng và nhận diện khách hàng cần có bằng chứng từ dự án.