
Khớp là tất cả mọi thứ khi nói đến chuyển động của cánh tay robot. Không có khớp nối, tất cả những gì bạn có là một cột kim loại thẳng không thể di chuyển theo bất kỳ hướng nào cũng như không thể xoắn theo bất kỳ cách nào. Khi nói đến cánh tay robot, số lượng khớp sẽ quyết định mức độ hiệu quả của toàn bộ cấu trúc.
Chúng ta sẽ xem xét các loại thiết kế khớp khác nhau, cách chúng hoạt động, những lợi ích và hạn chế mà chúng có thể có cũng như cách người ta có thể tận dụng tối đa chúng. Nếu bạn đang nghĩ đến việc tự động hóa quy trình sản xuất của mình và không chắc chắn nên làm gì, hãy hiểu thiết kế chung có thể cung cấp cho bạn cái nhìn sâu sắc về những gì cần thực hiện.
Giải thích về khớp robot
Nguồn: Pinterest
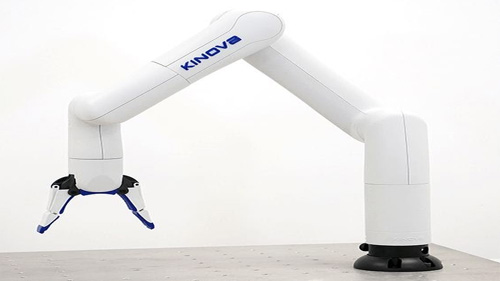
Các khớp đề cập đến bất kỳ bộ phận có thể chuyển động nào của cánh tay robot và vì những máy này được thiết kế dành cho cánh tay con người nên việc thấy chúng có một số khớp giúp chúng có thể tự do di chuyển nhiều nhất có thể là điều bình thường. .
Để có chức năng tối ưu, mỗi khớp phải hoạt động độc lập nhưng đồng thời phải phối hợp liền mạch với khớp kia. Đây là cách cánh tay robot có thể xoay trong khi di chuyển lên xuống cùng một lúc. Tóm lại, một cánh tay robot không thể hoạt động nếu không có khớp và tối thiểu một cánh tay robot công nghiệp phù hợp có thể có là hai khớp. Số lượng khớp càng cao thì cánh tay robot càng đáng tin cậy.
Trong hầu hết các trường hợp, các khớp này được gọi là trục và rất cần thiết trong việc xác định cách thức hoạt động của cánh tay robot. Hiểu cơ chế đằng sau các khớp nối là cách tốt nhất để bạn có thể tìm hiểu thêm về hoạt động của mọi bộ phận tạo nên robot.
Các loại khớp
Nguồn: Pinterest
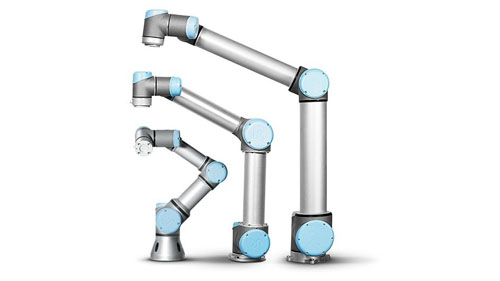
Có khoảng 5 loại khớp mà bạn sẽ tìm thấy ở bất kỳ loại cánh tay robot nào. Mỗi khớp được thiết kế cho một chức năng cụ thể và việc chuyển đổi chúng sang vai trò khác mà không được hiệu chuẩn thích hợp có thể dẫn đến hư hỏng.
Khớp tuyến tính: Đây cũng được gọi là khớp song song có chuyển động được xác định bởi các chuyển động ngang mỗi khi cánh tay thực hiện một số hành động. Điều này dẫn đến một chuyển động đặc biệt được gọi là chuyển động tịnh tiến có thể được nhìn thấy rõ nhất trong cách piston di chuyển. Khớp tuyến tính khá mạnh mẽ và có thể được sử dụng trong cánh tay rô bốt xử lý công việc nặng như robot chọn và đặt, Trong số những người khác.
Khớp xoắn: Đây là khớp sử dụng chuyển động quay để tạo ra chuyển động. Chuyển động này liên quan đến trục quay, vuông góc trực tiếp với trục liên kết đầu vào và đầu ra. Chúng cũng được gọi là khớp chữ T và thường được sử dụng cho robot khoan phải xoắn và quay với tốc độ cao để đục lỗ trên bề mặt cứng.
Khớp trực giao: Đây là khớp tay robot có chuyển động được chuyển động trên các liên kết đầu ra và đầu vào. Theo cách nói của người bình thường, đây là loại chuyển động trượt tịnh tiến và hoạt động với sự sắp xếp tuyến tính của các khớp. Trong thiết lập này, liên kết đầu ra vuông góc trực tiếp với liên kết đầu vào và đây là lý do đằng sau chuyển động trượt tịnh tiến được kích hoạt khi cánh tay robot hoạt động.
Khớp xoay: Các khớp này có chuyển động quay giữa hai liên kết có trục liên kết đầu vào song song với trục quay, giống như các liên kết còn lại có xu hướng thiết lập vuông góc. Còn được gọi là khớp chữ V, khớp xoay dễ bị nhầm lẫn với khớp xoắn, nhưng ứng dụng của chúng rất khác nhau trong không gian sản xuất.
Khớp xoay: Đây là khớp phù hợp nhất với các bộ điều khiển rô bốt vì chúng cực kỳ chính xác trong chuyển động. Các chuyển động được kích hoạt bằng cách xoay các trục vuông góc với trục liên kết đầu vào và đầu ra. Được biết đến rộng rãi là khớp loại r, khớp xoay là loại bạn sẽ tìm thấy trong các thiết lập rô bốt nhanh ưu tiên độ chính xác và tốc độ.
Lợi ích và hạn chế của các khớp trong cánh tay robot
Nguồn: Pinterest
Dù họ có thể làm tốt những gì mình làm, cánh tay robot không phải là không có lỗi. Là máy móc, việc xảy ra một vài trục trặc cơ học khi đạt đến một ngưỡng sử dụng nhất định là điều bình thường. Sau đây là những lợi ích và hạn chế của khớp robot.
Các lợi ích
Chúng cho phép tự do đi lại và đây là điều khiến tôirobot công nghiệp rất linh hoạt. Một thay đổi đơn giản trong lập trình có thể biến robot hàn thành robot vẽ tranh mà không cần phải mua robot mới.
Các khớp tạo nên cấu trúc cho robot, từ đó giúp robot dễ dàng sửa chữa và bảo trì chúng. Khi một lỗi xảy ra, thật dễ dàng để theo dõi nó ở khớp nối thay vì đưa ra những phỏng đoán bừa bãi.
Các khớp rất linh hoạt và điều này mang lại cho cánh tay robot khả năng vặn và xoay, để xoay, đi lên và đi xuống. Nếu không có những chuyển động này, cánh tay robot sẽ chẳng khác gì một thứ rác rưởi đắt tiền.
Hạn chế
Khớp là điểm yếu do cử động liên tục. Sự hao mòn xảy ra là nơi bắt đầu phần lớn thiệt hại do robot công nghiệp gây ra. Đó là điều không thể tránh khỏi; điều tốt nhất có thể làm là trì hoãn nó.
Việc sửa chữa hoặc thay thế khớp nối sẽ tốn kém, đặc biệt nếu bạn không ở gần nhà sản xuất ban đầu. Việc tìm kiếm một sự thay thế tương thích là rất khó và điều này có thể làm hỏng không gian sản xuất vì không thể xảy ra điều gì ngay cả khi thiếu một bộ phận.
Kết luận
Khớp robot là một phần quan trọng của tự động hóa. Thời gian trôi qua, các nhà sản xuất ngày càng dễ dàng chuyển sang tự động hóa hơn khi các robot có khớp nối tốt hơn đang được thiết kế. Nếu bạn cũng đang muốn đi theo con đường đó nhưng không biết bắt đầu từ đâu, kiểm tra trang web của chúng tôi, và bạn sẽ tìm thấy tất cả thông tin cần thiết để đưa ra lựa chọn đúng đắn.