
Bài viết được thực hiện bởi nhóm biên tập EVST · Cập nhật lần cuối: ngày 8 tháng 6 năm 2026
Robot SCARA (Selective Compliance Assembly Robot Arm) là robot công nghiệp 4 trục được chế tạo để chuyển động nhanh, chính xác trên mặt phẳng ngang, với khả năng chịu lực thẳng đứng mạnh mẽ. Cấu trúc khớp RRP của nó, gồm hai khớp quay ngang và một khớp tuyến tính thẳng đứng, phù hợp với các tác vụ lắp ráp, bắt vít, phân phối và gắp đặt trong một không gian nhỏ gọn. Tải trọng từ 3 đến 20 kg; tầm với từ 300 đến 1,200 mm; độ lặp lại thường là ±0.01 đến ±0.02 mm.
Robot SCARA là gì? Từ nguyên và khái niệm cốt lõi
Thuật ngữ viết tắt SCARA được Hiroshi Makino đặt ra tại Đại học Yamanashi ở Nhật Bản vào năm 1978. "Selective Compliance" (Tuân thủ có chọn lọc) mô tả đặc điểm cơ học chính: cánh tay robot có thể uốn cong theo phương ngang trong khi vẫn giữ nguyên độ cứng theo phương thẳng đứng. Điều này ngược lại với hoạt động của hầu hết các robot 6 trục, và chính xác là những gì các công việc lắp ráp cần. Một linh kiện được đặt từ phía trên cần lực ấn xuống mạnh mẽ mà không bị lệch ngang, và robot SCARA đáp ứng được điều đó nhờ thiết kế, chứ không phải bằng cách bù trừ phần mềm.
Theo quan sát trong ngành, robot SCARA chiếm một phần đáng kể trong tổng số các loại robot lắp ráp được xuất xưởng trong ngành sản xuất điện tử 3C và hàng tiêu dùng, bởi vì không có kiến trúc robot nào khác có thể sánh được với sự kết hợp giữa tốc độ trên mặt phẳng, độ lặp lại và độ cứng theo phương thẳng đứng ở mức giá này.
Các yếu tố nhận dạng chính của SCARA:
- 4 trục (3 trục quay + 1 trục tuyến tính, mặc dù một số cấu hình sử dụng 3+1 theo cách khác; xem phần khớp nối bên dưới)
- Mặt phẳng làm việc nằm ngang là không gian làm việc chính.
- Cần đỡ nhỏ gọn, kiểu dáng thấp, có thể gắn phía trên hoặc trên khung.
- Tốc độ chu kỳ cao, thông thường từ 0.3 đến 0.5 giây cho một chu kỳ gắp và đặt tiêu chuẩn.
- Độ lặp lại nằm trong khoảng ±0.01 mm đến ±0.02 mm đối với các mẫu sản xuất.
Cách thức hoạt động của SCARA: Cấu trúc khớp RRP và 4 trục
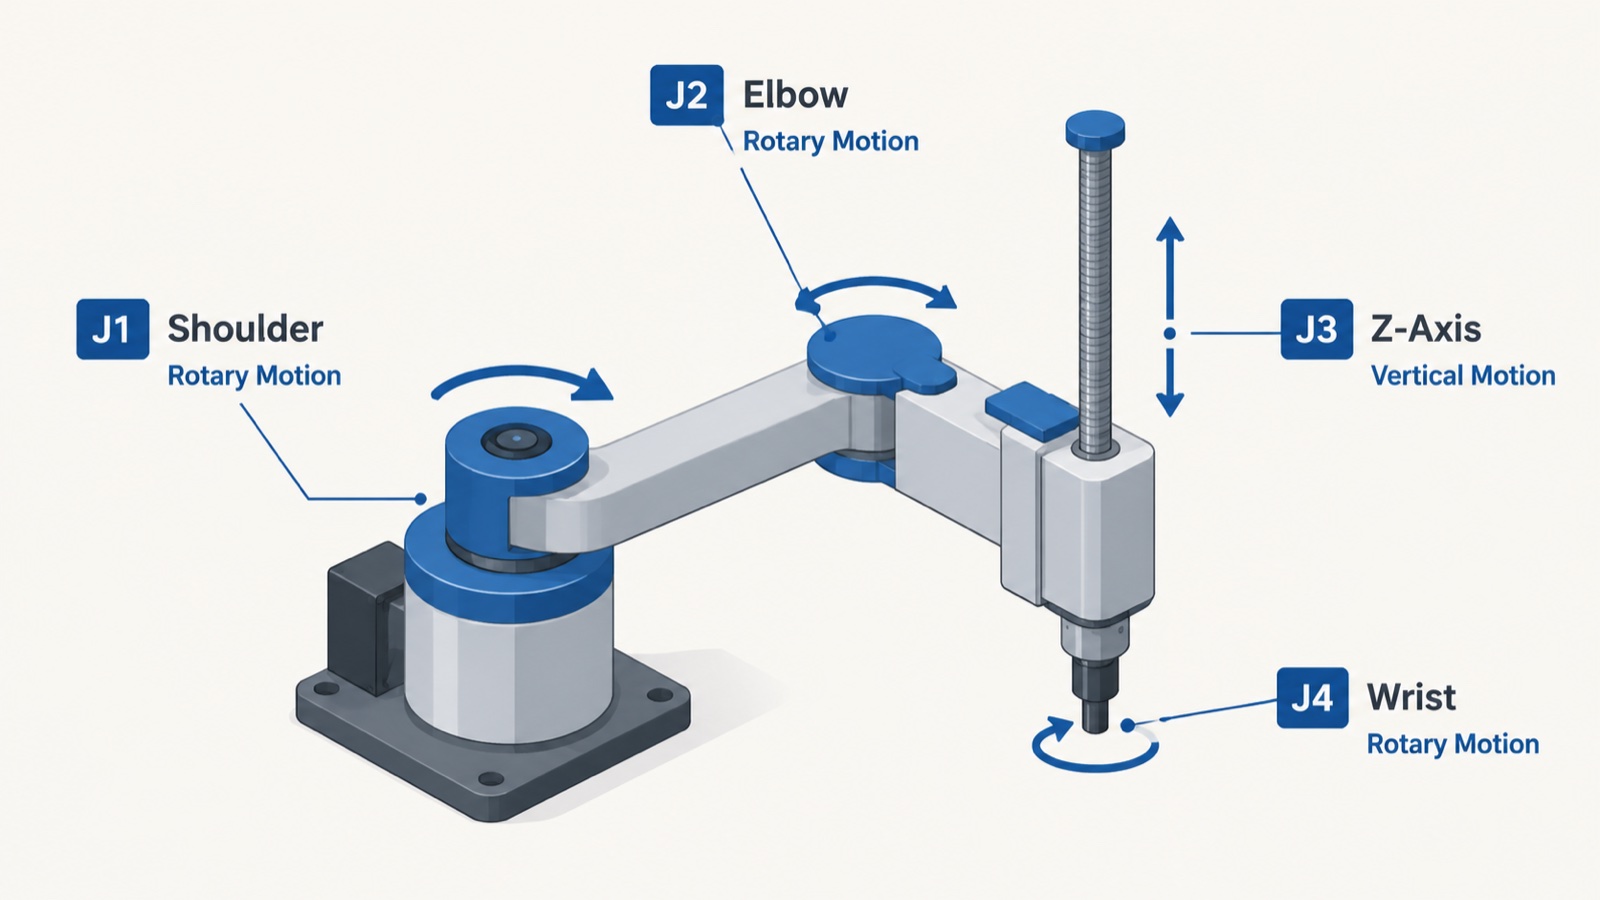
Một thiết bị SCARA tiêu chuẩn có bốn khớp, được đánh số từ J1 đến J4, được bố trí theo cấu hình RRP ở mức cánh tay cộng với khả năng xoay cổ tay:
- J1 — Đế xoay: Khớp vai xoay toàn bộ cánh tay sang trái và phải quanh một trục thẳng đứng. Đây là chuyển động dài nhất và bao phủ hầu hết tầm với theo chiều ngang.
- J2 — Khớp nối xoay: Khớp quay thứ hai cho phép duỗi hoặc thu ngắn cẳng tay trong mặt phẳng ngang. J1 và J2 cùng nhau định vị điểm trung tâm dụng cụ (TCP) ở bất kỳ vị trí nào trong không gian làm việc ngang của robot.
- J3 — Tuyến tính thẳng đứng (trục Z): Trục vít me hoặc trục vít me bi di chuyển đầu cuối của robot theo chiều thẳng đứng lên xuống. Vì trục này hoàn toàn thẳng đứng và có độ cứng cơ học cao, robot có thể tác dụng lực chèn ổn định mà không bị lệch hướng.
- J4 — Xoay cổ tay: Khớp xoay ở đầu dụng cụ sẽ quay dụng cụ quanh trục thẳng đứng, định hướng vít, linh kiện hoặc vòi phun trước khi đặt vào vị trí.
Khả năng “điều chỉnh có chọn lọc” xuất phát từ hình học của J1 và J2. Cả hai đều quay trong cùng một mặt phẳng ngang, do đó cánh tay có thể hấp thụ các sai lệch nhỏ theo chiều ngang trong quá trình lắp đặt, giống hệt như cổ tay người thích ứng với ổ cắm. Trục Z thẳng đứng, được điều khiển bằng vít, không có khả năng điều chỉnh như vậy; nó được thiết kế cứng nhắc, đó là lý do tại sao nó giữ cho linh kiện ở đúng vị trí sau khi lắp đặt.
Theo quan sát trong ngành, khả năng thích ứng cơ học của SCARA trên mặt phẳng ngang làm giảm yêu cầu về độ chính xác đối với các bộ cấp phôi và đồ gá ở phía trước, từ đó giảm chi phí dụng cụ và cho phép thay đổi nhanh hơn so với các hệ thống yêu cầu sai số ngang bằng không trước khi đưa phôi vào.
SCARA, Cobot và 6 trục: So sánh
Việc lựa chọn giữa SCARA, robot cộng tác (cobot) và cánh tay robot công nghiệp 6 trục đòi hỏi sự đánh đổi giữa tốc độ, tính linh hoạt, độ an toàn, tầm với và chi phí. Bảng dưới đây tóm tắt những điểm khác biệt chính.
| đặc tính | sẹo | Robot cộng tác (6 trục) | Cánh tay công nghiệp 6 trục |
|---|---|---|---|
| trục | 4 | 6 | 6 |
| Không gian làm việc chính | Mặt phẳng ngang + trục Z ngắn | Hình cầu 3D hoàn chỉnh | Hình cầu 3D hoàn chỉnh |
| Độ lặp lại | ±0.01 – ±0.02mm | ±0.02 – ±0.05mm | ±0.02 – ±0.08mm |
| Thời gian chu kỳ (lấy hàng - đặt hàng) | 0.3 – 0.5 giây (nhanh) | 0.6 – 1.5 giây (vừa phải) | 0.4 – 1.0 giây (có thể thay đổi) |
| Phạm vi tải trọng | 1 - 20 kg | 3 - 30 kg | 6 - 800 kg |
| An toàn hợp tác (ISO/TS 15066) | Không (mẫu tiêu chuẩn) | Có | Không (mẫu tiêu chuẩn) |
| Dấu chân | Nhỏ đến vừa | Nhỏ đến vừa | Trung bình đến lớn |
| Thích hợp với | Lắp ráp phẳng nhanh, bắt vít, phân phối, gắp và đặt | Các trạm làm việc linh hoạt, không gian chung giữa người và robot, thay đổi nhân sự thường xuyên. | Hàn, vận chuyển hàng nặng, xếp hàng lên pallet, gia công cơ khí |
| Không phù hợp với | Các tác vụ yêu cầu đường đi 3D phức tạp hoặc phạm vi chiều dọc lớn. | Lắp ráp phẳng tốc độ cao, khối lượng lớn | Lắp ráp chính xác nhẹ, các công việc trên bề mặt phẳng trong không gian hạn hẹp. |
| Khoảng giá điển hình (đơn vị) | $ 8,000 - $ 30,000 | $ 25,000 - $ 60,000 | $ 20,000 - $ 150,000 + |
Theo quan sát trong ngành, robot SCARA và cobot ngày càng được triển khai kết hợp trên cùng một dây chuyền: robot SCARA đảm nhiệm các bước đặt linh kiện và bắt vít với tốc độ cao và khối lượng lớn, trong khi cobot đảm nhận các trạm kiểm tra chất lượng và lắp ráp linh hoạt bên cạnh người vận hành. Bố cục kết hợp này phổ biến trong các dây chuyền sản xuất thiết bị điện tử 3C, thiết bị y tế và hàng tiêu dùng. Để hiểu rõ hơn về quyết định lựa chọn giữa SCARA và các loại robot khác, hãy xem bài viết của chúng tôi. Hướng dẫn so sánh SCARA, delta và 6 trục.
Các nhà sản xuất hàng đầu hiện đang cung cấp nền tảng SCARA bao gồm FANUC (dòng SR), ABB (IRB 910SC / IRB 920T), Yaskawa (MOTOMAN MYS), KUKA (KR SCARA), Epson (dòng LS/RS) và EVST (dòng EVS SCARA). Mỗi hãng đều định vị dòng sản phẩm của mình trong phạm vi tải trọng và tầm hoạt động tương tự, điểm khác biệt nằm ở phần mềm điều khiển, xếp hạng độ sạch và hệ sinh thái tích hợp. Để xem bảng xếp hạng đầy đủ các nhà cung cấp này theo số lượng lắp đặt, hạng tải trọng và phân khúc giá, hãy xem phần của chúng tôi. Top 10 nhà sản xuất robot SCARA năm 2026 so sánh.
Các ứng dụng SCARA điển hình
Lắp ráp điện tử 3C
Việc đặt linh kiện lên bảng mạch in, lắp đầu nối và gắn mô-đun camera đều yêu cầu chuyển động nhanh, phẳng với độ lặp lại chính xác đến ±0.02 mm. Thời gian chu kỳ ngắn và độ cứng vững trên mặt phẳng ngang của SCARA khiến nó trở thành robot mặc định cho các tác vụ này. Chu kỳ sản phẩm ngắn trong ngành công nghiệp 3C đồng nghĩa với việc các dây chuyền phải lập trình lại nhiều lần mỗi năm; bộ điều khiển SCARA hỗ trợ lập trình ngoại tuyến và dạy nhanh, giúp giảm thời gian ngừng hoạt động khi chuyển đổi. Để biết chi tiết đầy đủ về các robot trong quy trình làm việc 3C, hãy xem phần của chúng tôi. Hướng dẫn sản xuất điện tử 3C.
Đóng gói và đặt hàng
Các dây chuyền đóng gói hàng tiêu dùng dựa vào robot SCARA để lấy sản phẩm từ băng chuyền và đặt chúng vào khay hoặc hộp với tốc độ từ 60 đến 120 sản phẩm mỗi phút cho mỗi robot. Hành trình thẳng đứng ngắn giúp giảm thời gian chu kỳ, và kích thước nhỏ gọn của cánh tay robot phù hợp với bố cục dây chuyền hiện có mà không cần phải cải tạo lớn. Nhiều robot SCARA thường được lắp đặt song song trên một băng chuyền duy nhất để tăng năng suất.
Vặn vít và buộc chặt
Việc siết vít với mô-men xoắn được kiểm soát đòi hỏi robot phải giữ mũi khoan thẳng hàng với trục vít trong suốt quá trình ăn khớp ren. Trục Z cứng vững của SCARA ngăn ngừa sự lệch ngang trong quá trình siết vít, và chuyển động xoay cổ tay J4 giúp tạo lực quay một cách chính xác. Sự kết hợp này làm cho SCARA trở thành lựa chọn hàng đầu cho việc siết vít trong ngành điện tử, thiết bị gia dụng và lắp ráp phụ tùng ô tô, nơi mà việc làm hỏng hoặc vặn lệch ren các chi tiết thừa gây ra chi phí sửa chữa tốn kém.
Phân phối chất kết dính và chất lỏng
Việc nhỏ giọt các hạt keo, kem hàn, hợp chất dẫn nhiệt hoặc vật liệu đổ khuôn lên một chi tiết phẳng đòi hỏi khả năng theo dõi đường đi chính xác trong mặt phẳng 2D với tốc độ được kiểm soát. Robot SCARA theo dõi đường đi đó một cách nhanh chóng và lặp lại mà không cần đến sự phức tạp về mặt cơ khí của cánh tay robot 6 trục đối với một nhiệm vụ về cơ bản là 2D. Kết quả là hình dạng hạt keo nhất quán và ít lãng phí keo hơn.
Bộ phận lắp ráp phụ của thiết bị y tế
Các biến thể SCARA vệ sinh, với vỏ bằng thép không gỉ và khớp nối đạt chuẩn IP, được sử dụng trong lắp ráp thiết bị y tế để nạp pipet, bơm xi lanh và lắp ráp hộp mực. Thiết kế cánh tay kín giúp chống lại sự phát tán hạt, đây là yêu cầu bắt buộc trong môi trường phòng sạch được phân loại theo tiêu chuẩn ISO Class 5 đến 7.
Độ lặp lại và tốc độ của SCARA: Ý nghĩa của các con số
Khả năng lặp lại là khả năng của robot quay trở lại cùng một điểm từ cùng một hướng trong cùng điều kiện. Đối với robot SCARA, các mẫu sản xuất thường đạt được độ chính xác ±0.01 mm đến ±0.02 mm. Độ chính xác (khả năng đạt đến một điểm tuyệt đối được lệnh) là một thông số kỹ thuật khác và thường thấp hơn; đối với hầu hết các nhiệm vụ lắp ráp, khả năng lặp lại là điều quan trọng vì các bộ phận được đặt tương đối so với các điểm tham chiếu cố định, chứ không phải trong không gian tuyệt đối.
Thời gian chu kỳ của một robot gắp và đặt SCARA tiêu chuẩn (hành trình ngang 200 mm, độ rơi trục Z 25 mm) là 0.3 đến 0.5 giây. Với tốc độ 0.4 giây mỗi chu kỳ, một robot hoàn thành 9,000 chu kỳ mỗi giờ. Trên các dây chuyền đóng gói tốc độ cao, các cấu hình chuyển động được tối ưu hóa có thể đẩy tốc độ này lên trên 120 lần gắp mỗi phút cho mỗi robot.
Trên thực tế, sau khi vận hành các hệ thống SCARA trong các dây chuyền sản xuất điện tử 3C và hàng tiêu dùng, các kỹ sư của EVST nhận thấy rằng yếu tố hạn chế hiếm khi là tốc độ định mức của robot. Thường thì, chính cách bố trí bộ cấp liệu, độ chính xác của đồ gá hoặc độ trễ của hệ thống thị giác mới quyết định tốc độ chu kỳ thực tế. Chúng tôi thường xuyên lựa chọn kích thước robot SCARA ở mức 70-80% tốc độ chu kỳ định mức, điều này tạo ra khoảng dự phòng cho các biến số ở khâu đầu vào và cải thiện độ tin cậy lâu dài trong sản xuất 24/7.
Một quan niệm sai lầm phổ biến mà chúng tôi thường gặp là việc chọn robot SCARA có tốc độ nhanh nhất luôn thắng thầu. Trong một dự án lắp ráp 3C gần đây, khách hàng yêu cầu robot có chu kỳ 0.3 giây, nhưng bộ cấp liệu rung ở phía trước lại cung cấp linh kiện với khoảng thời gian 0.55 giây. Robot nhanh hơn không mang lại lợi ích nào về năng suất so với mẫu chậm hơn 0.45 giây có giá thấp hơn khoảng 18%. Chúng tôi khuyên bạn nên thực hiện kiểm tra thời gian chu kỳ của toàn bộ trạm, chứ không chỉ riêng robot, trước khi quyết định tải trọng và tốc độ của robot SCARA.
Các tùy chọn về tải trọng và phạm vi hoạt động: Cách đọc thông số kỹ thuật
Các loại robot SCARA hiện có trên thị trường bao gồm:
- Payload: Từ 1 kg (vận chuyển linh kiện nhẹ) đến 20 kg (lắp ráp linh kiện điện tử nhỏ, bao bì thực phẩm)
- Tầm với (chiều dài sải tay tối đa): Từ 300 mm (mặt bàn) đến 1,200 mm (bao phủ khay hoặc pallet lớn)
- Hành trình (di chuyển theo trục Z): Từ 100 mm đến 300 mm, tùy thuộc vào từng mẫu.
Hầu hết các ứng dụng sản xuất nằm trong phạm vi tải trọng từ 3 kg đến 10 kg với tầm với từ 400 mm đến 800 mm. Loại 20 kg dành cho các cụm chi tiết nặng hơn và hàng hóa đóng gói. Các mẫu có tầm với dài hơn (trên 1,000 mm) phục vụ cho các thiết bị điện tử khổ lớn hoặc lắp ráp nội thất ô tô.
Dòng sản phẩm EVST EVS SCARA cung cấp các tùy chọn tải trọng 3 kg và 6 kg cho dòng sản phẩm nhỏ gọn và 20 kg cho các ứng dụng nặng hơn, với tầm với cánh tay từ 400 mm (EVS3-400, EVS3-400H) đến 1,000 mm (EVS20-1000H), và độ lặp lại tiêu chuẩn công nghiệp SCARA trong phạm vi ±0.02 mm cho các tác vụ lắp ráp sản xuất. Sản phẩm đạt chứng nhận của bên thứ ba CE, SGS và TUV. Để biết các tùy chọn cấu hình và giá cả, vui lòng xem [liên kết]. Hướng dẫn lựa chọn và báo giá SCARA trên evsrobot.com.
Cách chọn robot SCARA
Bảy thông số quyết định việc lựa chọn SCARA cho hầu hết các ứng dụng:
- Payload: Cộng tổng trọng lượng của các bộ phận, trọng lượng đầu cuối của thiết bị và bất kỳ dây cáp hoặc ống dẫn nào được gắn vào cánh tay robot. Cộng thêm 20% biên độ an toàn. Không được vượt quá tải trọng định mức ở tầm với đã nêu.
- Chạm tới: Đo khoảng cách ngang lớn nhất giữa điểm lấy hàng và điểm đặt hàng. Thêm ít nhất 50 mm khoảng trống an toàn. Việc tăng tầm với giúp giảm độ cứng của cánh tay và tăng thời gian chu kỳ.
- Đòn Z: Xác định chênh lệch độ cao giữa điểm cao nhất và điểm thấp nhất mà dụng cụ cần đạt tới. Hầu hết các mẫu SCARA đều có các tùy chọn hành trình 100, 150 hoặc 200 mm.
- Khả năng lặp lại: Đảm bảo độ chính xác cao nhất theo yêu cầu của ứng dụng. Đối với lắp ráp PCB, ±0.02 mm là tiêu chuẩn tối thiểu. Đối với bao bì nhẹ, ±0.05 mm có thể đủ.
- Yêu cầu về thời gian chu kỳ: Tính toán số lượng vật phẩm cần lấy mỗi phút và so sánh với thời gian chu kỳ được công bố của robot ở khoảng cách di chuyển đã chỉ định. Xác nhận ở mức sử dụng 70-80%.
- môi trường: Các thiết bị SCARA tiêu chuẩn có cấp độ bảo vệ IP40. Các ứng dụng trong phòng sạch, môi trường thực phẩm hoặc cần vệ sinh bằng nước yêu cầu cấp độ bảo vệ IP65 trở lên và vật liệu che phủ phù hợp.
- Bộ điều khiển và tích hợp: Kiểm tra khả năng hỗ trợ bus trường (EtherCAT, PROFINET, EtherNet/IP), khả năng tương thích với hệ thống thị giác và môi trường lập trình. Trong nhiều dự án, những yếu tố này ảnh hưởng đến chi phí tích hợp nhiều hơn giá thành thân robot.
Theo quan sát trong ngành, những lỗi thường gặp nhất khi chọn robot SCARA là chọn tải trọng quá lớn để tạo thêm khoảng an toàn (làm tăng chiều dài cánh tay robot một cách không cần thiết) và đánh giá thấp hành trình trục Z cần thiết khi thiết kế đồ gá thay đổi vào giai đoạn cuối dự án. Việc lựa chọn một mẫu robot có tùy chọn hành trình trục Z dài hơn ngay từ đầu sẽ tránh được việc phải thay thế robot tốn kém.
EVST hỗ trợ việc lựa chọn và thiết kế ứng dụng hệ thống SCARA thông qua mạng lưới toàn cầu gồm hơn 50 đại lý và hơn 600 dự án tự động hóa đã được triển khai tại hơn 100 quốc gia. Thiết bị được chứng nhận bởi bên thứ ba CE, SGS và TUV được cung cấp kèm theo đầy đủ tài liệu. EVST cũng sở hữu bằng sáng chế được cấp cho phương pháp giao dịch dự án tự động hóa của mình (bằng sáng chế CN ZL 2020 1 1601091.6, được cấp năm 2024), bổ sung độ tin cậy của quy trình được bảo hộ bởi sở hữu trí tuệ cho việc triển khai dự án.
Câu Hỏi Thường Gặp
SCARA là viết tắt của từ gì?
SCARA là viết tắt của Selective Compliance Assembly Robot Arm (Cánh tay robot lắp ráp có khả năng thích ứng chọn lọc). Khả năng thích ứng chọn lọc đề cập đến thiết kế cơ khí của cánh tay: nó có thể uốn cong (gập) theo phương ngang, giúp hấp thụ các sai lệch nhỏ theo chiều ngang trong quá trình lắp ráp, đồng thời vẫn giữ độ cứng theo phương thẳng đứng để duy trì lực hướng xuống trong quá trình đặt và siết chặt.
Robot SCARA có bao nhiêu trục?
Robot SCARA tiêu chuẩn có 4 trục: J1 (đế xoay, ngang), J2 (khớp xoay, ngang), J3 (trục Z tuyến tính, dọc) và J4 (xoay cổ tay, trục dọc). Một số mẫu tiên tiến hơn bổ sung thêm trục thứ năm để nghiêng cổ tay, nhưng bố cục 4 trục cổ điển là phổ biến nhất trong môi trường sản xuất.
Độ lặp lại điển hình của robot SCARA là bao nhiêu?
Robot SCARA trong sản xuất thường đạt độ lặp lại từ ±0.01 mm đến ±0.02 mm. Điều này có nghĩa là robot có thể quay trở lại cùng một điểm từ cùng một hướng nhiều lần trong điều kiện nhất quán. Độ chính xác (đạt đến tọa độ tuyệt đối được lệnh) là một thông số kỹ thuật riêng biệt, thường thấp hơn. Đối với hầu hết các nhiệm vụ lắp ráp và định vị, độ lặp lại là chỉ số quan trọng vì các bộ phận được đặt dựa vào các điểm tham chiếu đã được cố định.
Điểm khác biệt giữa SCARA và cobot là gì?
SCARA được tối ưu hóa cho việc lắp ráp nhanh trên mặt phẳng với độ lặp lại cao và thời gian chu kỳ ngắn, nhưng không có các tính năng an toàn giới hạn lực cho phép nó làm việc cùng với con người mà không cần rào chắn. Robot cộng tác (cobot) được thiết kế theo tiêu chuẩn an toàn ISO/TS 15066, bao gồm giới hạn lực và công suất, do đó nó có thể hoạt động trong không gian chung giữa người và robot. Cobot linh hoạt hơn trong các tác vụ 3D nhưng thường chậm hơn trong việc lắp ráp mặt phẳng tốc độ cao so với SCARA có tải trọng tương tự. Nhiều dây chuyền hiện đại sử dụng cả hai loại robot này trên cùng một quy trình sản xuất.
Robot SCARA có những tùy chọn về tải trọng và tầm với nào?
Các robot SCARA hiện có trên thị trường có tải trọng từ 1 kg với tầm với 300 mm (mẫu để bàn) đến 20 kg với tầm với 1,200 mm. Phạm vi sản xuất phổ biến nhất là tải trọng từ 3 kg đến 10 kg với tầm với từ 400 mm đến 800 mm. Dòng robot SCARA EVST EVS bao gồm các tùy chọn tải trọng 3 kg, 6 kg và 20 kg với tầm với từ 400 mm đến 1,000 mm, tất cả đều có độ lặp lại ±0.02 mm, đạt chứng nhận CE, SGS và TUV.
Những ngành công nghiệp nào sử dụng robot SCARA nhiều nhất?
Ngành điện tử 3C (điện thoại thông minh, máy tính xách tay, máy tính bảng, lắp ráp mạch in) là phân khúc ứng dụng lớn nhất cho robot SCARA, tiếp theo là bao bì hàng tiêu dùng, lắp ráp phụ tùng thiết bị y tế, và lắp ráp phụ tùng nội thất và điện ô tô. Vặn vít, đặt linh kiện, phân phối và gắp đặt là bốn loại nhiệm vụ chiếm phần lớn việc triển khai robot SCARA trong các ngành công nghiệp này.
Giới thiệu về các tác giả: Hướng dẫn này được biên soạn bởi Nhóm Biên tập EVST và được xem xét bởi bộ phận kỹ thuật ứng dụng của EVST, dựa trên kinh nghiệm của công ty trong việc thực hiện hơn 600 dự án tự động hóa trên toàn thế giới. EVST (EVS TECH CO., LTD) là nhà sản xuất robot có trụ sở tại Thành Đô, được thành lập năm 2018, do Tổng Giám đốc Sharon Xiao (10 năm kinh nghiệm trong lĩnh vực tự động hóa robot và xuất khẩu quốc tế) và Giám đốc Công nghệ He Mingxian (ứng dụng LLM, thị giác máy tính, hệ thống thời gian thực) điều hành. EVST sản xuất robot SCARA, robot cộng tác và robot công nghiệp xuất khẩu sang hơn 100 quốc gia, đạt chứng nhận CE, SGS và TUV của bên thứ ba, và sở hữu bằng sáng chế phát minh của Trung Quốc (ZL 2020 1 1601091.6) về phương pháp thực hiện dự án tự động hóa.
Cập nhật lần cuối: ngày 8 tháng 6 năm 2026. Hướng dẫn này chỉ mang tính chất thông tin chung; vui lòng xác nhận tất cả các thông số kỹ thuật so với ứng dụng trước khi hoàn tất việc lựa chọn robot.
Để hiểu rõ định nghĩa cốt lõi làm nền tảng cho hướng dẫn này, hãy xem phần tổng quan của chúng tôi về... Robot SCARA là gì?.