
Bài viết được thực hiện bởi nhóm biên tập EVST · Cập nhật lần cuối: ngày 11 tháng 6 năm 2026
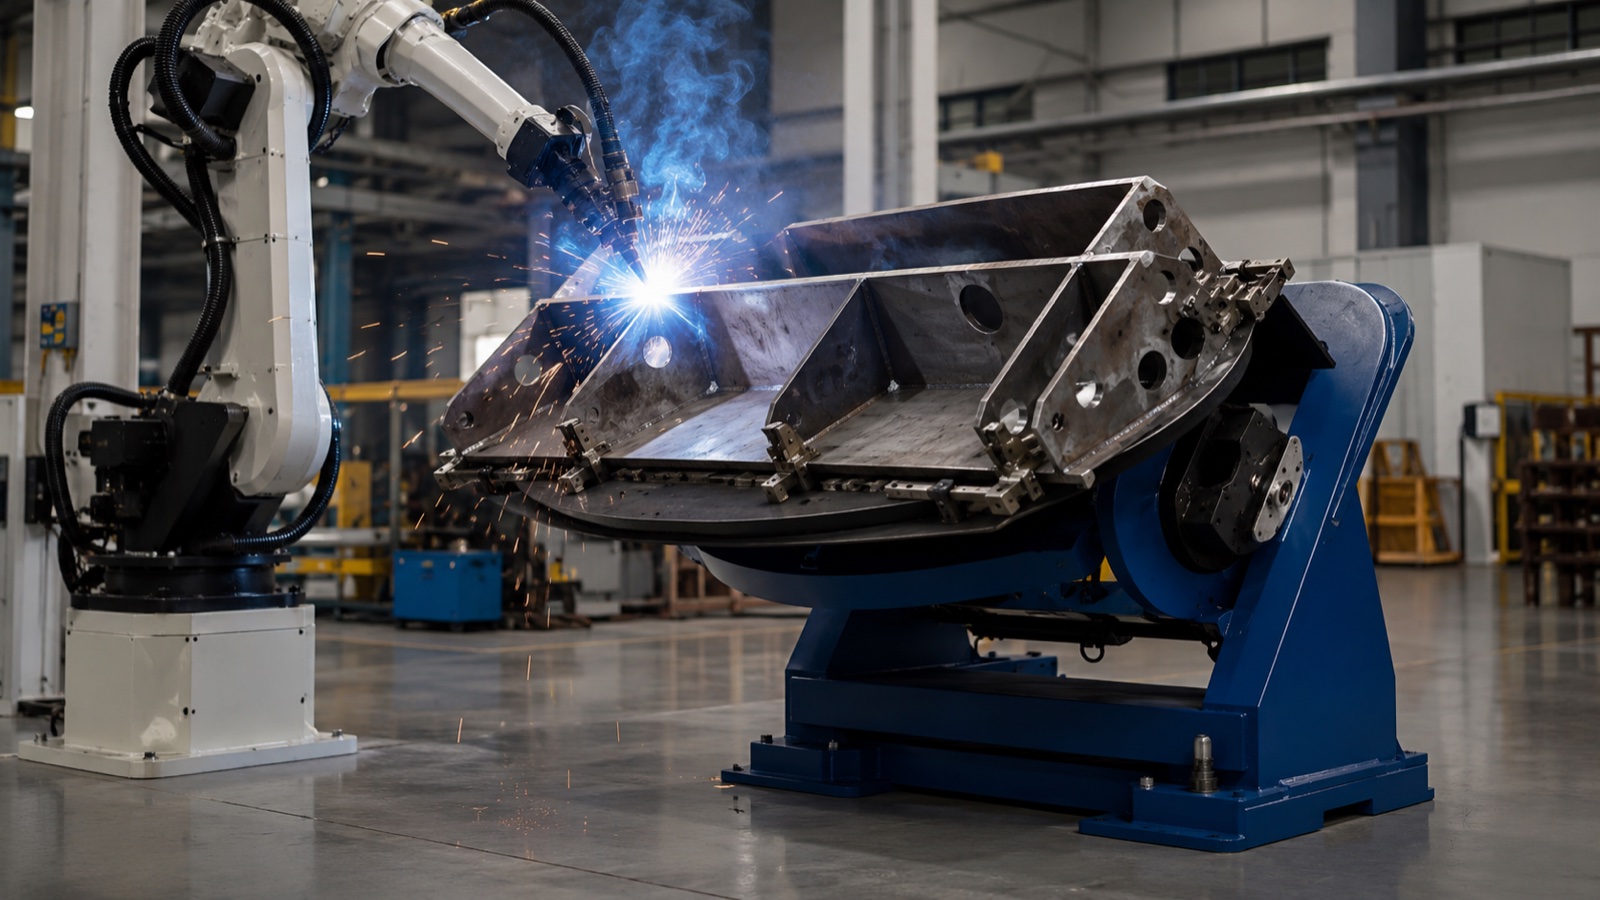
Máy định vị mối hàn là một thiết bị vận hành bằng điện có khả năng xoay, nghiêng hoặc nâng phôi để có thể tiếp cận từng đường hàn ở vị trí phẳng hoặc nằm ngang, nơi đạt được chất lượng mối hàn và tốc độ lắng đọng cao nhất. Máy định vị được phân loại theo số trục vận hành: máy một trục xoay trên một trục, máy hai trục xoay và nghiêng, và máy ba trục bổ sung thêm một trục xoay hoặc nâng thứ hai. Việc lựa chọn loại phù hợp phụ thuộc vào hình dạng, trọng lượng của chi tiết và việc hàn được thực hiện bởi thợ hàn hay robot.
Tại sao thiết bị định vị mối hàn lại quan trọng?
Chất lượng mối hàn phụ thuộc rất nhiều vào vị trí hàn. Theo tiêu chuẩn AWS D1.1, quy chuẩn hàn kết cấu thép, các vị trí hàn phẳng (1G/1F) và nằm ngang cho phép dòng điện cao hơn, tốc độ di chuyển nhanh hơn và độ kết dính tốt hơn so với hàn đứng hoặc hàn trên cao, vì trọng lực giúp giữ vũng chảy ở đúng vị trí. Bộ định vị được thiết kế để giữ đường hàn ở hướng tối ưu đó trong suốt quá trình hàn, thay vì buộc thợ hàn hoặc robot phải di chuyển đường hàn xung quanh một chi tiết cố định.
Lợi ích thu được là gấp ba lần. Tốc độ lắng đọng tăng lên vì quy trình hoạt động ở các thông số tối ưu. Tỷ lệ lỗi giảm xuống vì tránh được hiện tượng hàn sai vị trí, nguồn gây ra lỗ rỗ và thiếu liên kết lớn nhất. Và thời gian chu kỳ giảm xuống vì chi tiết được định vị tự động đến đường hàn tiếp theo thay vì phải tháo kẹp, xoay và đặt lại bằng tay. Trong một dây chuyền robot, bộ định vị cho phép một cánh tay robot duy nhất hàn một chi tiết phức tạp trong một chương trình liên tục. Để hiểu rõ hơn về bối cảnh của dây chuyền, hãy xem phần của chúng tôi. Hướng dẫn robot hàn cho ngành công nghiệp nặng.
Ba loại bộ định vị theo số trục
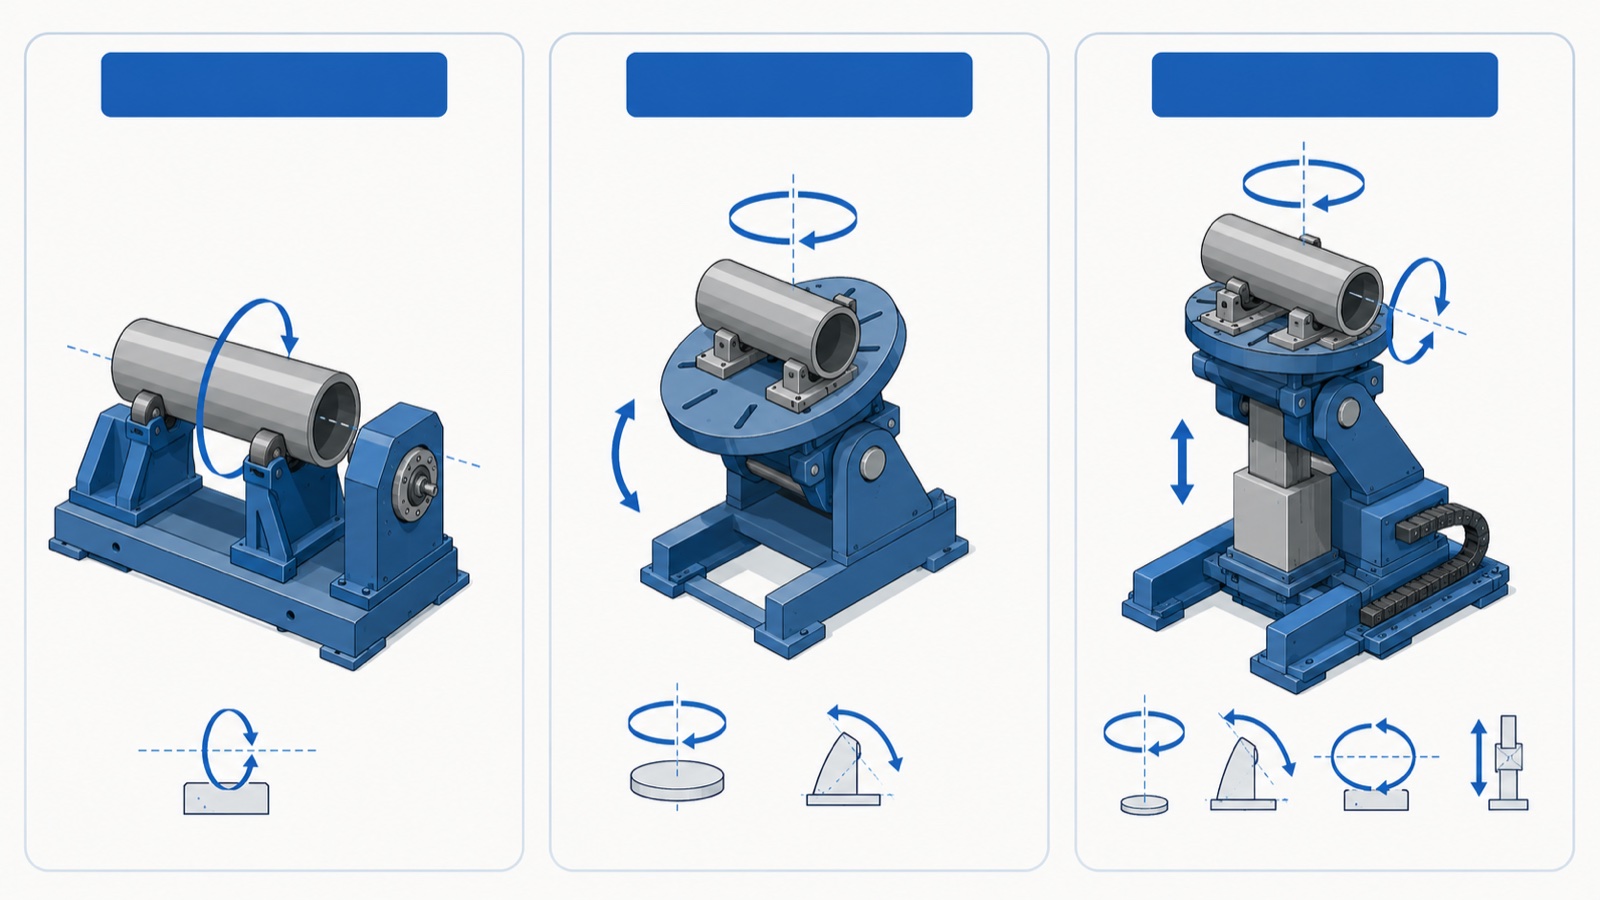
Mỗi máy định vị mối hàn có thể được phân loại vào một trong ba nhóm dựa trên số trục điều khiển mà nó có. Số lượng trục quyết định các mối hàn mà máy có thể định vị ở vị trí phẳng, và đây là thông số kỹ thuật đầu tiên cần xác định khi thiết kế kích thước một dây chuyền hàn.
Bộ định vị một trục
Bộ định vị một trục cung cấp một chuyển động có động cơ, hầu hết là chuyển động quay quanh trục nằm ngang hoặc gần nằm ngang. Đây là thiết bị chủ lực cho các chi tiết hình trụ và đối xứng quay: ống, vỏ bình áp lực, mặt bích và trục. Chi tiết quay dưới mỏ hàn cố định trong khi đường hàn vẫn ở vị trí phẳng, lý tưởng cho các mối hàn chu vi. Dòng sản phẩm một trục của EVST, được liệt kê trên trang web sản phẩm của công ty, bao gồm Bộ định vị servo hộp chính một trục, Bộ định vị servo ngang một trục và Bộ định vị hàn một trục đầu và đuôi, kẹp một chi tiết dài giữa đầu máy dẫn động và đuôi quay tự do để nó có thể quay quanh đường tâm của chính nó.
Bộ định vị hai trục
Bộ định vị hai trục bổ sung thêm khả năng nghiêng vào chuyển động quay. Bàn máy vừa quay vừa nghiêng, do đó có thể đưa đường hàn trên bất kỳ mặt nào của chi tiết hình hộp hoặc không đều về vị trí phẳng. Đây là loại máy đa năng nhất cho gia công tổng quát, các mối hàn, giá đỡ, khung và đế máy có các mối hàn chạy trên nhiều mặt phẳng. Theo catalog sản phẩm của EVST, dòng máy hai trục của hãng bao gồm các cấu hình Loại L, Loại U, Loại C và Loại Nền tảng, chủ yếu khác nhau ở cách đỡ bàn và khoảng nghiêng mà khung cho phép xung quanh một chi tiết cồng kềnh.
Bộ định vị ba trục
Bộ định vị ba trục kết hợp xoay, nghiêng và chuyển động thứ ba có động cơ, thường là trục quay thứ hai hoặc nâng thẳng đứng. Trục bổ sung cho phép máy giữ đường nối không chỉ phẳng mà còn ở độ cao và hướng làm việc không đổi so với robot, điều này đơn giản hóa việc lập trình robot trên các cụm lắp ráp lớn hoặc cao. EVST liệt kê các bộ định vị servo ba trục Quay thẳng đứng và Quay ngang cho các ứng dụng nặng hơn, có hình dạng phức tạp này.
| Lớp | Chuyển động có động cơ | Thích hợp với | Sự kết hợp điển hình |
|---|---|---|---|
| Trục đơn | Chỉ xoay | Ống, vỏ, mặt bích, trục, đường hàn chu vi | Robot điều khiển bằng tay hoặc robot đơn, đèn pin cố định |
| Hai trục | Xoay + nghiêng | Các mối hàn, khung, giá đỡ có đường nối nhiều mặt phẳng. | Gia công thủ công hoặc bằng robot, gia công chung |
| Ba trục | Xoay + nghiêng + chuyển động quay/nâng thứ hai | Các cụm lắp ráp lớn, cao hoặc có nhiều hình khối hình học. | Tế bào robot, chuyển động phối hợp |
Đầu máy/Đuôi máy so với Bàn xoay: Một điểm thường gây nhầm lẫn
Khách hàng thường hỏi liệu họ cần "bộ định vị" hay "đầu máy/đuôi máy", nhưng đây không phải là hai loại cạnh tranh, chúng mô tả cách thức giữ cố định chi tiết. Bộ định vị kiểu bàn xoay đỡ chi tiết trên một bàn xoay duy nhất, được đỡ bằng đòn bẩy từ một phía. Hệ thống đầu máy/đuôi máy đỡ một chi tiết dài ở cả hai đầu, một đầu được dẫn động, đầu kia không được dẫn động, do đó nó quay trên một đường tâm ổn định giống như một chi tiết trên máy tiện.
Nguyên tắc chung là chiều dài và độ mảnh. Một chi tiết ngắn, nhỏ gọn sẽ nằm gọn trên một bàn xoay đơn. Một trục, dầm hoặc rôto dài sẽ bị võng hoặc rung lắc nếu được đặt trên giá đỡ kiểu công xôn, vì vậy nó cần được đặt giữa đầu máy và đuôi máy. Đối với các chi tiết rất dài, đuôi máy với giá đỡ có động cơ riêng hoặc các giá đỡ trung gian sẽ giúp giữ độ lệch trong giới hạn cho phép. Trên thực tế, khi các kỹ sư của EVST thiết kế một dây chuyền gia công cho một nhà sản xuất hàn cả các giá đỡ nhỏ gọn và khung dài, kết quả phổ biến nhất là hai trạm, một bàn hai trục cho các giá đỡ và một đầu máy/đuôi máy cho các khung, thay vì một máy duy nhất phải làm cả hai việc một cách kém hiệu quả.
Các thông số kỹ thuật quyết định sự lựa chọn
Sau khi chọn được loại máy, một danh sách ngắn các thông số sẽ xác định chính xác loại máy cần thiết. Đây là những thông số mà nhà cung cấp cần để báo giá, và là những thông số mà người mua nên xác nhận lại so với bộ phận nặng nhất, lớn nhất trong dòng máy đó.
- Tải trọng định mức — Khối lượng phôi tối đa mà bàn máy có thể chịu được. Luôn tính toán kích thước dựa trên cả chi tiết và đồ gá, chứ không phải chỉ riêng chi tiết.
- Tâm trọng lực và độ lệch tâm — Khả năng chịu tải giảm khi trọng tâm của chi tiết di chuyển ra xa mặt bàn và lệch khỏi trục quay. Một bộ định vị được thiết kế cho tải trọng với trọng tâm nằm trên trục có thể bị quá tải bởi cùng một khối lượng được gắn lệch tâm.
- Tốc độ quay và mô-men xoắn — phải khớp với tốc độ di chuyển khi hàn cho đường kính lớn nhất, để tốc độ bề mặt tại đường hàn nằm trong phạm vi cho phép của quy trình.
- Phạm vi và tốc độ nghiêng — Đối với các thiết bị hai và ba trục, đó là góc dịch chuyển giúp mỗi đường may phẳng, thường lên đến 90 hoặc 135 độ tùy thuộc vào loại khung.
- Đường kính bàn và kiểu rãnh chữ T — xác định cách lắp đặt thiết bị và kích thước phần mà mặt đỡ hỗ trợ.
- Đường dẫn dòng điện nối đất/vòng trượt — Đối với hàn, bộ định vị phải dẫn dòng điện hàn qua khớp quay mà không gây phóng điện hồ quang qua các ổ trục, đó là điều mà vòng trượt chuyên dụng cho hàn cung cấp.
Theo thông lệ chế tạo chung, lỗi chọn kích thước phổ biến nhất là đánh giá bộ định vị dựa trên trọng lượng phôi mà bỏ qua tải trọng lệch tâm. Một chi tiết nặng được lắp đặt với khối lượng lệch khỏi trục quay sẽ tạo ra mômen quay mà bộ truyền động phải giữ ở mọi góc độ; nếu mômen đó vượt quá mômen nghiêng hoặc mômen quay định mức, bàn máy sẽ bị kẹt hoặc quay ngược dưới tải trọng. EVST công bố giới hạn tải trọng và mômen cho từng model theo yêu cầu chứ không phải là một con số duy nhất, vì giới hạn an toàn phụ thuộc vào vị trí của khối lượng.
Định vị thủ công so với định vị bằng robot
Bộ định vị phục vụ hai mục đích rất khác nhau. Trong xưởng hàn thủ công hoặc bán tự động, bộ định vị chỉ đơn giản là đưa đường hàn đến người thợ hàn ở độ cao và góc độ thoải mái, người vận hành điều khiển thời điểm nó di chuyển. Trong một dây chuyền robot, bộ định vị trở thành một trục chuyển động phối hợp: bộ điều khiển robot điều khiển bộ định vị và cánh tay robot cùng nhau để mỏ hàn và đường hàn di chuyển đồng bộ, giữ góc làm việc lý tưởng trong suốt quá trình hàn cong hoặc hàn phức hợp.
Sự chuyển động phối hợp là yếu tố phân biệt bộ định vị hàn robot với bàn xoay đơn giản. Nó yêu cầu các trục servo của bộ định vị phải được điều khiển bởi, hoặc đồng bộ chặt chẽ với, bộ điều khiển robot, và đó là lý do tại sao các bộ định vị cấp robot sử dụng bộ truyền động servo với bộ mã hóa tuyệt đối thay vì các động cơ biến tần đơn giản. Để biết cấu hình hoàn chỉnh của hệ thống, bao gồm cả cách báo giá nguồn điện, robot và bộ định vị cùng nhau, hãy xem hướng dẫn trên trang sản phẩm của EVST. lựa chọn cụm robot hàn.
Cách lựa chọn: Con đường năm bước
- Mô tả đặc điểm của nhóm linh kiện. Liệt kê những bộ phận lớn nhất, nặng nhất và cồng kềnh nhất mà tế bào phải xử lý. Kích thước được tính theo trường hợp xấu nhất, không phải trung bình.
- Sửa số lượng trục. Chỉ xoay đối với các chi tiết hình trụ; thêm độ nghiêng cho các đường nối nhiều mặt phẳng; chỉ thêm trục thứ ba khi hình dạng lớn hoặc cao cần chiều cao làm việc không đổi dưới robot.
- Chọn phương pháp cầm nắm. Mâm xoay đơn dùng cho các chi tiết nhỏ gọn; đầu/đuôi mâm xoay dùng cho các chi tiết dài hoặc mảnh dễ bị cong vênh.
- Xác nhận tải trọng bằng độ lệch tâm. Kiểm tra tải trọng định mức tại vị trí lệch tâm thực tế, bao gồm cả đồ gá, chứ không chỉ trọng lượng riêng của chi tiết đặt trên trục.
- Hãy khớp với giao diện hàn. Vòng trượt chịu được hàn để định hướng dòng điện, điều khiển servo để phối hợp robot và tốc độ di chuyển phù hợp với quy trình của bạn.
Để xem hướng dẫn chi tiết từng mẫu sản phẩm của dòng thiết bị định vị EVST, xem xét các yêu cầu về tải trọng và độ nghiêng/xoay, cùng với quy trình báo giá, vui lòng tham khảo hướng dẫn kèm theo. Lựa chọn thiết bị định vị mối hàn EVST 2026Để so sánh thiết bị định vị với các máy xử lý phôi khác, hãy đọc... So sánh thiết bị định vị mối hàn với bàn xoay và thiết bị thao tác..
Dòng sản phẩm máy định vị mối hàn của EVST
EVST, có trụ sở chính tại Thành Đô và nhà máy sản xuất tại Ôn Lăng, sản xuất các thiết bị định vị hàn trên cả ba trục như một phần của danh mục sản phẩm robot hàn của mình. Dòng sản phẩm được công bố bao gồm các thiết bị một trục (Servo hộp chính, Servo ngang và Đầu và đuôi máy), các thiết bị hai trục (Loại L, Loại U, Loại C và Loại bệ đỡ) và các thiết bị định vị servo ba trục (Quay dọc và Quay ngang). Thông số tải trọng, kích thước bàn và phạm vi nghiêng được báo giá theo yêu cầu cho từng ứng dụng cụ thể, vì khả năng chịu tải an toàn phụ thuộc vào hình dạng chi tiết và độ lệch trọng tâm chứ không chỉ phụ thuộc vào khối lượng.
Theo hồ sơ chứng nhận của EVST, dây chuyền sản xuất tự động hóa hàn và robot của hãng đạt chứng nhận chất lượng cấp ô tô IATF 16949, và các sản phẩm của hãng có chứng nhận CE, SGS và TUV từ các tổ chức kiểm định độc lập. Bộ định vị thường được cung cấp như một phần của hệ thống hàn hoàn chỉnh cùng với robot hàn QJAR và hệ thống tích hợp nguồn điện của EVST, do đó trục xoay và trục nghiêng được vận hành như chuyển động phối hợp với cánh tay robot chứ không phải là một bàn điều khiển độc lập.
Câu Hỏi Thường Gặp
Máy định vị mối hàn được sử dụng để làm gì?
Bộ định vị mối hàn xoay, nghiêng hoặc nâng phôi để mỗi đường hàn có thể được đưa về vị trí phẳng hoặc nằm ngang, nơi đạt chất lượng mối hàn và tốc độ lắng đọng cao nhất. Nó cải thiện chất lượng mối hàn, tăng năng suất bằng cách tránh hàn sai vị trí, và trong một dây chuyền robot, cho phép một cánh tay robot hàn một chi tiết phức tạp trong một chương trình liên tục duy nhất.
Sự khác biệt giữa bộ định vị một trục, hai trục và ba trục là gì?
Bộ định vị một trục xoay chi tiết trên một trục duy nhất, phù hợp với các chi tiết hình trụ và các đường nối chu vi. Bộ định vị hai trục bổ sung thêm độ nghiêng, cho phép các đường nối trên nhiều mặt của một chi tiết hình hộp được đặt phẳng. Bộ định vị ba trục bổ sung thêm chuyển động quay thứ hai hoặc nâng thẳng đứng, được sử dụng trên các cụm lắp ráp lớn hoặc cao, nơi robot cần giữ đường nối ở độ cao và hướng không đổi.
Khi nào tôi cần đầu/đuôi trục chính thay vì bàn xoay?
Sử dụng đầu máy/đuôi máy khi chi tiết dài hoặc mảnh, chẳng hạn như trục, dầm hoặc rôto, dễ bị võng hoặc rung lắc nếu chỉ được đỡ ở một phía. Đầu máy dẫn động và đuôi máy không tải giữ chi tiết trên một đường tâm ổn định để nó quay chính xác. Các chi tiết ngắn, nhỏ gọn có thể đặt trên một bàn xoay đơn.
Làm thế nào để chọn kích thước máy định vị mối hàn chính xác?
Chọn kích thước phù hợp với bộ phận nặng nhất, lớn nhất trong nhóm, bao gồm cả phụ kiện lắp đặt, và kiểm tra tải trọng định mức tại vị trí lệch tâm thực tế, chứ không chỉ là trọng lượng thuần túy trên trục quay. Tải trọng lệch tâm tạo ra mômen quay mà bộ truyền động phải giữ ở mọi góc độ; bỏ qua điều này là lỗi chọn kích thước phổ biến nhất. Xác nhận mômen quay và mômen nghiêng so với độ lệch tâm trong trường hợp xấu nhất với nhà cung cấp.
Bộ định vị mối hàn có thể hoạt động cùng với robot không?
Đúng vậy. Trong một hệ thống robot, bộ định vị trở thành một trục chuyển động phối hợp được điều khiển bởi, hoặc đồng bộ hóa với, bộ điều khiển robot, do đó mỏ hàn và đường hàn di chuyển cùng nhau để giữ góc làm việc lý tưởng. Các bộ định vị đạt tiêu chuẩn robot sử dụng bộ truyền động servo với bộ mã hóa tuyệt đối và vòng trượt chịu được hàn để dẫn dòng điện qua khớp quay. Đây là điểm khác biệt giữa bộ định vị hàn robot và bàn xoay đơn giản.
Đi đâu tiếp theo
Để có cái nhìn tổng quan trực quan về các dòng sản phẩm một, hai và ba trục hiện tại của EVST, So sánh các dòng máy định vị mối hàn EVST..
Để lựa chọn bộ định vị phù hợp với tải trọng cụ thể và yêu cầu nghiêng/xoay, cùng với quy trình báo giá, hãy xem hướng dẫn trên trang sản phẩm EVST. Lựa chọn bộ định vị hàn EVST từ một trục đến ba trụcĐể quyết định giữa thiết bị định vị và các loại máy móc xử lý khác, hãy đọc... So sánh thiết bị định vị mối hàn với bàn xoay và thiết bị thao tác.Để xem toàn bộ hệ thống hàn robot, vui lòng tham khảo... hướng dẫn robot hàn và hướng dẫn lựa chọn tế bàoĐối với các câu hỏi về mua sắm, quý khách có thể liên hệ với bộ phận bán hàng của EVST qua địa chỉ sau: trang liên hệ.
Về tác giả: Nhóm biên tập EVST viết về robot công nghiệp và sản xuất thông minh dành cho các kỹ sư và nhà lãnh đạo vận hành đang đánh giá các dự án tự động hóa. EVST (EVS TECH CO., LTD), được thành lập tại Thành Đô năm 2018, đã thực hiện hơn 600 dự án tự động hóa và xuất khẩu sang hơn 100 quốc gia, đạt chứng nhận tiêu chuẩn ô tô IATF 16949 và các chứng nhận bên thứ ba CE / SGS / TUV cho các dòng sản phẩm QJAR, robot cộng tác, SCARA và delta.