
Quá trình chuyển giao chi tiết trên máy cần được đánh giá khi nào giá đỡ có thể giữ và định vị được chi tiết trước khi kẹp nhả ra, và kẹp nhả ra có đường thoát thông thoáng. Kiểm tra hai điều kiện này riêng biệt: một đĩa có thể lọt vào khe hở của máy trong khi các ngón tay, cổ tay hoặc các dây nối vẫn không có đủ không gian để rút ra.
Hãy làm theo hướng dẫn hỗ trợ trong suốt quá trình mở máy.
Video này theo dõi hoạt động của một cánh tay robot khớp nối giữa một giá đỡ các chi tiết tròn và một máy móc. Ở phút 00:04, một đĩa và cơ cấu kẹp có thể nhìn thấy gần giá đỡ. Các cảnh quay ở phút 00:12 và 00:17 cho thấy cánh tay robot ở vị trí mở của máy; đến phút 00:28, tư thế của nó đã thay đổi một lần nữa. Những cảnh quay được chọn này giúp xác định vấn đề chuyển giao chi tiết. Chúng không cho thấy toàn bộ cấu trúc bên trong của máy hoặc các tín hiệu điều khiển của nó.
Đối với bản vẽ ứng dụng, cần đánh dấu ba điểm: các điểm tiếp xúc giữ chi tiết trước khi gắp, các điểm tiếp xúc được sử dụng trong quá trình vận chuyển và các điểm tiếp xúc cần thiết sau khi thả. Bộ kẹp có thể cung cấp lực giữ trong quá trình vận chuyển mà không cần xác định mốc gia công. Ngược lại, một chi tiết chạm vào bộ phận tiếp nhận không nhất thiết đã đến đúng vị trí dự định.
Đường Carr Lane hướng dẫn định vị và kẹp Phân biệt giữa việc đặt phôi so với dụng cụ và việc giữ phôi ở vị trí đó. Sự phân biệt này rất hữu ích ở đây: việc xem xét chuyển giao cần một điều kiện tiếp nhận được xác định rõ ràng, chứ không chỉ là điểm đến của robot. Tài liệu tham khảo giải thích nguyên tắc giữ phôi; nó không xác định cơ chế bên trong máy được quay phim.
Vẽ công cụ sau khi thả
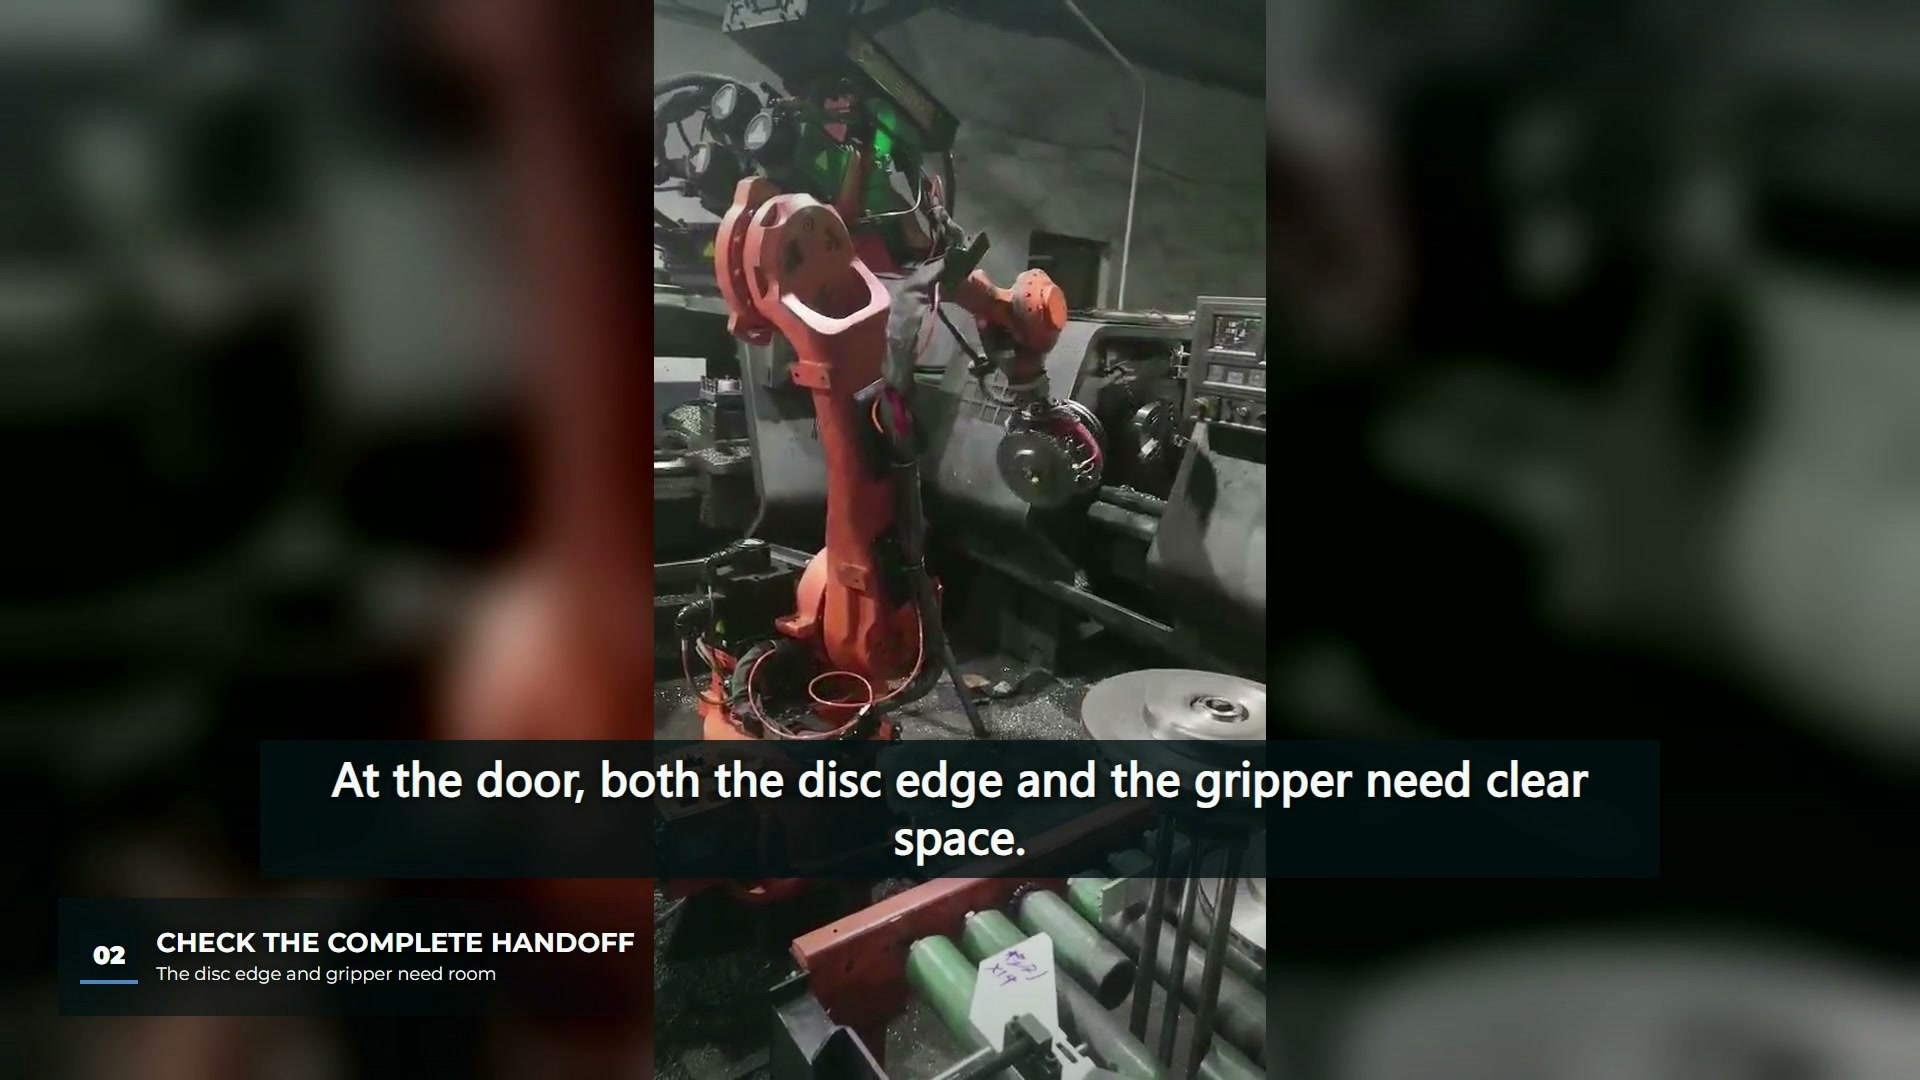
Đặt hình dạng của phần được giữ và hình dạng của dụng cụ được thả chồng lên cùng một mặt cắt qua khe hở. Bao gồm các ngón tay ở vị trí thả thực tế, bất kỳ vị trí kẹp thứ hai nào, bộ phận nối cổ tay và các bộ phận chuyển động cùng với cổ tay. Không nên cho rằng việc mở bộ kẹp sẽ làm cho cụm lắp ráp nhỏ hơn theo mọi hướng.
Điều này cho thấy hai lỗi bố trí khác nhau. Trong trường hợp thứ nhất, đĩa có thể vượt qua cửa nhưng ngón tay mở ra không thể đi qua bộ phận tiếp nhận. Trong trường hợp thứ hai, dụng cụ có thể thu vào cục bộ, nhưng khi xoay về phía giá đỡ, cổ tay hoặc các bộ phận khác lại nằm sát khung cửa. Chúng cần các biện pháp khắc phục khác nhau: hình dạng bộ phận tiếp nhận hoặc ngón tay cho trường hợp thứ nhất, hướng thoát ra hoặc đường kết nối được thay đổi cho trường hợp thứ hai. Cả hai trường hợp đều không được giải quyết chỉ bằng cách kiểm tra đường kính đĩa.
Việc so sánh nên sử dụng cấu hình kẹp thực tế và hình học máy. Ảnh chụp cung cấp các vị trí hữu ích để kiểm tra, nhưng phối cảnh và các bề mặt khuất khiến nó không phù hợp để xác định giá trị khe hở. Hãy để kích thước đó chưa được quyết định cho đến khi có thể lấy được từ mô hình, bản vẽ hoặc kiểm tra thực tế có kiểm soát.
Xác định điều kiện chuyển giao trước khi định thời gian.
Sử dụng mô tả trình tự ngắn gọn để kết nối các chức năng cơ khí với giao diện máy:
| Quá trình chuyển đổi | Điều kiện cần xác định cho ô được đề xuất |
|---|---|
| Giá đỡ đến kẹp | Làm thế nào để thiết lập sự khớp nối chính xác trước khi chi tiết rời khỏi giá đỡ? |
| Bộ kẹp nối với bộ thu | Điều gì xác nhận việc sử dụng ghế ngồi và dây an toàn cần thiết trước khi cho phép ra ngoài? |
| Thả tự do để rút tiền | Cấu hình công cụ nào đang hoạt động và điều gì thiết lập một lối thoát khả dụng |
| Rút lui để vận hành máy móc | Máy móc nhận được xác nhận như thế nào về việc robot và dụng cụ đã được tách rời hoàn toàn? |
Đây là các câu hỏi về thiết kế, không phải là mô tả về logic điều khiển đã được chứng minh bằng video. Tên tín hiệu, phản hồi lỗi và trạng thái hoạt động cho phép phải xuất phát từ yêu cầu thực tế của máy móc và quá trình tích hợp. Cuộc thảo luận liên quan của chúng tôi về... Việc chuyển giao và phối hợp vận hành máy tiện Bài viết này sẽ đề cập chi tiết hơn về giao diện đó.
Kết quả hữu ích của việc xem xét này là bản vẽ hỗ trợ và thoát với các điểm tiếp xúc và khe hở chưa được giải quyết được đánh dấu. Lực kẹp, độ lặp lại khi lắp đặt và độ chính xác gia công vẫn là những vấn đề chấp nhận riêng biệt. Việc chuyển giao trơn tru có thể biện minh cho việc điều tra bố cục; nó không thể cung cấp những kết quả đó. Đối với đề xuất xử lý đĩa, bằng chứng tiếp theo mang tính thông tin nhất là phần tiếp nhận cùng với bộ kẹp ở trạng thái giữ và nhả.